

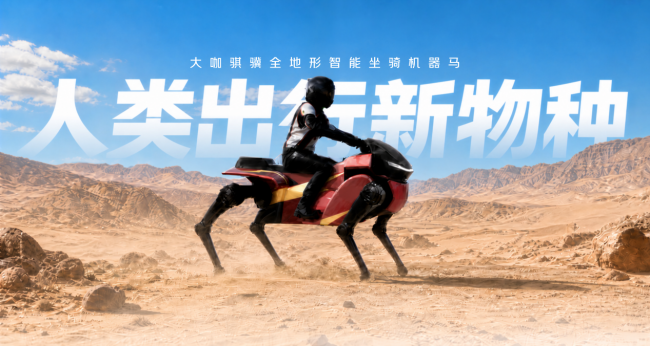
روبوت رباعي الأرجل مركّب عليه راكب آلي ولى من بين المعروضات البارزة فالمؤتمر العالمي للروبوتات فبكين 2026.
شركة Daka Robotics (DaxAI Robotics) عرضات فهاد المؤتمر روبوت Qiji X1، ودمجات منصة روبوت رباعي الأرجل مع سرج ومقود، باش يقدر المستخدم يتحكّم فالروبوت بحال إلا كيركب حصان.
يمكن اعتبار Qiji X1 روبوتاً رباعي الأرجل كبيراً «قابلاً لحمل الأشخاص». وعلى عكس وسائل التنقل التقليدية اللي كتستعمل العجلات ولا السلاسل، كيتحرّك بواسطة أربع أرجل ميكانيكية فيها مفاصل، وشكلو العام كيشبه حصاناً آلياً. كيجلس الراكب فوق السرج العلوي وكيتحكّم فيه بواسطة المقود اللي قدّامو.
وحسب ما علم موقع IT之家، كيستعمل الروبوت بنية محاكاة حيوية رباعية الأرجل خالصة بلا عجلات، وكيزن 300kg، وكيحاكي بدقة مشية الحصان الأصيل، مع سرعة قصوى كتراوح بين 7-10km/h. ومجهّز ببطارية طاقة عالية الجهد 165V، كتوفّر مدى سير قدره 40km ومدة تشغيل من 8-10 ساعات، فيما كيوصل العزم الأقصى للمفصل إلى 1400Nm، وقدرة الحمولة الديناميكية إلى 300kg.
كاين حتى Qiji XS، وهو حصان آلي أسرع كيجمع بين العجلات والأرجل. كيستعمل بنية مدمجة مركّبة بين العجلات والأرجل، وكيزن 320kg، وكتفوت سرعتو القصوى 40km/h، فيما كيقدر مدى السير يوصل إلى 60km، مع الجمع بين التنقّل السريع والقدرة على الطرق الوعرة. وكيدعم المنتوج التبديل بين الأنماط الذكية: فالطرق المستوية كيستافد من بنية العجلات باش يحقّق سيراً مستقراً بسرعة عالية، ومنين كيواجه خنادق أو منحدرات ترابية أو مسالك وعرة وتضاريس معقدة، كيتحوّل أوتوماتيكياً إلى نمط السير على الأرجل فالطرق الوعرة.
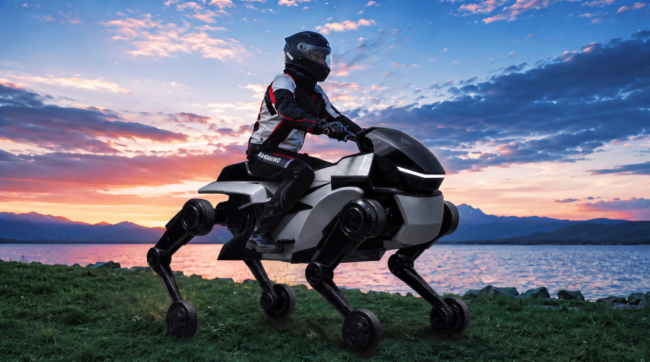
وحسب المعلومات المقدّمة، جوج خيول سلسلة Qiji الآلية مجهزين بتجهيزات عملية بحال الشحن السريع بجهد عالٍ ومراقبة بيانات الركوب، وكيدعمو التحديث المستمر عبر OTA. ومن خلال السحابة، يمكن تحديث مكتبة أنماط المشي وتحسين حلول الركوب باستمرار، باش تبقى أداءات المنتوج كتتطور ويظل صالح للاستعمال وكيحافظ على قيمتو مدة طويلة.
الهدف الرئيسي من هاد السلسلة هو التحقّق من إمكانية استعمال الروبوتات الرباعية القابلة للركوب. وباغي الفريق يدمج تكنولوجيا الروبوتات مع الأنظمة الذاتية، ويصنع روبوتات قادرة على التكيّف مع البيئات المعقدة، باش تقدر تخدم فالمجالات اللي كيصعب على المعدات التقليدية ذات العجلات الوصول ليها.