

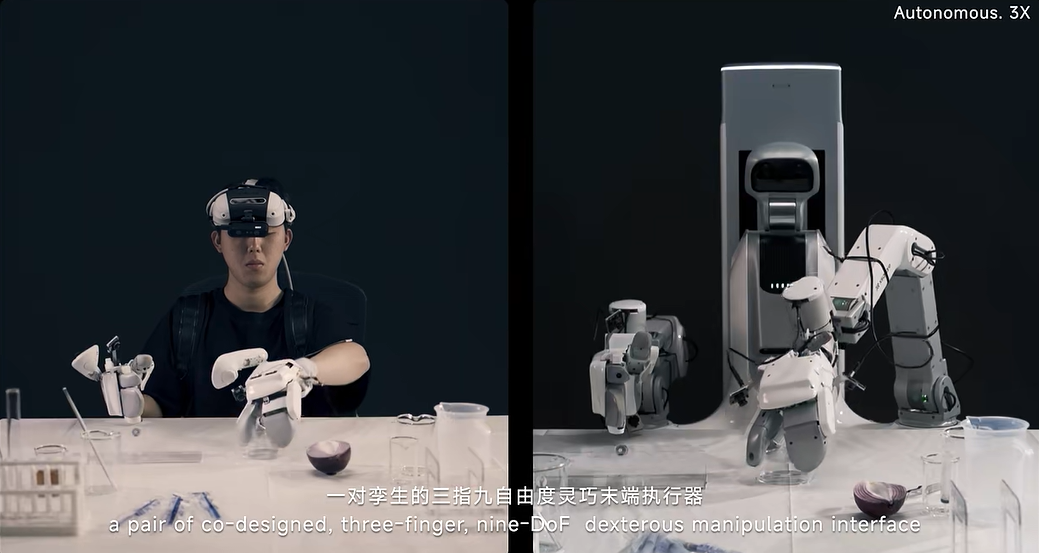
شركة Zìbiànliàng المتخصصة فالروبوتات المجسّدة أعلنت اليوم على زوج ديال اليدين التوأم الذكيات TwinDEX، بثلاثة صبيعات وتسع درجات ديال الحرية.
حسب الشركة، وحدة من هاد اليدين كتتلبس وكتستعمل لجمع البيانات، والوحدة الثانية كتركب فالروبوت باش يتم النشر على الروبوت الحقيقي. وبهذا ولات أول مرة كيتحقق فيها تشغيل ذكي بالبيانات فقط، بلا بيانات جاية من الجسم الروبوتي وبلا بيانات ديال التحكم عن بُعد فروبوت حقيقي.
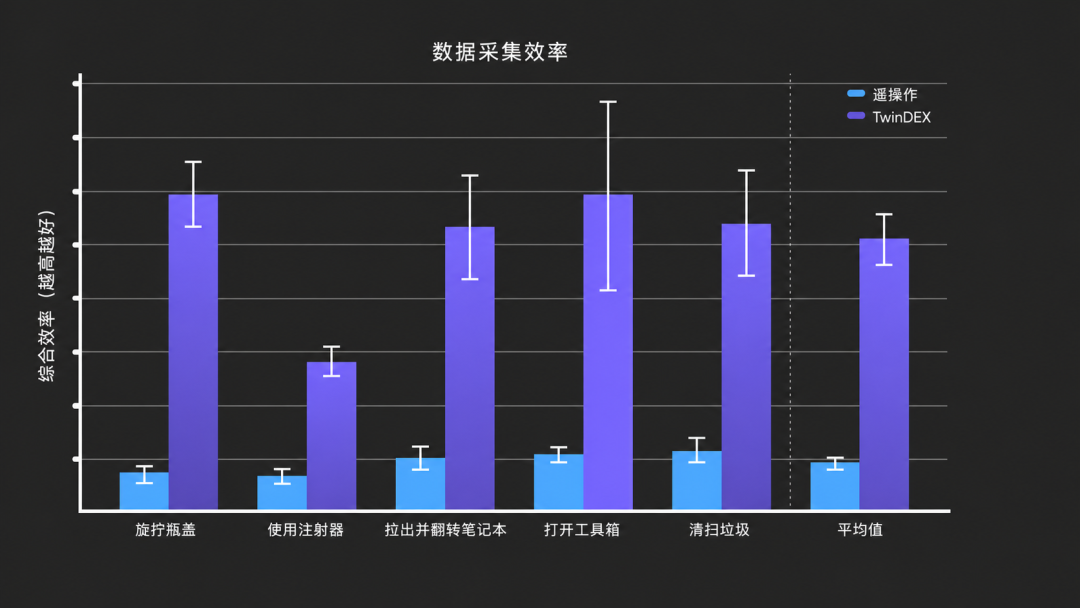
الاختبارات بينات أن كفاءة جمع البيانات بلا جسم روبوتي فـ TwinDEX وصلات لـ 5.3 مرات ديال كفاءة التحكم عن بُعد فروبوت حقيقي؛ وعند تدريب النماذج، البيانات بلا جسم روبوتي كتقدر تقريباً تعوّض بنسبة 100% بيانات التحكم عن بُعد فالروبوت الحقيقي.
وقالت الشركة إن هاد الشي عاود صاغ نظرة القطاع ديال الذكاء المجسّد لـ “هرم البيانات”: فالماضي، كانت بيانات التحكم عن بُعد فالروبوت الحقيقي كتعتبر الأكثر قيمة والأصعب فالتوسّع، حيث فيها معلومات غنية على التفاعل الفيزيائي. أما TwinDEX فابتكرات طريقة كتضمن التوافق بين جهة جمع البيانات وجهة التنفيذ، مع خط معالجة كامل للبيانات ومسار لتدريب النماذج، باش توصل البيانات بلا جسم روبوتي حتى هي لنتائج تدريب قريبة من بيانات الروبوت الحقيقي. هاد الشي كيعني أن تدريب العمليات الذكية ما بقاش مربوط بالكامل ببيانات الروبوت الحقيقي الغالية، وولات كاينة طريقة عملية جديدة لجمع البيانات بلا جسم روبوتي على نطاق واسع وتحسين قدرات الروبوتات.
وهنا التفاصيل اللي قدماتها الشركة:
التصميم العكسي كيحل مشكل العمليات الذكية، وحتى ثلاثة صبيعات يقدرو يديرو مهام معقدة
باش توصل العمليات الذكية فعلاً للتوسّع، خاص تصميم مرن لليد، وخاص حتى البيانات بلا جسم روبوتي تقدر تدرّب النماذج بكفاءة، ويكون جمع البيانات قابل للتوسّع. وانطلاقاً من هاد الأهداف الثلاثة، تصمّمات TwinDEX على أساس المرونة، والتوافق، وقابلية التوسّع.
من ناحية المرونة، كتستعمل TwinDEX تصميم بثلاثة صبيعات وتسع درجات ديال الحرية، سبعة منها درجات نشيطة، وبهذا كتوازن بين المرونة والموثوقية والتكلفة. وبناءً على اختبارات كتشمل بزاف ديال العمليات الأساسية، لقات Zìbiànliàng أن ثلاثة صبيعات، بالتنسيق بين الإبهام والسبابة والوسطى، قادرة تنجز أغلب العمليات فالحياة اليومية، وكتشكّل “الحل الأدنى القابل للتطبيق” للعمليات الذكية. ومع نموذج أساسي مزيان بما يكفي، كتقدر تتكلف بمختلف العمليات المعقدة.
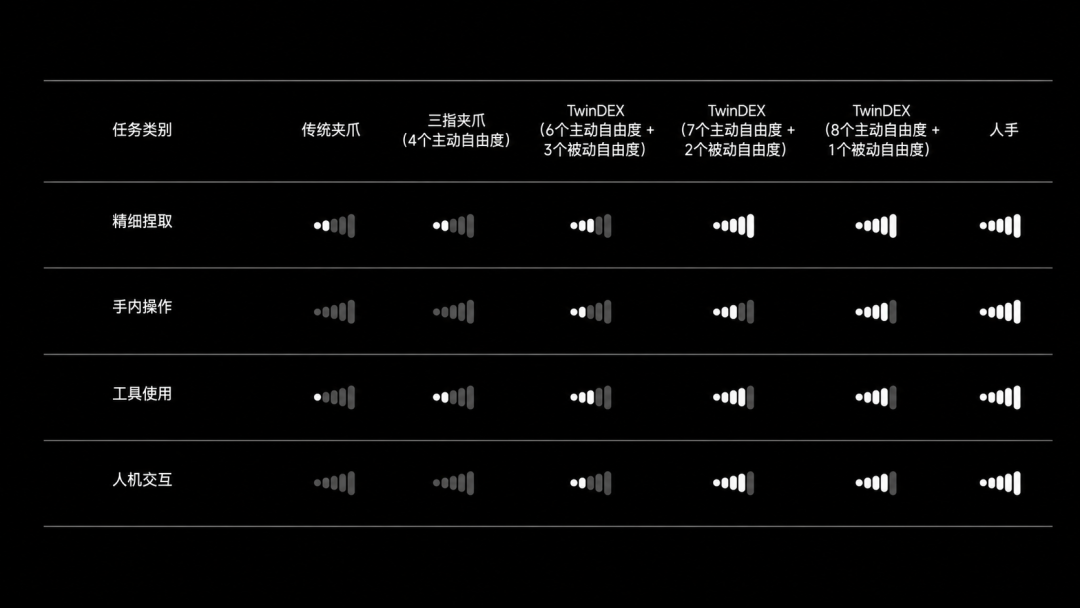
التوافق هو المفتاح اللي كيخلي البيانات بلا جسم روبوتي صالحة مباشرة لتعلّم استراتيجيات الروبوت. جمع البيانات بين أجسام مختلفة كيكون غالباً فيه اختلافات حركية ونقص فالدقة بين جهة الجمع وجهة التنفيذ، وكيولي نقل البيانات مباشرة صعيب، وكيحتاج لبيانات من روبوت حقيقي باش تتم المطابقة أو الضبط الدقيق. أما TwinDEX فتتصمّمات بهدف “التدريب بالبيانات بلا جسم روبوتي فقط”، واعتمدات على أداء التطبيق النهائي كمرجع، ومن تما تحددات بشكل عكسي مؤشرات التوافق اللي خاص جهة الجمع توصل ليها.
وبشكل محدد: كتحافظ حركياً على نفس درجات الحرية، ومحاور المفاصل، ونِسَب الوصلات؛ وفميكانيكا التلامس كتحافظ على نفس مواد التلامس، والهندسة، وخصائص السطح، مع تجهيز حساسات لمسية مناسبة؛ وبصرياً كتحافظ على نفس المظهر. وفنفس الوقت كتتحسّن مؤشرات الدقة الأساسية المتعلقة بالمفاصل، وتحديد موقع المعصم، والاهتزاز، والانجراف. ومن بعد، كتزيد Zìbiànliàng تحسّن قدرة الاستراتيجية على تحمّل الأخطاء المقبولة من خلال تصميم خاص للنموذج واستراتيجية التدريب، وكتنقص تأثير الفروقات المتبقية بين جهة الجمع وجهة النشر على أداء المهام.
ومن ناحية قابلية التوسّع، كتستعمل TwinDEX هيكلاً خارجياً بثلاثة صبيعات قابل للّبس كجهة لجمع البيانات، وكتحرر جمع البيانات من جسم الروبوت والبيئة الثابتة. “مشغّل واحد، طابلة وحدة، وهيكل خارجي واحد، كيشكلو وحدة كاملة لجمع البيانات.” الهيكل الخارجي كيوفر تغذية راجعة مباشرة على القوة، وكيعاون المشغّل يدير عمليات تلامس طبيعية ودقيقة؛ وطريقة الجمع المعيارية كتسمح بالتوسّع المتوازي عبر زيادة الأجهزة والمشغّلين، وبهذا ما كتبقاش كمية البيانات محدودة بعدد الروبوتات والمنشآت الثابتة.
كفاءة جمع البيانات طلعات 5.3 مرات، والبيانات بلا جسم روبوتي تقدر تعوّض الروبوت الحقيقي بالكامل
فالماضي، كانت البيانات بلا جسم روبوتي كتحتاج غالباً تندمج مع بيانات الروبوت الحقيقي باش تعوّض نقص المعلومات الفيزيائية الحقيقية؛ أما اليوم، فالقطاع بدا كيستكشف كيفاش يستعمل هاد البيانات مباشرة فالتدريب على الاستراتيجيات وتنفيذها بواسطة الروبوت. TwinDEX حسّنات فآن واحد كفاءة جمع البيانات بلا جسم روبوتي وكفاءة الاستفادة منها.
فجمع البيانات، التحكم عن بُعد فالروبوت الحقيقي محدود بعدد الروبوتات، والمكان، ومدة استعمال الأجهزة، وهاد الشي كيصعّب توسيع حجم البيانات بسرعة؛ أما TwinDEX فتقدر تجمع البيانات بالتوازي عبر زيادة أجهزة الجمع القابلة للّبس والمشغّلين. وفالمهام المعنية، وصلات كفاءة جمع البيانات كل ساعة فـ TwinDEX لـ 5.3 مرات مقارنة بالتحكم عن بُعد فالروبوت الحقيقي.
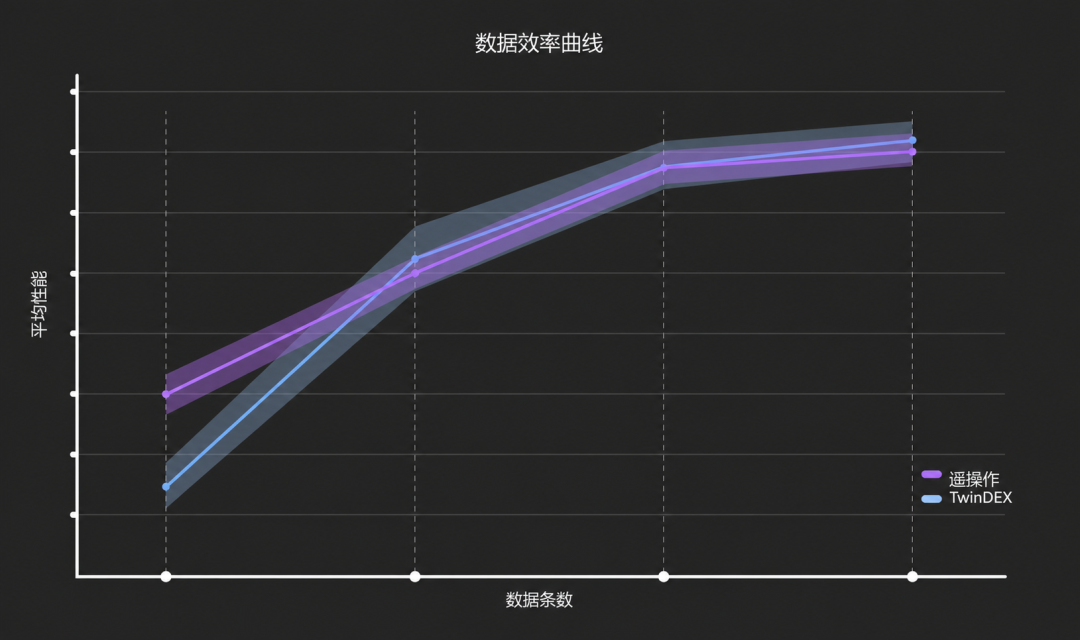
فاستعمال البيانات، لقات Zìbiànliàng أنه فاختبار متعدد المهام، أداء الاستراتيجيات المدرّبة بالنوعين ديال البيانات كيتحسّن بنفس الوتيرة مع زيادة حجم البيانات، وكيوصل فالنهاية لنفس مرحلة الاستقرار. وهاد الشي كيعني أن البيانات بلا جسم روبوتي كتقدر تقريباً تعوّض بنسبة 100% بيانات التحكم عن بُعد فالروبوت الحقيقي من ناحية نتائج التدريب. بمعنى آخر، بيانات التحكم عن بُعد فالروبوت الحقيقي ما بقاتش شرطاً ضرورياً لتدريب العمليات الذكية؛ فالبيانات الأسهل فالجمع بلا جسم روبوتي تقدر حتى هي تحقق نتائج تدريب مماثلة، وكتوفر مساراً جديداً لتوسيع بيانات العمليات الذكية.
كسر “المثلث المستحيل” ديال العمليات الذكية، وتقريب ظهور الذكاء من الواقع
مشكل البيانات ديال العمليات الذكية كان حاضر مدة طويلة فشكل “مثلث مستحيل”: الجودة ديال البيانات، والمرونة، وقابلية التوسّع صعيب يجتمعو كاملين. بيانات التحكم عن بُعد عالية الدقة جودتها كبيرة ومرونتها قوية، ولكن تكلفة جمعها مرتفعة؛ والجمع منخفض التكلفة ساهل يتوسّع، ولكن غالباً ما كيقدرش يحافظ على جودة البيانات؛ أما الأنظمة ذات الخمسة صبيعات، فرغم أن سقف قدراتها فالتشغيل أعلى، فتكلفة العتاد كتطلع حتى هي، وكيولي جمع البيانات على نطاق واسع صعيب.
حقق TwinDEX لأول مرة على الصعيد العالمي الجمع بين هاد العناصر الثلاثة: فمن خلال الحفاظ على توافق كبير بين جهة الجمع وجهة التنفيذ فالحركة، وميكانيكا التلامس، والمظهر البصري، قدرت تضمن جودة البيانات وتنجز عمليات ذكية، وترفع كفاءة جمع البيانات لأكثر من 5 مرات مقارنة بالتحكم عن بُعد فالروبوت الحقيقي.
هاد الشي كيعني أن البيانات بلا جسم روبوتي ولات قادرة تعوّض بيانات الروبوت الحقيقي فالتدريب على عمليات ذكية صعيبة. فالمرحلة الجاية، غادي توسّع Zìbiànliàng حجم البيانات أكثر، من طابلة وحدة للبيئات المفتوحة، ومن المشاهد الثابتة للتوزيعات طويلة الذيل، باش توفر لموديلات الروبوتات مصادر بيانات أغنى وأكثر تنوعاً. وبنية TwinDEX القابلة للّبس، والبلا جسم روبوتي، والموزعة لجمع البيانات، هي الأساس اللي تبنى للمرحلة المقبلة من التوسّع.
كتآمن Zìbiànliàng أنه ملي تولّي البيانات بلا جسم روبوتي كتنتج باستمرار وعلى نطاق واسع بتكلفة أقل، وكتتحول باستمرار لقدرات تشغيل عند الروبوتات، وغادي يتجاوز حجم بيانات العمليات الذكية العتبة الحرجة، وظهور مستويات أعلى من الذكاء غادي يولي فعلاً قريب من المتناول.