

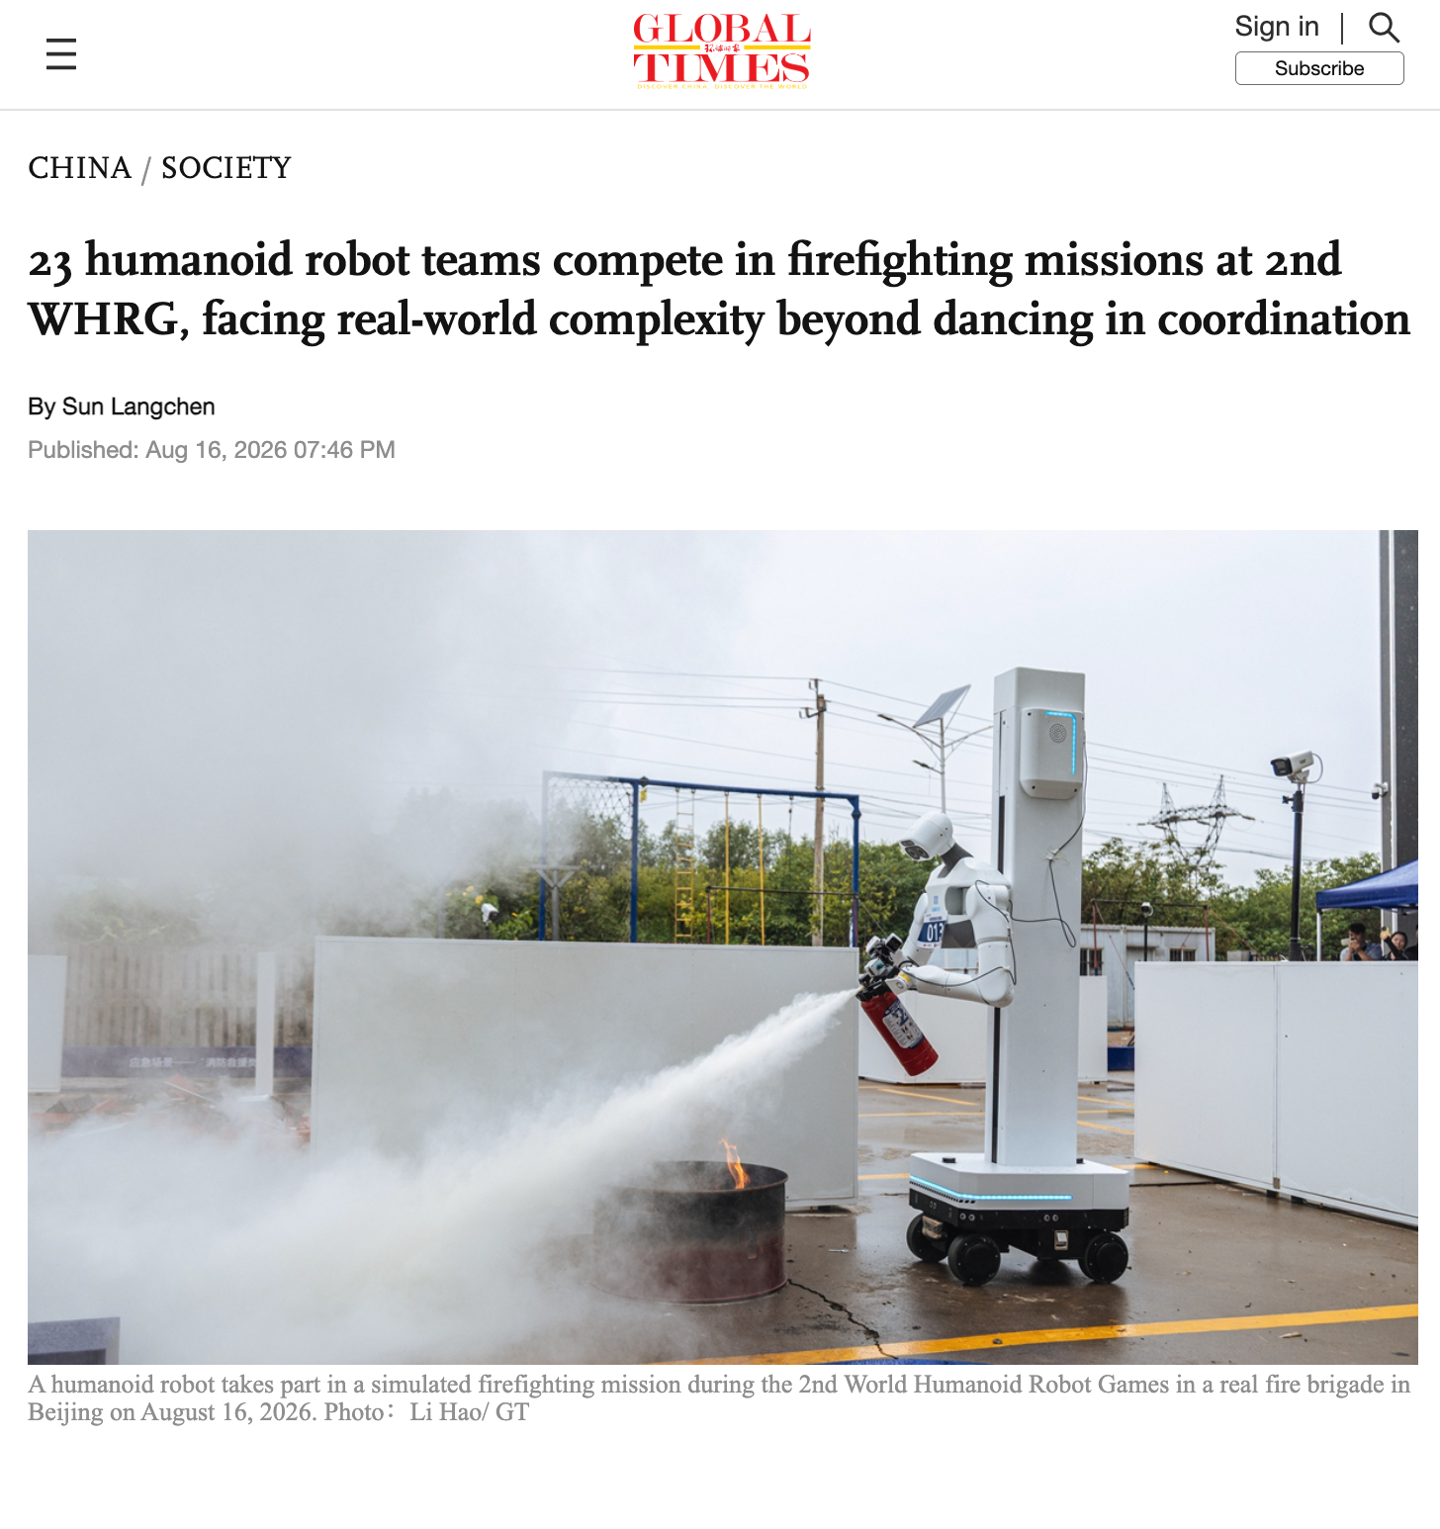
نهار 16 غشت، تنظّمات فبكين مسابقة محاكاة للإنقاذ من الحرائق ضمن الدورة الثانية للألعاب العالمية للروبوتات الشبيهة بالبشر، وشارك فيها 23 فريق، وكان الهدف الأساسي هو اختبار القدرة العملية ديال الروبوتات على الخدمة فبيئات واقعية ومعقّدة.
هاد التدريب كيدخل ضمن الاختبارات اللي تدارَت فالألعاب باش تقيس قدرة الروبوتات على التأقلم مع البيئات الواقعية. وبلاصة ما يتبنّى سيناريو محاكاة مضبوط فالداخل، تنقّل مشروع تدبير الطوارئ مباشرة لفرقة إطفاء حقيقية، وولا خاص الروبوتات تتحرّك بشكل مستقل وتكمّل مهام محددة فبيئة قريبة من ظروف الخدمة الحقيقية.
الهدف من مهمة الإطفاء المحاكاة هو اختبار واش الروبوت يقدر يكمّل الخدمة بثبات ملي يواجه بيئة حقيقية. وحسب النسخة الإنجليزية ديال صحيفة «غلوبال تايمز» (Global Times)، كان سيناريو هاد العام أكثر تركيزاً على «المحاكاة الواقعية» مقارنة مع العام اللي فات. وكان خاص كل روبوت يكمّل ثلاث مهام فـ 30 دقيقة: التعرّف على المواد الخطيرة، سدّ الصمامات، وإخماد مصدر الحريق.
غادي يتحطّو عشوائياً جوج أنواع ديال المواد الخطيرة المحاكاة فموقع المسابقة، والروبوت خاصو يتعرّف عليهم ويبلّغ على النوع ديالهم بالصورة، ومن بعد يلقى ويسدّ ثلاثة ديال الصمامات المعيّنة عشوائياً، وفالأخير يلقى مطفأة الحريق ويبقى كيرشّ بها حتى تطفى الشعلة.
رجال الإطفاء كيتكلفو بإشعال مصدر الحريق فالموقع، وكيراقبو حتى واش الروبوت كيستعمل مطفأة الحريق بالطريقة الصحيحة. وبيّنت المسابقة الصعوبات العملية اللي كيواجهها الروبوت ملي كينتاقل من بيئة تجريبية مضبوطة لبيئة حقيقية؛ فالشّتا، وتبدّل الضوء، والظروف الخارجية كاملين يقدرو يشوّشو على التعرّف البصري وعلى العمليات الميكانيكية.
ومن بين المشاركين، قدر روبوت UniX AI (优理奇) يكمّل المهمة داخل الوقت المحدد، ولكن السرعة ديالو كانت أقل بزاف من سرعة رجال الإطفاء، وحتى ملي حاول يوجّه اليد الميكانيكية نحو المكان المستهدف فمطفأة الحريق، احتاج لجوج محاولات باش ينجح. ومن أصل 12 فريق اللي شاركو فالمسابقة داك النهار، غير 3 فرق قدرات تكمّل جميع التحديات.
الشّتا، والضوء اللي كيتبدّل باستمرار، والبيئة الخارجية كاملين كيأثرو على التعرّف البصري وعلى التشغيل، وأي خطأ فالإدراك ولا فالتخطيط الحركي يقدر يخلّي المهمة كاملة تفشل. فالروبوت ما خاصوش غير يتعرّف بشكل صحيح على الأشياء ويختار الحركة المناسبة، بل خاصو حتى ينسّق بدقة بين مفاصل متعددة وهو محافظ على توازن الجسم.
وكتبيّن المسابقة حتى التعقيد ديال الأنظمة العتادية فالروبوتات الشبيهة بالبشر. فالحركات الدقيقة ديال اليدين كتحتاج مفاصل عالية الدقة، بينما إخراج القوة، وثبات الجسم، والتنقّل كيعتمدو على مشغّلات بعزم دوران مرتفع، والمهام المختلفة غالباً كتحتاج تعاون عدة مكوّنات عتادية. وبعض الروبوتات المشاركة ما استعملاتش الرجلين التقليديتين، واختارت عوض ذلك عجلات شاملة الاتجاهات، فحين كتتكلف اليد الميكانيكية متعددة المفاصل بالعمليات الأكثر دقة.
التحكم عن بُعد ما زال جزءاً مهماً من منظومة تقنيات الروبوتات الشبيهة بالبشر. بعض الفرق كيتحكمو فالروبوت عن بُعد باستعمال نظارات الواقع الافتراضي قبل بداية المسابقة بوقت قصير، وحتى أثناء تنفيذ المهمة، وكيقدر المشغّل يشوف المنظور الأول عبر الكاميرات المركّبة فالروبوت، ومن بعد يوجّهو فالحين باش يكمل الحركات. كما استعملات عدة فرق وحدات مفصلية مطوّرة فالصين، وكتغطي المشغّلات السيرفو نطاقات مختلفة من عزم الدوران، من التحكم الدقيق بالقوة الضعيفة حتى الحركات اللي كتحتاج قوة كبيرة.
وقال خبراء إن مسابقات البيئة الواقعية من هاد النوع كتقدر تجمع كمية كبيرة من بيانات الفشل القيّمة، باش تعاون فالمزيد من تحسين أنظمة الإدراك، والتخطيط الحركي، والذكاء الاصطناعي ديال الروبوتات.