

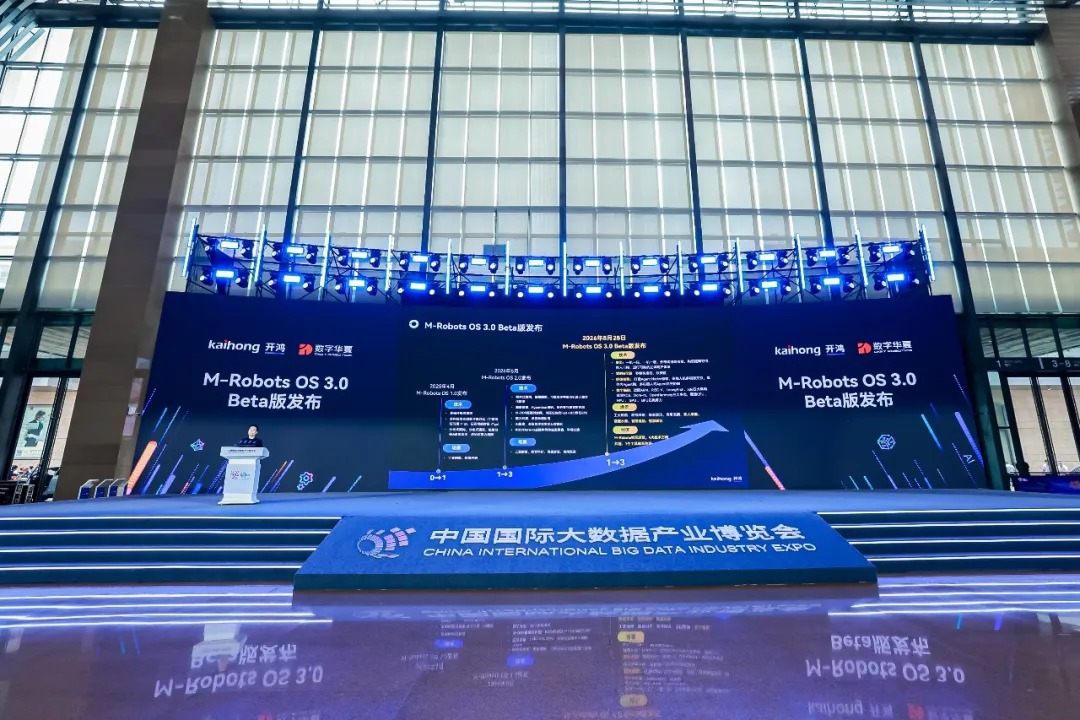
افتتح البارح فـقوييانغ معرض الصين الدولي للصناعة ديال البيانات الضخمة 2026، اللي كتنظمو إدارة الدولة للبيانات. وخلال المعرض، أعلن الدكتور وانغ هاو، نائب الرئيس التنفيذي ورئيس منظومة البحث والتطوير فـShenKaiHong، رسمياً على إصدار النسخة التجريبية M-Robots OS 3.0.
ملاحظة: M-Robots OS هو أول نظام تشغيل صيني للروبوتات مبني على هونغمنغ مفتوح المصدر، وكيعتمد على التعاون الموزع بين روبوتات مختلفة ومتعددة، وكيستند إلى هونغمنغ مفتوح المصدر (OpenHarmony).
وحسب المعطيات المقدمة، فالنسخة 3.0 Beta اللي تطلقات هاد المرة غادي تحول التركيز من «قدرات الروبوت الواحد» لـ«الذكاء الجماعي»، وتبني قاعدة لنظام تشغيل موزع للروبوتات، آمن وفوري وموثوق. ودار النظام ترقية شاملة فـأربع اتجاهات رئيسية: «الأمان، الاستجابة الفورية، الذكاء الجماعي، والقاعدة الرقمية»:
فمجال الأمان، بنى النظام منظومة حماية متعددة المستويات كتضمن «شبكة موثوقة، ولوج متحكم فيه، وتشغيل قابل للحماية». وبالاعتماد على منظومة التعريف الموحدة VAA، كتحصل كل وحدة على هوية رقمية فريدة، باش يتحقق مبدأ «رمز واحد لكل جهاز، وكلمة سر واحدة لكل جهاز»؛ ومن خلال الإقلاع الآمن KGSI، كتتبنى سلسلة الثقة لضمان نقاء وموثوقية بيئة التشغيل؛ ومنين كتشكل عدة أجهزة جهازاً خارقاً، كيتكلف الجهاز اللي عندو مستوى أمان مرتفع بالمصادقة الأمنية بشكل موحد، بكفاءة وموثوقية. وزيادة على ذلك، كيتيح النظام مشاركة الحالة الأمنية: إلا تعرض جهاز واحد لهجوم، يمكن مشاركة الخطر بسرعة وقطع الاتصال، لمنع انتشار المشكل وتحقيق «أمان جماعي بتعاون الشرق والغرب».
فمجال الاستجابة الفورية والموثوقية، كيعتمد النظام على بنية هجينة مطورة داخلياً للنشر، فيها نواة واحدة وعدة أنوية، وكتحقق استجابة فورية صلبة على مستوى الميكروثانية، بحيث ما كيتجاوزش تأخير الاستجابة للمقاطعات وتأخير تبديل المهام 1μs. وكيدعم حتى الإقلاع فثواني والاسترجاع السريع: كترجع الخدمات الأساسية للخدمة فـ2 ثواني، وكيتكمل استرجاع النظام فـ4 ثواني من بعد أي خلل، بلا ما ينتشر تأثير العطب المنفرد. وهاد الشي كيخليه مناسب لمتطلبات الموثوقية الصارمة فمجالات بحال التصنيع الذكي والتفتيش.
فمجال الذكاء الجماعي، طورت النسخة 3.0 Beta إطار Agent Native جديد، كيتيح التفاعل متعدد الوسائط بين الإنسان والآلة، والتعاون الذاتي بين عدة Agents داخل روبوت واحد، وكذلك التعاون الذاتي بين Agents ديال روبوتات مختلفة. وبالاعتماد على هاد الإطار، كيمكن لـM-Claw تحقيق عنقود موزع ومستقل من البداية للنهاية: الروبوتات كتكوّن شبكة ذاتياً، وكتشارك القدرات بشكل موزع، وكتوزع المهام ديناميكياً، باش تنتقل فعلياً من «التنفيذ الفردي» لـ«التعاون الجماعي».
فمجال القاعدة الرقمية، كيتوافق النظام مع أربع بنيات رئيسية: ARM وRISC-V وLoongArch وx86، وكيدعم ثلاث منظومات بيئية: ROS وDora-rs وOpenHarmony، وكيغطي أربع أنواع ديال قدرات الحوسبة: CPU وNPU وGPU وBPU. وبهذا كيضمن انتقال الأصول التطبيقية الموجودة والتراكم التقني ديال المطورين بسلاسة، بلا حاجة لـ«البدء من الصفر».
وخلال حفل الإطلاق، عرض وانغ هاو تطبيقات M-Robots OS 3.0 Beta فثلاثة سيناريوهات واقعية:
فمجال البيع بالتقسيط بلا عمال، كتستعمل روبوتات تحضير المنتوج وروبوتات التوصيل M-Robots OS، وكتحقق شبكة ذاتية الاكتشاف والتكوين عبر M-DDS. وكتتزامن معلومات الطلب، وحالة الأجهزة، وتقدم المهام فالحين، باش تكمل «عملية تسليم كوب قهوة بلا تدخل بشري»: من الطلب للتحضير ثم التوصيل، بتعاون بين الأجهزة فالمراحل كاملة.
فمجال تفتيش المناطق، كيتوافق M-Robots OS مع روبوتات التفتيش ديال Hai'en، وكيخدم بتنسيق مع الطائرات بلا طيار، وكيكوّن جهازاً خارقاً بالاعتماد على M-DDS، لبناء منظومة متكاملة لحماية المنطقة من الجو والأرض. ومنين كيتكتاشفو حالات غير عادية بحال الحريق أو التسلل غير القانوني، كيربط النظام أوتوماتيكياً بالأجهزة القريبة باش يتحقق ويحلل البيانات من مصادر متعددة، ومن بعد كيطلق أقرب روبوت أرضي للتعامل مع الحالة، محققاً حلقة مغلقة فالأطراف من «الاكتشاف، فالتأكيد، فالمعالجة».
فمجال فحص جودة المياه، كيتفاعل روبوت فحص المياه بشكل ديناميكي مع أجهزة مراقبة بيئة المختبر وأجهزة مراقبة حالة العاملين، باش يبني منظومة موحدة للتحكم فالمختبر تجمع بين «الإنسان والآلة والبيئة». ومنين كينفذ الروبوت مهمة فحص عينات المياه، كيقدر يعدل أوتوماتيكياً الإضاءة والتهوية ودرجة الحرارة والرطوبة، محققاً تدبيراً ذكياً ومتكاملاً بين عملية الفحص وإدارة بيئة المختبر.