
- الزيارات الشهرية
- 0
- الأسعار
- ما تحددش
- مدرج
- —
- تحدّث
- 2026-09-17
01شنو هو Open-RAIL؟
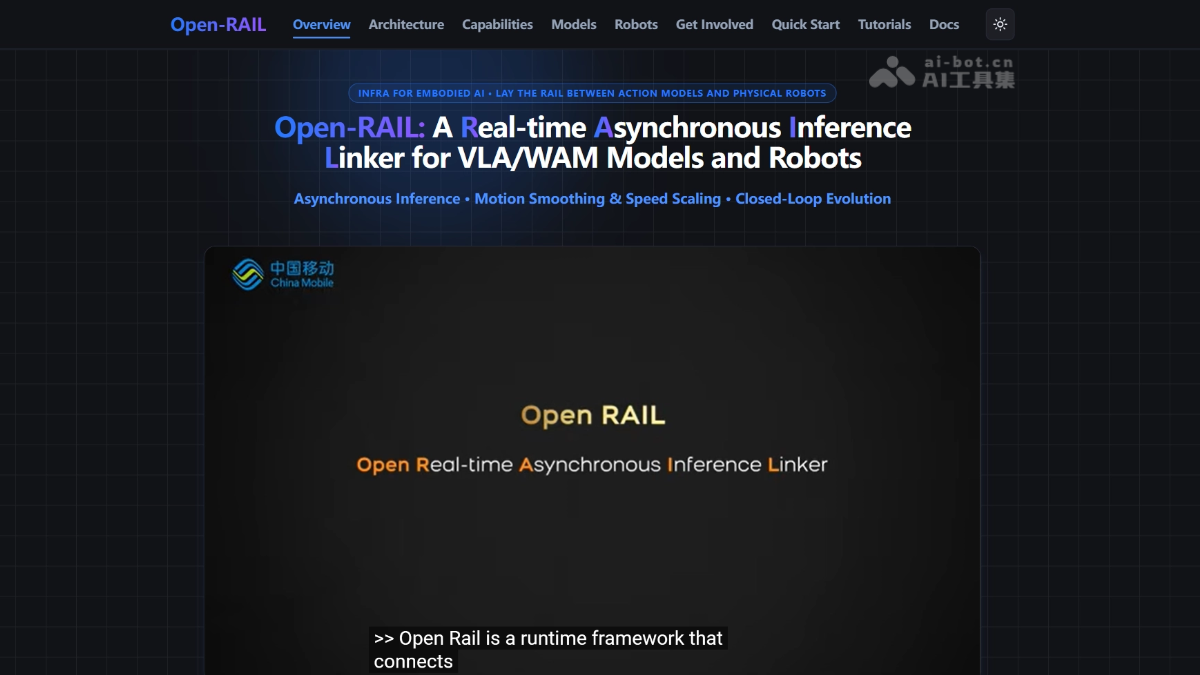
Open-RAIL هي قاعدة هندسية عامة للذكاء الاصطناعي المجسّد، مفتوحة المصدر من طرف China Mobile للعالم كامل، وهي كذلك أول جهاز عصبي عام فالمجال كيربط بين نماذج VLA/WAM والروبوتات ذاتها. على مستوى الإطار، Open-RAIL كتوصل بين حلقة الاستدلال—التنفيذ—رجوع البيانات—تطوير النموذج، وخطوط المعالجة المتوازية كتحسن سلاسة الحركات بجوج مراتب، والنشر فالجهاز أو الحافة أو السحابة ما كيحتاج حتى تبديل فالكود، وإدماج روبوت جديد كينزل من أسابيع لساعات، أما النموذج الجديد فما كيحتاج غير 50—100 سطر ديال الكود. دابا توافقت مع 4 روبوتات مختلفة البنية وكتدعم 10 نماذج رئيسية، وروبوت الطباخ المتنقل خدام بشكل منتظم فهانغتشو.
02الوظائف الرئيسية ديال Open-RAIL
تنفيذ الاستدلال: كيقسم الملاحظة والاستدلال والتحكم لثلاثة خطوط معالجة متوازية، مع جوج مستويات ديال التنعيم، وكيهبط الانحراف المعياري لتسارع المفاصل من 10+ rad/s² حتى لـ 0.1 rad/s²، باش تولي الحركة ثابتة وسلسة.
النشر فالجهاز والحافة والسحابة: الاستدلال كيتحط كامل فالسيرفر، والروبوت كيتكلف غير بالتنفيذ. غير بتبديل عنوان الاتصال يمكن التبديل حسب الحاجة بين الجهاز والحافة والسحابة، وموارد الحساب ما كتبقاش كتحد من اختيار النموذج.
التوافق مع البنيات المختلفة: عبر طبقة خفيفة لتجريد العتاد واتفاق موحد لإدماج النماذج، كيتوحّد تغليف واجهات التحكم والحالة، وبذلك تبديل الروبوت أو النموذج ما كيحتاجش إعادة البناء من الصفر.
حلقة البيانات المغلقة: جمع البيانات مدمج فكل عملية استدلال وتنفيذ، والصور من زوايا متعددة وحالة المفاصل ونتائج الاستدلال كتتأرشف أوتوماتيكيا فصيغة معيارية جاهزة للاستعمال، ويمكن إدخالها مباشرة فالتدريب الموالي.
الدمج بين الاستدلال والتحكم عن بعد: ملي النموذج كيحيد على المسار، الإنسان يقدر يتدخل فكل وقت للتصحيح. مسارات التصحيح والمسارات الأصلية كيتحفظو بالتوازي مع تطابق صارم فالتوقيت، وكل تصحيح يدوي كيمثل عينة تعليمية موجهة وعالية الجودة.
حلقة «الاستدلال—الجمع—التقييم»: كتربط استدلال النموذج وتنفيذ الروبوت ورجوع البيانات وتطوير النموذج فحلقة عامة ومتكاملة، وكتسد فراغ فالمجال، باش يمكن نسخ النتائج على عدد أكبر من الروبوتات والنماذج.
03المبدأ التقني ديال Open-RAIL
تابعونا فـ WeChat وردّو بـ «开源» باش تنضمو لمجموعة مشاريع الذكاء الاصطناعي مفتوحة المصدر
بنية الاستدلال بخطوط معالجة متوازية: بسبب الفرق اللي كيوصل لـ 30—50 مرة بين مدة استدلال نماذج VLA/WAM ودورة تحكم الروبوت، Open-RAIL كيقسم فجانب الروبوت الملاحظة والاستدلال والتحكم لثلاثة خطوط معالجة متوازية: خيط الملاحظة كيجمع باستمرار معطيات البيئة وحالة المفاصل، وخيط الاستدلال كيحسب باستمرار كتل الحركات، وخيط التحكم كيبعث باستمرار الأوامر للوحدة السفلية. الثلاثة ما كيتسناوش بعضياتهم، وبهذا كيتحيد التقطيع الناتج عن الانتظار التسلسلي.
تنعيم آني للحركات على جوج مستويات: مخرجات النموذج هي نقاط حركة متقطعة، وتنفيذها مباشرة كيولد صدمات عالية التردد فالتسارع والتباطؤ. Open-RAIL كتطبق على مستوى الإطار استراتيجية تنعيم داخل الكتلة وبين الكتل، وكل العمليات كتتحسب آنيا وفالوقت الحقيقي. بلا تعديل أوزان النموذج ولا تدريب إضافي، يمكن هبط الانحراف المعياري لتسارع المفاصل من 10+ rad/s² حتى لـ 0.1 rad/s²، باش ما يبقاش العتاد كيتعرض للصدمات عالية التردد.
فصل Server-Client بين الجهاز والحافة والسحابة: النظام كيجرد الاستدلال كامل فجانب Server، بينما جسم الروبوت (Client) كيتكلف غير بتنفيذ الحركات وإرسال الحالة. يمكن نشر Server فالجسم أو فموارد الحافة أو فالسحابة، والكود كيبقى هو هو، وبتبديل عنوان الاتصال فقط يمكن التبديل بلا تعديل بين أشكال النشر فالجهاز والحافة والسحابة، وبهذا حجم النموذج ما كيبقاش مربوط بموارد الحساب المدمجة فالجسم.
طبقة تجريد العتاد واتفاق موحد للإدماج: Open-RAIL كتستخرج طبقة خفيفة لتجريد العتاد (HAL)، وكتغلف وكتوحّد أوامر التحكم وقراءة الحالة وتنفيذ الحركات. الروبوت الجديد خاصو غير يطبق التوافق السفلي ويدير التسجيل، والمنطق العلوي كيتعاود استعمالو كامل. وحتى فجانب النماذج كاينة واجهة موحدة للاستدلال؛ النموذج الجديد يقدر يندمج غير بتطبيق الواجهة المعيارية، وغالبا ما كيحتاج غير 50—100 سطر ديال الكود، وبهذا كتولي كلفة التوافق بين الأجسام والنماذج هي الأدنى.
04كيفاش تستعمل Open-RAIL؟
تأكيد البيئة: وجد بيئة Linux فيها Python ≥ 3.10، والسيرفر خاصو NVIDIA GPU + CUDA + PyTorch، أما العميل فثبّت فيه SDK ديال الشركة المصنّعة أو ROS حسب متطلبات الروبوت. الطرفين كيتواصلو عبر ZMQ فـ نفس الشبكة المحلية.
الحصول على الكود: كلون المستودع من Gitee أو GitHub أو مجتمع Huànxīn (git clone https://gitee.com/cmcc-tao/open-rail.git).
تثبيت الاعتماديات: من بعد إنشاء بيئة conda، نفّذ pip install -e .، وغادي يتسجلو أوتوماتيكيا جوج مداخل فسطّر الأوامر: vla-server و vla-web-client.
تشغيل السيرفر: شغّل python run_server.py --model_type <نوع النموذج> --model_path <مسار الأوزان>، باش يتحمل نموذج VLA/WAM المختار ويفتح نقطة الاستدلال عبر ZMQ.
تشغيل عميل الويب: شغّل python run_web_client.py، وهو كيقرا افتراضيا conf/default_conf.yaml وكيستمع فالمنفذ 9000، ويمكن استعمال --conf لتحديد إعدادات مخصصة.
التحقق من الاتصال: حلّ http://localhost:9000 فالمتصفح. إلا بانت واجهة الويب وصورة الكاميرا وحالة الروبوت جاهزة، فهذا كيعني أن التشغيل نجح، ومن بعد اختيار المهمة يمكن تحريك الروبوت.
البداية بالمحاكاة (بلا روبوت حقيقي): فـ conf/robots_conf.py وجّه dataset_path ديال Mock backend لمجموعة بيانات LeRobot، واستعمل --model_type mock للتحقق أولا من السلسلة كاملة.
التنفيذ على روبوت حقيقي: بدّل robots.type فـ conf/*.yaml للمحوّل المستهدف (agibot_g1 / ti5_t170c / navi_wa2)، وضبط مواضيع الكاميرا و action_layout حسب الوثائق، ومن بعد شغّل بنفس الجوج ديال الأوامر.
التبديل بين الجهاز والحافة والسحابة: ما كاين حتى داعي لتبديل الكود؛ غير بدّل فالإعدادات خانة عنوان الشبكة ديال السيرفر، وغادي يقدر الاستدلال يخدم فالجسم أو الحافة أو السحابة.
الحصول على البيانات والتقييم: كل تشغيل كيخرج أوتوماتيكيا بيانات تدريب بصيغة Parquet على طريقة LeRobot وسجلات تقييم فـ eval/ بصيغة JSON/CSV، جاهزة للرجوع المباشر للتدريب؛ ومن المقرر فتح مصدر نمط «الاستدلال + التحكم عن بعد والتصحيح» فـ أكتوبر.
05المزايا الأساسية ديال Open-RAIL
حركة ثابتة وسلسة: خطوط المعالجة غير المتزامنة بثلاثة خيوط، مع جوج مستويات ديال التنعيم الآني، كتحيد على مستوى الإطار الفرق اللي كيوصل لـ 30—50 مرة بين تردد الاستدلال والتحكم. الانحراف المعياري لتسارع المفاصل كيهبط من 10+ rad/s² لـ 0.1 rad/s²، بلا تعديل النموذج وبلا تقييد لبنيته.
توافق واحد واستعمال فكل مكان: طبقة تجريد العتاد الخفيفة مع اتفاق موحد للإدماج كتهبط مدة إدماج روبوت جديد من أسابيع لساعات، وإدماج نموذج جديد كيحتاج غير 50—100 سطر ديال الكود، مع إعادة استعمال كامل للمنطق العلوي.
موارد الحساب ما بقاتش عائق: فبنية الفصل بين السيرفر والعميل، الاستدلال كيتحط كامل فـ Server. غير بتبديل عنوان اتصال واحد يمكن التبديل بلا كود بين النشر فالجهاز والحافة والسحابة، وحتى الأجهزة المدمجة تقدر تشغل نماذج كبيرة.
التشغيل كيعني الجمع والتقييم: جمع البيانات وسجلات التقييم مدموجين فكل عملية استدلال، وكيتم إنتاج بيانات على طريقة LeRobot ومؤشرات زمنية قابلة لإعادة الإنتاج، جاهزة للاستعمال، وكتربط حلقة «الاستدلال—الجمع—التقييم».
التصحيح اليدوي كيتحول لعينة تعليمية: فالنمط المختلط للتحكم عن بعد، يمكن التوقيف والتدخل للتصحيح والاستئناف فكل وقت. مسار التصحيح والمسار الأصلي كيتحفظو بالتوازي مع تطابق صارم فالتوقيت، وكيوليو مباشرة بيانات تدريب موجهة وعالية الجودة.
مجرّب فسيناريوهات حقيقية: روبوت الطباخ المتنقل خدام بشكل منتظم فحرم هانغتشو، وكيخرج أكثر من مئة كاس قهوة فاليوم، وكل كاس كيتحضّر فمسار كامل مدتو 90 ثانية. فالمهام طويلة التسلسل، النموذج كيتخذ القرارات بوحدو من البداية للنهاية، وهاد الشي كيثبت قيمة القاعدة.
06عنوان مشروع Open-RAIL
الموقع الرسمي للمشروع: https://cmcc-tao.github.io/open-rail/
07مجالات استعمال Open-RAIL
روبوتات الخدمات التجارية: بحال «الطباخ المتنقل» اللي تطبق فعليا، وكيقوم بتحضير القهوة وتسخين المأكولات فالمايكروويف وغيرها من مهام الخدمة طويلة التسلسل، بأكثر من مئة كاس قهوة فاليوم ومسار كامل مدتو 90 ثانية لكل كاس، مع تدبير عدة طلبات بالتوازي واتخاذ النموذج للقرارات بوحدو طوال العملية.
المراقبة والحراسة الصناعية: تنفيذ مهام متكررة بحال تفقد التجهيزات وقراية العدادات والإنذار على الأعطاب فالمحطات الكهربائية ومراكز البيانات والمناطق الصناعية. النشر فالجهاز والحافة والسحابة كيخلي استدلال النماذج الكبيرة ممكن فالحافة أو السحابة، بلا حاجة لموارد حساب كبيرة فالجسم.
مساعدة المسنين والمجال الطبي: فسيناريوهات بحال تقديم الشاي والماء، توصيل الأغراض والمساعدة فإعادة التأهيل، كتضمن القدرة على التنفيذ السلس السلامة واللطف ملي كيكون الروبوت كيتفاعل مع الإنسان عن قرب.
التجارب البحثية والتعليمية: الجامعات والفرق الناشئة تقدر تبدا بمحاكاة Mock بلا عتاد باش تتحقق بسرعة من فعالية نماذج VLA. إدماج نموذج جديد كيحتاج غير 50—100 سطر ديال الكود، وكيخلي الباحثين يركزو على ابتكار النماذج بلا ما يضيعو الوقت فبناء خطوط الهندسة.
© إخلاء المسؤولية: النطاقات والمحتوى المرتبط يقدرو يتبدلو مع الوقت. AIEZZ ما كيتحكمش فالمواقع التابعة لجهات أخرى. راجع المحتوى الخارجي والمخاطر بشكل مستقل.
تقييمات المستخدمين0