
- الزيارات الشهرية
- 0
- الأسعار
- ما تحددش
- مدرج
- —
- تحدّث
- 2026-09-15
01شنو هو UnifoLM-WLA-1.0؟
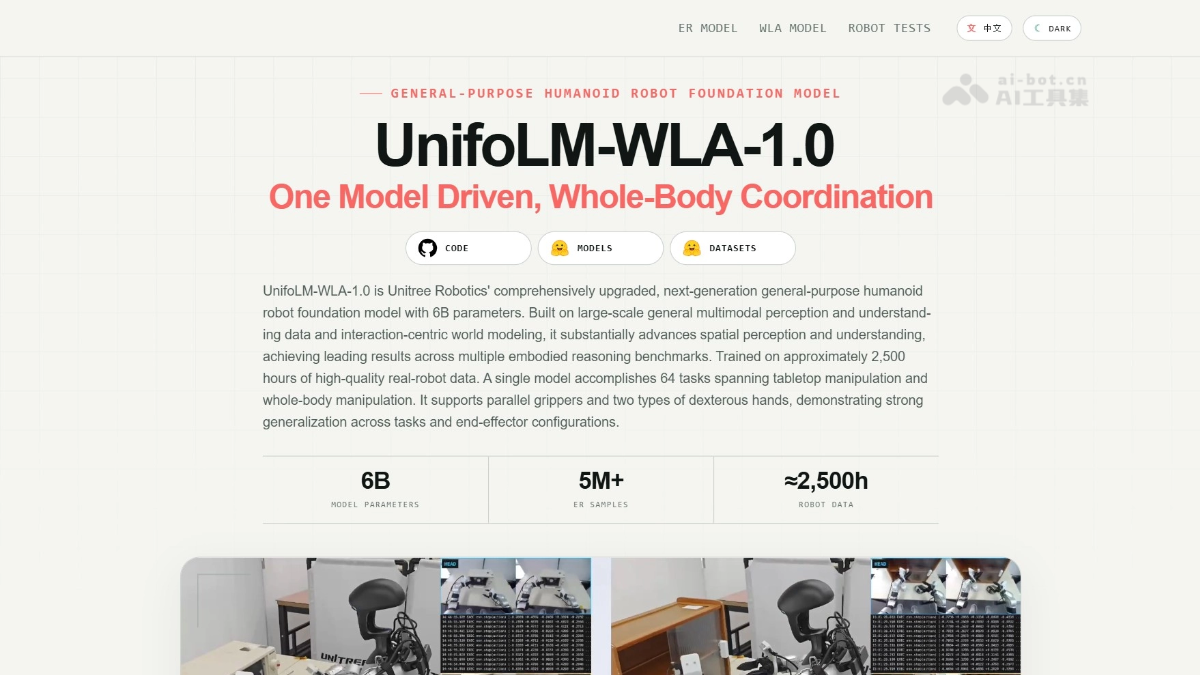
UnifoLM-WLA-1.0 هو نموذج لغوي كبير متعدد الوسائط ومتجسّد بـ6 مليارات بارامتر من تطوير شركة Unitree Robotics، تدرّب على حوالي 2500 ساعة من بيانات روبوتات حقيقية، وكيجمع بين الرؤية واللغة والحركة فـنموذج واحد، وكيْنسّق 64 مهمة ديال التلاعب فوق الطاولات والحركة باستعمال الجسم كامل. الشركة حلّات أوزان نموذج الإدراك والاستدلال UnifoLM-ER-1 بحوالي 4 مليارات بارامتر، وزادت عليه نموذج ER-Flow لنمذجة الحركة. النموذج الأخير كيجمع بين التنبؤ بالديناميكيات المستقبلية وتعلّم الحركات المتقطعة، وغادي يتحلو النظام الكامل وكود التدريب اللاحق بالتدريج.
02الوظائف الرئيسية ديال UnifoLM-WLA-1.0
الإدراك والاستدلال المتجسّد: كيتعرّف على مواقع الأشياء، والعلاقات المكانية، والمناطق اللي ممكن التفاعل معاها، وكيجاوب على أسئلة بحال ”فين كاين الهدف؟ وشنو العلاقة بين الأشياء؟“، باش يوفّر الأساس الإدراكي لاتخاذ قرارات التلاعب.
التنفيذ الموحّد للرؤية واللغة والحركة: كيحوّل تعليمات المهمة مباشرة لحركات قابلة للتنفيذ من طرف الروبوت، وكيْنسّق 54 مهمة فوق الطاولة و10 مهام للحركة باستعمال الجسم كامل فـنموذج واحد، بلا ما تكون الحاجة لتدريب سياسة مستقلة لكل مهمة.
التنبؤ بنتائج التفاعل: كيتنبّأ قبل تنفيذ الحركة بالتغييرات اللي غادي توقع فالمشهد بسبب العملية، وكيقلّل من المحاولات اللي ما عندهاش فايدة.
التنسيق ديال الجسم كامل: كيغطي التحكم الشامل فالجزء العلوي والسفلي من الجسم، وكيقدر ينجز مهام مركّبة بحال فرش السرير، طيّ الحوايج، ورمي الزبل، اللي كتحتاج تنسيق بين الحركة والتلاعب.
03المبدأ التقني ديال UnifoLM-WLA-1.0
تابعونا فـWeChat وردّو بـ“开源” باش تنضمو لمجموعة مشاريع الذكاء الاصطناعي مفتوحة المصدر
بنية VLA موحّدة: نموذج الرؤية واللغة هو الأساس، وكيتم نمذجة الصور وتعليمات اللغة والحركات بشكل مشترك داخل نفس النموذج. تدرّب نموذج بـ6 مليارات بارامتر من طرف لطرف باستعمال حوالي 2500 ساعة من بيانات روبوتات حقيقية، وهاد الشي كيتفادى تراكم الأخطاء اللي كيوقع ملي كيتقسم الإدراك والتخطيط والتحكم لوحدات منفصلة.
تمثيل متقطّع للحركات: باستعمال RVQ، كيتوحّد فضاء الحركة، وكتتحوّل وضعية الطرف النهائي، ومفاصل اليد الماهرة، ومفاصل الرجلين بشكل منفصل إلى رموز حركة متقطّعة، وبهذا كتتحوّل مسألة التحكم المستمر لمسألة التنبؤ بالرموز اللي كيتفوّق فيها النموذج اللغوي، وكتتعالج مع المعلومات البصرية والنصية فـنفس السلسلة.
التنبؤ بالديناميكيات المستقبلية، طبقة ER-Flow: كيتستعمل نظام الرموز المقنّعة، وفوقت الاستدلال كيتتنبّأ فـنفس الوقت برموز الحركة ورموز المناطق الديناميكية المستقبلية. بهاد الطريقة كيتخيّل النموذج قبل ما “يبدا الحركة” التغييرات اللي غادي يسببها التلاعب فالمشهد، ومن بعد كيولّد سلسلة الحركات على هاد الأساس، محقّقاً ترابطاً حلقياً بين الإدراك والفعل.
تصميم هرمي للنموذج: ER-1 مسؤول على الإدراك والاستدلال الأساسي، وER-Flow كيزيد عليه نمذجة الحركة. بجوجهم كيشكّلو قاعدة الإدراك والطبقة الوسطى ديال نظام WLA، ومن فوقهم كيتدمج التدريب اللاحق فالنظام الكامل بـ6 مليارات بارامتر باش يكتسب القدرة على التحكم فالجسم كامل.
04كيفاش تستعمل UnifoLM-WLA-1.0
الحصول على الكود: دخلو للموقع الرسمي ديال المشروع unigen-x.github.io/unifolm-wla.github.io أو لمستودع GitHub unitreerobotics/unifolm-wla، وتبعو README باش تنسخو الكود وتثبّتو البيئة والاعتماديات.
تحميل الأوزان: سحبو من HuggingFace أوزان النموذجين المفتوحين UnifoLM-ER-1 وUnifoLM-ER-Flow باستعمال الأمر huggingface-cli download.
تشغيل مثال الاستدلال: فالأول حمّلو ER-1 باستعمال سكريبت الاستدلال اللي كيوفّرو المشروع، ودخّلو الصورة الحالية ديال الروبوت ووصف المهمة، وتحقّقو واش مخرجات تحديد الهدف وفهم العلاقات المكانية خدامة مزيان.
إضافة التنبؤ بالحركة: حمّلو ER-Flow، ودخّلو الصورة الحالية + تعليمات المهمة + الحركات المرشّحة، وغادي يخرج النموذج رموز الحركة المتقطّعة والتنبؤ بالمناطق الديناميكية المستقبلية. خاص ترجّعوها لإشارات تحكم مستمرة حسب طريقة فك الترميز RVQ الرسمية.
التكييف مع التحكم فـروبوت حقيقي: ربطو تعليمات الحركة المفكوك ترميزها بواجهة التحكم فالحركة ديال روبوتات Unitree G1 / H1 وغيرها، وجرّبوها على نطاق صغير فالمحاكاة أو على روبوت حقيقي قبل النشر، حيث إن الأوزان بوحدها ما فيهاش نظام التحكم الكامل فالروبوت.
05المزايا الأساسية ديال UnifoLM-WLA-1.0
نموذج واحد لمهام متعددة: 6 مليارات بارامتر كينسّقو 54 مهمة فوق الطاولة و10 مهام للحركة باستعمال الجسم كامل، بمجموع 64 مهمة، بلا ما تكون الحاجة لتدريب سياسة مستقلة لكل مهمة، وبقدرة تعميم متقدّمة.
بيانات قوية من روبوتات حقيقية: تدرّب على حوالي 2500 ساعة من بيانات التلاعب الحقيقية، وماشي غير على بيانات المحاكاة، وهاد الشي كيخلي الحركات الخارجة أقرب للخصائص الديناميكية الحقيقية ديال الروبوتات.
أداء قوي فقاعدة الإدراك: نموذج ER-1 الأساسي مبني على Qwen3-VL-4B، وتدار ليه تقوية بالتدريب على أكثر من 5 ملايين عيّنة، واحتل المرتبة الأولى فـ7 اختبارات لنماذج مفتوحة المصدر، من بينها RefSpatial-Bench.
كيتوقّع قبل ما يتحرك: ER-Flow كيتنبّأ باستعمال الرموز المقنّعة بالتغييرات المستقبلية فالمشهد اللي غادي تسببها العملية، كيتخيّل عواقب الحركة قبل التنفيذ، وكيقلّل من المحاولات غير المفيدة ومن خطر الاصطدام.
تحكم موحّد فالجسم كامل: RVQ كيشفّر اليد الماهرة، ووضعية الطرف النهائي، ومفاصل الرجلين فـرموز حركة موحّدة، وكيحقّق تنسيق القرار بين التلاعب بالجزء العلوي والحركة بالجزء السفلي داخل نفس النموذج.
06عنوان مشروع UnifoLM-WLA-1.0
الموقع الرسمي ديال المشروع: https://unigen-x.github.io/unifolm-wla.github.io/
مستودع GitHub: https://github.com/unitreerobotics/unifolm-wla
مستودع النماذج على HuggingFace: https://huggingface.co/unitreerobotics/UnifoLM-ER-Flow
https://huggingface.co/unitreerobotics/UnifoLM-ER-1
07سيناريوهات استعمال UnifoLM-WLA-1.0
الخدمات المنزلية: إنجاز مهام يومية بحال طيّ الحوايج، فرش السرير، ورمي الزبل، وهي من أبرز السيناريوهات اللي تدار عليها العرض فالإطلاق.
التصنيع الصناعي: تنفيذ مهام متكررة فخطوط الإنتاج بحال التقاط القطع، تسليم الأدوات، والتركيب البسيط.
اللوجستيك والتخزين: فرز السلع، نقل الطرود، وترتيب الرفوف، وهي أشغال كتحتاج تنسيق بين الحركة والتلاعب.
البحث والتعليم: قاعدة VLA مفتوحة المصدر بالكامل ومن طرف لطرف، كتتيح للجامعات والمختبرات البحث فخوارزميات الذكاء المتجسّد وتدريب بيانات الاستدلال المتجسّد.
الإرشاد والخدمات التجارية: تنفيذ مهام خدمية تفاعلية مع الناس فالمعارض والمراكز التجارية وغيرها، بحال الإرشاد وتسليم الأغراض.
© إخلاء المسؤولية: النطاقات والمحتوى المرتبط يقدرو يتبدلو مع الوقت. AIEZZ ما كيتحكمش فالمواقع التابعة لجهات أخرى. راجع المحتوى الخارجي والمخاطر بشكل مستقل.
تقييمات المستخدمين0