

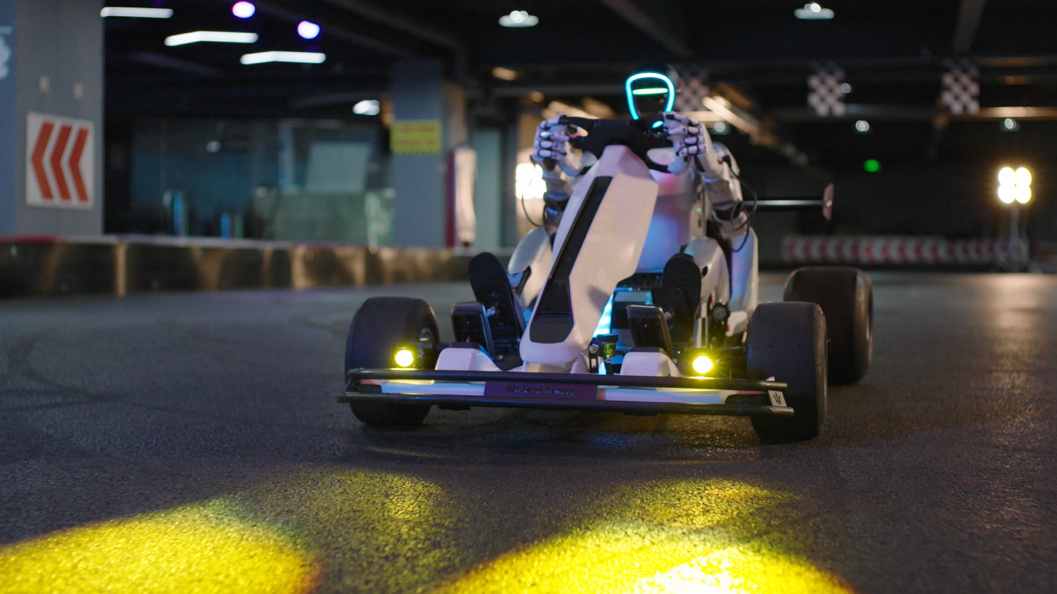
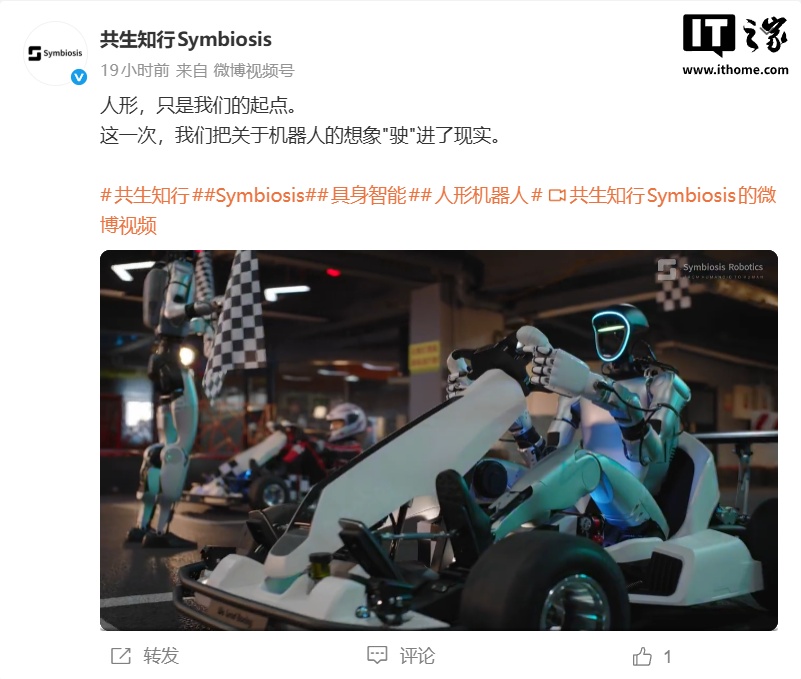
সিমবায়োসিস রোবোটিক্স (Symbiosis Robotics) গতকাল (৮ আগস্ট ১৭) দুই পায়ের হিউম্যানয়েড রোবটের কার্টিং চালানোর ডেমো প্রকাশ করেছে এবং একই সঙ্গে তাদের অফিসিয়াল ওয়েবসাইট চালু করেছে।
কোম্পানি প্রতিষ্ঠার পর এটি সিমবায়োসিস রোবোটিক্সের দুই পায়ের হিউম্যানয়েড রোবটের “সর্বাঙ্গীণ বুদ্ধিমত্তা” নিয়ে অগ্রগতির প্রথম পদ্ধতিগত প্রদর্শন। কোম্পানিটি জানিয়েছে, রেসিং তাদের প্রথম প্রকাশ্য পরীক্ষা মাত্র। ভবিষ্যতে মোবাইল ম্যানিপুলেশন, উচ্চ-নির্ভুলতার ভিজ্যুয়াল অ্যালাইনমেন্ট, কনট্যাক্ট-ভিত্তিক ফোর্স কন্ট্রোল এবং দীর্ঘ-চেইন কাজ নিয়ে আরও উদাহরণ প্রকাশ করা হবে।
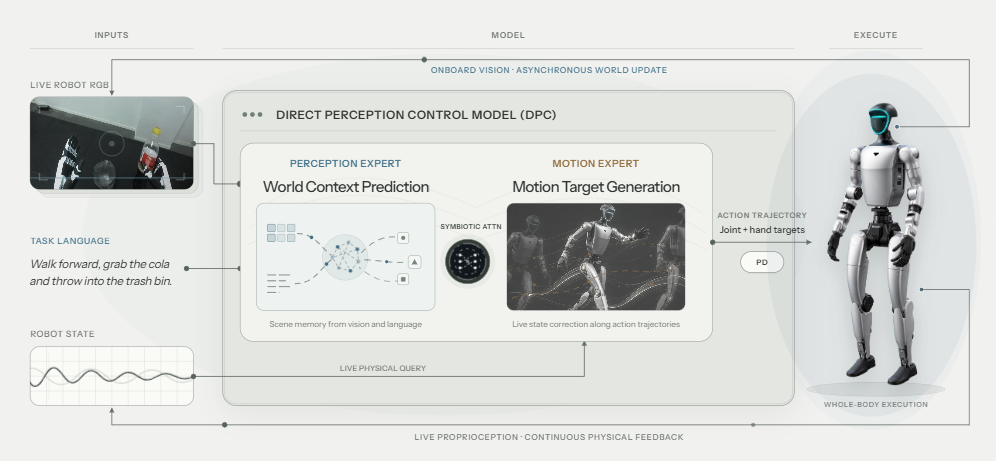
সিমবায়োসিস রোবোটিক্সের অফিসিয়াল ওয়েবসাইটে “সরাসরি উপলব্ধি — নিয়ন্ত্রণ মডেল” তালিকাভুক্ত রয়েছে। কোম্পানিটি জানিয়েছে, উপলব্ধির পরিসর বাড়লে রোবট বিশ্বকে আরও ভালোভাবে বুঝতে পারে, কিন্তু কাজ বোঝা মানেই নির্ভরযোগ্যভাবে তা সম্পাদন করতে পারা নয়। সিমবায়োসিস রোবোটিক্স বুদ্ধিমান মডেলের সক্ষমতার সীমানাকে এমন একটি গতিবিদ্যাগত লক্ষ্য তৈরি করা থেকে এগিয়ে নিতে চায়, যেটিকে আলাদাভাবে ট্র্যাক করতে হয়, এমন একটি সরাসরি সম্পাদনযোগ্য ভৌত ক্রিয়া তৈরির দিকে, যা বর্তমান শারীরিক অবস্থার দ্বারা নির্ধারিত।
সরাসরি উপলব্ধি — নিয়ন্ত্রণ মডেল (Direct Perception Control Model) অ্যাকশন ইন্টারফেস, উপস্থাপনা-সংযোজন এবং ক্লোজড-লুপ প্রশিক্ষণ, এই তিনটি স্তর থেকে কার্যসম্পাদন শৃঙ্খলকে পুনর্গঠন করে। মডেলটি মধ্যবর্তী গতিবিদ্যাগত উপস্থাপনা সম্পূর্ণভাবে সরিয়ে দেয় এবং স্বতন্ত্র Whole-Body Tracker-এর মাধ্যমে ট্র্যাক করার জন্য কোনো গতি-রেফারেন্স তৈরি করে না। এর পরিবর্তে, এটি ভিজ্যুয়াল, ভাষা, শারীরিক অবস্থা, অ্যাকশনের ইতিহাস এবং সম্পাদন-প্রতিক্রিয়াকে সরাসরি সম্পাদনযোগ্য জয়েন্ট ও হাতের লক্ষ্যে রূপান্তর করে। Symbiotic Attention একটি যৌথ action objective-এর অধীনে উপলব্ধি-উপস্থাপনা ও নিয়ন্ত্রণ-উপস্থাপনাকে পরস্পরের দিকে attention করতে দেয়। ফলে কাজের বোঝাপড়া অ্যাকশনের সম্পাদনযোগ্যতার দ্বারা সীমাবদ্ধ হয় এবং অ্যাকশন তৈরি করার সময়ও সেমান্টিক প্রেক্ষাপট অব্যাহতভাবে কাজে লাগানো যায়।
এই মডেলের সহায়তায়, ইউশু হিউম্যানয়েড রোবট হাত — চোখ — পায়ের সমন্বয় অর্জন করেছে। এটি ডান পা দিয়ে অ্যাক্সিলারেটর নিয়ন্ত্রণ করতে পারে এবং বাঁক থেকে বের হওয়ার আগে দ্রুত দিক পরিবর্তন করতে পারে, ফলে ভিজ্যুয়াল সময়নির্ধারণ, নির্ভুল অ্যাক্সিলারেটর নিয়ন্ত্রণ এবং ড্রাইভিং-সংক্রান্ত সেমান্টিক তথ্যকে একত্রিত করা সম্ভব হয়েছে।
AI প্রযুক্তি পর্যালোচনার প্রতিবেদন অনুযায়ী, সিমবায়োসিস রোবোটিক্স প্রতিষ্ঠা করেছেন চেচিয়াং বিশ্ববিদ্যালয় ও পশ্চিম湖 বিশ্ববিদ্যালয়ের যৌথভাবে প্রশিক্ষিত ডক্টরাল শিক্ষার্থী ডিং পেংশিয়াং। প্রতিষ্ঠানটি embodied intelligence ক্ষেত্রে end-to-end অ্যাকশন জেনারেশনের ওপর গুরুত্ব দেয়। বর্তমান embodied intelligence স্থাপত্যে “মডেল কাজ বোঝে, কিন্তু অ্যাকশন নির্ভরযোগ্যভাবে সম্পাদিত হয় না”—এই কাঠামোগত সমস্যা সমাধানের চেষ্টা করছে কোম্পানিটি।
প্রযুক্তিগত প্রতিবেদন:
https://symbiosis-robotics.com/research/dpc/zh/