

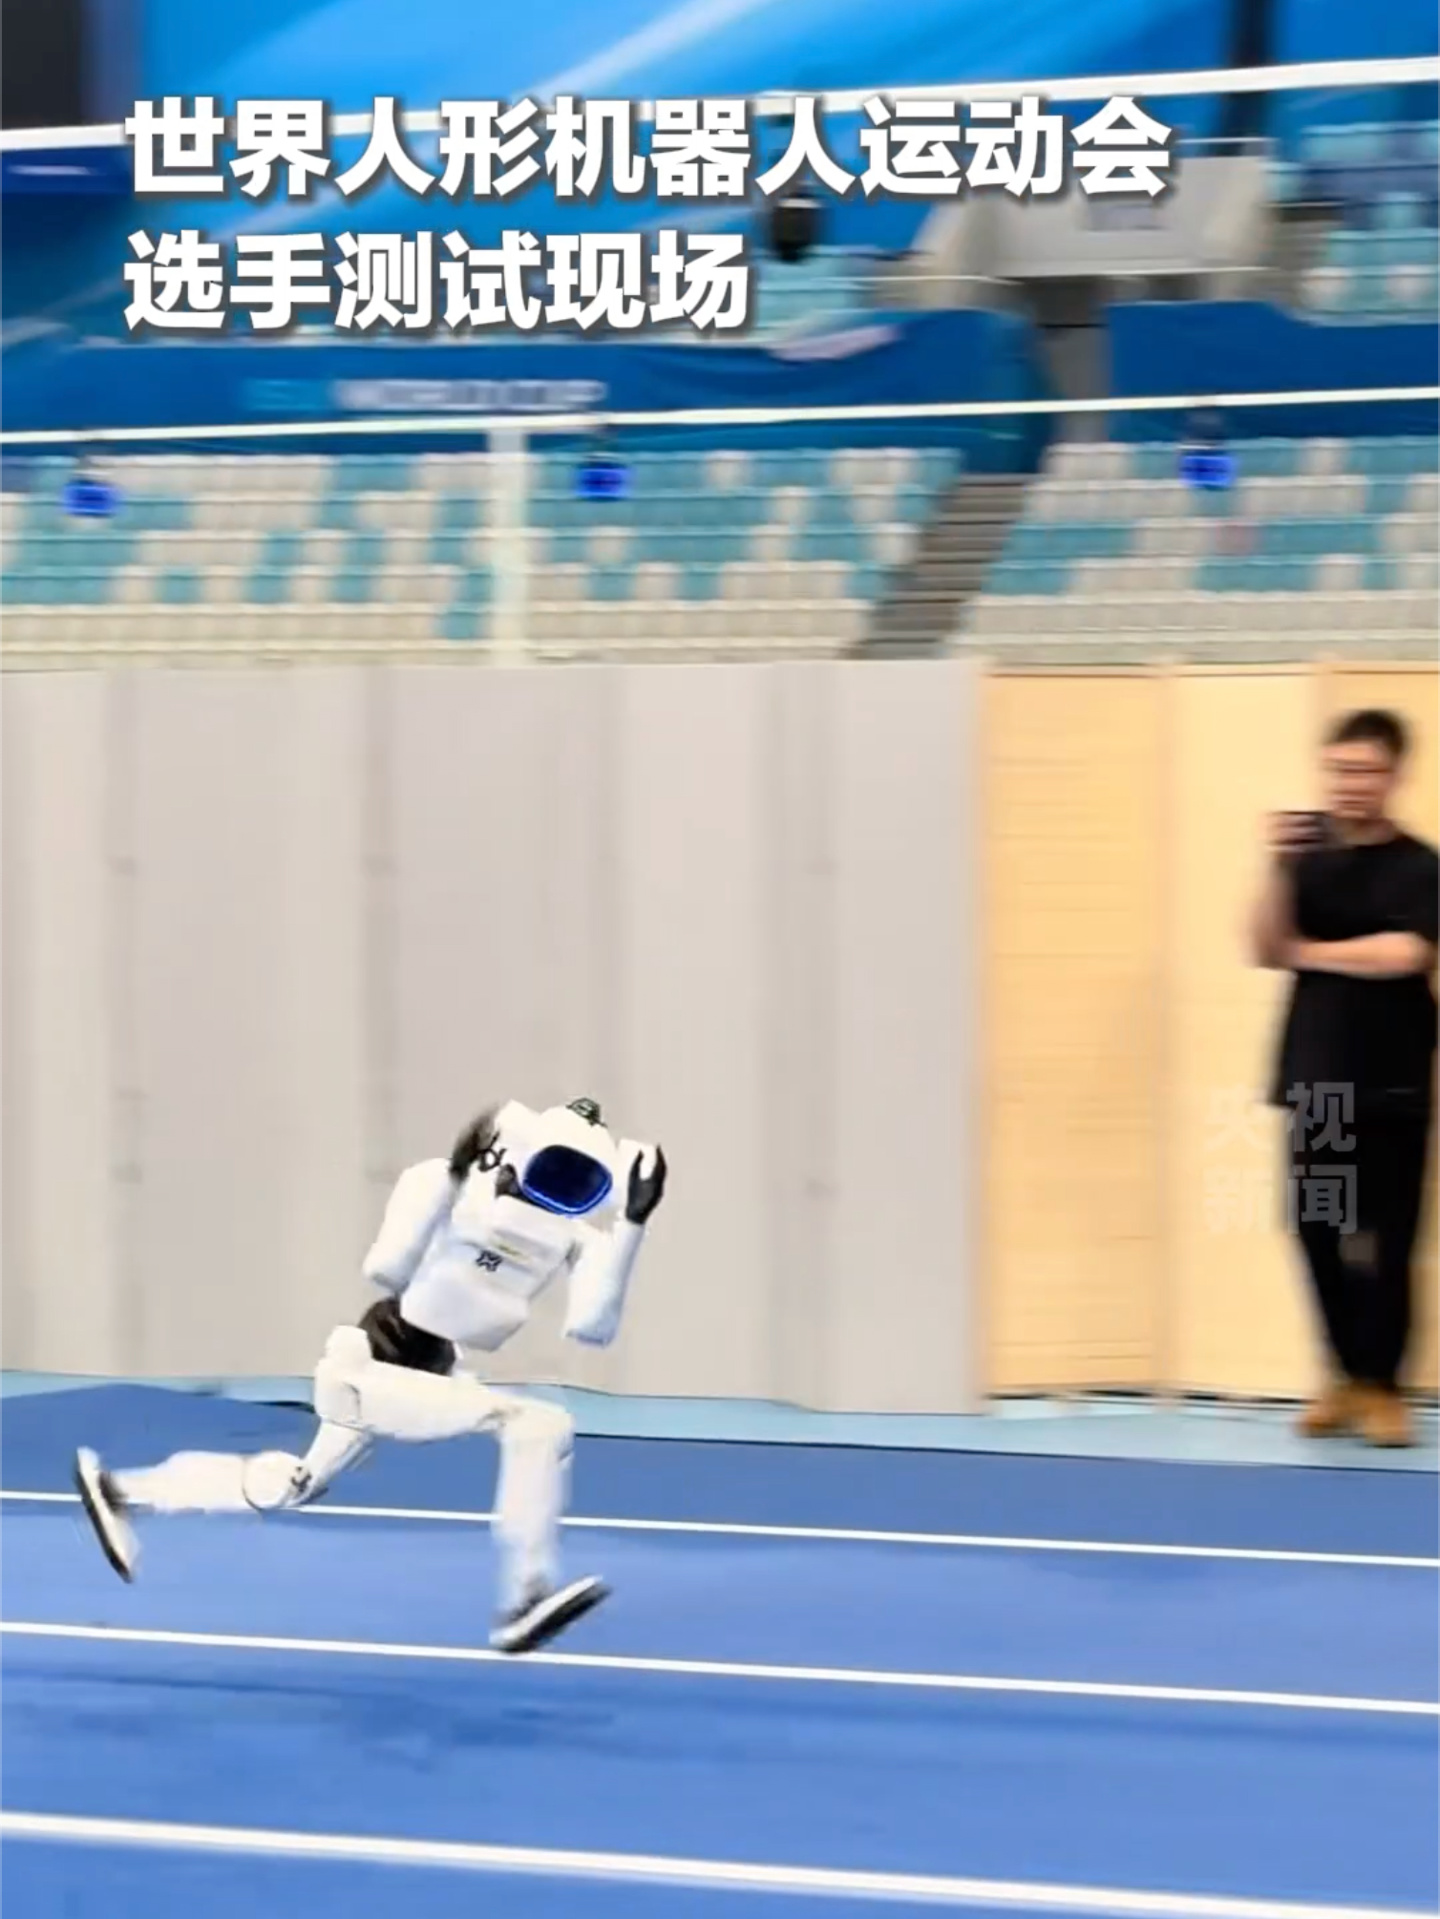
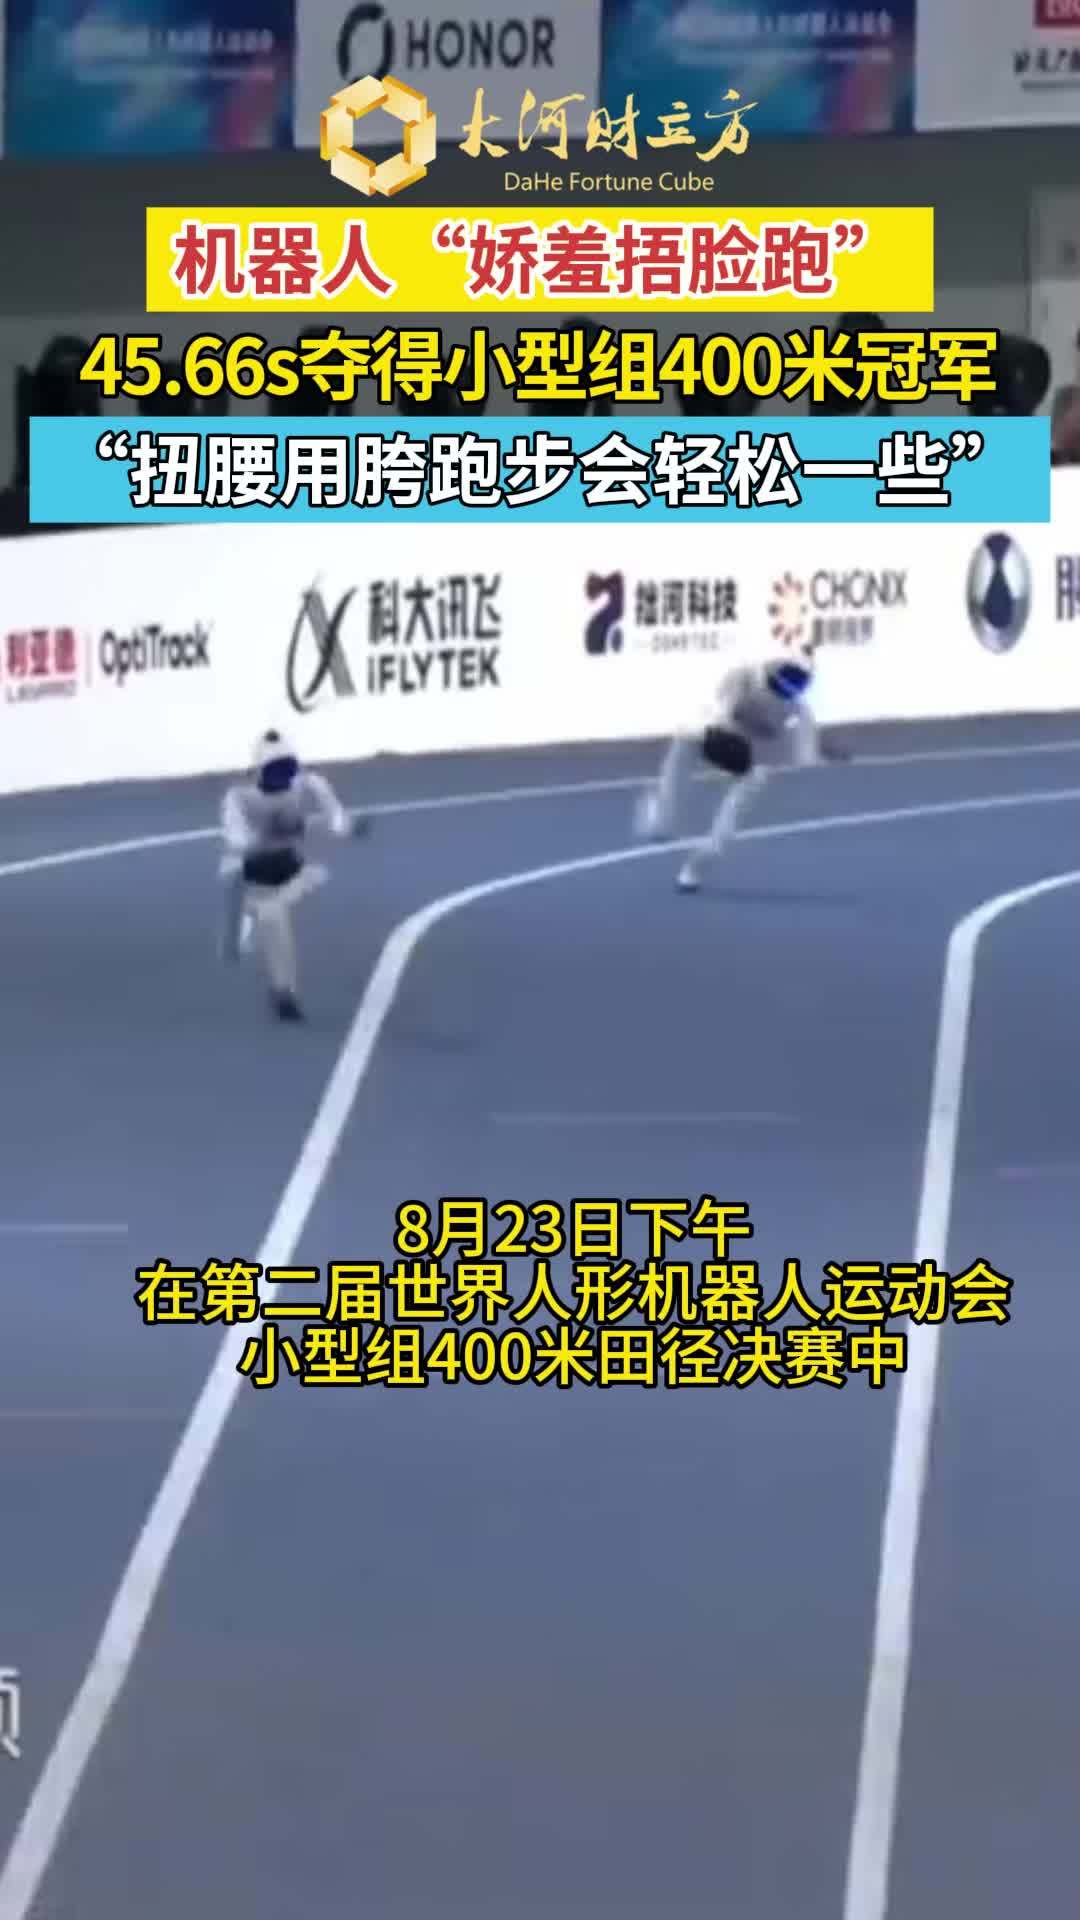
দ্বিতীয় বিশ্ব হিউম্যানয়েড রোবট ক্রীড়া প্রতিযোগিতা ২২ আগস্ট জাতীয় স্পিড স্কেটিং স্টেডিয়ামে শুরু হয়। ৪০০ মিটার (ছোট আকারের গ্রুপ) ফাইনালে “মুখ ঢেকে দৌড়ানোর” ভঙ্গিতে দৌড় শেষ করা তিয়ানগং 45.66 সেকেন্ড সময় নিয়ে এই ইভেন্টে চ্যাম্পিয়ন হয়।
হংশিং ক্যাপিটাল ব্যুরোর প্রতিবেদন অনুযায়ী, প্রতিযোগিতা শেষে তিয়ানগং Omni 400 মিটার ছোট আকারের গ্রুপের গবেষণা ও উন্নয়ন দলের负责人 এবং বেইজিং হিউম্যানয়েড রোবট ইনোভেশন সেন্টারের运动 নিয়ন্ত্রণ অ্যালগরিদম বিশেষজ্ঞ হান গাং এক সাক্ষাৎকারে বলেন, দৌড়ের ভঙ্গি অনুকরণ করার জন্য কোনো “তরুণীকে” খোঁজা হয়নি; সবকিছুই তিয়ানগং Omni “নিজে চিন্তা করে” বের করেছে।
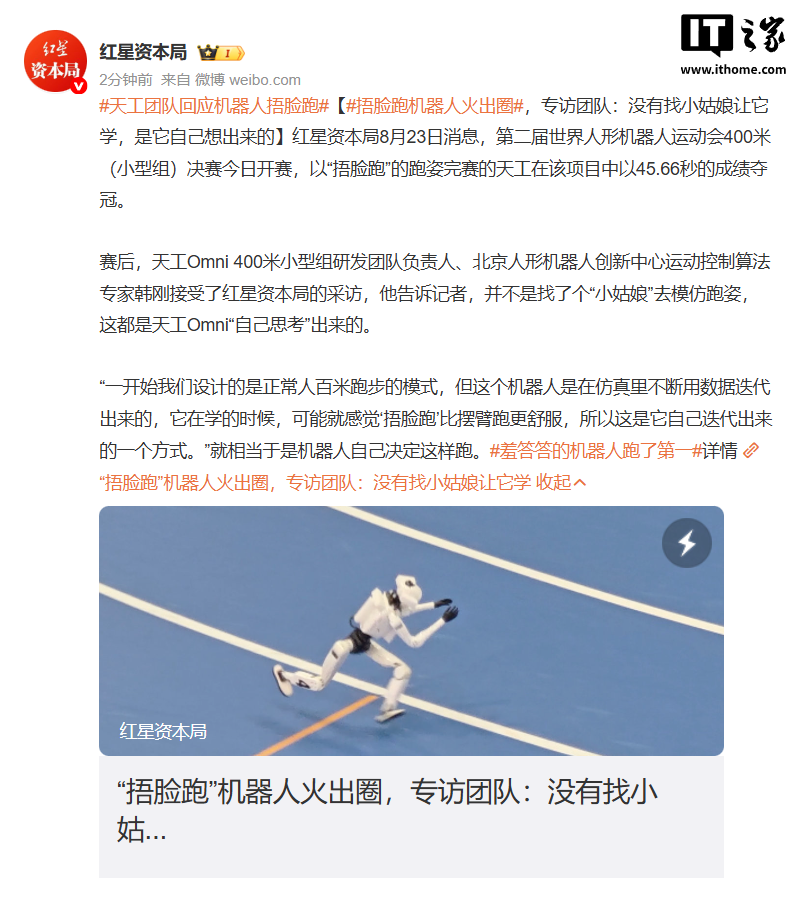
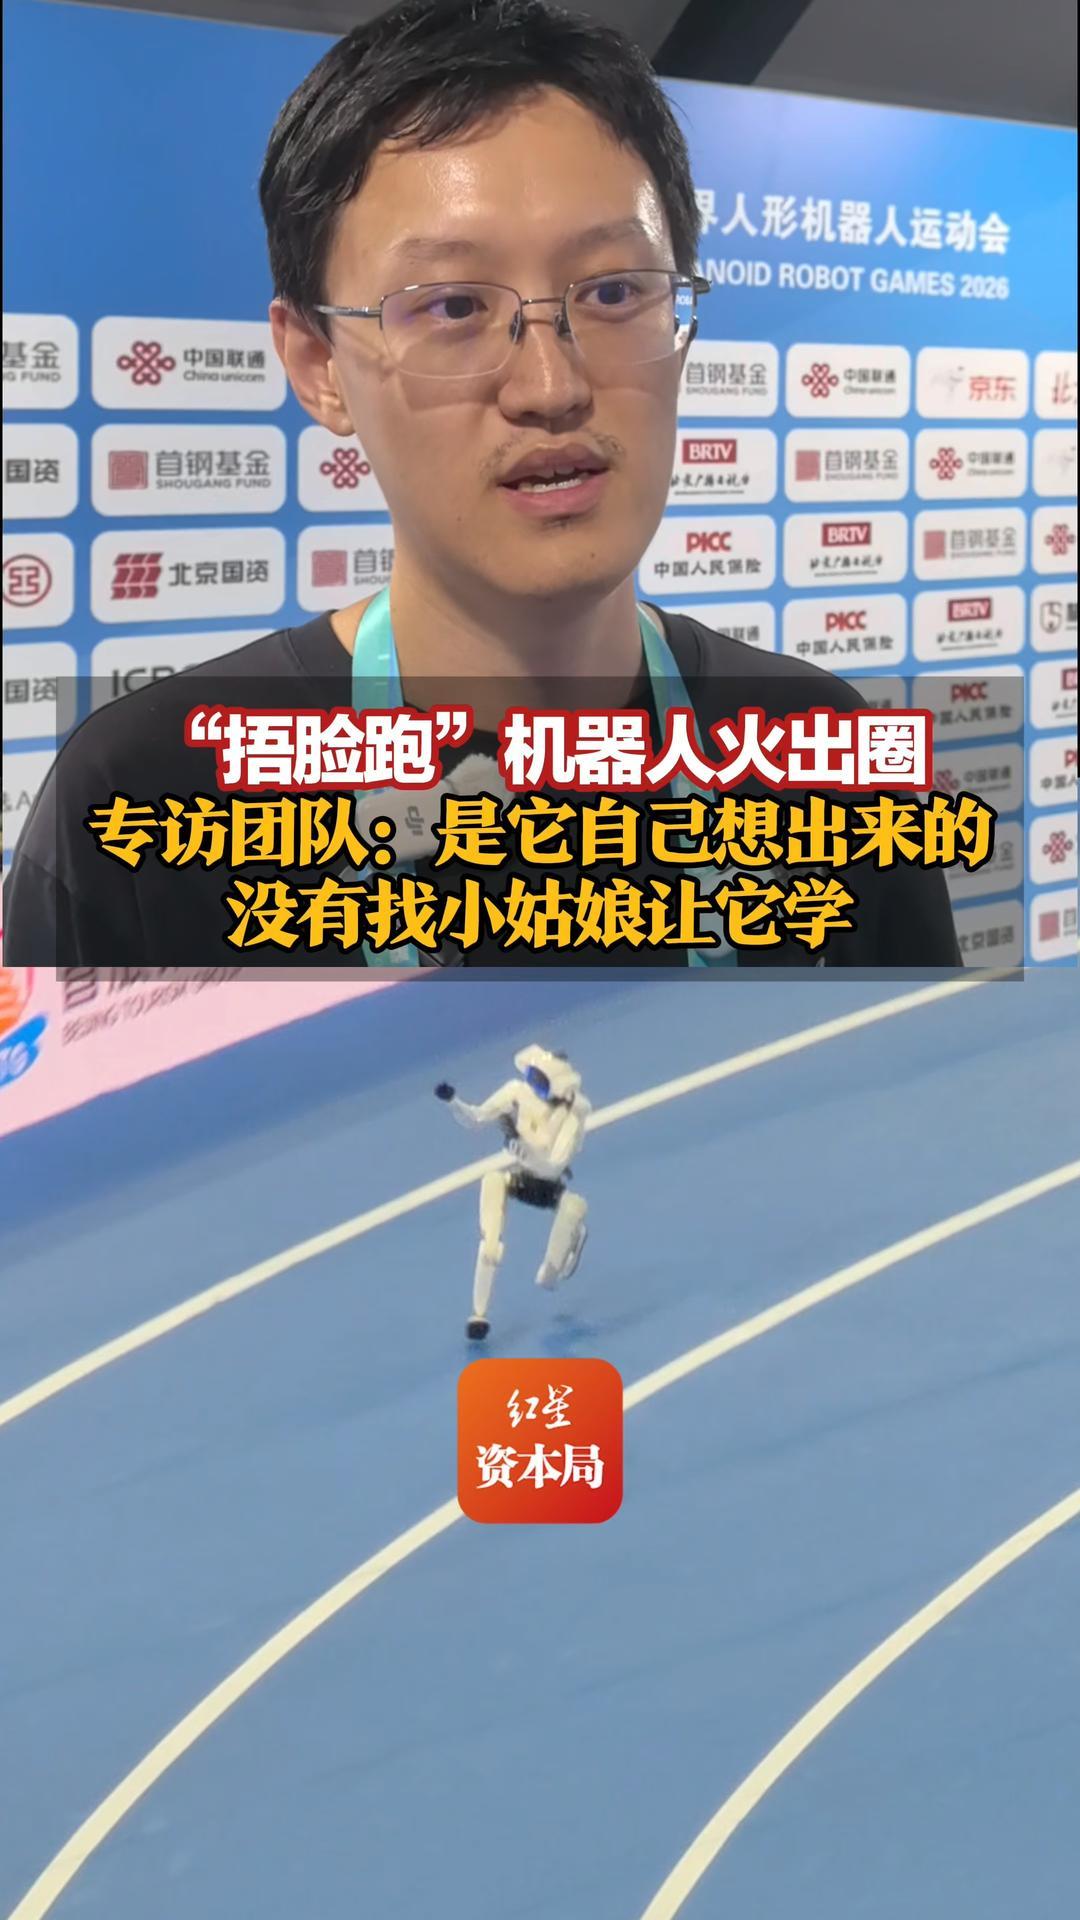
“শুরুতে আমরা সাধারণ মানুষের 100 মিটার দৌড়ের ধরন নকশা করেছিলাম। কিন্তু এই রোবটটি সিমুলেশনে ক্রমাগত ডেটা ব্যবহার করে পুনরাবৃত্তির মাধ্যমে তৈরি হয়েছে। শেখার সময় সম্ভবত এটি অনুভব করেছে যে ‘মুখ ঢেকে দৌড়ানো’ হাত নেড়ে দৌড়ানোর চেয়ে বেশি আরামদায়ক। তাই এটি নিজেই পুনরাবৃত্তির মাধ্যমে এই পদ্ধতি তৈরি করেছে।” অর্থাৎ, রোবট নিজেই এভাবে দৌড়ানোর সিদ্ধান্ত নিয়েছে।
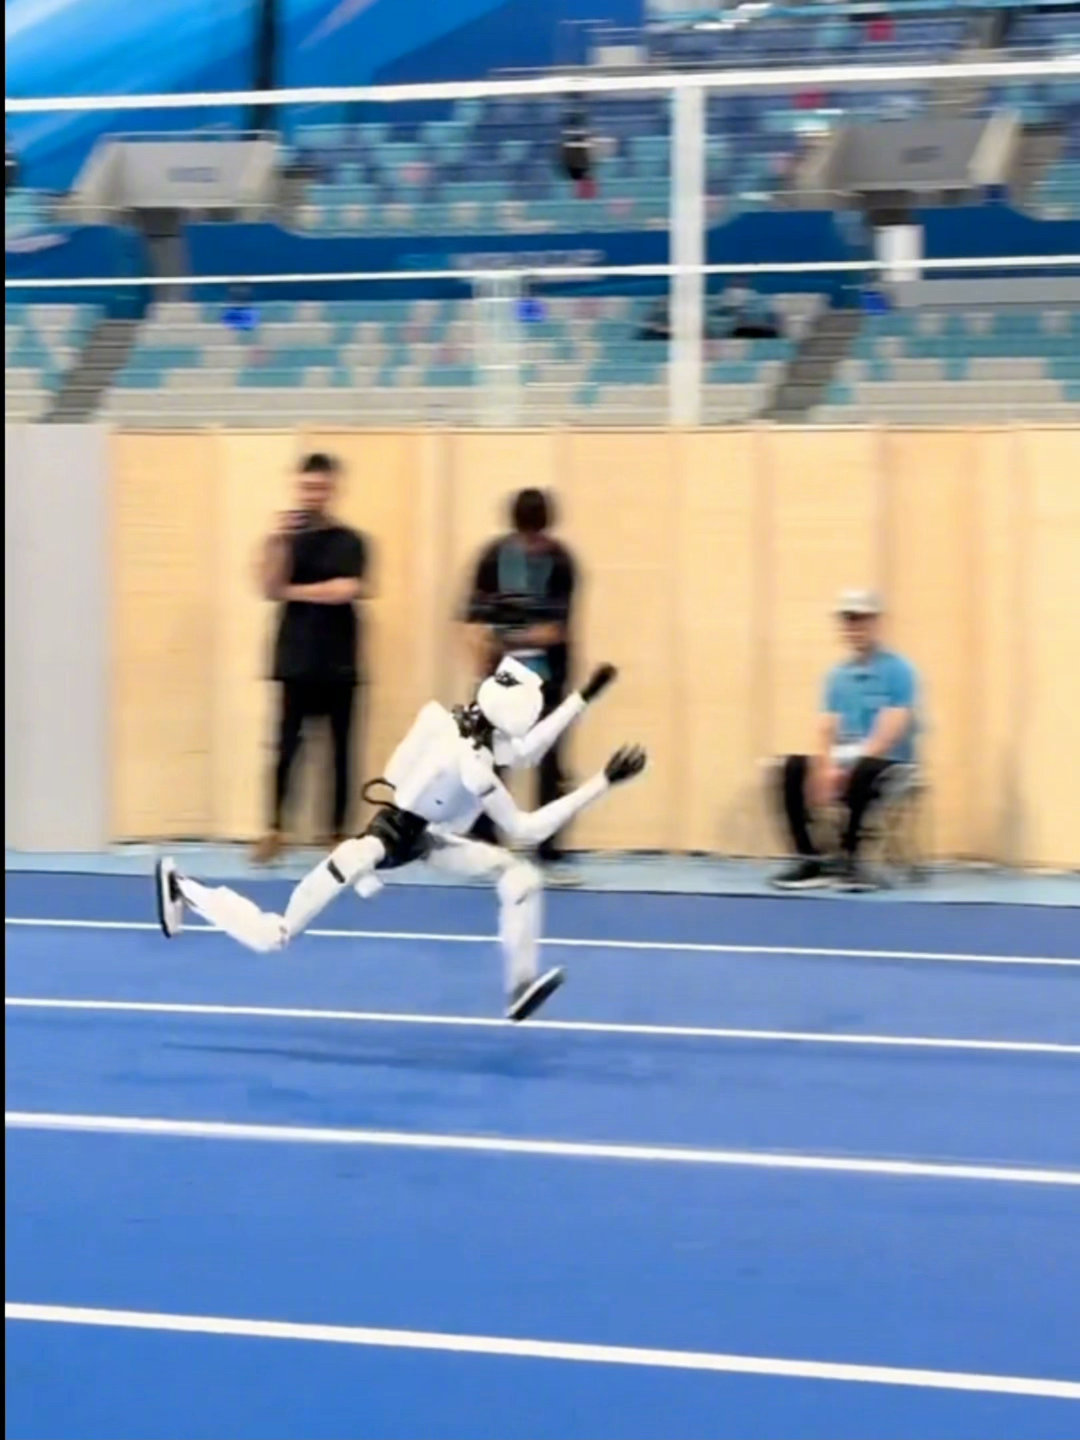
তিয়ানগং Omni-এর উচ্চতা 1.35m এবং পুরো যন্ত্রটির ওজন 39kg। এটির নির্দিষ্ট ভার বহনক্ষমতা রয়েছে এবং ভবিষ্যতে সংকীর্ণ স্থান, জরুরি উদ্ধার ও গৃহস্থালি সেবার মতো কাজে ব্যবহারের জন্য তৈরি করা হয়েছে। উল্লেখযোগ্য বিষয় হলো, এতে দ্বিতীয় পর্যায়ের উন্নয়ন ব্যবস্থা উন্মুক্ত করা হয়েছে। জয়েন্ট, সেন্সর, সিস্টেম এবং运动 নিয়ন্ত্রণ API উন্মুক্ত করে ডেভেলপারদের নিম্নস্তরের গবেষণা ও উন্নয়নের বাধা ও খরচ কমানো এবং অ্যাপ্লিকেশন উদ্ভাবনের পুনরাবৃত্তি ত্বরান্বিত করা হয়েছে।