

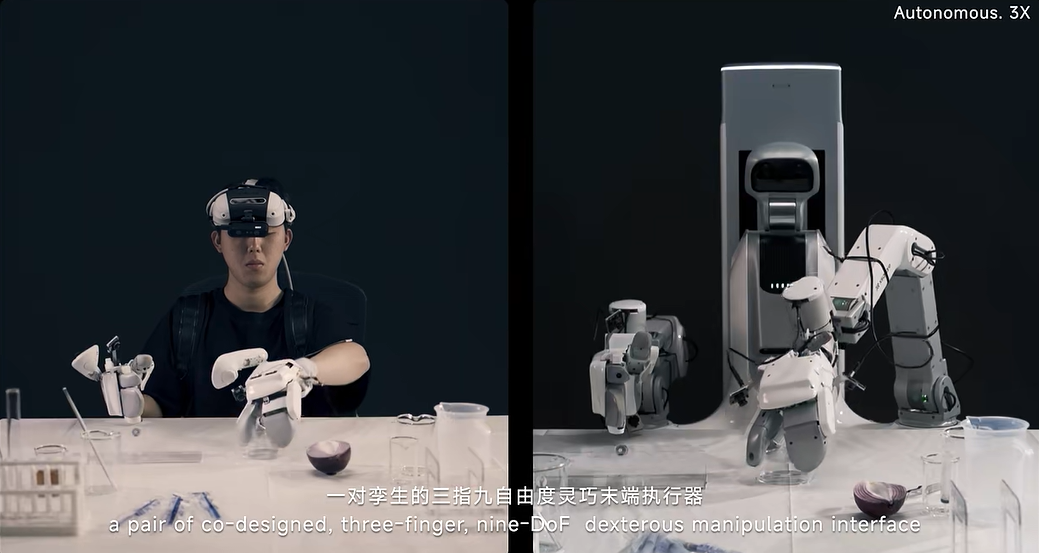
এম্বডিড রোবটিক্স প্রতিষ্ঠান জিবিয়ান আজ একজোড়া যমজ তিন আঙুলের নয়-স্বাধীনতা-ডিগ্রির দক্ষ অপারেশন হ্যান্ড TwinDEX প্রকাশ করেছে।
কোম্পানির তথ্য অনুযায়ী, এই দক্ষ অপারেশন হ্যান্ডের একটি পরিধানযোগ্য, যা ডেটা সংগ্রহে ব্যবহৃত হয়; অন্যটি রোবটে স্থাপন করা হয়, যা প্রকৃত রোবটে স্থাপনার জন্য ব্যবহৃত হয়। এর মাধ্যমে প্রথমবারের মতো সম্পূর্ণ বডিবিহীন ডেটা এবং শূন্য প্রকৃত রোবট টেলিঅপারেশন ডেটা দিয়ে দক্ষ অপারেশন পরিচালনা সম্ভব হয়েছে।
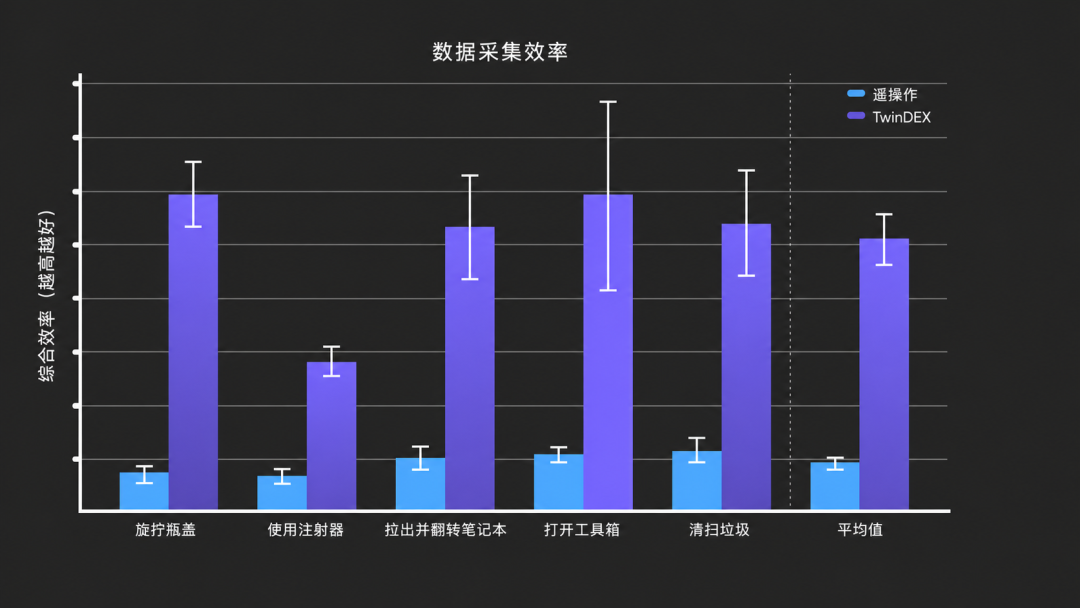
মূল্যায়নে দেখা গেছে, TwinDEX-এর বডিবিহীন ডেটা সংগ্রহের দক্ষতা প্রকৃত রোবট টেলিঅপারেশনের 5.3 গুণ; মডেল প্রশিক্ষণের সময় বডিবিহীন ডেটা প্রায় 100% সম্পূর্ণভাবে প্রকৃত রোবট টেলিঅপারেশন ডেটার বিকল্প হতে পারে।
কোম্পানির দাবি, এটি embodied intelligence শিল্পের “ডেটা পিরামিড” সম্পর্কে ধারণাকে নতুনভাবে সংজ্ঞায়িত করেছে। অতীতে প্রকৃত রোবটের টেলিঅপারেশন ডেটায় সমৃদ্ধ ভৌত মিথস্ক্রিয়ার তথ্য থাকায় একে সবচেয়ে মূল্যবান, আবার বৃহৎ পরিসরে সংগ্রহের জন্য সবচেয়ে কঠিন ডেটা হিসেবে বিবেচনা করা হতো। TwinDEX সংগ্রহ প্রান্ত ও কার্যকরীকরণ প্রান্তের সামঞ্জস্য বজায় রেখে, সম্পূর্ণ ডেটা প্রক্রিয়াকরণ পাইপলাইন এবং মডেল প্রশিক্ষণ প্রক্রিয়ার সঙ্গে সমন্বয় করে উদ্ভাবনীভাবে বডিবিহীন ডেটার প্রশিক্ষণ ফলাফলকে প্রকৃত রোবটের ডেটার সমতুল্য করেছে। এর অর্থ, দক্ষ অপারেশনের প্রশিক্ষণ আর সম্পূর্ণভাবে উচ্চমূল্যের প্রকৃত রোবট ডেটার ওপর নির্ভরশীল নয়। বৃহৎ পরিসরে বডিবিহীন ডেটা সংগ্রহ এবং রোবটের সক্ষমতা বাড়ানোর জন্য একটি নতুন কার্যকর পথ পাওয়া গেছে।
কোম্পানির বিস্তারিত পরিচিতি নিচে দেওয়া হলো:
বিপরীত নকশায় দক্ষ অপারেশনের জটিলতা সমাধান, তিন আঙুলেও জটিল কাজ সম্ভব
দক্ষ অপারেশনকে সত্যিকার অর্থে বৃহৎ পরিসরে নিয়ে যেতে হলে যেমন দক্ষ হ্যান্ডের নকশা প্রয়োজন, তেমনি বডিবিহীন ডেটা দিয়ে দক্ষতার সঙ্গে মডেল প্রশিক্ষণ এবং বৃহৎ পরিসরে ডেটা সংগ্রহের ব্যবস্থাও দরকার। এই তিন লক্ষ্যকে কেন্দ্র করে TwinDEX দক্ষতা, সামঞ্জস্য এবং বৃহৎ পরিসরে সম্প্রসারণযোগ্যতা, এই তিন দিক থেকে নকশা করা হয়েছে।
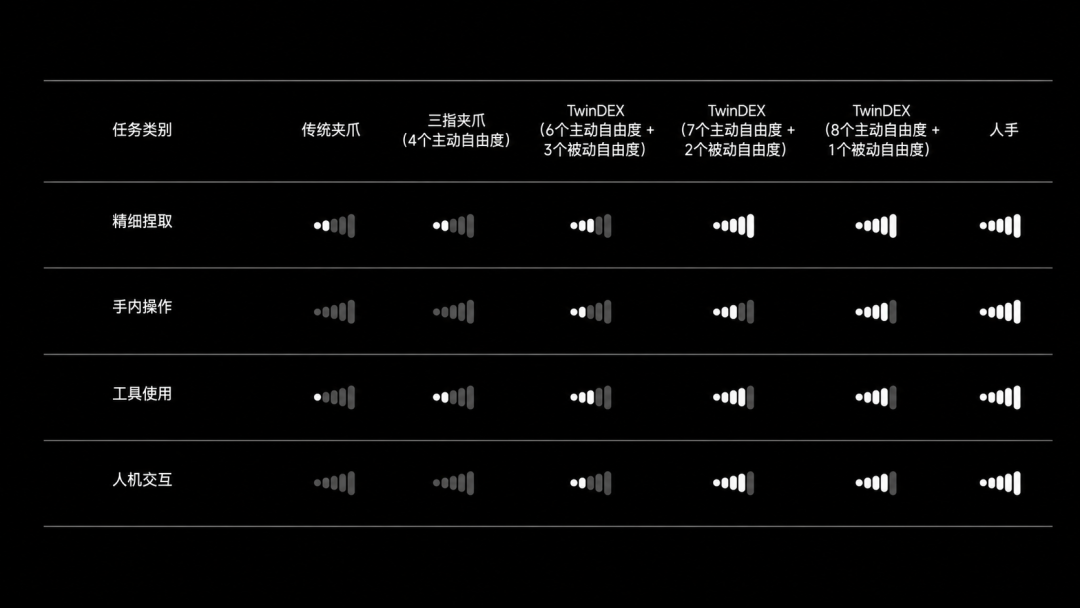
দক্ষতার ক্ষেত্রে TwinDEX তিন আঙুলের নয়-স্বাধীনতা-ডিগ্রির নকশা ব্যবহার করেছে, যার মধ্যে সাতটি সক্রিয় স্বাধীনতা-ডিগ্রি। এতে দক্ষতা, নির্ভরযোগ্যতা ও ব্যয়ের মধ্যে ভারসাম্য তৈরি হয়েছে। বিভিন্ন মৌলিক অপারেশন অন্তর্ভুক্ত পরীক্ষার ভিত্তিতে জিবিয়ান দেখতে পেয়েছে, বুড়ো আঙুল, তর্জনী ও মধ্যমার সমন্বয়ে তিন আঙুল দৈনন্দিন জীবনের অধিকাংশ কাজ সম্পন্ন করতে পারে, যা দক্ষ অপারেশনের “ন্যূনতম কার্যকর সমাধান”। যথেষ্ট সক্ষম একটি বেস মডেলের সহায়তায় এটি বিভিন্ন জটিল কাজ সম্পন্ন করতে পারে।
বডিবিহীন ডেটা সরাসরি রোবটের কৌশল শেখায় ব্যবহার করা সম্ভব হওয়ার মূল চাবিকাঠি হলো সামঞ্জস্য। বিভিন্ন বডি-ভিত্তিক ডেটা সংগ্রহে সংগ্রহ প্রান্ত ও কার্যকরীকরণ প্রান্তের মধ্যে প্রায়ই কাইনেমেটিক পার্থক্য এবং নির্ভুলতার ক্ষতি থাকে। ফলে ডেটা সরাসরি স্থানান্তর করা কঠিন হয় এবং সামঞ্জস্য স্থাপন বা সূক্ষ্ম সমন্বয়ের জন্য প্রকৃত রোবটের ডেটা প্রয়োজন হয়। TwinDEX-এর লক্ষ্য “শুধু বডিবিহীন ডেটায় প্রশিক্ষণ”; চূড়ান্ত প্রয়োগের কর্মক্ষমতাকে মানদণ্ড ধরে এটি সংগ্রহ প্রান্তের প্রয়োজনীয় সামঞ্জস্যের সূচকগুলো বিপরীতভাবে নকশা করেছে।
নির্দিষ্টভাবে, কাইনেমেটিক্সের ক্ষেত্রে স্বাধীনতা-ডিগ্রি, জয়েন্ট অক্ষ এবং সংযোগদণ্ডের অনুপাত একই রাখা হয়েছে; সংস্পর্শ বলবিদ্যার ক্ষেত্রে সংস্পর্শের উপাদান, জ্যামিতি ও পৃষ্ঠের বৈশিষ্ট্য একই রাখা হয়েছে এবং সংশ্লিষ্ট স্পর্শ-সংবেদক যুক্ত করা হয়েছে; দৃশ্যমানতার ক্ষেত্রেও বাহ্যিক চেহারার সামঞ্জস্য বজায় রাখা হয়েছে। একই সঙ্গে জয়েন্ট, কবজির অবস্থান নির্ধারণ, কম্পন ও সরে যাওয়ার মতো গুরুত্বপূর্ণ নির্ভুলতার সূচকগুলো উন্নত করা হয়েছে। এর ভিত্তিতে জিবিয়ান মডেল ও প্রশিক্ষণ কৌশলের লক্ষ্যভিত্তিক নকশার মাধ্যমে গ্রহণযোগ্য ত্রুটির প্রতি কৌশলের সহনশীলতা আরও বাড়িয়েছে, যাতে সংগ্রহ প্রান্ত ও স্থাপনা প্রান্তের অবশিষ্ট পার্থক্যের প্রভাব কমে।
বৃহৎ পরিসরে সম্প্রসারণযোগ্যতার ক্ষেত্রে TwinDEX পরিধানযোগ্য তিন আঙুলের এক্সোস্কেলেটনকে সংগ্রহ প্রান্ত হিসেবে ব্যবহার করেছে, যার মাধ্যমে ডেটা সংগ্রহ রোবটের মূল দেহ ও নির্দিষ্ট পরিবেশের সীমাবদ্ধতা থেকে মুক্ত হয়েছে। “একজন অপারেটর, একটি টেবিল, একটি এক্সোস্কেলেটন, এটাই একটি সম্পূর্ণ ডেটা সংগ্রহ ইউনিট।” এক্সোস্কেলেটন স্বতঃস্ফূর্ত বল-প্রতিক্রিয়া প্রদান করে, যা অপারেটরকে স্বাভাবিক ও সূক্ষ্ম সংস্পর্শভিত্তিক কাজ সম্পন্ন করতে সহায়তা করে। মডিউলার সংগ্রহ পদ্ধতি সরঞ্জাম ও অপারেটরের সংখ্যা বাড়িয়ে সমান্তরাল সম্প্রসারণ সমর্থন করে, ফলে ডেটার পরিমাণ আর রোবটের সংখ্যা ও নির্দিষ্ট অবকাঠামোর দ্বারা সীমাবদ্ধ থাকে না।
ডেটা সংগ্রহের দক্ষতা 5.3 গুণ বৃদ্ধি, বডিবিহীন ডেটা সম্পূর্ণভাবে প্রকৃত রোবটের বিকল্প
অতীতে, প্রকৃত ভৌত তথ্যের ঘাটতি পূরণ করতে বডিবিহীন ডেটাকে সাধারণত প্রকৃত রোবটের ডেটার সঙ্গে মিলিয়ে ব্যবহার করতে হতো। এখন শিল্পক্ষেত্র বডিবিহীন ডেটা সরাসরি কৌশল প্রশিক্ষণ ও রোবট পরিচালনায় ব্যবহারের সম্ভাবনা অনুসন্ধান করছে। TwinDEX একই সঙ্গে বডিবিহীন ডেটার সংগ্রহ ও ব্যবহার, উভয়ের দক্ষতা বাড়িয়েছে।
ডেটা সংগ্রহের ক্ষেত্রে প্রকৃত রোবটের টেলিঅপারেশন রোবটের সংখ্যা, স্থান এবং সরঞ্জাম ব্যবহারের সময়ের দ্বারা সীমাবদ্ধ, ফলে দ্রুত ডেটার পরিমাণ বাড়ানো কঠিন। TwinDEX পরিধানযোগ্য সংগ্রহ সরঞ্জাম ও অপারেটরের সংখ্যা বাড়িয়ে সমান্তরালভাবে ডেটা সংগ্রহ করতে পারে। সংশ্লিষ্ট কাজগুলোতে TwinDEX-এর প্রতি ঘণ্টায় ডেটা সংগ্রহের দক্ষতা প্রকৃত রোবট টেলিঅপারেশনের 5.3 গুণে পৌঁছেছে।
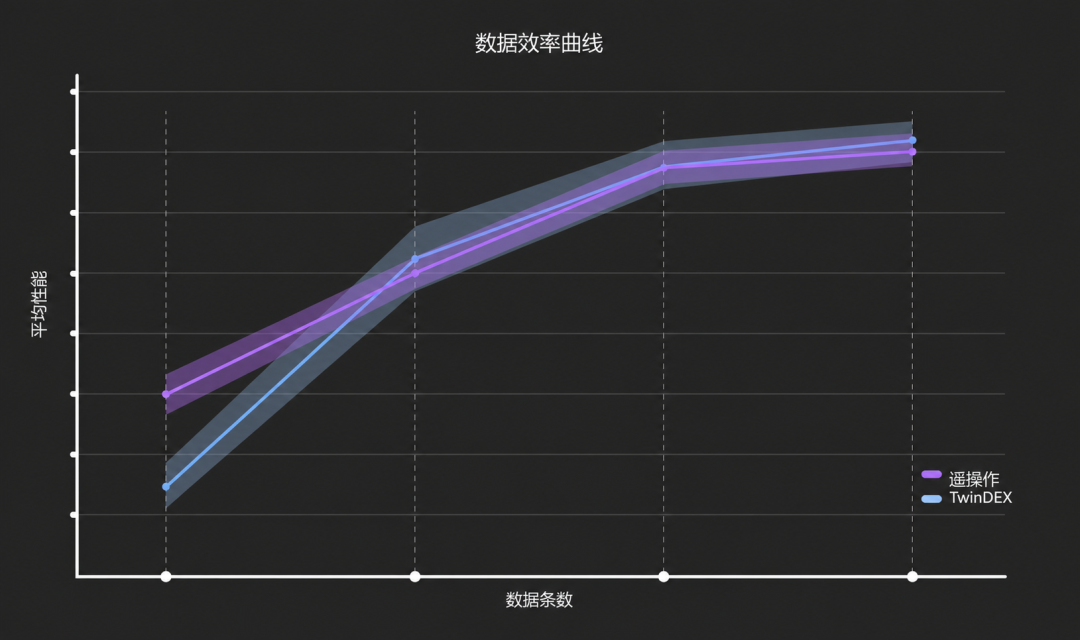
ডেটা ব্যবহারের ক্ষেত্রে জিবিয়ান দেখতে পেয়েছে, বহু-কাজের বেঞ্চমার্কে দুই ধরনের ডেটা দিয়ে প্রশিক্ষিত কৌশলের কর্মক্ষমতা ডেটার পরিমাণ বাড়ার সঙ্গে একই হারে উন্নত হয় এবং শেষ পর্যন্ত স্থিতিশীল হয়। এর অর্থ, প্রশিক্ষণের ফলাফলে বডিবিহীন ডেটা প্রায় 100% পর্যন্ত প্রকৃত রোবট টেলিঅপারেশন ডেটার বিকল্প হতে পারে। অন্যভাবে বললে, দক্ষ অপারেশন প্রশিক্ষণের জন্য প্রকৃত রোবট টেলিঅপারেশন ডেটা আর অপরিহার্য নয়। সহজে সংগ্রহযোগ্য বডিবিহীন ডেটাও সমতুল্য প্রশিক্ষণ ফলাফল দিতে পারে, যা দক্ষ অপারেশনের ডেটা বৃহৎ পরিসরে সংগ্রহের জন্য একটি নতুন পথ তৈরি করেছে।
দক্ষ অপারেশনের “অসম্ভব ত্রিভুজ” ভেঙে বুদ্ধিমত্তার উদ্ভবকে হাতের নাগালে আনা
দক্ষ অপারেশনের ডেটা সমস্যায় দীর্ঘদিন ধরে একটি “অসম্ভব ত্রিভুজ” রয়েছে: ডেটার মান, দক্ষতা এবং বৃহৎ পরিসরে সম্প্রসারণযোগ্যতা একসঙ্গে অর্জন করা কঠিন। উচ্চ-নির্ভুলতার টেলিঅপারেশন ডেটার মান ও দক্ষতা বেশি, কিন্তু সংগ্রহের ব্যয়ও বেশি। কম ব্যয়ের সংগ্রহ সহজে বৃহৎ পরিসরে করা যায়, তবে ডেটার মান বজায় রাখা কঠিন। উচ্চ দক্ষতাসম্পন্ন পাঁচ আঙুলের সিস্টেমের কাজের সীমা বেশি হলেও হার্ডওয়্যারের ব্যয়ও বাড়ে, ফলে বৃহৎ পরিসরে ডেটা সংগ্রহ কঠিন হয়ে পড়ে।
TwinDEX বিশ্বব্যাপী প্রথমবারের মতো এই তিনটির সমন্বয় করেছে। সংগ্রহ প্রান্ত ও কার্যকরীকরণ প্রান্তের কাইনেমেটিক্স, সংস্পর্শ বলবিদ্যা এবং দৃশ্যমান বাহ্যিক চেহারায় উচ্চ সামঞ্জস্য বজায় রেখে এটি ডেটার মান নিশ্চিত করার পাশাপাশি দক্ষ অপারেশন সম্ভব করেছে এবং ডেটা সংগ্রহের দক্ষতা প্রকৃত রোবট টেলিঅপারেশনের 5 গুণেরও বেশি করেছে।
এর অর্থ, বডিবিহীন ডেটা এখন প্রকৃত রোবটের ডেটার বিকল্প হয়ে চ্যালেঞ্জিং দক্ষ অপারেশনের প্রশিক্ষণে ব্যবহার করা যায়। পরবর্তী ধাপে জিবিয়ান ডেটার পরিমাণ আরও বাড়াবে, একক টেবিল থেকে উন্মুক্ত পরিবেশে এবং নির্দিষ্ট দৃশ্য থেকে দীর্ঘ-লেজ বণ্টনের দিকে এগোবে, যাতে রোবট মডেল প্রশিক্ষণের জন্য আরও সমৃদ্ধ ও বৈচিত্র্যময় ডেটার উৎস পাওয়া যায়। TwinDEX-এর পরিধানযোগ্য, বডিবিহীন ও বিতরণকৃত সংগ্রহ স্থাপত্যই পরবর্তী বৃহৎ পরিসরের পর্যায়ের জন্য নির্মিত অবকাঠামো।
জিবিয়ানের বিশ্বাস, যখন বডিবিহীন ডেটা আরও কম ব্যয়ে ধারাবাহিকভাবে বৃহৎ পরিসরে উৎপাদন করা যাবে এবং ক্রমাগত রোবটের অপারেশন সক্ষমতায় রূপান্তরিত হবে, তখন দক্ষ অপারেশনের ডেটার পরিমাণ একটি গুরুত্বপূর্ণ সীমা অতিক্রম করবে এবং উচ্চতর স্তরের বুদ্ধিমত্তার উদ্ভব সত্যিই হাতের নাগালে চলে আসবে।