

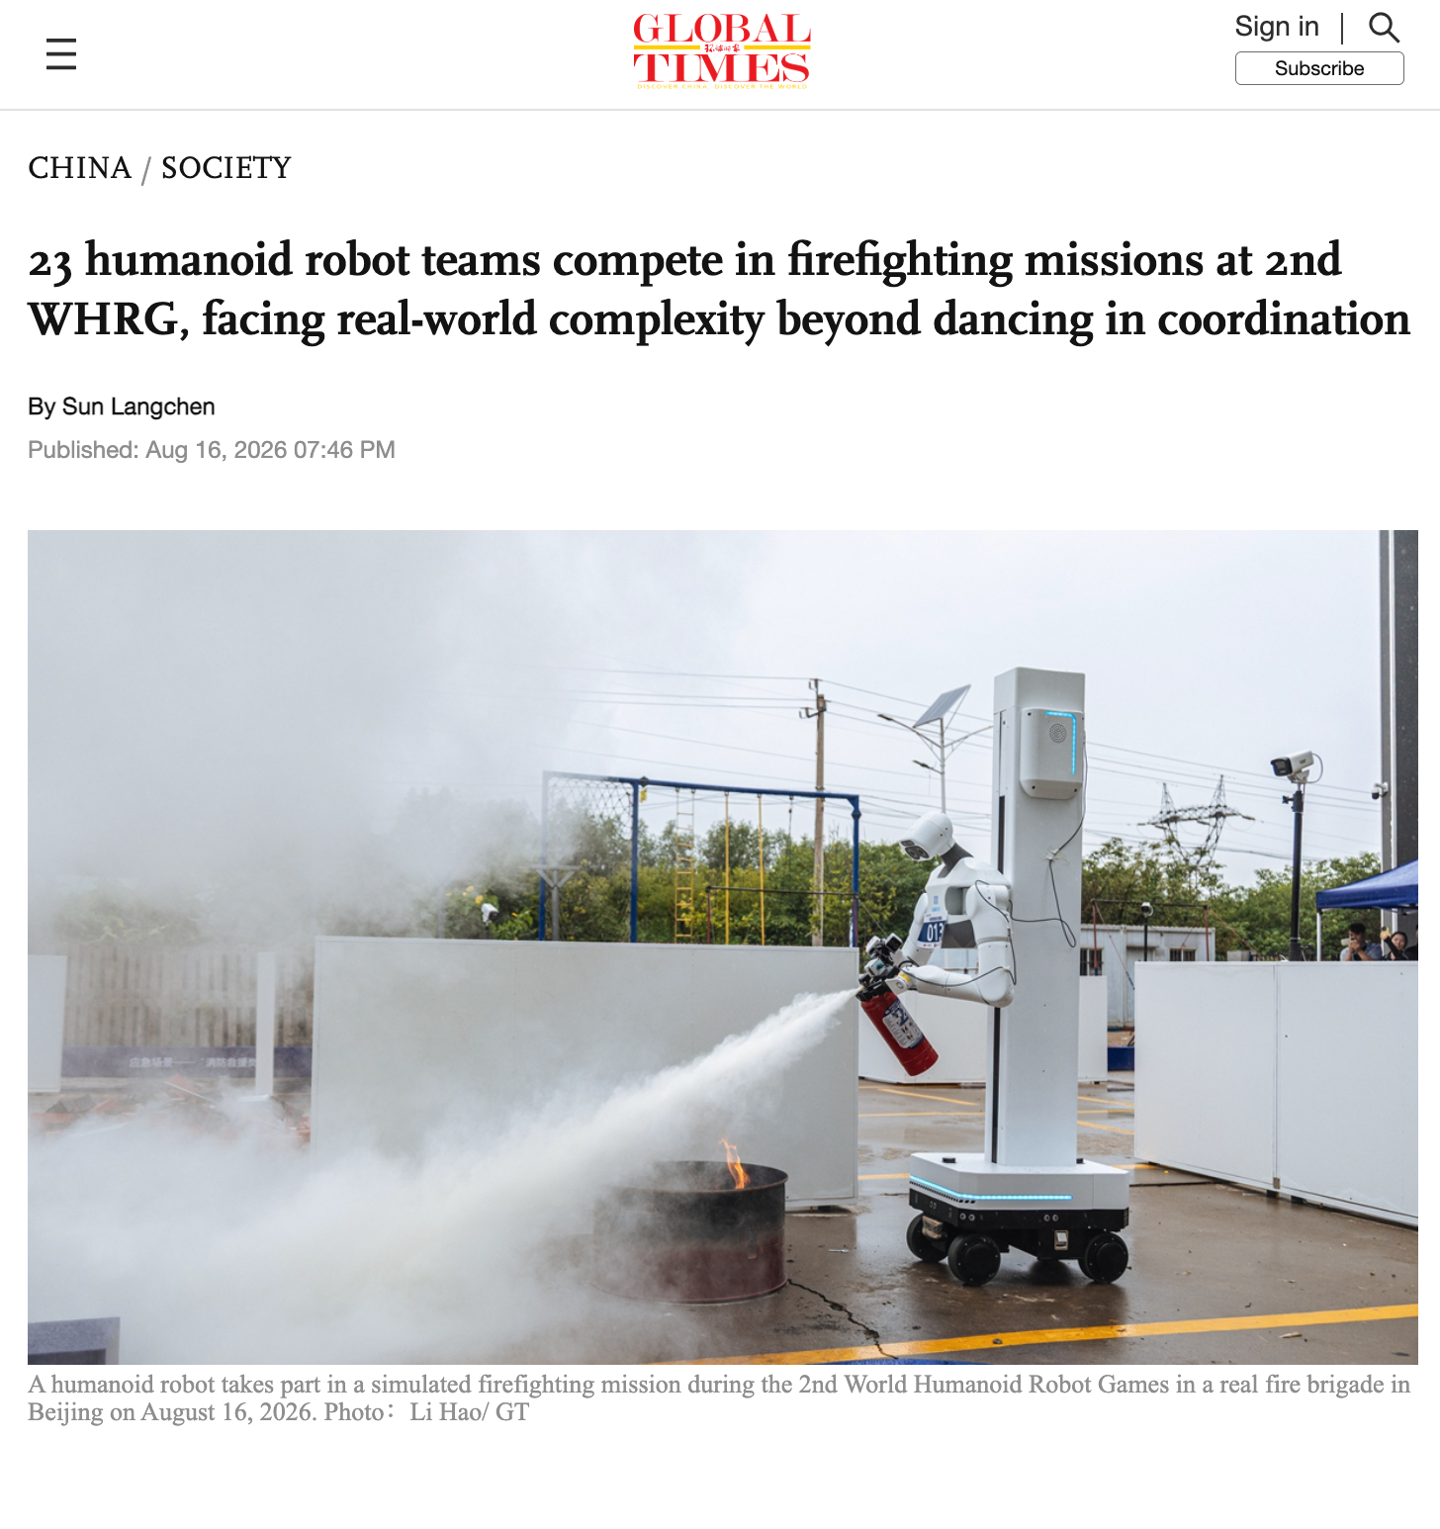
১৬ আগস্ট, বেইজিংয়ে দ্বিতীয় বিশ্ব হিউম্যানয়েড রোবট ক্রীড়া গেমসের অংশ হিসেবে একটি সিমুলেটেড অগ্নিনির্বাপণ ও উদ্ধার প্রতিযোগিতা অনুষ্ঠিত হয়। এতে ২৩টি দল অংশ নেয়। প্রতিযোগিতায় জটিল বাস্তব পরিবেশে রোবটের ব্যবহারিক কাজের সক্ষমতা যাচাই করা হয়।
এই মহড়াটি বাস্তব পরিবেশে অভিযোজন ক্ষমতা যাচাইয়ের জন্য গেমসে নির্ধারিত একটি পরীক্ষামূলক ইভেন্ট। ঘরের ভেতর নিয়ন্ত্রিত সিমুলেশন তৈরি করার পরিবর্তে জরুরি ব্যবস্থাপনা প্রকল্পটি সরাসরি একটি বাস্তব ফায়ার স্টেশনে আয়োজন করা হয়। রোবটকে বাস্তব কাজের কাছাকাছি পরিবেশে স্বায়ত্তশাসিতভাবে কাজ করে নির্দিষ্ট任务 সম্পন্ন করতে হয়।
সিমুলেটেড অগ্নিনির্বাপণ কাজের লক্ষ্য হলো বাস্তব পরিবেশে রোবট স্থিতিশীলভাবে কাজ শেষ করতে পারে কি না তা যাচাই করা। ইংরেজি সংস্করণের Global Times-এর প্রতিবেদন অনুযায়ী, গত বছরের তুলনায় এ বছরের দৃশ্যভিত্তিক প্রতিযোগিতায় “বাস্তবসম্মত সিমুলেশন”-এর ওপর বেশি গুরুত্ব দেওয়া হয়েছে। প্রতিটি রোবটকে ৩০ মিনিটের মধ্যে তিনটি কাজ সম্পন্ন করতে হয়: বিপজ্জনক পদার্থ শনাক্ত করা, ভালভ বন্ধ করা এবং আগুন নেভানো।
প্রতিযোগিতার স্থানে এলোমেলোভাবে দুই ধরনের সিমুলেটেড বিপজ্জনক পদার্থ রাখা হবে। রোবটকে সেগুলো শনাক্ত করে ছবির মাধ্যমে ধরন জানাতে হবে। এরপর এলোমেলোভাবে নির্ধারিত তিনটি ভালভ খুঁজে বন্ধ করতে হবে এবং সবশেষে অগ্নিনির্বাপক যন্ত্র খুঁজে আগুন নেভা পর্যন্ত অবিরাম স্প্রে করতে হবে।
মানব অগ্নিনির্বাপকরা ঘটনাস্থলে আগুন জ্বালানোর পাশাপাশি রোবট অগ্নিনির্বাপক যন্ত্র সঠিকভাবে ব্যবহার করতে পারছে কি না তা পর্যবেক্ষণ করেন। নিয়ন্ত্রিত পরীক্ষাগার পরিবেশ থেকে বাস্তব পরিবেশে প্রবেশের পর রোবটগুলো যে বাস্তব সমস্যার মুখোমুখি হয়, প্রতিযোগিতায় তা স্পষ্ট হয়ে ওঠে। বৃষ্টি, আলোর পরিবর্তন এবং বাইরের পরিবেশ দৃশ্য শনাক্তকরণ ও যান্ত্রিক操作ে বাধা সৃষ্টি করতে পারে।
এর মধ্যে UniX AI (ইউলিচি)-এর রোবট নির্ধারিত সময়ের মধ্যে কাজ শেষ করলেও এর সামগ্রিক গতি মানব অগ্নিনির্বাপকদের তুলনায় অনেক কম ছিল। অগ্নিনির্বাপক যন্ত্রের লক্ষ্যস্থানে যান্ত্রিক হাতটি সঠিকভাবে পৌঁছাতেও রোবটটি দুইবার চেষ্টা করে সফল হয়। সেদিনের প্রতিযোগিতায় অংশ নেওয়া ১২টি দলের মধ্যে মাত্র ৩টি দল সবগুলো চ্যালেঞ্জ সম্পন্ন করতে পেরেছে।
বৃষ্টি, ক্রমাগত পরিবর্তনশীল আলো এবং বাইরের পরিবেশ দৃশ্য শনাক্তকরণ ও操作ে প্রভাব ফেলতে পারে। উপলব্ধি বা গতিপথ পরিকল্পনার যেকোনো একটি ধাপে ভুল হলে পুরো কাজ ব্যর্থ হতে পারে। রোবটকে শুধু বস্তু সঠিকভাবে শনাক্ত করে উপযুক্ত পদক্ষেপ বেছে নিলেই হবে না, শরীরের ভারসাম্য বজায় রেখেই একাধিক জয়েন্টের সমন্বয়ও নিখুঁতভাবে করতে হবে।
প্রতিযোগিতাটি হিউম্যানয়েড রোবটের হার্ডওয়্যার সিস্টেমের জটিলতাও তুলে ধরে। নিপুণ হাতের নড়াচড়ার জন্য উচ্চনির্ভুলতার জয়েন্ট প্রয়োজন। শক্তি উৎপাদন, শরীরের স্থিতিশীলতা ও চলাচর নির্ভর করে উচ্চ টর্কের অ্যাকচুয়েটরের ওপর। বিভিন্ন কাজ সম্পন্ন করতে প্রায়ই একাধিক ধরনের হার্ডওয়্যারের সমন্বিতভাবে কাজ করা দরকার হয়। কিছু প্রতিযোগী রোবট প্রচলিত দুই পায়ের নকশা ব্যবহার না করে সর্বদিকগামী চাকা ব্যবহার করেছে, আর বহু-জয়েন্টের যান্ত্রিক হাত সূক্ষ্ম কাজগুলো সম্পন্ন করেছে।
টেলিঅপারেশন এখনও হিউম্যানয়েড রোবট প্রযুক্তি ব্যবস্থার একটি গুরুত্বপূর্ণ অংশ। কিছু দল প্রতিযোগিতা শুরুর অল্প আগে, এমনকি কাজ চলাকালীনও VR হেডসেটের মাধ্যমে দূর থেকে রোবট নিয়ন্ত্রণ করে। অপারেটররা রোবটের ক্যামেরার মাধ্যমে প্রথম-ব্যক্তি দৃষ্টিকোণ পান এবং রিয়েল টাইমে রোবটকে কাজ সম্পন্ন করতে নির্দেশনা দিতে পারেন। একাধিক দল চীনে তৈরি জয়েন্ট মডিউলও ব্যবহার করেছে। এসব সার্ভো অ্যাকচুয়েটর কম শক্তির সূক্ষ্ম নিয়ন্ত্রণ থেকে উচ্চ শক্তির কাজ পর্যন্ত বিভিন্ন টর্ক পরিসর সমর্থন করে।
বিশেষজ্ঞরা জানান, এ ধরনের বাস্তব পরিবেশভিত্তিক প্রতিযোগিতা বিপুল পরিমাণ মূল্যবান ব্যর্থতার তথ্য সংগ্রহ করতে পারে। এসব তথ্য ব্যবহার করে রোবটের উপলব্ধি, গতিপথ পরিকল্পনা এবং AI সিস্টেম আরও উন্নত করা সম্ভব।