

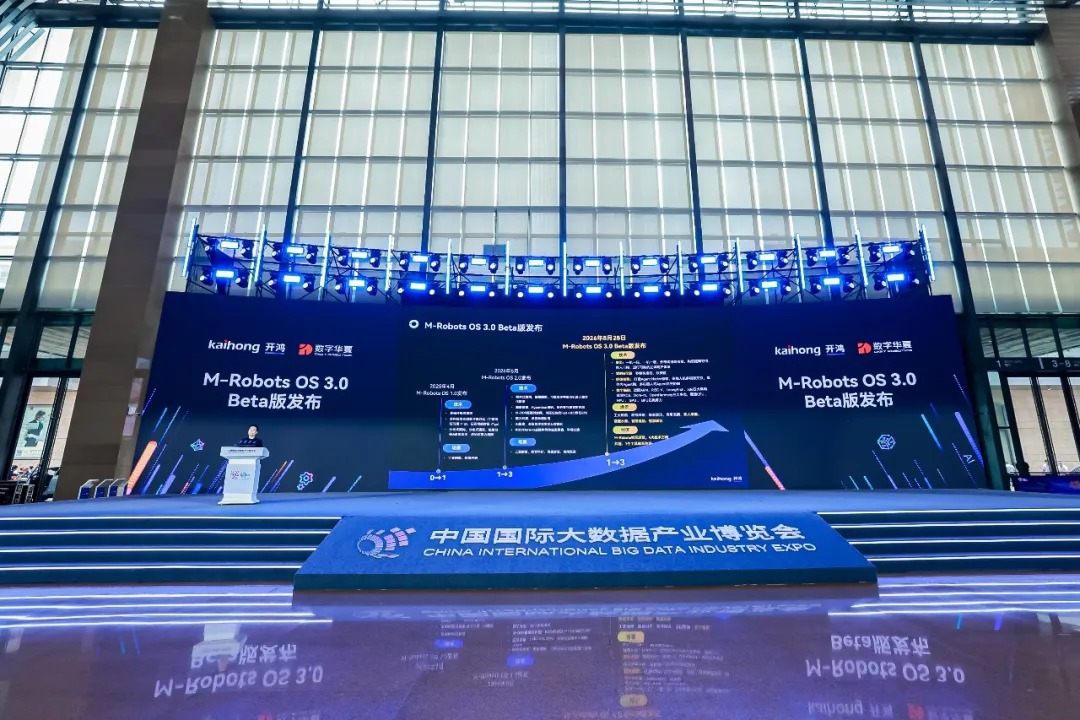
জাতীয় ডেটা প্রশাসন আয়োজিত ২০২৬ চায়না ইন্টারন্যাশনাল বিগ ডেটা ইন্ডাস্ট্রি এক্সপো গতকাল গুইয়াংয়ে উদ্বোধন হয়েছে। অনুষ্ঠানে শেনকাইহংয়ের জ্যেষ্ঠ ভাইস প্রেসিডেন্ট ও গবেষণা ও উন্নয়ন বিভাগের প্রেসিডেন্ট ড. ওয়াং হাও আনুষ্ঠানিকভাবে M-Robots OS 3.0 Beta প্রকাশ করেন।
নোট: M-Robots OS হলো শেনকাইহং প্রকাশিত দেশের প্রথম ওপেন সোর্স হংমেং-ভিত্তিক বিতরণকৃত ভিন্নধর্মী একাধিক রোবট সমন্বয় অপারেটিং সিস্টেম। এর ভিত্তি হলো ওপেন সোর্স হংমেং (OpenHarmony)।
জানা গেছে, এবার প্রকাশিত 3.0 Beta সংস্করণে কেন্দ্রবিন্দু “একক মেশিনের সক্ষমতা” থেকে “সমষ্টিগত বুদ্ধিমত্তায়” স্থানান্তর করা হয়েছে এবং নিরাপদ, রিয়েল-টাইম ও নির্ভরযোগ্য বিতরণকৃত রোবট অপারেটিং সিস্টেমের ভিত্তি গড়ে তোলা হয়েছে। “নিরাপত্তা, রিয়েল-টাইম, সমষ্টিগত বুদ্ধিমত্তা ও ডিজিটাল ভিত্তি” এই চারটি দিক ঘিরে এতে পদ্ধতিগত升级 করা হয়েছে:
নিরাপত্তার ক্ষেত্রে, সিস্টেমটি “বিশ্বস্ত নেটওয়ার্কিং, নিয়ন্ত্রিত সংযোগ এবং সুরক্ষিত পরিচালনা”—এই ত্রিমাত্রিক সুরক্ষা ব্যবস্থা গড়ে তুলেছে। VAA একীভূত পরিচয় শনাক্তকরণ ব্যবস্থার মাধ্যমে প্রতিটি ডিভাইসকে একটি স্বতন্ত্র ডিজিটাল পরিচয় দেওয়া হয়, যা বাস্তবায়ন করে “এক ডিভাইস, এক কোড; এক ডিভাইস, এক গোপন সংকেত”। KGSI নিরাপদ বুটের মাধ্যমে বিশ্বাসের শৃঙ্খল তৈরি করা হয়েছে, যাতে পরিচালন পরিবেশ পরিচ্ছন্ন ও বিশ্বস্ত থাকে। একাধিক ডিভাইস সুপার ডিভাইসে পরিণত হলে উচ্চ-নিরাপত্তা সক্ষমতাসম্পন্ন ডিভাইস একীভূতভাবে নিরাপত্তা যাচাই করে, ফলে ব্যবস্থা দক্ষ ও নির্ভরযোগ্য থাকে। এ ছাড়া, সিস্টেমটি নিরাপত্তা অবস্থা ভাগাভাগি করতে পারে। কোনো একক ডিভাইস আক্রান্ত হলে দ্রুত ঝুঁকি ভাগ করে সংযোগ বিচ্ছিন্ন করা যায়, যাতে ঝুঁকি ছড়িয়ে না পড়ে এবং “পূর্ব-পশ্চিম সমন্বিত সমষ্টিগত নিরাপত্তা” নিশ্চিত হয়।
রিয়েল-টাইম ও নির্ভরযোগ্যতার ক্ষেত্রে, সিস্টেমটি নিজস্বভাবে তৈরি একক-চিপ, মাল্টি-কোর হাইব্রিড স্থাপত্যের ভিত্তিতে কাজ করে। এতে ইন্টারাপ্ট প্রতিক্রিয়ার বিলম্ব এবং কাজ পরিবর্তনের বিলম্ব উভয়ই ≤1μs, অর্থাৎ মাইক্রোসেকেন্ড-স্তরের হার্ড রিয়েল-টাইম প্রতিক্রিয়া পাওয়া যায়। একই সঙ্গে এটি সেকেন্ড-স্তরের দ্রুত চালু হওয়া ও দ্রুত পুনরুদ্ধার সমর্থন করে। গুরুত্বপূর্ণ কার্যক্রম 2 সেকেন্ডের মধ্যে পুনরায় চালু হয়, সিস্টেমের অস্বাভাবিকতা 4 সেকেন্ডের মধ্যে পুনরুদ্ধার করা যায় এবং কোনো একক ত্রুটির প্রভাব ছড়িয়ে পড়ে না। ফলে বুদ্ধিমান উৎপাদন ও পরিদর্শনের মতো কঠোর পরিস্থিতির নির্ভরযোগ্যতার চাহিদা পূরণ করা সম্ভব।
সমষ্টিগত বুদ্ধিমত্তার ক্ষেত্রে, 3.0 Beta সংস্করণে নতুন Agent Native ফ্রেমওয়ার্ক তৈরি করা হয়েছে। এটি মানুষ-রোবট মাল্টিমোডাল ইন্টারঅ্যাকশন, একটি রোবটের ভেতরে একাধিক Agent-এর স্বায়ত্তশাসিত সমন্বয় এবং রোবটগুলোর মধ্যে Agent-ভিত্তিক স্বায়ত্তশাসিত সহযোগিতা সক্ষম করে। এই ফ্রেমওয়ার্কের ভিত্তিতে তৈরি M-Claw প্রান্ত-থেকে-প্রান্ত বিতরণকৃত স্বায়ত্তশাসিত ক্লাস্টার বাস্তবায়ন করতে পারে: একাধিক রোবটের স্বয়ংক্রিয় নেটওয়ার্ক গঠন, বিতরণকৃত সক্ষমতা ভাগাভাগি এবং গতিশীল কাজ বণ্টন। এর মাধ্যমে রোবট সত্যিকার অর্থে “একক মেশিনের কাজ সম্পাদন” থেকে “সমষ্টিগত সহযোগিতায়” অগ্রসর হয়।
ডিজিটাল ভিত্তির ক্ষেত্রে, সিস্টেমটি ARM, RISC-V, LoongArch ও x86—এই চারটি প্রধান স্থাপত্যের সঙ্গে সামঞ্জস্যপূর্ণ। এটি ROS, Dora-rs ও OpenHarmony—এই তিনটি ইকোসিস্টেম সমর্থন করে এবং CPU, NPU, GPU ও BPU—এই চার ধরনের কম্পিউটিং ক্ষমতা কভার করে। ফলে শিল্পের বিদ্যমান অ্যাপ্লিকেশন সম্পদ ও ডেভেলপারদের প্রযুক্তিগত সঞ্চয় সহজে স্থানান্তর করা যায় এবং “শুরু থেকে সবকিছু নতুন করে করা” এড়ানো সম্ভব হয়।
প্রকাশনা অনুষ্ঠানে, ওয়াং হাও তিনটি বাস্তব পরিস্থিতির মাধ্যমে M-Robots OS 3.0 Beta-এর ব্যবহারিক প্রয়োগ দেখান:
মানববিহীন খুচরা বিক্রয় পরিস্থিতিতে, M-Robots OS-এর ভিত্তিতে প্রস্তুতকারী রোবট ও ডেলিভারি রোবট M-DDS-এর মাধ্যমে স্বয়ংক্রিয়ভাবে একে অপরকে শনাক্ত করে নেটওয়ার্ক গঠন করে। অর্ডারের তথ্য, ডিভাইসের অবস্থা ও কাজের অগ্রগতি রিয়েল-টাইমে সিঙ্ক্রোনাইজ হয় এবং “এক কাপ কফির মানববিহীন রিলে” সম্পন্ন হয়। অর্ডার দেওয়া থেকে প্রস্তুত করা ও ডেলিভারি পর্যন্ত পুরো প্রক্রিয়ায় বিভিন্ন ডিভাইস সমন্বিতভাবে কাজ করে।
পার্ক পরিদর্শন পরিস্থিতিতে, M-Robots OS হাইএন পরিদর্শন রোবটের সঙ্গে সামঞ্জস্য রেখে ড্রোনের সঙ্গে সমন্বয় করে এবং M-DDS-এর মাধ্যমে একটি সুপার ডিভাইস গঠন করে। এর ফলে আকাশ ও স্থল সমন্বিত পার্ক নিরাপত্তা ব্যবস্থা তৈরি হয়। আগুন বা অননুমোদিত প্রবেশের মতো অস্বাভাবিক পরিস্থিতি শনাক্ত হলে সিস্টেমটি স্বয়ংক্রিয়ভাবে আশপাশের ডিভাইসগুলোকে যুক্ত করে বিভিন্ন উৎসের ডেটা যাচাই ও বিশ্লেষণ করে এবং নিকটতম স্থল রোবটকে ঘটনাস্থলে পাঠায়। এভাবে “শনাক্তকরণ-কনফার্মেশন-নিষ্পত্তি”—এই প্রান্ত-ভিত্তিক সম্পূর্ণ চক্র তৈরি হয়।
পানির গুণমান পরীক্ষার পরিস্থিতিতে, পানির গুণমান পরীক্ষার রোবট ল্যাবরেটরির পরিবেশ পর্যবেক্ষণ ডিভাইস এবং কর্মীদের কাজের অবস্থা পর্যবেক্ষণকারী ডিভাইসের সঙ্গে গতিশীলভাবে সমন্বয় করে “মানুষ-রোবট-পরিবেশ” ত্রিমাত্রিক ল্যাবরেটরি নিয়ন্ত্রণ ব্যবস্থা তৈরি করে। রোবট পানির নমুনা পরীক্ষা করার সময় স্বয়ংক্রিয়ভাবে আলো, বায়ু চলাচল এবং তাপমাত্রা ও আর্দ্রতা নিয়ন্ত্রণ করতে পারে। এর ফলে পরীক্ষার কাজ ও ল্যাবরেটরি পরিবেশ ব্যবস্থাপনা একীভূত বুদ্ধিমান নিয়ন্ত্রণের আওতায় আসে।