

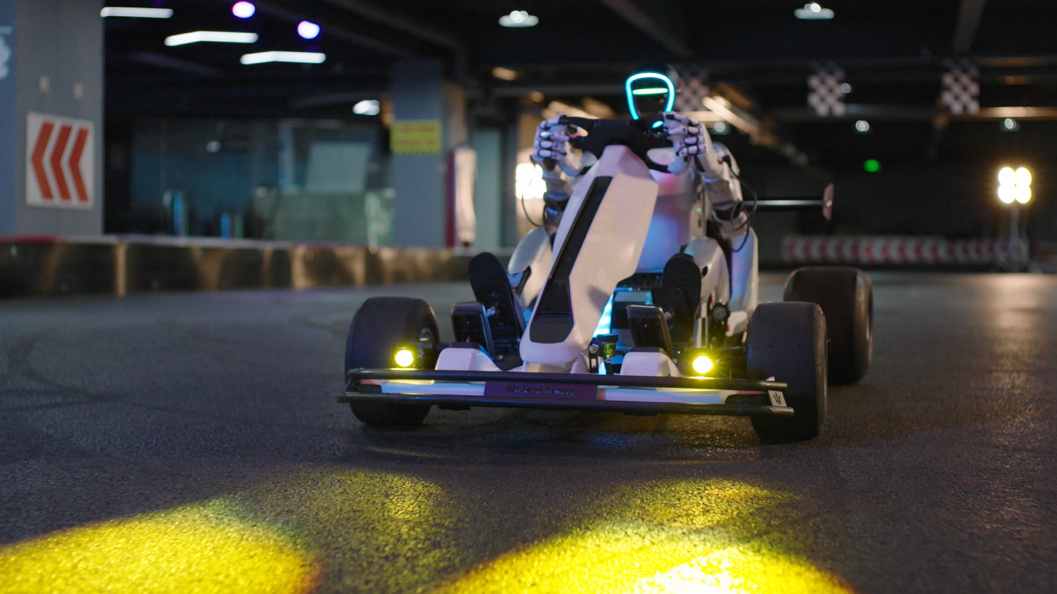
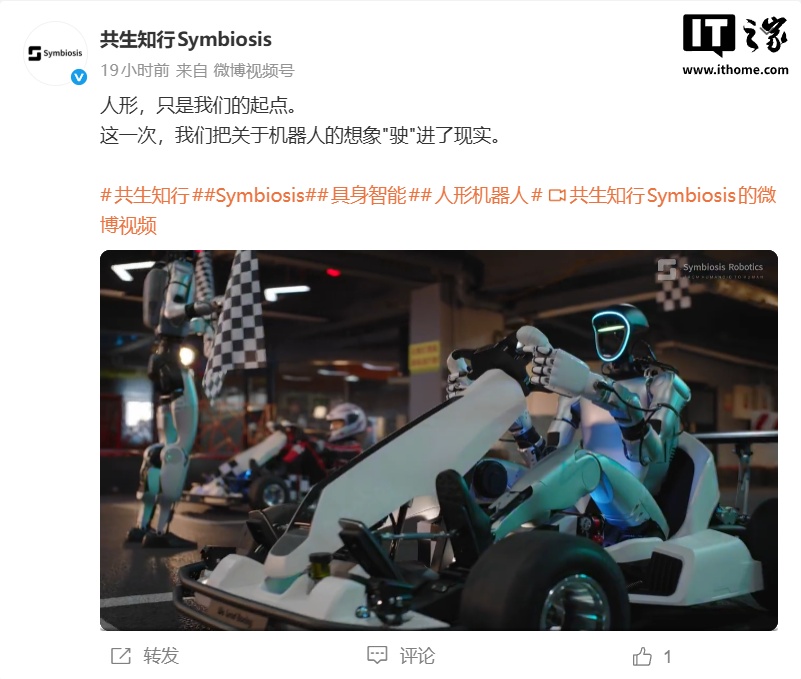
共生知行(Symbiosis Robotics)は昨日(8月17日)、二足歩行ヒューマノイドロボットがゴーカートを運転するデモを公開し、同時に公式サイトも開設しました。
これは、共生知行の設立後初めて、二足歩行ヒューマノイドロボットの「全身知能」分野における段階的な進展を体系的に示したものです。同社によると、レーシングは初の公開テストにすぎず、今後は移動操作、高精度な視覚位置合わせ、接触型力制御、長期的な連続タスクをめぐる事例をさらに発表する予定です。
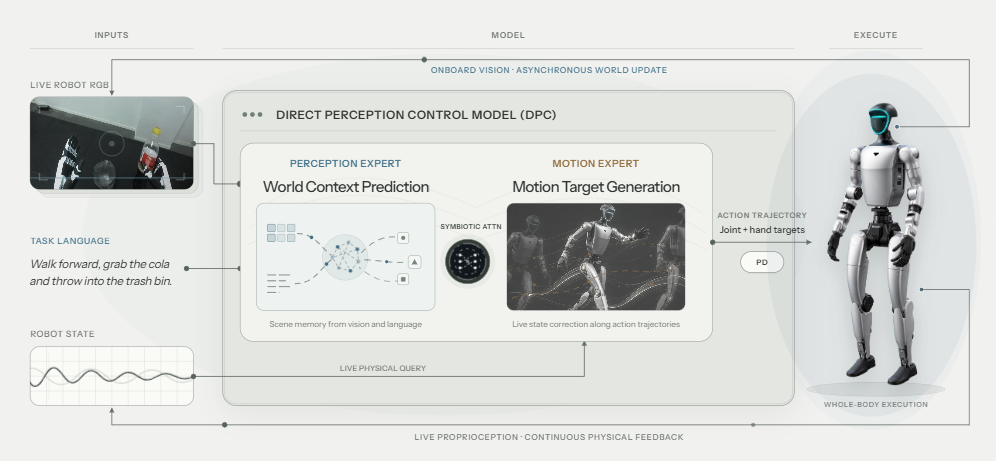
共生知行の公式サイトでは、「直接知覚 — 制御モデル」が紹介されています。同社によると、知覚の拡張によってロボットは世界をより深く理解できるようになりますが、タスクを理解することが信頼性の高い行動能力に直結するわけではありません。共生知行は、知能モデルの境界を、追跡が必要な運動学的目標の生成から、現在の身体状態によって決まり、直接実行可能な物理的動作の生成へと広げることを目指しています。
直接知覚 — 制御モデル(Direct Perception Control Model)は、動作インターフェース、表現結合、閉ループ学習の3つの側面から実行系を再構築します。モデルは中間的な運動表現を完全に取り除き、独立したWhole-Body Trackerによる追跡が必要な運動参照を生成しません。その代わり、視覚、言語、身体状態、動作履歴、実行フィードバックを、実行可能な関節および手部の目標へ直接マッピングします。Symbiotic Attentionにより、知覚表現と制御表現は共有されたaction objectiveの下で互いにattentionし、タスク理解は動作の実行可能性による制約を受ける一方、動作生成は意味的コンテキストを継続的に活用できます。
このモデルに支えられ、Unitreeのヒューマノイドロボットは手・目・足の協調を実現しました。右足でアクセルを操作し、カーブを抜ける前に素早く方向転換することで、視覚的なタイミング、正確なアクセル制御、運転に関する意味理解を組み合わせています。
AI科技評論の報道によると、共生知行は浙江大学と西湖大学が共同で育成した博士課程学生の丁鵬翔氏によって設立され、具身知能分野におけるエンドツーエンドの動作生成に注力しています。同社は、現在の具身知能アーキテクチャにおける「モデルはタスクを理解しているが、動作の実行が信頼できない」という構造的な問題の解決を試みています。
技術レポート:
https://symbiosis-robotics.com/research/dpc/zh/