

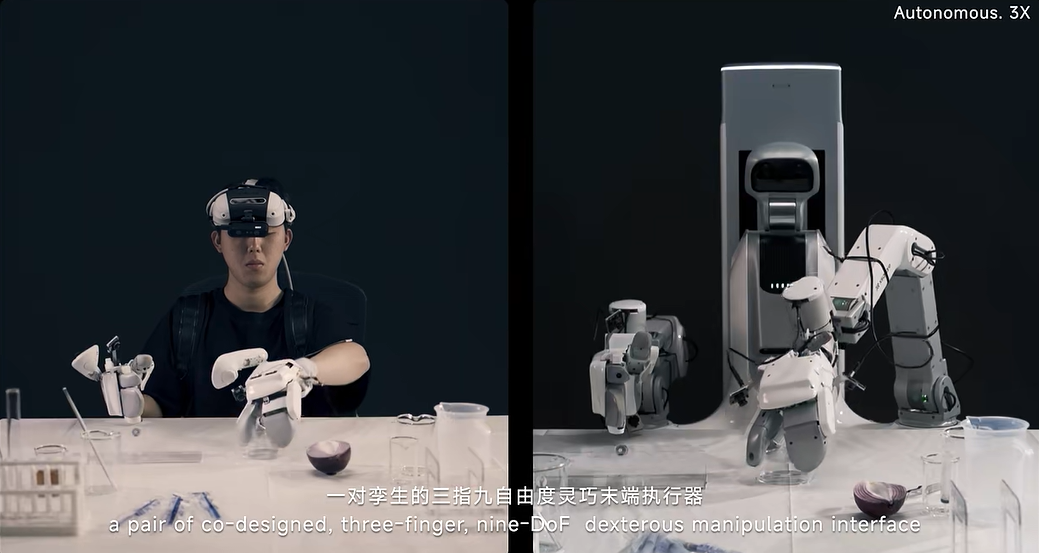
具身ロボット企業の自变量が本日、双子型の三指9自由度器用操作ハンド「TwinDEX」を発表しました。
公式発表によると、この器用な操作ハンドは、一方をウェアラブル型としてデータ収集に使用し、もう一方をロボットに搭載して実機での展開に使用します。これにより、本体データも実機遠隔操作データも一切使わずに、器用な操作を実現することに初めて成功しました。
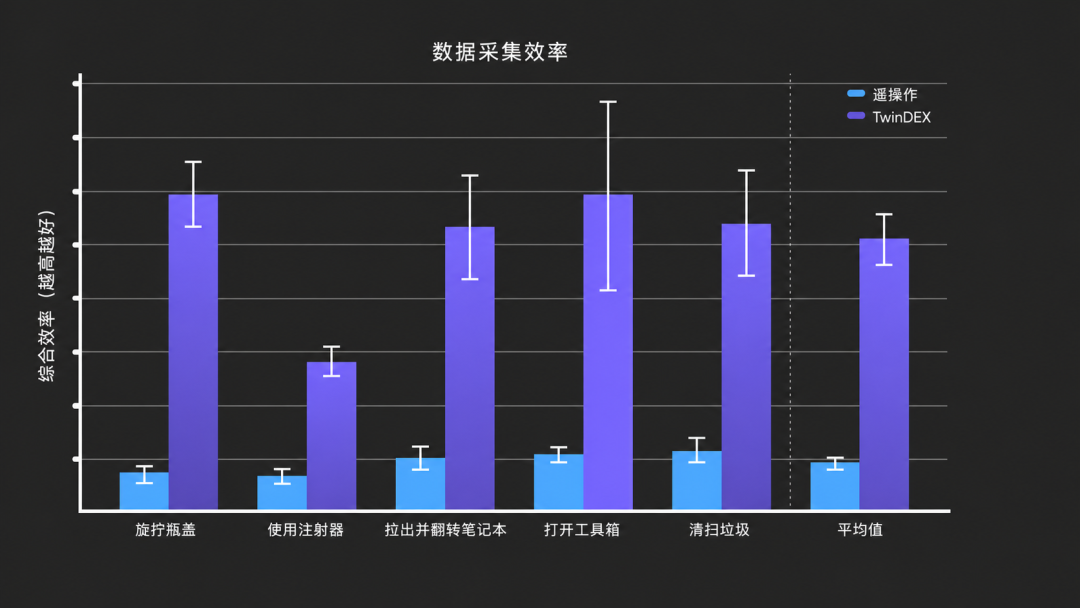
評価では、TwinDEXの本体なしデータの収集効率は実機遠隔操作の5.3倍に達し、モデルの訓練においても、本体なしデータは実機遠隔操作データをほぼ100%完全に代替できました。
公式は、これが具身知能業界における「データピラミッド」の認識を塗り替えると説明しています。従来、実機遠隔操作データは豊富な物理的インタラクション情報を含むため、最も価値が高い一方で、大規模化が最も難しいデータと見なされていました。TwinDEXは、収集側と実行側の一貫性を保ち、充実したデータ処理パイプラインとモデル訓練プロセスを組み合わせることで、本体なしデータでも実機データに匹敵する訓練効果を実現します。これは、器用な操作の訓練が高コストな実機データに完全には制約されなくなり、本体なしデータを大規模に収集してロボットの能力向上を促す新たな実行可能な道筋が見つかったことを意味します。
公式による詳しい紹介は以下のとおりです。
逆向きの設計で器用な操作の難題を解決、三指でも複雑な操作に対応
器用な操作を本格的に大規模化するには、器用なハンドの設計だけでなく、本体なしデータでモデルを効率的に訓練できること、そしてデータ収集を大規模に拡張できることが必要です。TwinDEXはこの3つの目標を中心に、器用さ、一貫性、スケーラビリティの3つの側面から設計されています。
器用さの面では、TwinDEXは三指9自由度、そのうち7自由度を能動自由度とする設計を採用し、器用さ、信頼性、コストのバランスを実現しています。複数の基本操作を網羅したテストに基づき、自变量は、親指、人差し指、中指の協調により、三指で日常生活の大半の操作を完了できることを発見しました。これは器用な操作における「最小実行可能解」です。十分に優れた基盤モデルと組み合わせれば、さまざまな複雑な操作に対応できます。
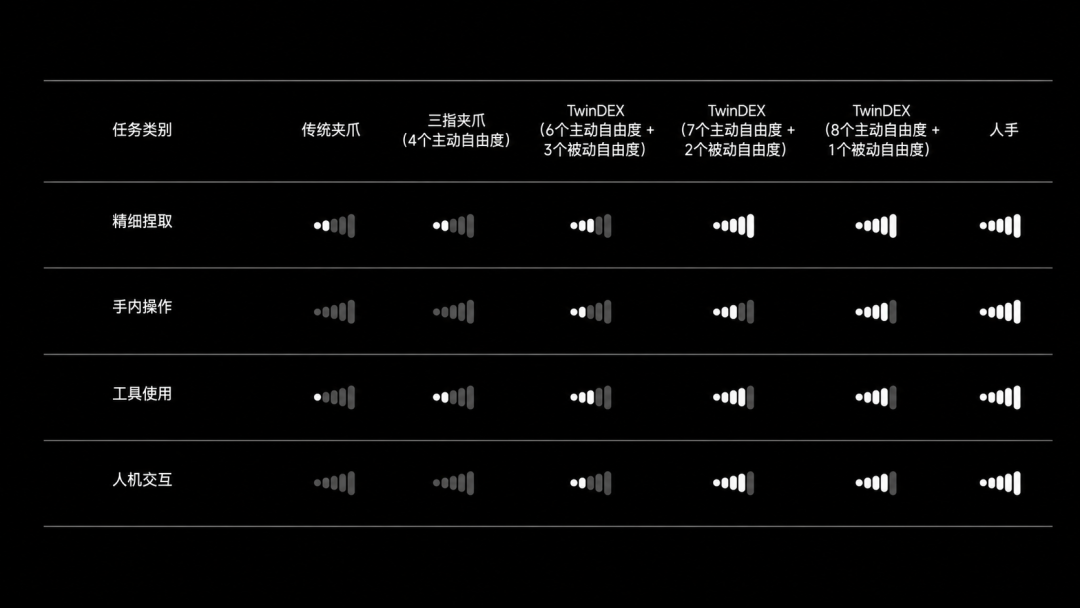
一貫性は、本体なしデータをロボットの方策学習に直接利用するための鍵です。異なる本体間でのデータ収集では、収集側と実行側の間に運動学的な差異や精度の損失が生じることが多く、データを直接移行するのは困難です。そのため、実機データによる整合や微調整が必要になります。TwinDEXは「本体なしデータのみでの訓練」を目標とし、最終的な応用性能を基準に、収集側が達成すべき一貫性の指標を逆向きに設計しています。
具体的には、運動学において自由度、関節軸、リンク比率を一致させ、接触力学において接触材料、形状、表面特性を一致させたうえで、対応する触覚センサーを搭載しています。視覚面では外観を一致させ、さらに関節、手首の位置決め、振動、ドリフトなどの重要な精度指標を最適化しています。この基盤の上で、自变量はモデルと訓練戦略を用途に合わせて設計し、許容可能な誤差に対する方策の耐性をさらに高め、収集側と展開側に残る差異がタスク性能に与える影響を抑えています。
スケーラビリティの面では、TwinDEXはウェアラブル三指外骨格を収集側として採用し、データ収集をロボット本体や固定された環境から解放します。「1人のオペレーター、1台のテーブル、1セットの外骨格で、完全なデータ収集ユニットになります」。外骨格は直感的な力覚フィードバックを提供し、オペレーターが自然で精密な接触操作を行うのを支援します。モジュール式の収集方式により、装置とオペレーターを増やして並列に拡張できるため、データ規模がロボットの台数や固定設備に制限されることもありません。
データ収集効率は5.3倍に向上、本体なしデータで実機を完全代替
従来、本体なしデータは現実の物理情報の不足を補うため、通常は実機データと組み合わせる必要がありました。現在、業界では本体なしデータを方策訓練やロボットの実行に直接利用する取り組みが始まっています。TwinDEXは、本体なしデータの収集効率と利用効率を同時に向上させました。
データ収集において、実機遠隔操作はロボットの台数、場所、設備の利用時間に制約されるため、データ規模を迅速に拡大することが困難です。一方、TwinDEXはウェアラブル収集装置とオペレーターを増やすことで、データを並列収集できます。関連タスクでは、TwinDEXの1時間あたりのデータ収集効率は実機遠隔操作の5.3倍に達しました。
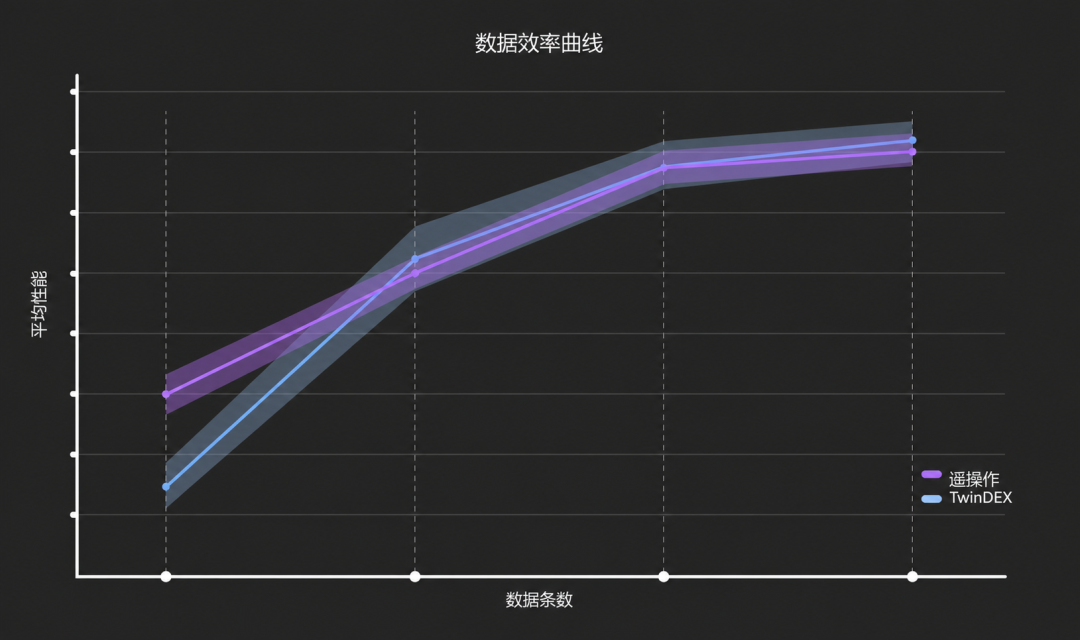
データ利用の面では、自变量は複数タスクのベンチマークにおいて、2種類のデータで訓練した方策の性能が、いずれもデータ量の増加に伴って同じ速度で向上し、最終的に収束することを発見しました。これは、本体なしデータが訓練効果において実機遠隔操作データをほぼ100%代替できることを意味します。つまり、実機遠隔操作データは器用な操作の訓練に必須ではなくなり、より収集しやすい本体なしデータでも同等の訓練効果を実現できます。これは、器用な操作のためのデータを大規模化する新たな道筋となります。
器用な操作の「不可能な三角形」を打破、知能の創発を手の届くものに
器用な操作のデータには、長年「不可能な三角形」が存在していました。データ品質、器用さ、スケーラビリティを同時に実現することは困難です。高精度な遠隔操作データは品質が高く器用さにも優れていますが、収集コストが高くなります。低コストの収集は大規模化しやすい一方で、データ品質との両立が難しい傾向があります。器用さの高い5指システムはより高い操作性能を持つものの、ハードウェアコストも上昇するため、大規模な収集が困難です。
TwinDEXは世界で初めてこの3要素を組み合わせました。収集側と実行側の運動学、接触力学、視覚的外観を高いレベルで一致させることで、データ品質を確保しながら器用な操作を実現し、データ収集効率を実機遠隔操作の5倍以上に引き上げています。
これは、本体なしデータで実機データを代替し、難度の高い器用な操作の訓練に利用できることを意味します。次の段階では、自变量はデータ規模をさらに拡大し、単一のテーブル上から開放環境へ、固定されたシーンからロングテール分布へと進み、ロボットモデルの訓練により豊富で多様なデータソースを提供していきます。TwinDEXのウェアラブル、本体なし、分散型の収集アーキテクチャは、次の大規模化段階に向けて構築されたインフラです。
自变量は、本体なしデータをより低コストで継続的かつ大規模に生産し、それをロボットの操作能力へ絶えず変換できるようになれば、器用な操作のデータ規模が臨界点を超え、より高次の知能の創発も現実に手の届くものになると考えています。