

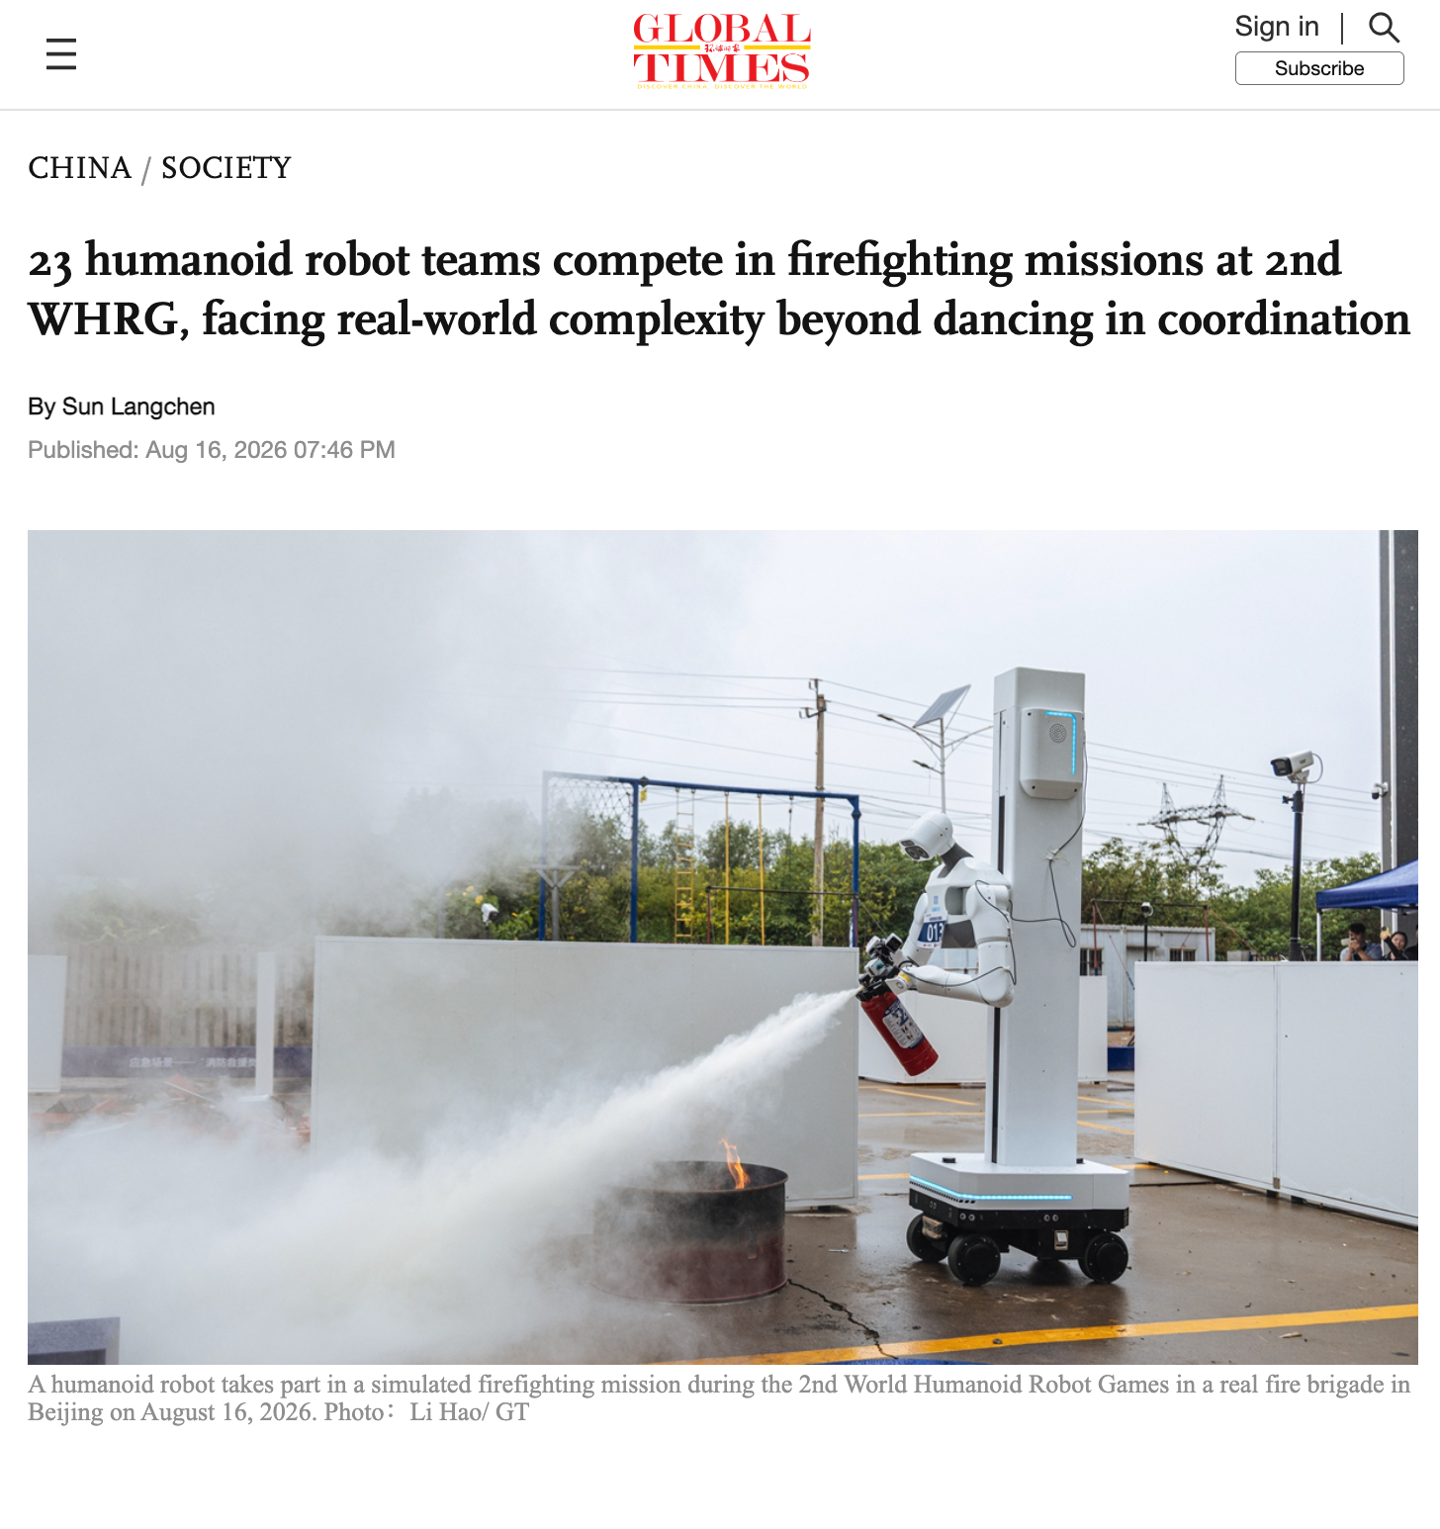
8月16日、第2回世界ヒューマノイドロボット運動会で、北京において模擬消防救助競技が行われ、23チームが参加した。競技では、複雑な現実環境におけるロボットの実際の作業能力が重点的に検証された。
この訓練は、現実環境への適応能力を試すために運動会に設けられた種目だ。屋内に管理された模擬環境を構築するのとは異なり、緊急管理種目では実際の消防隊の現場に直接持ち込まれ、ロボットは実務に近い環境で自律的に行動し、具体的な任務を遂行する必要がある。
模擬消防任務は、ロボットが現実環境で安定して作業を完了できるかを試すものだ。英字紙「Global Times」の報道によると、今年の環境競技は昨年よりも「現実に即したシミュレーション」を重視している。各ロボットは30分以内に、危険物の識別、バルブの閉鎖、火元の消火という3つの任務を完了しなければならない。
競技会場には2種類の模擬危険物が無作為に設置され、ロボットはそれらを識別して画像で種類を報告しなければならない。その後、無作為に指定された3つのバルブを探して閉め、最後に消火器を見つけ、火が消えるまで噴射を続ける。
人間の消防士は現場の火元に点火すると同時に、ロボットが消火器を正しく使用できるかを監視した。競技では、管理された実験環境から現実環境に移行したロボットが直面する実際の困難が明らかになった。雨、光の変化、屋外環境はいずれも、視覚認識や機械操作を妨げる可能性がある。
UniX AI(優理奇)のロボットは制限時間内に任務を完了したものの、全体の速度は人間の消防士を大きく下回り、機械ハンドが消火器の目標位置を狙う際も2回試行してようやく成功した。当日参加した12チームのうち、全ての挑戦を完了できたのは3チームだけだった。
雨、絶えず変化する照明、屋外環境はいずれも視覚認識や操作に影響を及ぼす。認識や運動計画のどこか1つの段階でミスが起きれば、任務全体が失敗する可能性がある。ロボットは物体を正確に識別して対応する動作を選ぶだけでなく、身体のバランスを保ちながら複数の関節を精密に協調させなければならない。
競技からは、ヒューマノイドロボットのハードウェアシステムが複雑であることも分かる。器用な手の動きには高精度の関節が必要で、出力、身体の安定性、移動には高トルクのアクチュエーターが依存する。異なる任務では、多様なハードウェアが連携して動作する必要がある。出場ロボットの一部は従来型の両脚を採用せず、全方向ホイールを使用していた。また、多関節の機械ハンドが、より精密な操作を担っていた。
遠隔操作は現在も、ヒューマノイドロボット技術体系における重要な構成要素だ。一部のチームは競技開始直前、あるいは任務の最中にもVRヘッドセットでロボットを遠隔操作する。操作者は搭載カメラから一人称視点を得て、リアルタイムでロボットを誘導し、動作を完了させることができる。複数のチームは中国で開発された関節モジュールも採用しており、サーボアクチュエーターは、低出力の精密制御から高出力動作まで、必要となるさまざまなトルク範囲に対応している。
専門家によると、このような現実環境での競技は、大量の価値ある失敗データを蓄積でき、ロボットの知覚、運動計画、AIシステムのさらなる改善に役立つ。