

テクノロジーメディアのTom's Hardwareは昨日(7月31日)、クアルコムのパートナー企業であるNEURA Roboticsが4NE-1 Gen 3.5ヒューマノイドロボットをデモ中、突然トラブルが発生し、ロボットが後ろ向きに倒れたと報じる記事を公開した。
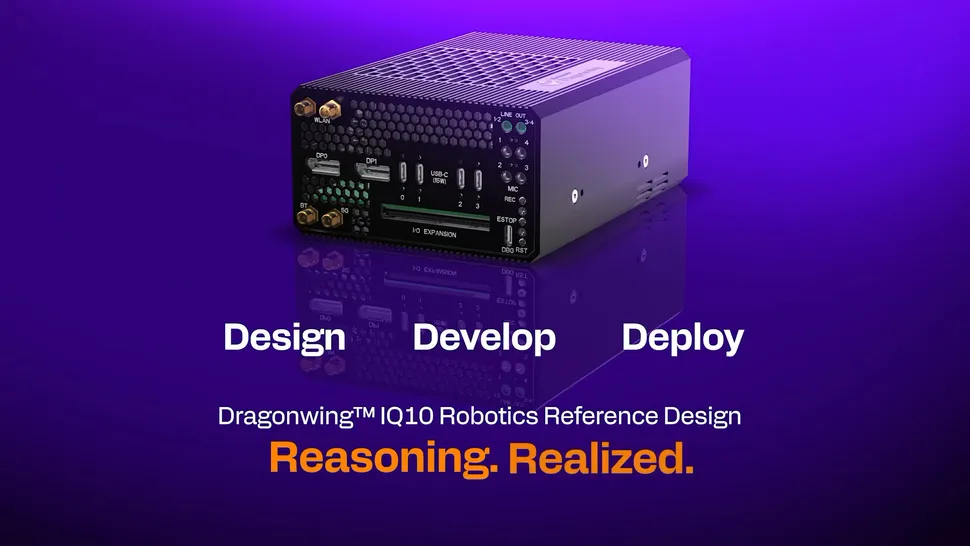
IT之家が記事を引用して紹介したところによると、4NE-1ヒューマノイドロボットはクアルコムのDragonwing IQ10ロボットリファレンスデザインを搭載し、約700 TOPSの演算性能を備えている。
デモ中、ロボットはよろめきながらスーツ姿のクアルコム幹部の前まで歩いた。その後、幹部はロボットが運んできたトレーからクアルコムのDragonwing IQ10 RRDメインボードを取り上げ、会場の観客に披露した。
観客の拍手と歓声がしばらく収まった後、ロボットは突然、後ろ向きの姿勢で倒れた。現場スタッフは迅速に対応した。複数のソーシャルメディアユーザーによると、黒い服を着たスタッフがまず紫色の布で倒れたロボットを覆い、その後3人でロボットをステージから運び出し、ステージ左側から退場した。
クアルコムの広報担当者はTom’s Hardwareに次の声明を発表した。
ライブデモにはリスクが伴います。台北国際コンピューター見本市で、一時的な通信障害により試作ヒューマノイドロボットに不具合が発生し、制御シャットダウンが開始されました。
ロボットは設計どおりの「安全な転倒」シーケンスを実行し、周囲の環境へのリスクを低減しました。安全システムは想定どおりに機能しています。この事象から得られた貴重な実世界のデータは、システムの信頼性をさらに高め、より安全で強靭なロボット技術の開発を加速するのに役立ちます。