

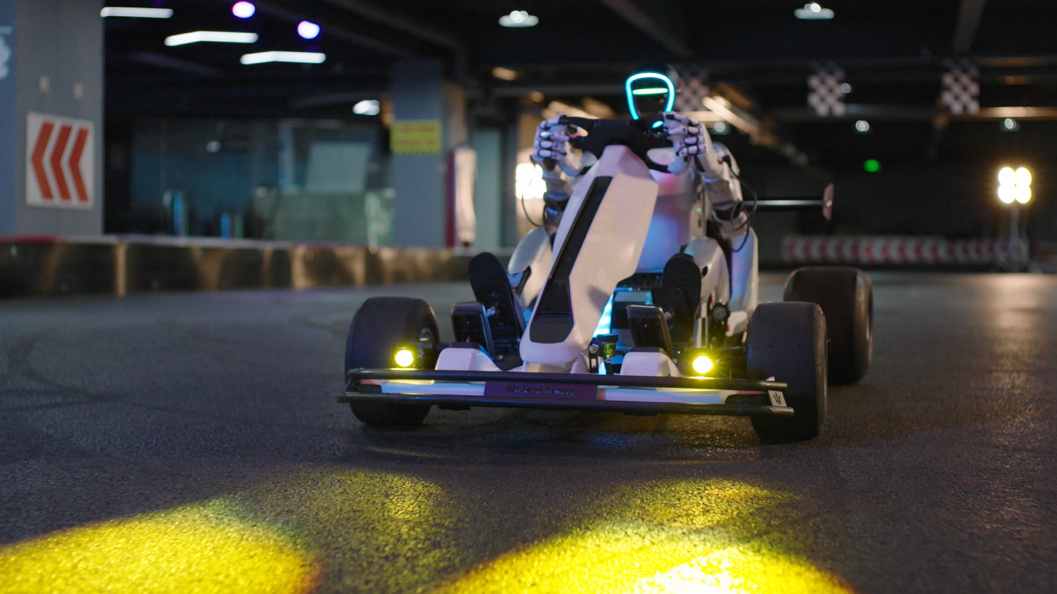
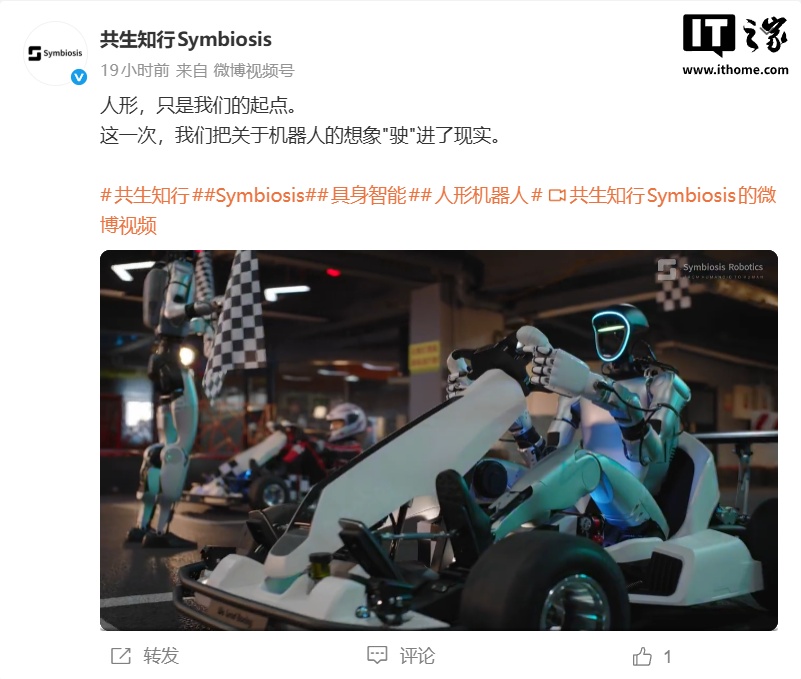
공생지행(Symbiosis Robotics)은 어제(8월 17일) 이족 보행 휴머노이드 로봇이 카트를 운전하는 Demo를 공개하고 공식 웹사이트도 함께 개설했다.
이는 공생지행 설립 후 이족 보행 휴머노이드 로봇의 ‘전신 지능’ 분야에서 거둔 단계적 성과를 처음으로 체계적으로 선보인 것이다. 이 회사는 레이싱이 첫 번째 공개 테스트일 뿐이며, 앞으로 이동 조작, 고정밀 시각 정렬, 접촉식 힘 제어, 장기 연쇄 작업을 중심으로 더 많은 사례를 선보일 예정이라고 밝혔다.
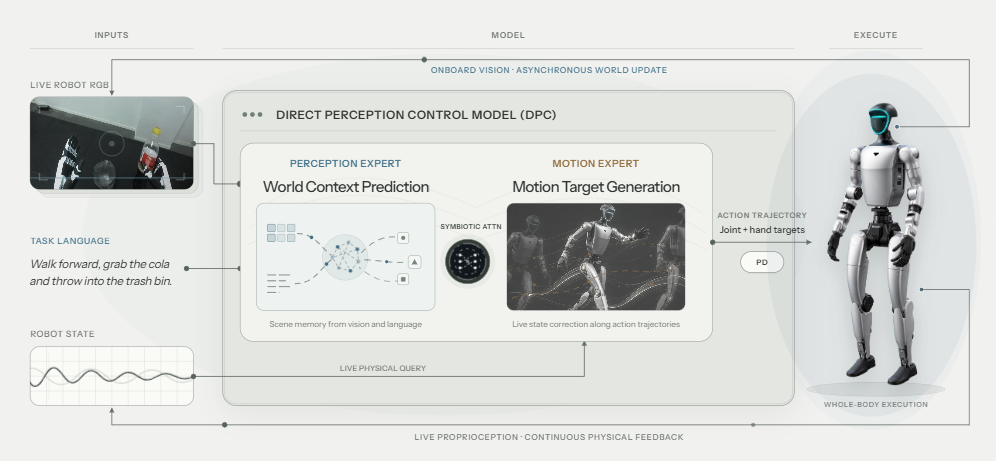
공생지행 공식 웹사이트에는 ‘직접 지각 — 제어 모델’이 소개되어 있다. 이 회사는 지각 능력의 확장으로 로봇이 세상을 더 잘 이해할 수 있지만, 작업을 이해한다고 해서 안정적으로 행동할 수 있는 것은 아니라고 밝혔다. 공생지행은 지능형 모델의 경계를 추적해야 하는 운동학적 목표를 생성하는 수준에서, 현재 신체 상태에 따라 결정되고 직접 실행할 수 있는 물리적 동작을 생성하는 수준으로 확장하고자 한다.
직접 지각 — 제어 모델(Direct Perception Control Model)은 동작 인터페이스, 표현 결합, 폐루프 학습의 세 가지 측면에서 실행 체계를 재구성한다. 이 모델은 중간 운동 표현을 완전히 제거해 별도의 Whole-Body Tracker가 추적해야 하는 동작 기준을 더 이상 생성하지 않는다. 대신 시각, 언어, 신체 상태, 동작 이력, 실행 피드백을 실행 가능한 관절 및 손 목표로 직접 매핑한다. Symbiotic Attention은 공유 action objective 아래에서 지각 표현과 제어 표현이 서로 attention하도록 해 작업 이해가 동작의 실행 가능성에 의해 제약되도록 하며, 동작 생성 역시 의미적 맥락을 지속적으로 활용할 수 있도록 한다.
이 모델의 지원을 바탕으로 유슈 휴머노이드 로봇은 손 — 눈 — 발 협응을 구현했다. 오른발로 가속 페달을 제어하고, 코너를 빠져나가기 전에 빠르게 방향을 전환하는 등 시각적 타이밍, 정밀한 가속 제어, 운전 의미를 결합했다.
AI 과기 리뷰에 따르면 공생지행은 저장대학교와 서호대학교가 공동 양성한 박사과정생 딩펑샹이 설립했으며, 체화 지능 분야의 엔드투엔드 동작 생성에 집중하고 있다. 이 회사는 현재 체화 지능 아키텍처에서 나타나는 ‘모델은 작업을 이해하지만 동작 실행은 불안정한’ 구조적 문제를 해결하고자 한다.
기술 보고서:
https://symbiosis-robotics.com/research/dpc/zh/