

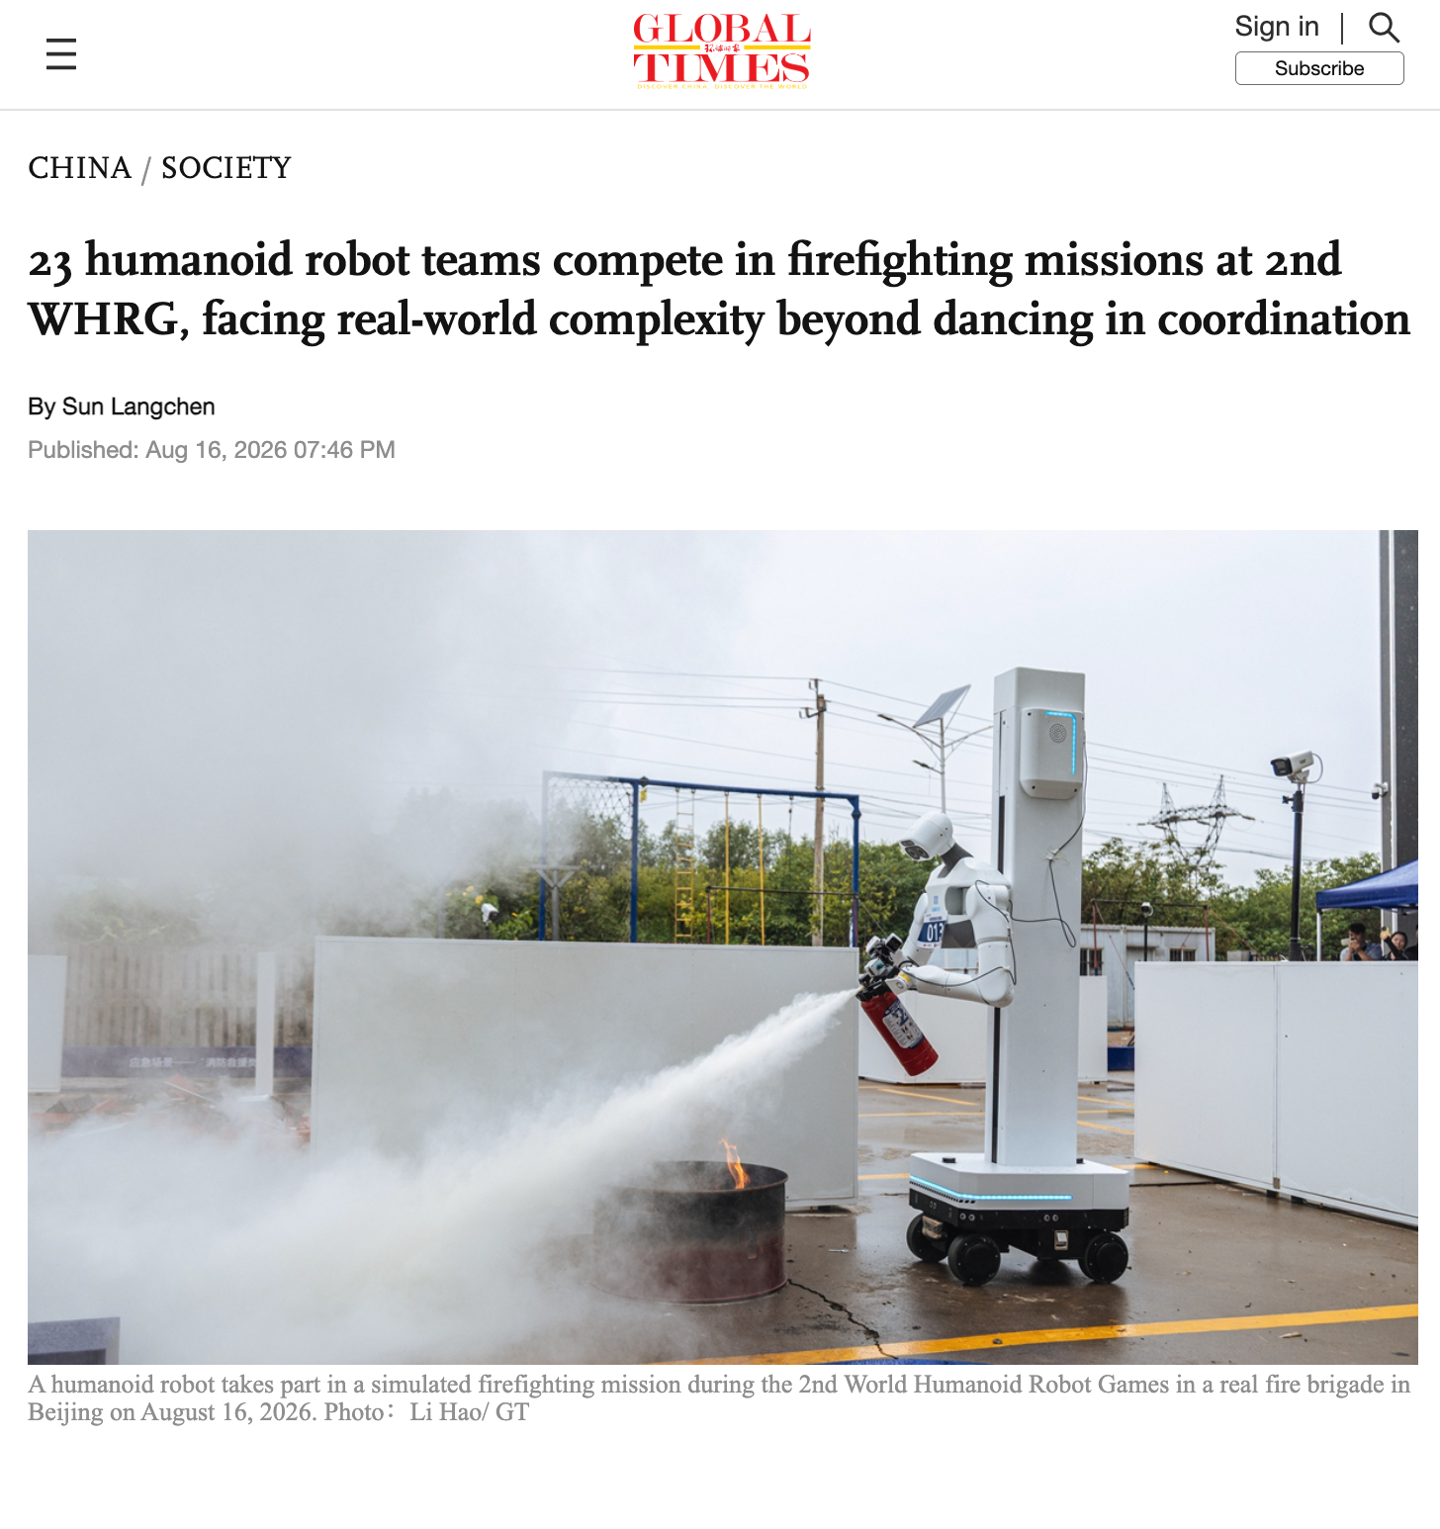
8월 16일, 제2회 세계 휴머노이드 로봇 스포츠대회에서 베이징에서 모의 소방 구조 경기가 열렸다. 총 23개 팀이 참가했으며, 복잡한 실제 환경에서 로봇의 실질적인 작업 능력을 중점적으로 평가했다.
이번 훈련은 실제 환경 적응 능력을 평가하기 위해 대회에 마련된 종목이다. 실내에 통제된 모의 환경을 구축하는 방식과 달리, 응급관리 종목은 실제 소방대의 현장으로 직접 옮겨졌다. 로봇은 실제 업무에 가까운 환경에서 자율적으로 움직이며 구체적인 임무를 수행해야 한다.
모의 소방 임무는 로봇이 실제 환경에서 안정적으로 작업을 완료할 수 있는지를 시험하기 위한 것이다. 《환구시보》 영문판 《Global Times》에 따르면, 올해의 현장 경기는 지난해보다 ‘실제 상황 모사’를 더욱 강조했다. 각 로봇은 30분 안에 위험 물질 식별, 밸브 잠금, 화재 진압이라는 세 가지 임무를 완료해야 한다.
경기 현장에는 두 종류의 모의 위험 물질이 무작위로 배치된다. 로봇은 이를 식별한 뒤 이미지로 종류를 보고하고, 무작위로 지정된 세 개의 밸브를 찾아 잠근 다음 소화기를 찾아 불꽃이 꺼질 때까지 계속 분사해야 한다.
인간 소방관은 현장에 불을 붙이는 동시에 로봇이 소화기를 올바르게 사용하는지도 관찰한다. 이번 경기는 로봇이 통제된 실험 환경에서 실제 환경으로 나올 때 직면하는 현실적인 어려움을 드러냈다. 강우, 조명 변화, 야외 조건 모두 시각 인식과 기계 조작을 방해할 수 있다.
이 가운데 UniX AI(유리치)의 로봇은 제한 시간 안에 임무를 완료했지만, 전체 속도는 인간 소방관보다 크게 느렸다. 기계 손이 소화기의 목표 위치를 조준할 때도 두 번 시도한 끝에 성공했다. 당일 경기에 참가한 12개 팀 중 모든 도전을 완료한 팀은 3개뿐이었다.
강우, 계속 변하는 조명과 야외 환경은 시각 인식과 조작에 영향을 줄 수 있다. 인식이나 동작 계획의 어느 한 단계에서라도 오류가 발생하면 전체 임무가 실패할 수 있다. 로봇은 물체를 정확히 식별하고 그에 맞는 동작을 선택해야 할 뿐 아니라, 몸의 균형을 유지하면서 여러 관절을 정밀하게 조율해야 한다.
이번 경기는 휴머노이드 로봇 하드웨어 시스템의 복잡성도 보여줬다. 손의 정교한 동작에는 고정밀 관절이 필요하고, 힘의 출력과 신체 안정성, 이동에는 고토크 액추에이터가 필요하다. 서로 다른 임무를 수행하려면 여러 하드웨어가 협력해야 하는 경우가 많다. 일부 참가 로봇은 전통적인 두 발 대신 전방향 휠을 사용했으며, 다관절 기계 손으로 더욱 정밀한 작업을 수행했다.
원격 조작은 현재도 휴머노이드 로봇 기술 체계에서 중요한 부분을 차지한다. 일부 팀은 경기 시작 직전이나 심지어 임무 수행 중에도 VR 헤드셋을 이용해 로봇을 원격 조종한다. 조작자는 탑재 카메라를 통해 1인칭 시점을 얻은 뒤 실시간으로 로봇의 동작을 유도할 수 있다. 여러 팀은 중국에서 개발한 관절 모듈도 채택했으며, 서보 액추에이터는 저강도 정밀 제어부터 고강도 동작에 필요한 다양한 토크 범위를 지원한다.
전문가들은 이 같은 실제 환경 경기가 가치 있는 실패 데이터를 대량으로 축적해 로봇의 인식, 동작 계획 및 AI 시스템을 추가로 개선하는 데 활용할 수 있다고 말했다.