

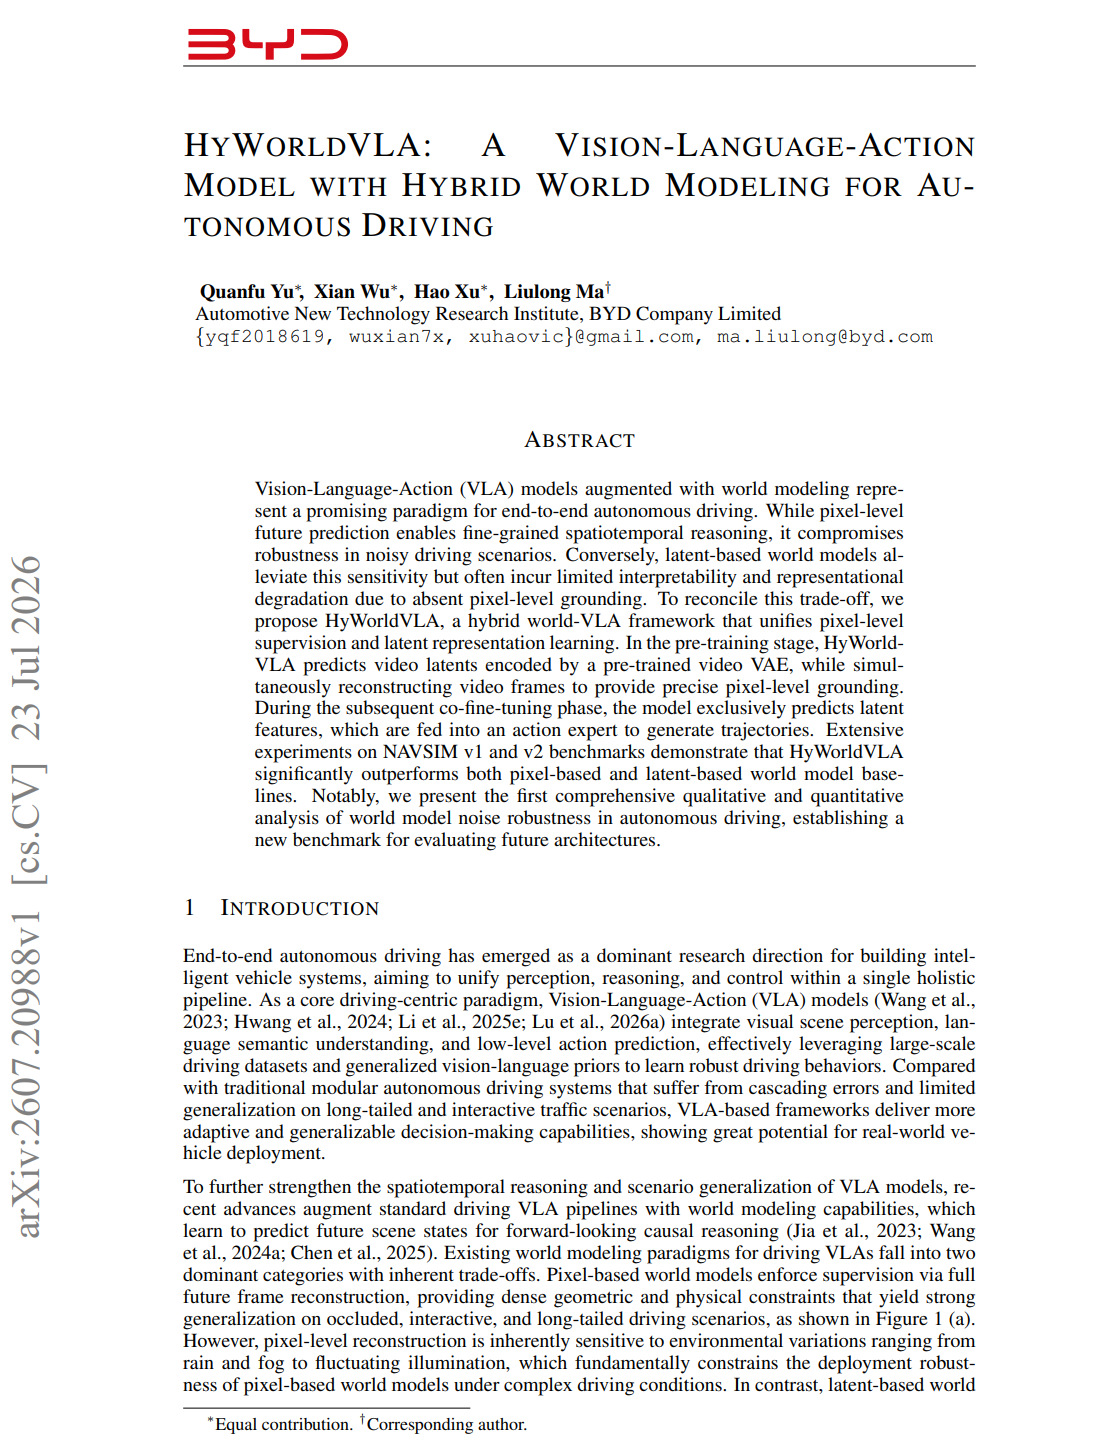
비야디 자동차 신기술연구원이 지난달 첫 연구 논문을 발표하며 자율주행용 혼합 세계 모델 HyWorldVLA를 소개했다. 이 모델은 픽셀 수준과 잠재 공간 세계 모델링을 결합하고, 시각·언어·행동(VLA) 아키텍처를 적용했다.
이 모델은 자율주행 공개 벤치마크 NAVSIM v1에서 90.59의 PDMS 점수를 기록하며 해당 벤치마크의 역대 최고 성적을 경신했다. 지표가 더 종합적인 NAVSIM v2에서도 HyWorldVLA는 89.71점으로 선두를 차지했다.
참고: PDMS 지표는 충돌 안전성, 주행 가능 영역 준수 여부, 안전거리, 목표 달성도, 승차감 등 여러 측면의 실제 주행 품질을 종합적으로 평가한다.
HyWorldVLA의 핵심은 ‘두 다리로 걷는’ 방식이다. 픽셀 수준 세계 모델은 미래의 도로 상황을 프레임 단위로 예측해 세부 정보가 풍부하지만 계산 비용이 높고 시각적 노이즈에 민감하다. 잠재 공간 모델은 압축된 추상 표현에서 작동해 효율이 높지만 핵심 세부 정보가 손실되기 쉽다. 비야디의 방식은 학습 단계에서 픽셀 수준 감독을 ‘감시자’로 활용해 잠재 공간이 충분한 환경 정보를 보존하도록 강제하고, 실제 추론 단계에서는 경량 잠재 공간 모델만 사용해 효율을 확보한다.
절제 실험을 통해 두 요소가 모두 필수적이라는 점도 확인됐다. 픽셀 수준 예측을 제거하면 PDMS가 90.59에서 87.50으로 하락하고, 잠재 공간 처리를 제거하면 89.91로 떨어졌다. 비와 안개 노이즈가 포함된 655개 장면 테스트에서 HyWorldVLA는 86.87점을 기록해 가장 강력한 기준 모델보다 19점 이상 앞섰다.
올해 5월 28일 비야디는 중국 최초의 4nm 차량용 스마트 드라이빙 칩 ‘쉬안지 A3’를 발표했다. 이 칩은 4nm 공정을 적용하고 16코어 CPU를 통합했으며, DMIPS는 420K, 대역폭은 273GB/s로 ASIL-D 최고 기능 안전 등급을 충족한다. 칩 1개의 연산 성능은 약 700TOPS이며, 3개 칩 병렬 구성을 지원해 차량 전체의 스마트 드라이빙 연산 성능을 최대 2100TOPS 이상으로 끌어올릴 수 있다. 알고리즘부터 칩까지 이어지는 완전한 폐쇄형 생태계는 비야디가 L3급 자율주행을 위해 마련한 핵심 기술 기반으로 평가된다.