

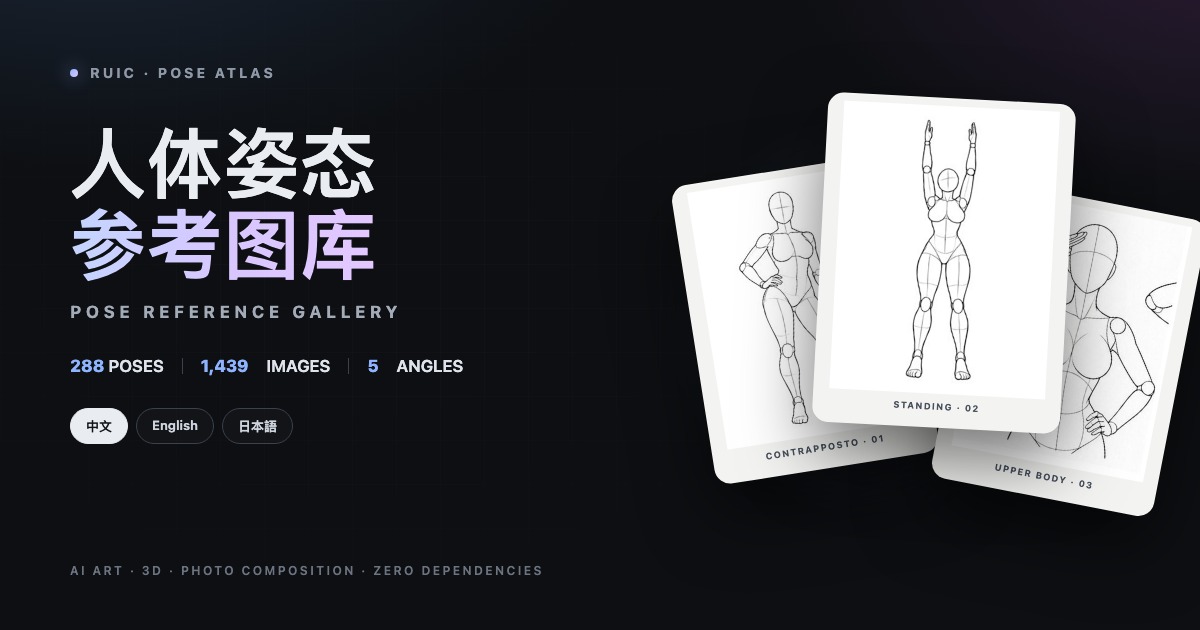
RuiC-PoseAtlas 알아보기
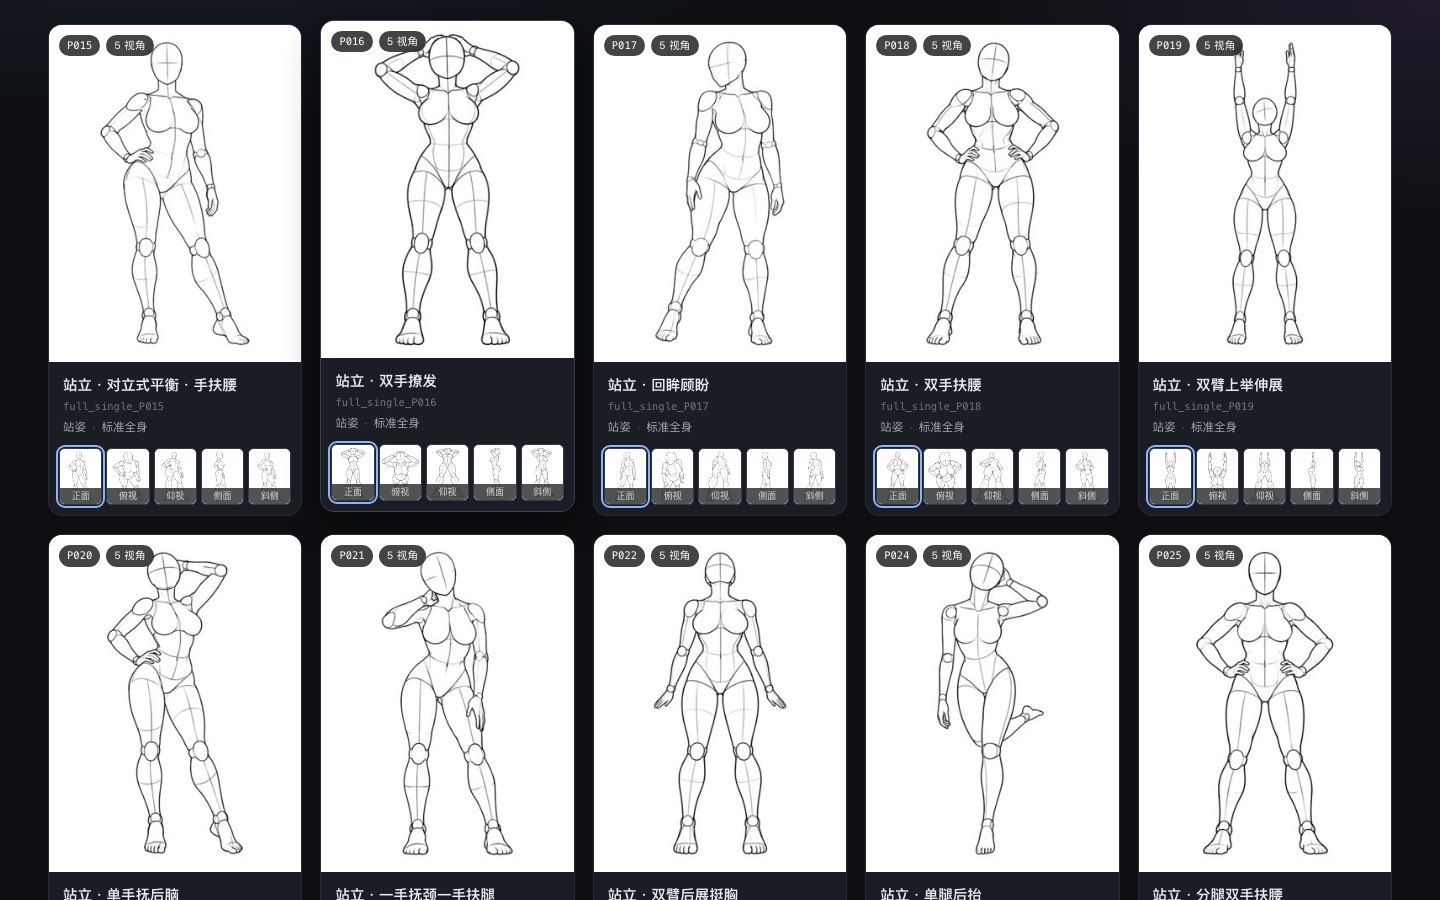
RuiC-PoseAtlas는 완전한 정적 방식으로 작동하며 런타임 의존성이 전혀 없는 인체 포즈 참고 자료 라이브러리입니다. 이 프로젝트에는 288개 포즈 그룹과 1,439개의 인체 모델 선화가 수록되어 있으며, 동일한 포즈의 정면, 사선, 측면, 위쪽 및 아래쪽 시점을 한곳에서 관리합니다. 이를 통해 창작자는 신체 자세, 비율, 사지의 방향과 카메라 관계를 연속적으로 비교할 수 있습니다.
AI 드로잉, 일러스트, 만화, 3D 모델링, 애니메이션, 사진 구도와 시각 디자인에 적합하며, 네이티브 프런트엔드 프로젝트의 학습 사례로도 활용할 수 있습니다. 웹사이트는 순수 HTML, CSS 및 ES Modules로 작성되었으며 React, Vue 또는 번들러에 의존하지 않습니다.
콘텐츠 안내: 이 프로젝트는 성인 창작자를 대상으로 하며 일부 콘텐츠는 미성년자에게 적합하지 않습니다. 사용 시 거주 지역의 법률 및 플랫폼 규정을 준수하세요.
바로 둘러보려면 RuiC-PoseAtlas 온라인 데모를 열면 됩니다. 소스 코드를 살펴보거나 데이터를 사용자 지정하거나 직접 배포하려는 경우에만 다음 단계에 따라 저장소를 복제하세요.
주요 기능
- 다각도 비교: 각 포즈 그룹에는 4~5개의 각도가 포함되어 있으며 카드 또는 큰 이미지 페이지에서 전환할 수 있습니다.
- 두 가지 탐색 모드: ‘포즈별’ 모드는 같은 그룹의 각도를 묶고, ‘개별 이미지’ 모드는 각 각도를 펼쳐 표시합니다.
- 조합 필터: 시리즈, 분류 및 각도로 필터링할 수 있으며, 프로젝트에는 4개의 콘텐츠 시리즈와 26개의 하위 분류가 포함되어 있습니다.
- 다국어 검색: 중국어, 영어, 일본어 이름을 동시에 색인하며 포즈 번호, 분류 및 시리즈로도 검색할 수 있습니다.
- 3개 언어 인터페이스: 중국어, English 및 日本語를 즉시 전환할 수 있으며 선택 사항은
localStorage에 저장됩니다. - 키보드 조작: 방향키로 각도와 포즈를 전환하고
Esc로 큰 이미지를 닫을 수 있습니다. - 원본 이미지 다운로드: 큰 이미지 페이지에서 900 × 1200 PNG 파일을 다운로드할 수 있습니다.
- 딥 링크: URL을 통해 특정 언어, 포즈 및 각도를 직접 공유할 수 있습니다.
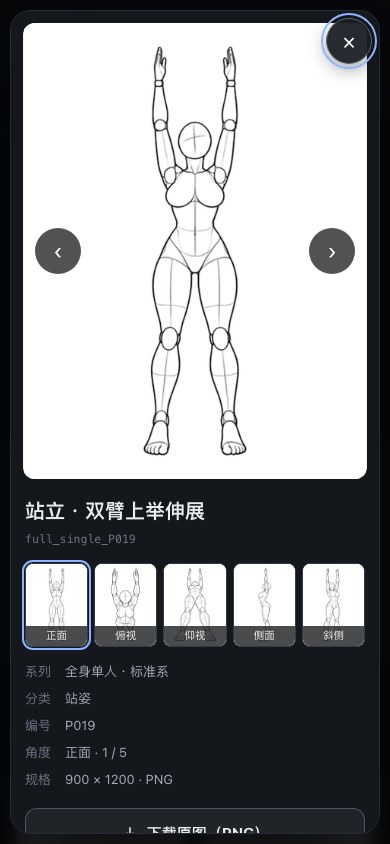
- 반응형 레이아웃: 데스크톱 다열 그리드, 모바일 2열 카드 및 좁은 화면의 큰 이미지 탐색을 지원합니다.
- 엔지니어링 검증:
npm run verify로 데이터, 번역, 파일 참조, 이미지 크기 및 i18n 키를 검사할 수 있습니다.
실행 환경 준비
일상적인 탐색에는 최신 브라우저와 정적 HTTP 서버만 있으면 됩니다. README에서는 Python 3 사용을 권장합니다. 데이터를 다시 생성하거나 이미지를 복구하거나 전체 무결성 검사를 실행하려면 Node.js 18 이상도 필요합니다.
- Chrome, Edge, Safari 또는 Firefox와 같은 최신 브라우저
- Python 3 또는 기타 정적 서버
- 스크립트 작업에만 사용하는 Node.js 18 이상
- 충분한 디스크 공간: PNG 원본은 약 654 MB, 썸네일은 약 25 MB
로컬 설치 및 실행
1단계: 저장소 복제
git clone https://github.com/HRuiCcc/RuiC-PoseAtlas.git
cd RuiC-PoseAtlas
저장소에는 1,439개의 PNG 원본과 1,439개의 JPEG 썸네일이 모두 포함되어 있으므로 처음 복제할 때 다소 시간이 걸릴 수 있습니다.
2단계: 정적 서버 실행
python3 -m http.server 8123 --bind 127.0.0.1그런 다음 브라우저에서 다음 주소에 접속하세요.
http://127.0.0.1:8123/Node.js가 이미 설치되어 있다면 프로젝트에서 제공하는 명령을 직접 실행할 수도 있습니다.
npm start
index.html을 직접 더블클릭하지 마세요. 페이지는fetch()를 통해data/poses.json을 읽습니다.file://프로토콜에서는 브라우저의 동일 출처 정책에 의해 요청이 차단되어 빈 페이지가 표시될 수 있습니다.
기본 사용 방법
포즈 검색 및 필터링
- 검색창에 중국어, 영어 또는 일본어 포즈 이름을 입력하거나
P019와 같은 번호를 입력합니다. - 상단의 시리즈 태그를 사용해 콘텐츠 범위를 좁힙니다.
- 분류와 각도를 계속 선택해 여러 필터 조건을 조합합니다.
- ‘포즈별’과 ‘개별 이미지’ 사이를 전환하여 포즈 그룹을 비교하거나 이미지를 하나씩 필터링합니다.
- 모바일에서는 ‘필터’를 눌러 접혀 있는 필터 패널을 펼칩니다.
카드 및 큰 이미지 탐색
카드 하단의 각도 썸네일을 클릭하면 해당 각도를 카드에서 바로 미리 볼 수 있습니다. 카드의 대표 이미지나 제목을 클릭하면 큰 이미지가 열립니다. 카드에서 먼저 각도를 선택한 뒤 대표 이미지를 클릭하면 큰 이미지 페이지가 해당 각도부터 표시됩니다.
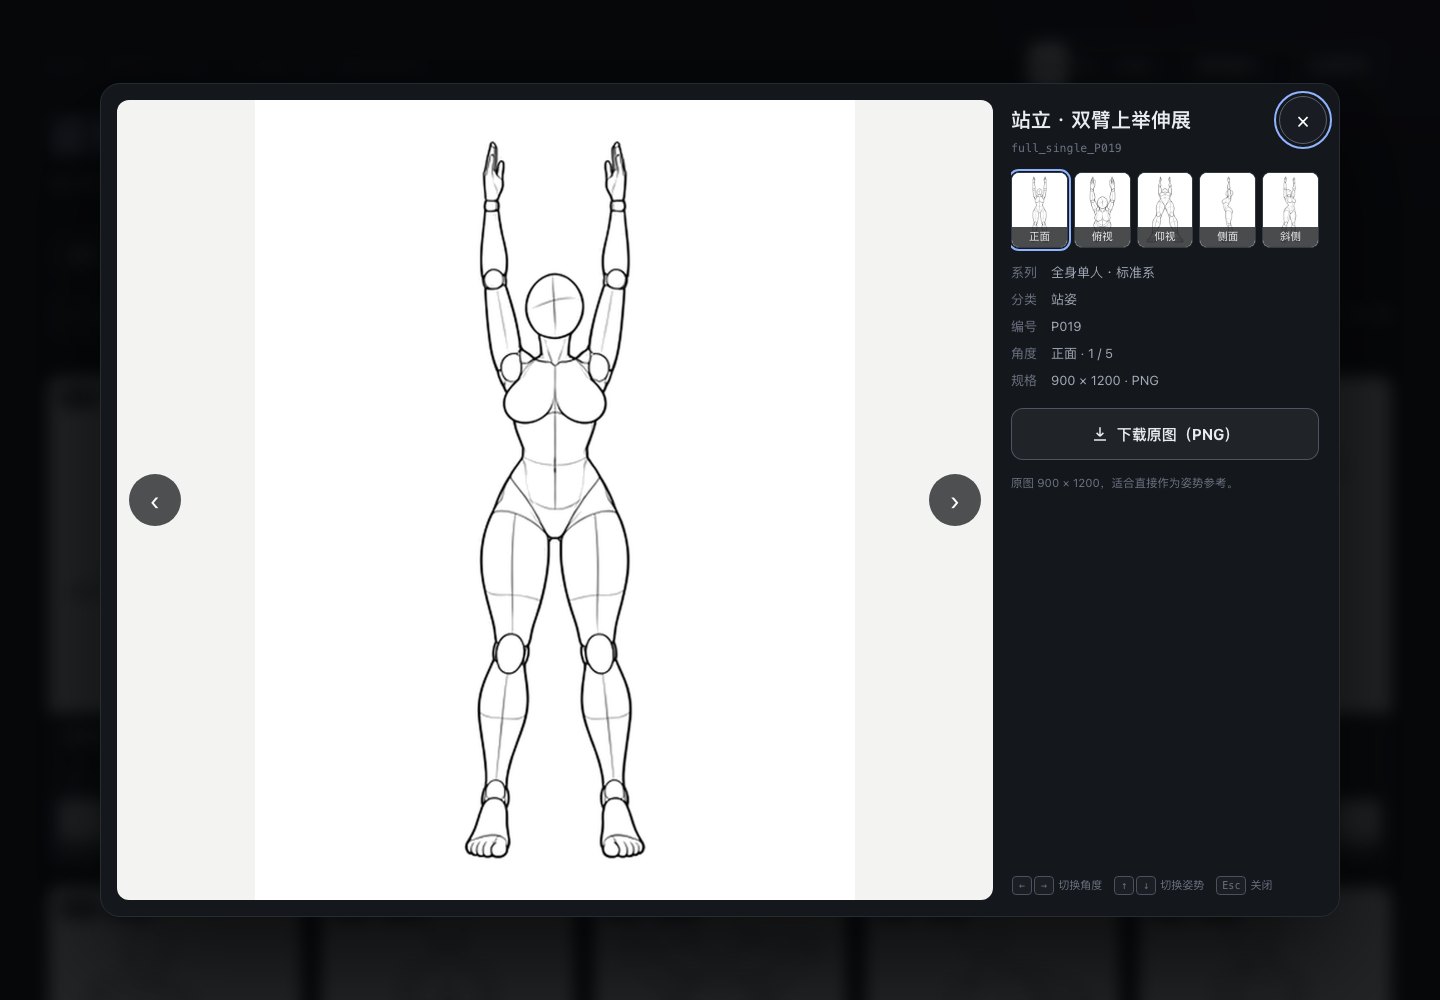
큰 이미지 페이지에서는 다음 키보드 조작을 지원합니다.
←및→: 이전 또는 다음 각도로 전환합니다.↑및↓: 이전 또는 다음 포즈로 전환합니다.Esc: 큰 이미지를 닫습니다.Tab: 큰 이미지 페이지의 컨트롤 사이에서 포커스를 순환합니다.
페이지에는 포즈 이름, 번호, 시리즈, 분류, 현재 각도 및 이미지 사양도 표시됩니다. 참고 자료를 저장하려면 ‘원본 이미지 다운로드(PNG)’를 클릭하세요.
언어 전환 및 딥 링크 공유
오른쪽 상단에서 중국어, 영어 및 일본어를 전환할 수 있습니다. 언어 선택은 먼저 URL 매개변수를 읽고, 다음으로 localStorage를 읽으며, 마지막으로 브라우저 언어에 따라 기본 인터페이스를 결정합니다.
http://127.0.0.1:8123/?lang=en
http://127.0.0.1:8123/?lang=ja#pose=full_single_P019&angle=side
두 번째 예시는 일본어 인터페이스를 열고 full_single_P019의 측면 각도로 이동합니다. 온라인에 배포한 후에도 동일한 매개변수와 해시 구조를 사용해 특정 콘텐츠를 공유할 수 있습니다.
프로젝트 구조 이해
프로젝트는 데이터 중심 설계를 사용하며, data/poses.json이 라이브러리의 핵심 데이터 소스입니다. 필터, 검색, 카드 및 큰 이미지 페이지는 모두 이 데이터에서 생성됩니다.
RuiC-PoseAtlas/
├── index.html
├── assets/
│   ├── css/app.css
│   ├── js/app.js
│   └── js/i18n.js
├── data/poses.json
├── img/
├── thumbs/
├── scripts/
├── .github/workflows/
└── package.jsonassets/js/app.js: 데이터 로드, 검색 및 필터링, 페이지 렌더링, 큰 이미지 상호작용과 단축키를 담당합니다.assets/js/i18n.js: 세 언어의 인터페이스 문구를 한곳에 저장합니다.data/poses.json: 288개 포즈 그룹, 세 언어 이름 및 이미지 경로를 저장합니다.img/: 900 × 1200 PNG 원본을 저장합니다.thumbs/: 300 × 400 JPEG 썸네일을 저장합니다.scripts/: 데이터 구축, 이미지 복구 및 무결성 검사 스크립트를 포함합니다.
데이터 재구축 및 검증
데이터 스크립트는 서드파티 패키지에 의존하지 않습니다. 원본 데이터나 영어 이름을 수정한 후 다음 명령을 실행할 수 있습니다.
npm run data
npm run verify
npm run data는 scripts/source/의 중국어·일본어 기록과 영어 이름 표를 병합하고, 포즈 번호를 기준으로 각도를 묶은 다음 압축된 data/poses.json을 생성합니다.
npm run verify는 포즈 및 이미지 수, 세 언어 이름, 시리즈 및 분류 번역, 이미지 참조, 중복 파일, 이미지 형식 및 크기, 페이지에서 사용하는 i18n 키의 완전성을 검사합니다. 데이터를 수정한 후에는 항상 이 명령을 실행하여 이미지 누락, 끊어진 링크 또는 번역 누락을 방지하세요.
새 포즈 그룹 추가
- PNG 원본 4~5개를
img/에 넣습니다. - 해당하는 300 × 400 JPEG 썸네일을
thumbs/에 넣습니다. scripts/source/의 원본 기록에 포즈 항목을 추가합니다.scripts/en-pose-names.json에 영어 이름을 추가합니다.npm run data && npm run verify를 실행합니다.
이미지를 추가하기 전에 해당 이미지의 사용 및 배포 권한을 보유하고 있는지 반드시 확인하세요. 프로젝트 소스 코드는 MIT License를 따르지만 이미지, 원본 데이터 및 이름은 MIT 라이선스의 적용 범위에 포함되지 않습니다.
누락된 이미지 파일 복구
새로 복제한 후 일부 이미지가 누락된 것을 발견하면 다음 명령을 실행할 수 있습니다.
npm run fetch-images스크립트는 포즈 데이터에서 이미지 경로를 수집하고, 누락된 파일을 병렬로 다운로드하며, 서명이 올바른 기존 파일은 건너뛰고 PNG 및 JPEG 파일 서명을 검증합니다. 다운로드에 실패하면 다른 소스로 전환하여 다시 시도합니다. 저장소에는 Fetch image assets라는 GitHub Actions 워크플로도 제공됩니다.
정적 웹사이트로 배포
GitHub Pages 사용
저장소에는 .github/workflows/deploy-pages.yml이 포함되어 있습니다. 사이트와 관련된 파일을 main 브랜치에 푸시하면 워크플로가 자동으로 배포합니다. Actions 페이지에서 Deploy to GitHub Pages를 수동으로 실행할 수도 있습니다.
이 과정에서는 사이트 실행에 필요한 진입점, 리소스, 데이터 및 이미지만 패키징하며 README, 빌드 스크립트 및 문서 디렉터리의 기타 파일 전체를 공개하지 않습니다.
Cloudflare Pages 사용
- Cloudflare Pages에서 GitHub 저장소를 연결합니다.
- Framework preset을
None으로 설정합니다. - Build command를 비워 둡니다.
- Output directory를
/로 설정합니다. - 설정을 저장하고 배포를 시작합니다.
프로젝트에서 제공하는 _headers는 원본 이미지와 썸네일에 1년의 강력한 캐시를 설정하고, 데이터 파일에는 5분 캐시를 설정하며, index.html은 매번 다시 검증하도록 구성되어 있습니다.
기타 호스팅 플랫폼
Netlify, Vercel, 오브젝트 스토리지 또는 Nginx에서도 이 프로젝트를 호스팅할 수 있습니다. 빌드 단계가 없으므로 저장소 루트 디렉터리를 정적 사이트 디렉터리로 지정하면 됩니다. 사용자 지정 도메인을 사용하는 경우 소셜 플랫폼이 커버 이미지를 가져올 수 있도록 index.html의 og:image를 절대 URL로 수정하는 것이 좋습니다.
고급 사용 팁
- 배포 용량 줄이기: 그리드 탐색만 필요하다면 썸네일만 유지하고 데이터의 원본 이미지 필드와 다운로드 로직을 조정할 수 있지만, 큰 이미지 및 원본 이미지 다운로드 기능은 사용할 수 없게 됩니다.
- 지연 로딩 활용: 이미지 갤러리 그리드는 JPEG 썸네일만 요청하고 PNG 원본은 큰 이미지를 열거나 다운로드할 때만 로드하므로, 첫 화면 표시 속도를 위해 원본 이미지를 삭제할 필요가 없습니다.
- 새 언어 추가:
assets/js/i18n.js, 포즈 데이터의names필드와 언어 전환기를 함께 수정한 후 무결성 검사를 실행해야 합니다. - 상대 경로 유지: 프로젝트 리소스는 모두 상대 경로를 사용하므로 도메인 루트나 하위 디렉터리에 배포할 수 있습니다.
- 수정 후 먼저 검증: 이미지를 추가하거나 분류를 조정하거나 번역을 수정하는 경우 모두
npm run verify를 실행해야 합니다. - 배포 범위 주의: GitHub Pages의 브랜치 배포 방식을 사용하는 경우 배포 디렉터리를 제한하여 스크립트, 문서 또는 관련 없는 저장소 파일이 정적 리소스로 노출되지 않도록 해야 합니다.
저작권 및 사용 범위
프로젝트의 프런트엔드 코드, 스타일, 스크립트와 문서는 MIT License를 따르며, 이미지, 원본 데이터 및 이름의 저작권은 원저작자에게 있고 MIT 라이선스의 적용 범위에 포함되지 않습니다. 원저작자는 작품을 창작 참고 자료로 사용하는 것을 허용하며, 상업적 창작, 편집 및 참고 용도를 포함하지만 이미지 데이터 자체의 재배포, 전재 또는 재판매는 금지합니다. 상업적으로 사용하기 전에 원본 사이트의 안내를 읽고 직접 규정 준수 여부를 확인해야 합니다.
원본 프로젝트는 POSE-DB-01이며, 원저작자는 ギア입니다. RuiC-PoseAtlas는 비공식 정리 버전으로, 주로 데이터 정리, 영어 이름 보완 및 프런트엔드 재작성을 진행했습니다.
요약
RuiC-PoseAtlas는 흩어진 다각도 포즈 자료를 검색, 필터링 및 다운로드할 수 있는 3개 언어 정적 이미지 갤러리로 정리했습니다. 일반 사용자는 구도와 스타일링을 보조하는 데 바로 활용할 수 있고, 개발자는 데이터 중심 아키텍처, 네이티브 ES Modules, 국제화, 접근성 및 정적 배포 방식에서 배울 수 있습니다. 로컬 실행을 완료한 후에는 먼저 키보드 탐색과 딥 링크에 익숙해지고, 필요에 따라 데이터를 확장하거나 자체 버전을 배포하는 것을 권장합니다.