

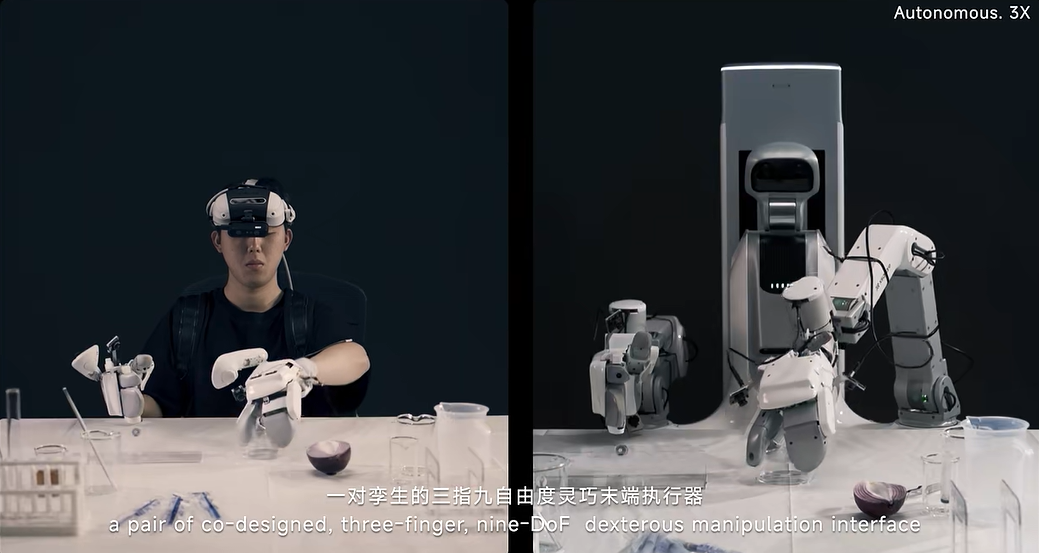
Kampuni ya roboti zenye akili iliyojengeka, Ziyuan, leo imezindua jozi ya mikono mahiri inayofanana, yenye vidole vitatu na digrii tisa za uhuru, inayoitwa TwinDEX.
Kulingana na kampuni, mkono mmoja mahiri huvaliwa kwa ajili ya kukusanya data, huku mwingine ukiwekwa kwenye roboti kwa ajili ya kutekeleza kazi kwenye roboti halisi. Hii ni mara ya kwanza kuwezesha uendeshaji mahiri unaotegemea data isiyotokana na mwili halisi na bila data ya uendeshaji wa roboti halisi kwa mbali.
Tathmini zinaonyesha kuwa ufanisi wa TwinDEX wa kukusanya data bila mwili halisi ni mara 5.3 wa uendeshaji wa roboti halisi kwa mbali; katika mafunzo ya miundo, data bila mwili halisi inaweza kuchukua nafasi ya karibu 100% ya data ya uendeshaji wa roboti halisi kwa mbali.
Kampuni inasema kuwa hili limebadili uelewa wa sekta ya akili iliyojengeka kuhusu “piramidi ya data”: hapo awali, data ya uendeshaji wa roboti halisi kwa mbali ilionekana kuwa yenye thamani zaidi na ngumu zaidi kuendelezwa kwa kiwango kikubwa kwa sababu ilikuwa na taarifa nyingi za mwingiliano wa kimwili. TwinDEX, kwa ubunifu, hudumisha ulinganifu kati ya upande wa ukusanyaji na upande wa utekelezaji, na kwa kuunganisha mchakato kamili wa kuchakata data na mafunzo ya miundo, huwezesha data bila mwili halisi kutoa matokeo ya mafunzo yanayolingana na data ya roboti halisi. Hii ina maana kuwa mafunzo ya uendeshaji mahiri hayategemei tena kikamilifu data ghali ya roboti halisi. Njia mpya inayowezekana imepatikana ya kukusanya data bila mwili halisi kwa kiwango kikubwa na kuboresha uwezo wa roboti.
Maelezo kamili ya kampuni ni kama ifuatavyo:
Kutatua changamoto ya uendeshaji mahiri kwa muundo wa kinyume: vidole vitatu vinaweza pia kufanya kazi changamano
Ili uendeshaji mahiri ufikie matumizi ya kiwango kikubwa, kunahitajika muundo mahiri wa mkono, uwezo wa data bila mwili halisi kufundisha miundo kwa ufanisi, na ukusanyaji wa data unaoweza kupanuka kwa kiwango kikubwa. Kwa kuzingatia malengo haya matatu, TwinDEX imeundwa kwa misingi ya umahiri, ulinganifu na upanuzi wa kiwango.
Kwa upande wa umahiri, TwinDEX ina vidole vitatu na digrii tisa za uhuru, ambapo saba ni digrii za uhuru zinazotumika. Muundo huu unapata uwiano kati ya umahiri, kutegemeka na gharama. Kwa kutegemea majaribio yanayohusisha shughuli mbalimbali za msingi, Ziyuan imegundua kuwa vidole vitatu, kwa ushirikiano wa kidole gumba, shahada na cha kati, vinaweza kukamilisha shughuli nyingi za kila siku, na hivyo kuwa “suluhisho dogo linalowezekana” la uendeshaji mahiri. Kwa kuunganishwa na modeli ya msingi yenye uwezo wa kutosha, vinaweza kushughulikia kazi mbalimbali changamano.
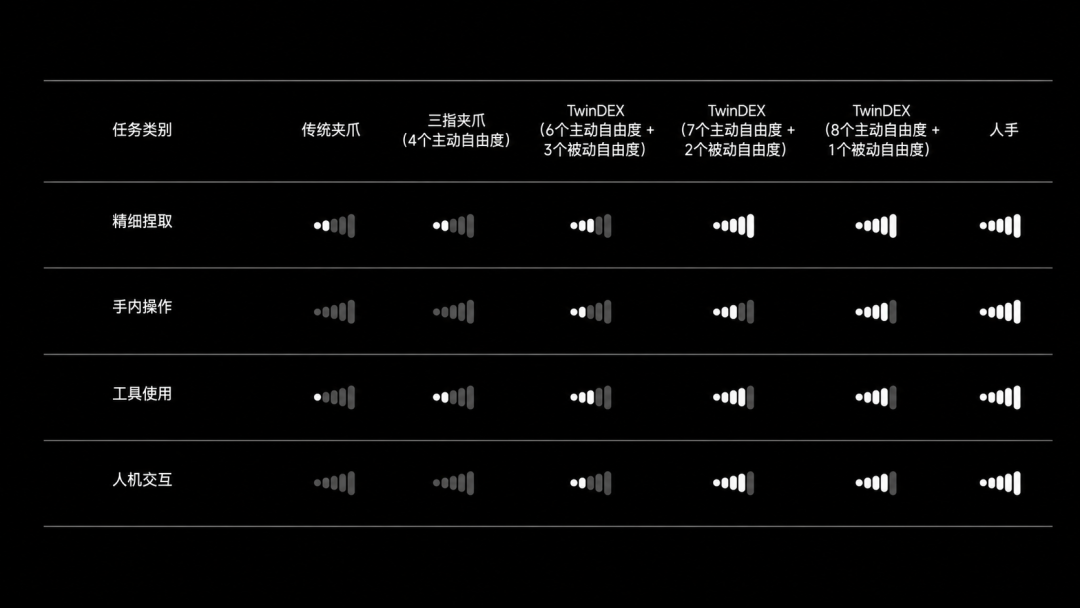
Ulinganifu ni muhimu ili data bila mwili halisi itumike moja kwa moja kujifunza mikakati ya roboti. Ukusanyaji wa data kutoka miili tofauti mara nyingi huwa na tofauti za kinematiki na upotevu wa usahihi kati ya upande wa ukusanyaji na upande wa utekelezaji. Data hiyo ni vigumu kuhamishwa moja kwa moja, hivyo data ya roboti halisi huhitajika kwa ulinganifu au uboreshaji wa ziada. TwinDEX imelenga “mafunzo kwa data bila mwili halisi pekee”, ikitumia utendaji wa mwisho wa matumizi kama msingi wa kuamua, kwa muundo wa kinyume, viwango vya ulinganifu vinavyohitajika kwa upande wa ukusanyaji.
Kwa usahihi zaidi: kwenye kinematiki, hudumisha ulinganifu wa digrii za uhuru, mihimili ya viungio na uwiano wa viungo; kwenye mekanika ya mgusano, hudumisha ulinganifu wa vifaa vya mgusano, jiometri na sifa za uso, pamoja na kusanidi vihisishi vinavyolingana vya mguso; na kwenye mwonekano, hudumisha ulinganifu wa sura. Wakati huo huo, kampuni imeboresha vipimo muhimu vya usahihi vinavyohusu viungio, mahali pa kifundo cha mkono, mtikisiko na mkengeuko. Kwa msingi huu, Ziyuan pia imeongeza uwezo wa mkakati kuvumilia makosa yanayokubalika kupitia muundo maalumu wa modeli na mikakati ya mafunzo, na kupunguza athari za tofauti zilizosalia kati ya upande wa ukusanyaji na upande wa utekelezaji kwenye utendaji wa kazi.
Kwa upande wa upanuzi wa kiwango, TwinDEX hutumia exoskeleton inayovaliwa yenye vidole vitatu kama upande wa ukusanyaji, na hivyo kuondoa ukusanyaji wa data kwenye mwili wa roboti na mazingira yasiyobadilika. “Mwendeshaji mmoja, meza moja na exoskeleton moja huunda kitengo kamili cha ukusanyaji wa data.” Exoskeleton hutoa mrejesho wa nguvu unaoeleweka, unaomsaidia mwendeshaji kufanya shughuli za mgusano za asili na zenye usahihi; mbinu ya ukusanyaji wa moduli pia huruhusu upanuzi wa sambamba kwa kuongeza vifaa na waendeshaji, hivyo ukubwa wa data hauzuiliwi tena na idadi ya roboti au miundombinu isiyobadilika.
Ufanisi wa ukusanyaji wa data umeongezeka mara 5.3; data bila mwili halisi inaweza kuchukua nafasi kamili ya data ya roboti halisi
Zamani, data bila mwili halisi kwa kawaida ilihitaji kuunganishwa na data ya roboti halisi ili kufidia ukosefu wa taarifa halisi za kimwili. Sasa, sekta inaanza kuchunguza matumizi ya moja kwa moja ya data hiyo katika mafunzo ya mikakati na utekelezaji wa roboti. TwinDEX imeongeza wakati huo huo ufanisi wa kukusanya na kutumia data bila mwili halisi.
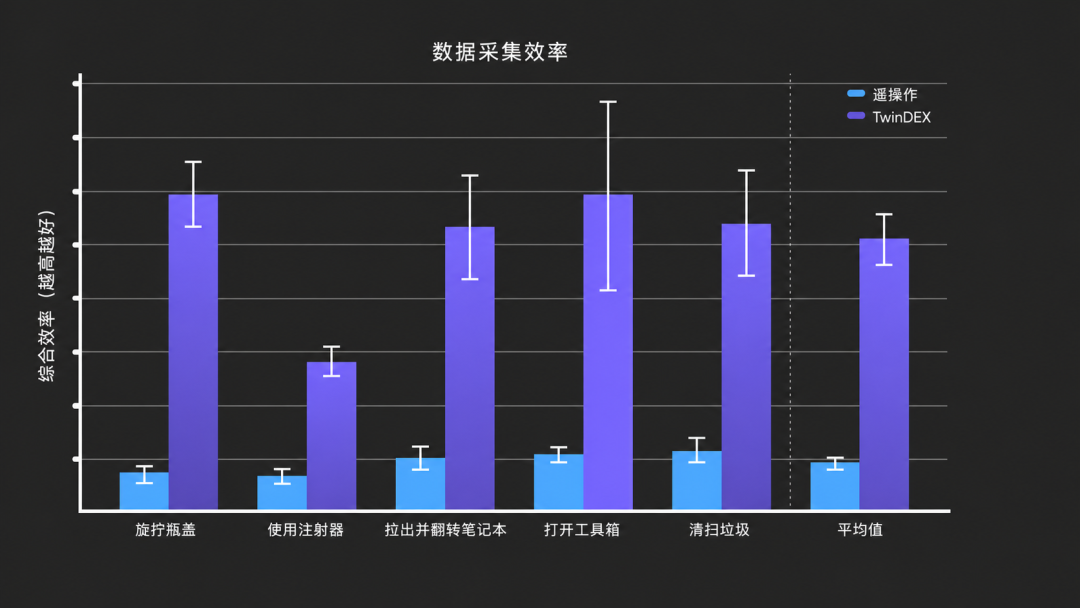
Katika ukusanyaji wa data, uendeshaji wa roboti halisi kwa mbali huzuiwa na idadi ya roboti, eneo na muda wa matumizi ya vifaa, hivyo ukubwa wa data hauwezi kupanuka haraka. TwinDEX inaweza kuwezesha ukusanyaji wa data kwa sambamba kwa kuongeza vifaa vya ukusanyaji vinavyovaliwa na waendeshaji. Katika kazi zinazohusiana, ufanisi wa TwinDEX wa kukusanya data kwa saa ni mara 5.3 wa uendeshaji wa roboti halisi kwa mbali.
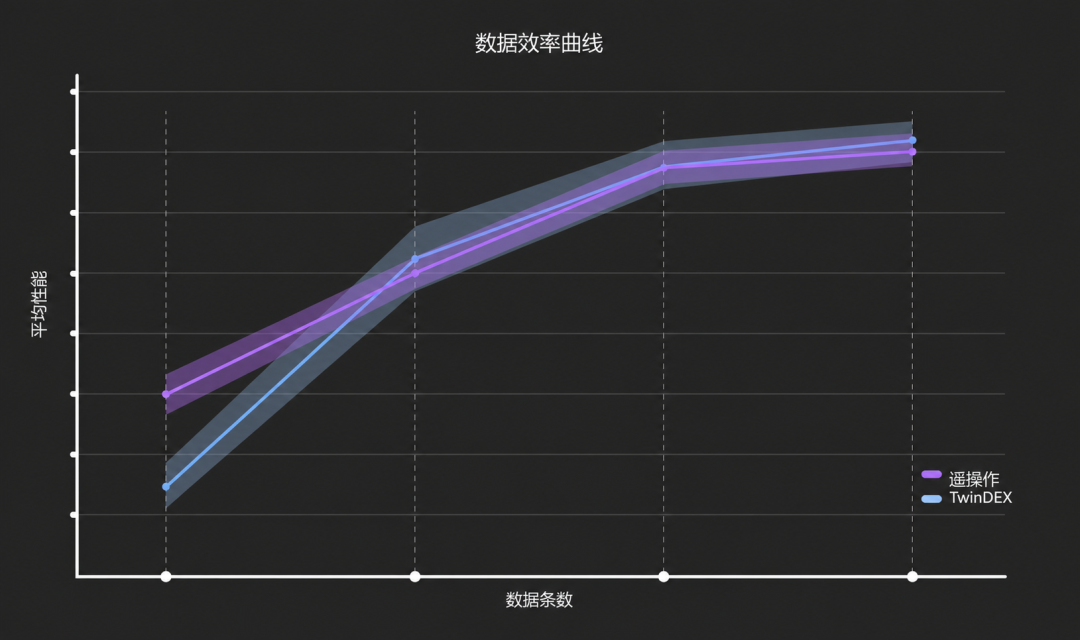
Katika matumizi ya data, Ziyuan imegundua kwenye kipimo cha kazi nyingi kwamba utendaji wa mikakati iliyofunzwa kwa aina hizi mbili za data huongezeka kwa kasi ileile kadiri kiasi cha data kinavyoongezeka, na hatimaye hukusanyika kwenye kiwango kimoja. Hii inaonyesha kuwa, kwa upande wa matokeo ya mafunzo, data bila mwili halisi inaweza kuchukua nafasi ya karibu 100% ya data ya uendeshaji wa roboti halisi kwa mbali. Kwa maneno mengine, data ya uendeshaji wa roboti halisi kwa mbali si sharti tena la kufundisha uendeshaji mahiri; data bila mwili halisi ambayo ni rahisi zaidi kukusanya inaweza pia kutoa matokeo sawa ya mafunzo, na kufungua njia mpya ya kuongeza ukubwa wa data ya uendeshaji mahiri.
Kuvunja “pembetatu isiyowezekana” ya uendeshaji mahiri, na kufanya kuibuka kwa akili kufikike
Kwa muda mrefu, tatizo la data ya uendeshaji mahiri limekuwa na “pembetatu isiyowezekana”: ubora wa data, umahiri na upanuzi wa kiwango ni vigumu kupatikana kwa pamoja. Data ya uendeshaji wa mbali yenye usahihi mkubwa ina ubora wa juu na umahiri mkubwa, lakini gharama ya ukusanyaji ni kubwa; ukusanyaji wa gharama nafuu ni rahisi kupanuliwa, lakini mara nyingi hauwezi kudumisha ubora wa data; mifumo ya vidole vitano yenye umahiri mkubwa ina kiwango cha juu zaidi cha utendaji, lakini gharama ya vifaa pia huongezeka, hivyo ukusanyaji wa kiwango kikubwa huwa mgumu.
TwinDEX imeunganisha mambo hayo matatu kwa mara ya kwanza duniani: kwa kufanya upande wa ukusanyaji na upande wa utekelezaji kuwa na ulinganifu mkubwa katika kinematiki, mekanika ya mgusano na mwonekano wa nje, imewezesha uendeshaji mahiri huku ikidumisha ubora wa data, na imeongeza ufanisi wa ukusanyaji wa data hadi zaidi ya mara 5 wa uendeshaji wa roboti halisi kwa mbali.
Hii ina maana kuwa data bila mwili halisi sasa inaweza kuchukua nafasi ya data ya roboti halisi katika kufundisha uendeshaji mahiri wenye changamoto. Hatua inayofuata, Ziyuan itapanua zaidi ukubwa wa data, kutoka meza moja hadi mazingira ya wazi, na kutoka matukio yaliyowekwa hadi mgawanyo wa matukio adimu, ili kutoa vyanzo vya data vyenye utajiri na utofauti zaidi kwa mafunzo ya miundo ya roboti. Muundo wa TwinDEX wa ukusanyaji unaovaliwa, usiohusisha mwili halisi na uliosambazwa, ndio miundombinu iliyojengwa kwa ajili ya hatua inayofuata ya upanuzi wa kiwango.
Ziyuan inaamini kuwa data bila mwili halisi itakapoweza kuzalishwa kwa gharama nafuu na kwa kiwango kikubwa kila mara, na kubadilishwa mfululizo kuwa uwezo wa roboti wa kufanya kazi, ukubwa wa data ya uendeshaji mahiri utavuka kizingiti muhimu, na kuibuka kwa akili ya kiwango cha juu zaidi kutafikika kwa kweli.