

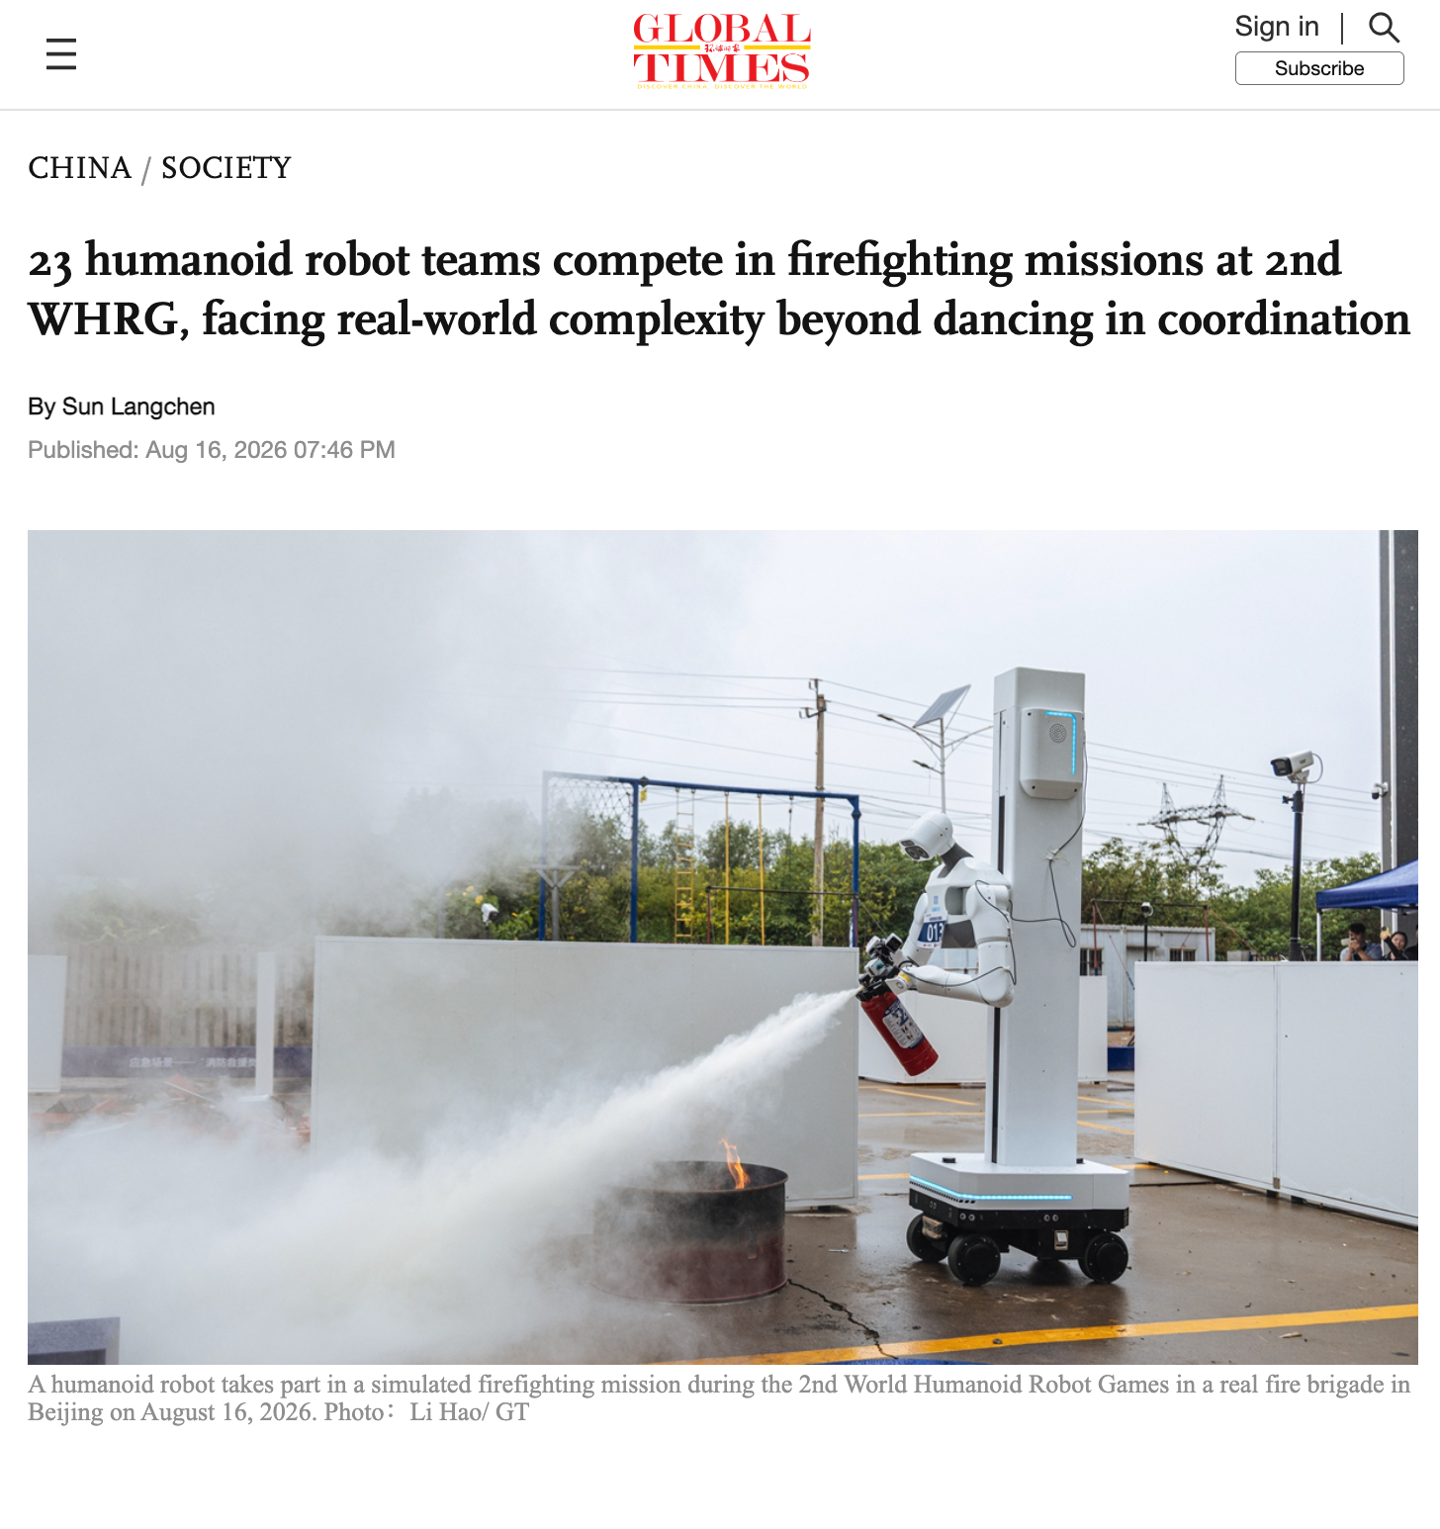
Tarehe 16 Agosti, Michezo ya Pili ya Dunia ya Roboti Humanoidi ilifanya mashindano ya kuiga uokoaji wa moto mjini Beijing. Jumla ya timu 23 zilishiriki, huku mtihani ukilenga hasa uwezo wa roboti kufanya kazi katika mazingira halisi yenye changamoto.
Mazoezi haya ni sehemu ya kipengele cha mashindano kilichoundwa kupima uwezo wa kukabiliana na mazingira halisi. Tofauti na kujenga mazingira ya majaribio yanayodhibitiwa ndani ya jengo, mradi wa usimamizi wa dharura ulihamishiwa moja kwa moja kwenye kituo halisi cha zimamoto. Roboti zilihitaji kujitegemea na kukamilisha kazi mahususi katika mazingira yanayokaribia kazi halisi.
Kazi ya kuiga uzimaji moto ililenga kupima ikiwa roboti inaweza kufanya kazi kwa uthabiti inapokabiliwa na mazingira halisi. Kwa mujibu wa toleo la Kiingereza la Global Times, mashindano ya mazingira ya mwaka huu yalisisitiza zaidi “uigaji halisi” ikilinganishwa na mwaka jana. Kila roboti ilihitaji kukamilisha kazi tatu ndani ya dakika 30: kutambua vitu hatari, kufunga vali na kuzima chanzo cha moto.
Vitu viwili vya kuiga vyenye hatari vitawekwa kwa nasibu kwenye eneo la mashindano. Roboti lazima ivitambue na kuripoti aina zake kwa picha, kisha itafute na kufunga vali tatu zilizoteuliwa kwa nasibu, na hatimaye itafute kizima moto na kunyunyizia mfululizo hadi moto uzimike.
Wazima moto wa binadamu waliwasha moto katika eneo hilo na pia walichunguza ikiwa roboti zilitumia kwa usahihi vizima moto. Mashindano hayo yalifichua changamoto halisi zinazokabili roboti zinapohama kutoka mazingira ya maabara yanayodhibitiwa hadi mazingira halisi. Mvua, mabadiliko ya mwanga na hali za nje zinaweza kuathiri utambuzi wa picha na uendeshaji wa mitambo.
Roboti ya UniX AI (Youliqi) ilikamilisha kazi ndani ya muda uliowekwa, lakini kasi yake kwa ujumla ilikuwa ndogo sana kuliko ya wazima moto wa binadamu. Pia ilijaribu mara mbili kabla ya kufanikiwa kulenga kizima moto kwa mkono wa kimakanika. Kati ya timu 12 zilizoshiriki siku hiyo, ni timu 3 pekee zilizokamilisha changamoto zote.
Mvua, mwanga unaobadilika kila mara na mazingira ya nje vinaweza kuathiri utambuzi wa picha na uendeshaji. Hitilafu katika hatua yoyote ya utambuzi au upangaji wa mwendo inaweza kusababisha kazi nzima kushindikana. Roboti lazima isitambue vitu kwa usahihi na kuchagua hatua inayofaa pekee, bali pia ilandanishe kwa usahihi viungo kadhaa huku ikidumisha usawaziko wa mwili.
Mashindano hayo pia yalionyesha kiwango cha ugumu wa mifumo ya vifaa vya roboti humanoidi. Harakati za ustadi za mikono zinahitaji viungo vya usahihi wa juu, huku utoaji wa nguvu, uthabiti wa mwili na uhamaji vikitegemea vianzisha mwendo vyenye torati kubwa. Kazi tofauti mara nyingi huhitaji vifaa mbalimbali kufanya kazi kwa pamoja. Baadhi ya roboti zilizoshiriki hazikutumia miguu miwili ya kawaida, bali zilitumia magurudumu ya kuelekea pande zote, huku mikono ya kimakanika yenye viungo vingi ikifanya操作精细 zaidi.
Uendeshaji wa mbali bado ni sehemu muhimu ya mfumo wa teknolojia ya roboti humanoidi. Baadhi ya timu zilitumia miwani ya VR kuendesha roboti kwa mbali muda mfupi kabla ya mashindano kuanza, au hata wakati wa kazi. Waendeshaji waliweza kupata mtazamo wa mtu wa kwanza kupitia kamera zilizowekwa kwenye roboti na kuiongoza kufanya harakati kwa wakati halisi. Timu kadhaa pia zilitumia moduli za viungo zilizotengenezwa nchini China, huku vianzisha mwendo vya servo vikifunika viwango mbalimbali vya torati vinavyohitajika, kuanzia udhibiti sahihi wa nguvu ndogo hadi harakati zenye nguvu kubwa.
Wataalamu walisema kuwa mashindano ya aina hii katika mazingira halisi yanaweza kukusanya data nyingi muhimu za kushindwa, zitakazotumika kuboresha zaidi mifumo ya roboti ya utambuzi, upangaji wa mwendo na AI.