

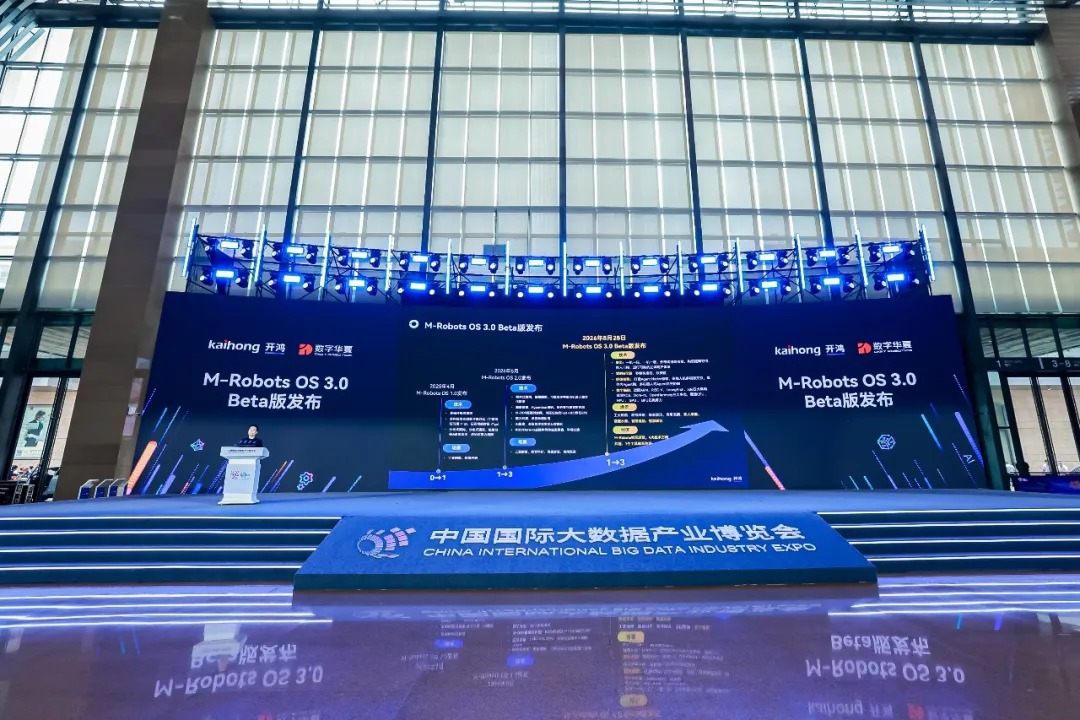
Maonyesho ya Kimataifa ya Viwanda vya Data Kubwa ya China 2026, yaliyoandaliwa na Utawala wa Kitaifa wa Data, yalianza jana huko Guiyang. Dkt. Wang Hao, makamu mkuu wa rais wa Kaihong na rais wa mfumo wa utafiti na maendeleo, alitangaza rasmi toleo la M-Robots OS 3.0 Beta kwenye hafla hiyo.
Tanbihi: M-Robots OS ni mfumo wa uendeshaji wa roboti wa ushirikiano wa mashine nyingi, uliosambazwa na usio na mfanano wa vifaa, ambao Kaihong imeutangaza kuwa wa kwanza nchini China kulingana na OpenHarmony yenye msimbo huria.
Kulingana na maelezo, toleo la 3.0 Beta lililotolewa wakati huu litahamisha mkazo kutoka “uwezo wa roboti moja” hadi “akili ya pamoja”, na kujenga msingi salama, wa wakati halisi na unaoaminika kwa mfumo wa uendeshaji wa roboti uliosambazwa. Mfumo umeboreshwa kwa kina katika pande nne: “usalama, wakati halisi, akili ya pamoja na msingi wa kidijitali”:
Kwa upande wa usalama, mfumo umejenga mfumo wa ulinzi wa ngazi nyingi wa “mtandao unaoaminika, ufikiaji unaodhibitika na uendeshaji unaolindwa”. Kwa kutumia mfumo wa pamoja wa utambulisho wa VAA, kila kifaa hupewa utambulisho wa kipekee wa kidijitali, hivyo kutimiza “msimbo mmoja kwa kifaa kimoja, nenosiri moja kwa kifaa kimoja”; uanzishaji salama wa KGSI hujenga mnyororo wa uaminifu ili kuhakikisha mazingira ya uendeshaji ni safi na yanayoaminika; vifaa vingi vinapounda kifaa kikuu, kifaa chenye uwezo wa juu wa usalama hufanya uthibitishaji wa usalama kwa pamoja kwa njia yenye ufanisi na ya kuaminika. Zaidi ya hayo, mfumo umewezesha ushirikishanaji wa hali ya usalama: kifaa kimoja kinaposhambuliwa, hatari inaweza kushirikishwa haraka na muunganisho ukakatwa, kuzuia kuenea kwa hatari na kutimiza “usalama wa pamoja wa ushirikiano wa mashariki na magharibi”.
Kwa upande wa wakati halisi na kutegemewa, mfumo unatumia usanifu wa kujitegemea wa kupeleka kwa mchanganyiko wa msingi mmoja na kokoto nyingi, na kufanikisha mwitikio thabiti wa wakati halisi wa kiwango cha mikrosekunde, huku ucheleweshaji wa mwitikio wa ukatizaji na wa kubadilisha kazi ukiwa ≤1μs. Pia unaunga mkono uanzishaji wa ndani ya sekunde na urejeshaji wa haraka: kazi muhimu huanza tena ndani ya sekunde 2, hitilafu ya mfumo hurekebishwa ndani ya sekunde 4, na athari ya hitilafu ya sehemu moja haisambai. Hivyo, mfumo unaweza kukidhi mahitaji makali ya kutegemewa katika hali kama vile utengenezaji mahiri na ukaguzi wa doria.
Kwa upande wa akili ya pamoja, toleo la 3.0 Beta limeunda upya mfumo wa Agent Native, unaowezesha mwingiliano wa binadamu na mashine kwa njia nyingi, ushirikiano huru wa mawakala wengi ndani ya roboti moja, pamoja na ushirikiano huru wa mawakala kati ya roboti. M-Claw iliyojengwa kwa msingi wa mfumo huu inaweza kutekeleza kikundi cha roboti kinachojitegemea na kusambazwa kutoka mwanzo hadi mwisho: roboti nyingi huunda mtandao kwa kujipanga, hushirikiana uwezo uliosambazwa na hugawa kazi kwa nguvu. Hii inazifanya roboti kuondoka kwenye “utekelezaji wa roboti moja” na kuelekea “ushirikiano wa pamoja”.
Kwa upande wa msingi wa kidijitali, mfumo unaendana na usanifu mkuu minne: ARM, RISC-V, LoongArch na x86; unaoana na mifumo ikolojia mitatu ya ROS, Dora-rs na OpenHarmony; na unashughulikia aina nne za uwezo wa kompyuta: CPU, NPU, GPU na BPU. Hii inahakikisha kuwa mali zilizopo za programu za sekta na maarifa ya kiufundi yaliyokusanywa na wasanidi programu yanaweza kuhamishwa kwa urahisi, bila kulazimika “kuanza upya kabisa”.
Katika hafla ya uzinduzi, Wang Hao alionyesha matumizi halisi ya M-Robots OS 3.0 Beta kupitia matukio matatu:
Katika mazingira ya uuzaji wa rejareja usio na wahudumu, roboti ya kutengeneza bidhaa na roboti ya kupeleka bidhaa hutumia M-DDS kujigundua na kuunda mtandao kwa kujipanga, huku taarifa za oda, hali ya vifaa na maendeleo ya kazi yakisawazishwa kwa wakati halisi. Hivyo hutimizwa “relay isiyo na wahudumu ya kikombe kimoja cha kahawa”: kutoka kuagiza hadi kutengeneza na kupeleka, mchakato mzima hushirikisha vifaa mbalimbali.
Katika mazingira ya ukaguzi wa doria wa eneo la kampasi, M-Robots OS inaendana na roboti ya ukaguzi ya Hai'en na kuunganishwa na ndege zisizo na rubani. Kwa kutumia M-DDS, vifaa hivyo huunda kifaa kikuu na kujenga mfumo wa ulinzi wa usalama wa kampasi unaounganisha anga na ardhi. Moto, uvamizi usioidhinishwa au hali nyingine isiyo ya kawaida inapogunduliwa, mfumo huunganisha kiotomatiki vifaa vya karibu ili kuthibitisha na kuchanganua data kutoka vyanzo mbalimbali, kisha kuamsha roboti ya ardhini iliyo karibu zaidi kwenda kushughulikia tukio hilo. Hivyo hutimizwa mnyororo kamili wa upande wa kifaa wa “gundua-thibitisha-shughulikia”.
Katika mazingira ya upimaji wa ubora wa maji, roboti ya kupima ubora wa maji huunganishwa kwa nguvu na vifaa vya kufuatilia mazingira ya maabara pamoja na vifaa vya kufuatilia hali ya kazi ya wafanyakazi, na kujenga mfumo wa udhibiti wa maabara unaounganisha “binadamu, mashine na mazingira”. Roboti inapotekeleza kazi ya kupima sampuli ya maji, inaweza kurekebisha kiotomatiki mwangaza, uingizaji hewa, halijoto na unyevunyevu, hivyo kuwezesha udhibiti mahiri uliounganishwa wa kazi ya upimaji na usimamizi wa mazingira ya maabara.