

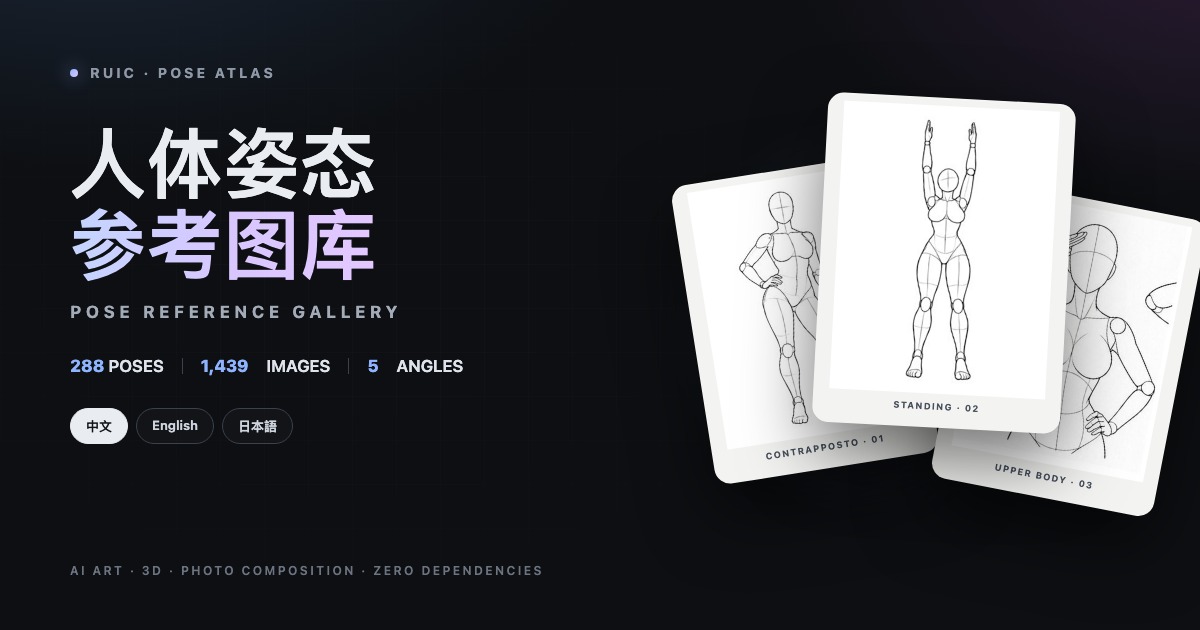
认识 RuiC-PoseAtlas
RuiC-PoseAtlas 是一个完全静态、零运行时依赖的人体姿态参考图库。项目收录 288 组姿态和 1,439 张人台线稿,将同一姿态的正面、斜侧、侧面、俯视与仰视角度集中管理,方便创作者连续比较体态、比例、四肢走向和镜头关系。
它适合 AI 绤画、插画、漫画、3D 建模、动画、摄影构图和视觉设计,也可以作为原生前端项目的学习案例。网站使用纯 HTML、CSS 与 ES Modules 编写,不依赖 React、Vue 或打包器。
内容提示:项目面向成年创作者,部分内容不适合未成年人。使用时请遵守所在地法律法规与平台规范。
如果只想直接浏览,可以打开 RuiC-PoseAtlas 在线演示。需要研究源码、定制数据或自行部署时,再按照后续步骤克隆仓库。
核心功能
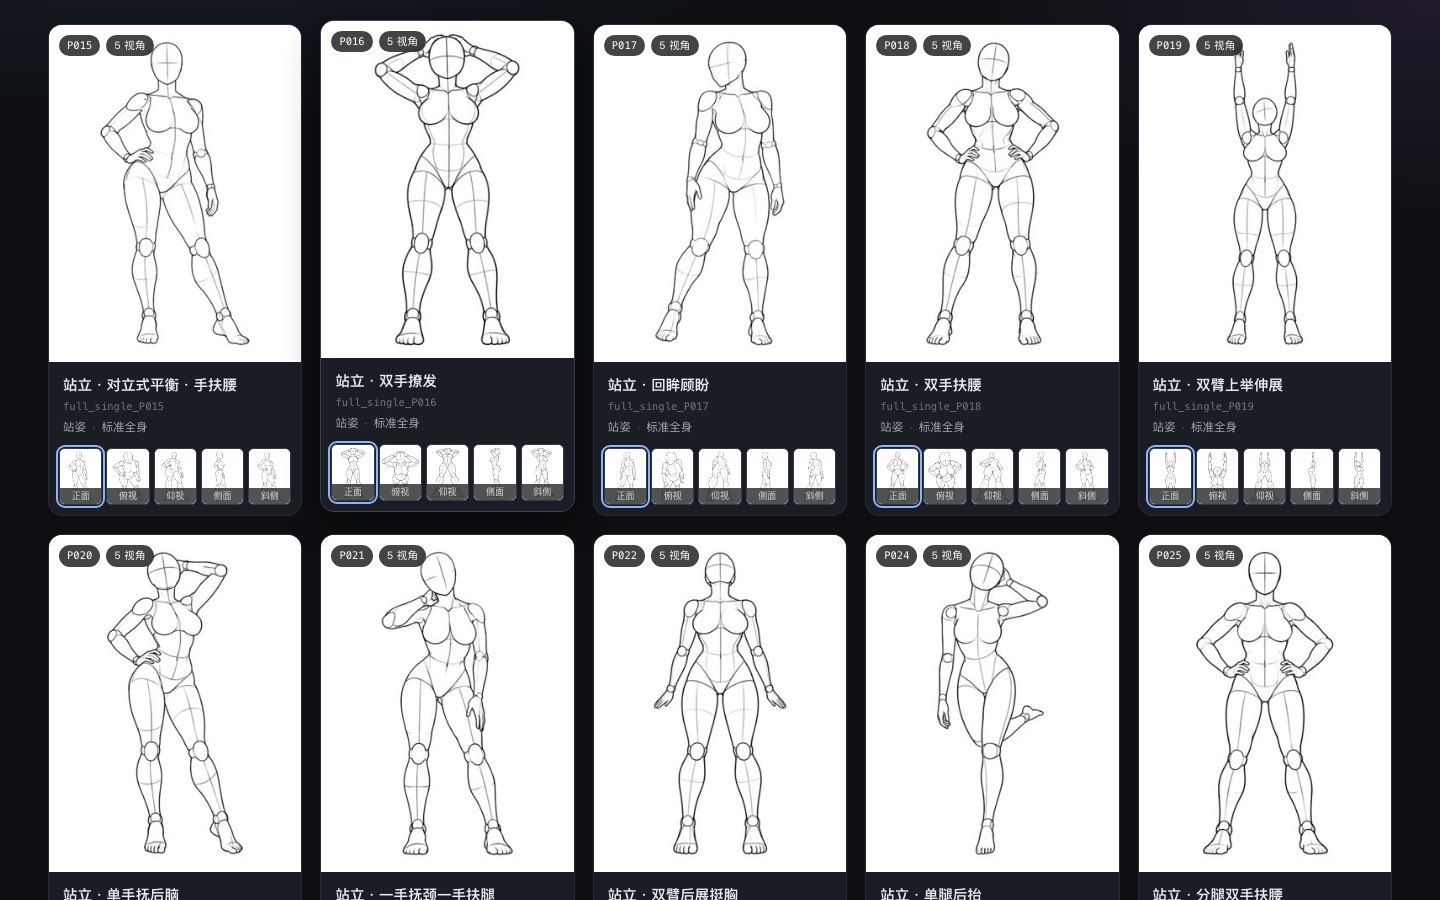
- 多角度对照:每组姿态包含 4 至 5 个角度,可在卡片或大图页面中切换。
- 两种浏览模式:“按姿势”聚合同组角度,“单张”模式则展开每个角度。
- 组合筛选:可按系列、分类和角度筛选,项目包含 4 个内容系列与 26 个子分类。
- 跨语言搜索:中文、英文、日文名称会同时建立索引,也可以搜索姿态编号、分类和系列。
- 三语界面:支持中文、English 和日本語即时切换,并会把选择保存到
localStorage。 - 键盘操作:方向键可切换角度和姿态,
Esc可关闭大图。 - 原图下载:大图页面提供 900 × 1200 PNG 文件下载。
- 深链接:可通过 URL 直接分享指定语言、姿态与角度。
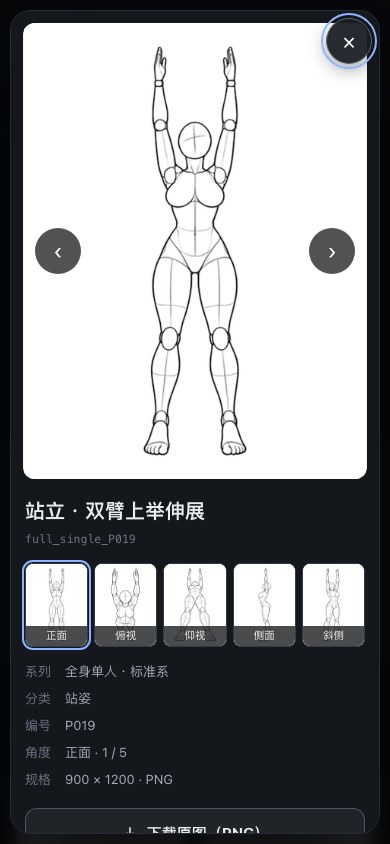
- 响应式布局:支持桌面多列网格、移动端双列卡片和窄屏大图浏览。
- 工程化校验:
npm run verify可检查数据、翻译、文件引用、图片尺寸和 i18n 键。
准备运行环境
日常浏览只需要现代浏览器和一个静态 HTTP 服务器。README 推荐使用 Python 3;如果需要重新生成数据、恢复图片或执行完整性校验,则还需要 Node.js 18 或更高版本。
- Chrome、Edge、Safari 或 Firefox 等现代浏览器
- Python 3 或其他静态服务器
- Node.js 18 及以上版本,仅用于脚本任务
- 足够的磁盘空间,因为 PNG 原图约占 654 MB,缩略图约占 25 MB
本地安装与启动
第一步:克隆仓库
git clone https://github.com/HRuiCcc/RuiC-PoseAtlas.git
cd RuiC-PoseAtlas
仓库完整包含 1,439 张 PNG 原图和 1,439 张 JPEG 缩略图,因此首次克隆可能需要一些时间。
第二步:启动静态服务器
python3 -m http.server 8123 --bind 127.0.0.1然后在浏览器中访问:
http://127.0.0.1:8123/如果已经安装 Node.js,也可以直接运行项目提供的命令:
npm start不要直接双击
index.html。页面通过fetch()读取data/poses.json,在file://协议下可能被浏览器同源策略拦截,从而出现空白页面。
基本使用方法
搜索与筛选姿态
- 在搜索框输入中文、英文、日文姿态名,或输入类似
P019的编号。 - 使用顶部系列标签缩小内容范围。
- 继续选择分类和角度,以组合多个筛选条件。
- 在“按姿势”和“单张”之间切换,分别进行姿态组比较或逐图筛选。
- 在移动端点击“筛选”,展开折叠的筛选面板。
卡片与大图浏览
点击卡片底部的角度缩略图,可以直接在卡片中预览对应角度;点击卡片主图或标题,则会打开大图。若先在卡片中选好角度,再点击主图,大图页面会从该角度开始显示。
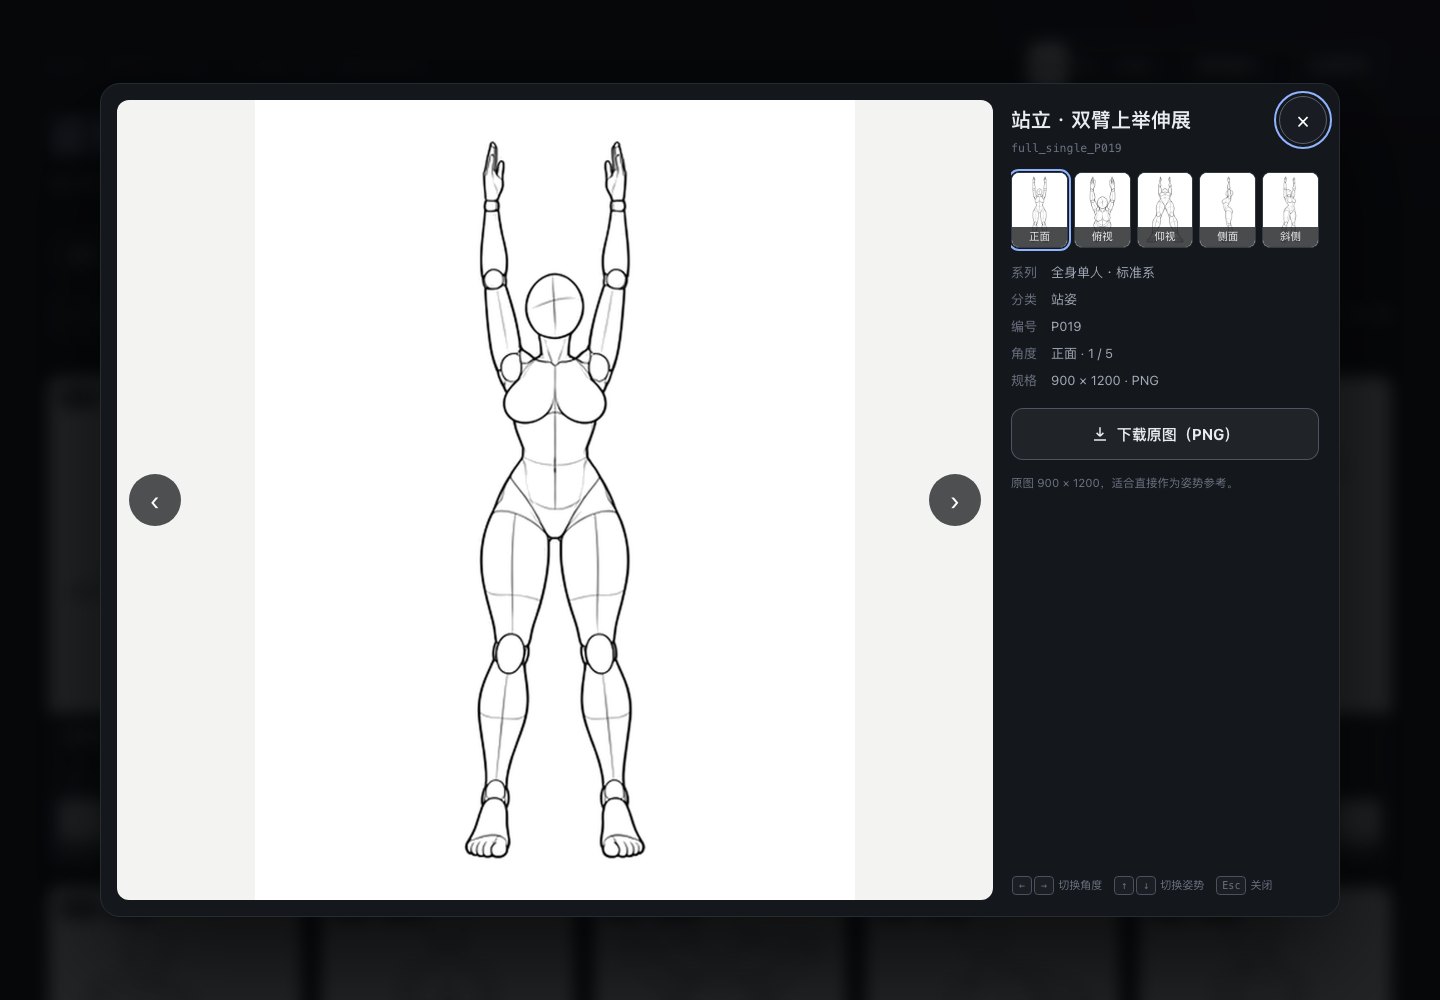
大图页面支持以下键盘操作:
←和→:切换上一个或下一个角度。↑和↓:切换上一个或下一个姿态。Esc:关闭大图。Tab:在大图页面的控件之间循环聚焦。
页面还会显示姿态名称、编号、系列、分类、当前角度和图片规格。需要保存参考素材时,可点击“下载原图(PNG)”。
切换语言与分享深链接
右上角可以切换中文、英文和日文。语言选择优先读取 URL 参数,其次读取 localStorage,最后根据浏览器语言决定默认界面。
http://127.0.0.1:8123/?lang=en
http://127.0.0.1:8123/?lang=ja#pose=full_single_P019&angle=side
第二个示例会打开日文界面,并定位到 full_single_P019 的侧面角度。在线部署后也可以使用同样的参数和哈希结构分享指定内容。
理解项目结构
项目采用数据驱动设计,data/poses.json 是图库的核心数据源。筛选、搜索、卡片和大图页面都从这份数据生成。
RuiC-PoseAtlas/
├── index.html
├── assets/
│   ├── css/app.css
│   ├── js/app.js
│   └── js/i18n.js
├── data/poses.json
├── img/
├── thumbs/
├── scripts/
├── .github/workflows/
└── package.jsonassets/js/app.js:负责数据加载、搜索筛选、页面渲染、大图交互和快捷键。assets/js/i18n.js:集中保存三种语言的界面文案。data/poses.json:保存 288 组姿态、三语名称及图片路径。img/:保存 900 × 1200 PNG 原图。thumbs/:保存 300 × 400 JPEG 缩略图。scripts/:包含数据构建、图片恢复和完整性校验脚本。
重新构建与校验数据
数据脚本不依赖第三方包。修改源数据或英文名称后,可以执行:
npm run data
npm run verify
npm run data 会将 scripts/source/ 中的中日文记录与英文名称表合并,按姿态编号聚合角度,然后生成紧凑的 data/poses.json。
npm run verify 会检查姿态和图片数量、三语名称、系列与分类翻译、图片引用、文件重复、图片格式与尺寸,以及页面使用的 i18n 键是否完整。修改数据后应始终运行该命令,避免产生缺图、断链或缺失翻译。
添加一组新姿态
- 将 4 至 5 张 PNG 原图放入
img/。 - 将对应的 300 × 400 JPEG 缩略图放入
thumbs/。 - 在
scripts/source/的源记录中补充姿态条目。 - 在
scripts/en-pose-names.json中加入英文名称。 - 运行
npm run data && npm run verify。
添加图片前必须确认自己拥有相应的使用与分发授权。项目源代码采用 MIT License,但图片、原始数据与名称不属于 MIT 许可范围。
恢复缺失的图片文件
如果全新克隆后发现部分图片缺失,可以运行:
npm run fetch-images脚本会从姿态数据中收集图片路径,并发下载缺失文件,跳过签名正确的现有文件,并校验 PNG 与 JPEG 文件签名。下载失败时还会切换来源并重试。仓库也提供名为 Fetch image assets 的 GitHub Actions 工作流。
部署为静态网站
使用 GitHub Pages
仓库内置 .github/workflows/deploy-pages.yml。推送涉及站点的文件到 main 分支后,工作流会自动部署;也可以在 Actions 页面手动运行 Deploy to GitHub Pages。
该流程只打包站点运行所需的入口、资源、数据和图片,不会把 README、构建脚本及文档目录中的其他文件全部公开。
使用 Cloudflare Pages
- 在 Cloudflare Pages 中连接 GitHub 仓库。
- 将 Framework preset 设为
None。 - 将 Build command 留空。
- 将 Output directory 设置为
/。 - 保存设置并开始部署。
项目提供的 _headers 已为原图和缩略图配置一年强缓存,为数据文件配置五分钟缓存,并要求 index.html 每次重新校验。
其他托管平台
Netlify、Vercel、对象存储或 Nginx 都可以托管该项目。由于没有构建步骤,只需把仓库根目录作为静态站点目录。若使用自定义域名,建议将 index.html 中的 og:image 修改为绝对 URL,便于社交平台抓取封面。
进阶使用技巧
- 降低部署体积:如果只需要网格浏览,可以仅保留缩略图并调整数据中的原图字段和下载逻辑,但大图与原图下载功能会因此不可用。
- 利用按需加载:图库网格只请求 JPEG 缩略图,PNG 原图仅在打开大图或下载时加载;无需为了首屏速度删除原图。
- 扩展新语言:需要同时修改
assets/js/i18n.js、姿态数据的names字段和语言切换器,之后运行完整性校验。 - 保留相对路径:项目资源均使用相对路径,因此可以部署在域名根目录或子目录中。
- 修改后先校验:无论新增图片、调整分类还是修改翻译,都应执行
npm run verify。 - 注意发布范围:如果采用 GitHub Pages 的分支发布模式,应限制发布目录,避免把脚本、文档或无关仓库文件暴露为静态资源。
版权与使用边界
项目的前端代码、样式、脚本和文档采用 MIT License;图片、原始数据与名称的版权归原作者所有,不在 MIT 许可范围内。原作者允许将作品作为创作参考,包括商用创作、编辑与参考,但禁止再分发、转载或转售图片数据本身。商用前应阅读原始站点说明并自行确认合规性。
原始项目为 POSE-DB-01,原作者为 ギア。RuiC-PoseAtlas 是非官方整理版本,主要完成数据整理、英文名称补充与前端重写。
总结
RuiC-PoseAtlas 将分散的多角度姿态素材整理成可搜索、可筛选、可下载的三语静态图库。普通用户可以直接用它辅助构图和造型,开发者则可以从其数据驱动架构、原生 ES Modules、国际化、可访问性和静态部署方案中学习。完成本地启动后,建议先熟悉键盘浏览与深链接,再根据需要扩展数据或部署自己的版本。