

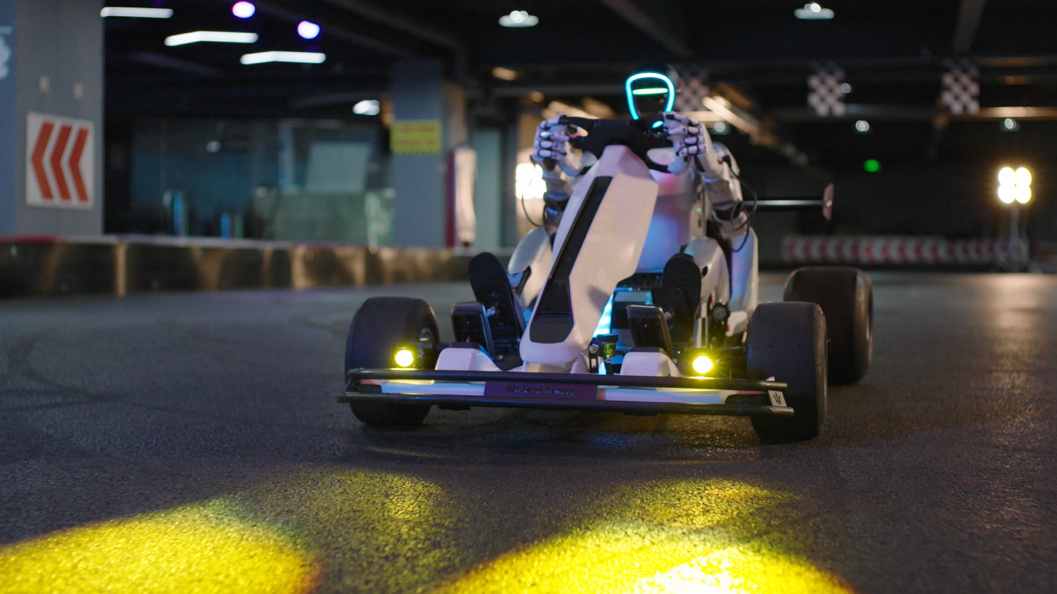
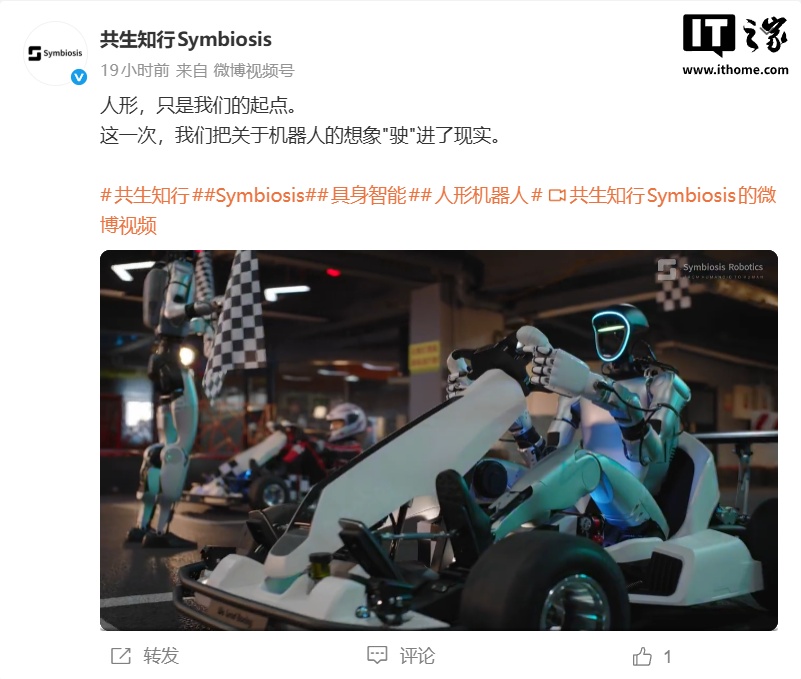
سمبیوسس روبوٹکس (Symbiosis Robotics) نے گزشتہ روز (17 اگست) دو ٹانگوں والے انسان نما روبوٹ کے گو کارٹ چلانے کا ڈیمو جاری کیا اور اسی وقت اپنی سرکاری ویب سائٹ بھی آن لائن کر دی۔
یہ سمبیوسس روبوٹکس کے قیام کے بعد پہلی بار ہے کہ کمپنی نے دو ٹانگوں والے انسان نما روبوٹس کی ’’جسمانی ہمہ گیر ذہانت‘‘ کے شعبے میں اپنی مرحلہ وار پیش رفت کو منظم انداز میں پیش کیا ہے۔ کمپنی کے مطابق، ریسنگ صرف پہلا عوامی تجربہ ہے۔ مستقبل میں موبائل آپریشن، اعلیٰ درستگی والی بصری ہم آہنگی، رابطہ جاتی فورس کنٹرول اور طویل سلسلے والے کاموں کے حوالے سے مزید کیسز پیش کیے جائیں گے۔
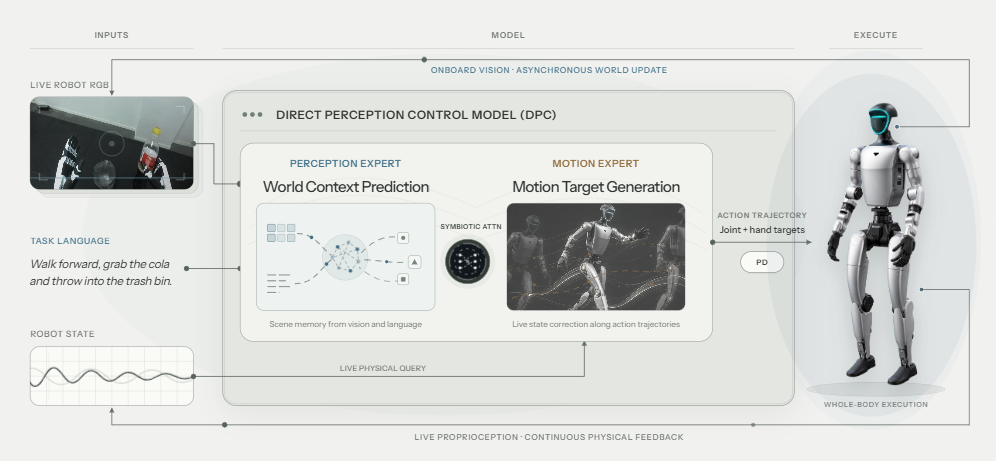
سمبیوسس روبوٹکس کی سرکاری ویب سائٹ پر ’’براہِ راست ادراک — کنٹرول ماڈل‘‘ درج ہے۔ کمپنی کا کہنا ہے کہ ادراک کی توسیع روبوٹ کو دنیا کو بہتر طور پر سمجھنے کے قابل بناتی ہے، لیکن کام کو سمجھ لینا خود بخود قابلِ اعتماد عمل درآمد کے برابر نہیں ہوتا۔ سمبیوسس روبوٹکس ذہین ماڈل کی حد کو ایسے حرکیاتی ہدف کی تخلیق سے آگے بڑھانا چاہتی ہے جس کی نگرانی ضروری ہو، اور ایسا جسمانی عمل تخلیق کرنا چاہتی ہے جو موجودہ جسمانی حالت سے متعین ہو اور براہِ راست انجام دیا جا سکے۔
براہِ راست ادراک — کنٹرول ماڈل (Direct Perception Control Model) عمل درآمد کے سلسلے کو ایکشن انٹرفیس، نمائندگی کے باہمی اتصال اور بند کڑی کی تربیت، ان تین سطحوں سے ازسرنو تشکیل دیتا ہے۔ ماڈل درمیانی حرکیاتی نمائندگی کو مکمل طور پر ہٹا دیتا ہے اور اب ایسے حرکیاتی حوالہ جات تخلیق نہیں کرتا جنہیں ایک آزاد Whole-Body Tracker کے ذریعے ٹریک کرنا پڑے۔ اس کے بجائے، یہ بصری معلومات، زبان، جسمانی حالت، اعمال کی تاریخ اور عمل درآمد سے ملنے والے فیڈ بیک کو براہِ راست قابلِ عمل جوڑوں اور ہاتھوں کے اہداف میں تبدیل کرتا ہے۔ Symbiotic Attention ادراکی نمائندگی اور کنٹرول نمائندگی کو مشترکہ action objective کے تحت ایک دوسرے پر attention دینے کے قابل بناتا ہے، جس سے کام کی سمجھ بوجھ عمل کی قابلِ عملیت کی پابند رہتی ہے، جبکہ عمل کی تخلیق بھی مسلسل معنوی سیاق سے فائدہ اٹھا سکتی ہے۔
اس ماڈل کی مدد سے یون شو کے انسان نما روبوٹ نے ہاتھ — آنکھ — پاؤں کے درمیان ہم آہنگی حاصل کی۔ وہ دائیں پاؤں سے ایکسیلیٹر کنٹرول کر سکتا ہے اور موڑ سے نکلنے سے پہلے تیزی سے رخ بدل سکتا ہے، یوں بصری وقت بندی، ایکسیلیٹر کے درست کنٹرول اور ڈرائیونگ کے معنوی مفہوم کو یکجا کرتا ہے۔
AI ٹیکنالوجی ریویو کی رپورٹ کے مطابق، سمبیوسس روبوٹکس کی بنیاد ژی جیانگ یونیورسٹی اور ویسٹ لیک یونیورسٹی کے مشترکہ ڈاکٹریٹ پروگرام کے طالب علم ڈِنگ پینگ شیانگ نے رکھی۔ کمپنی جسمانی ذہانت کے شعبے میں اختتام تا اختتام عمل کی تخلیق پر توجہ مرکوز کرتی ہے۔ کمپنی موجودہ جسمانی ذہانت کے معماری نظام میں موجود اس ساختی مسئلے کو حل کرنے کی کوشش کر رہی ہے کہ ’’ماڈل کام کو سمجھتا ہے، لیکن عمل درآمد قابلِ اعتماد نہیں ہوتا‘‘۔
تکنیکی رپورٹ:
https://symbiosis-robotics.com/research/dpc/zh/