

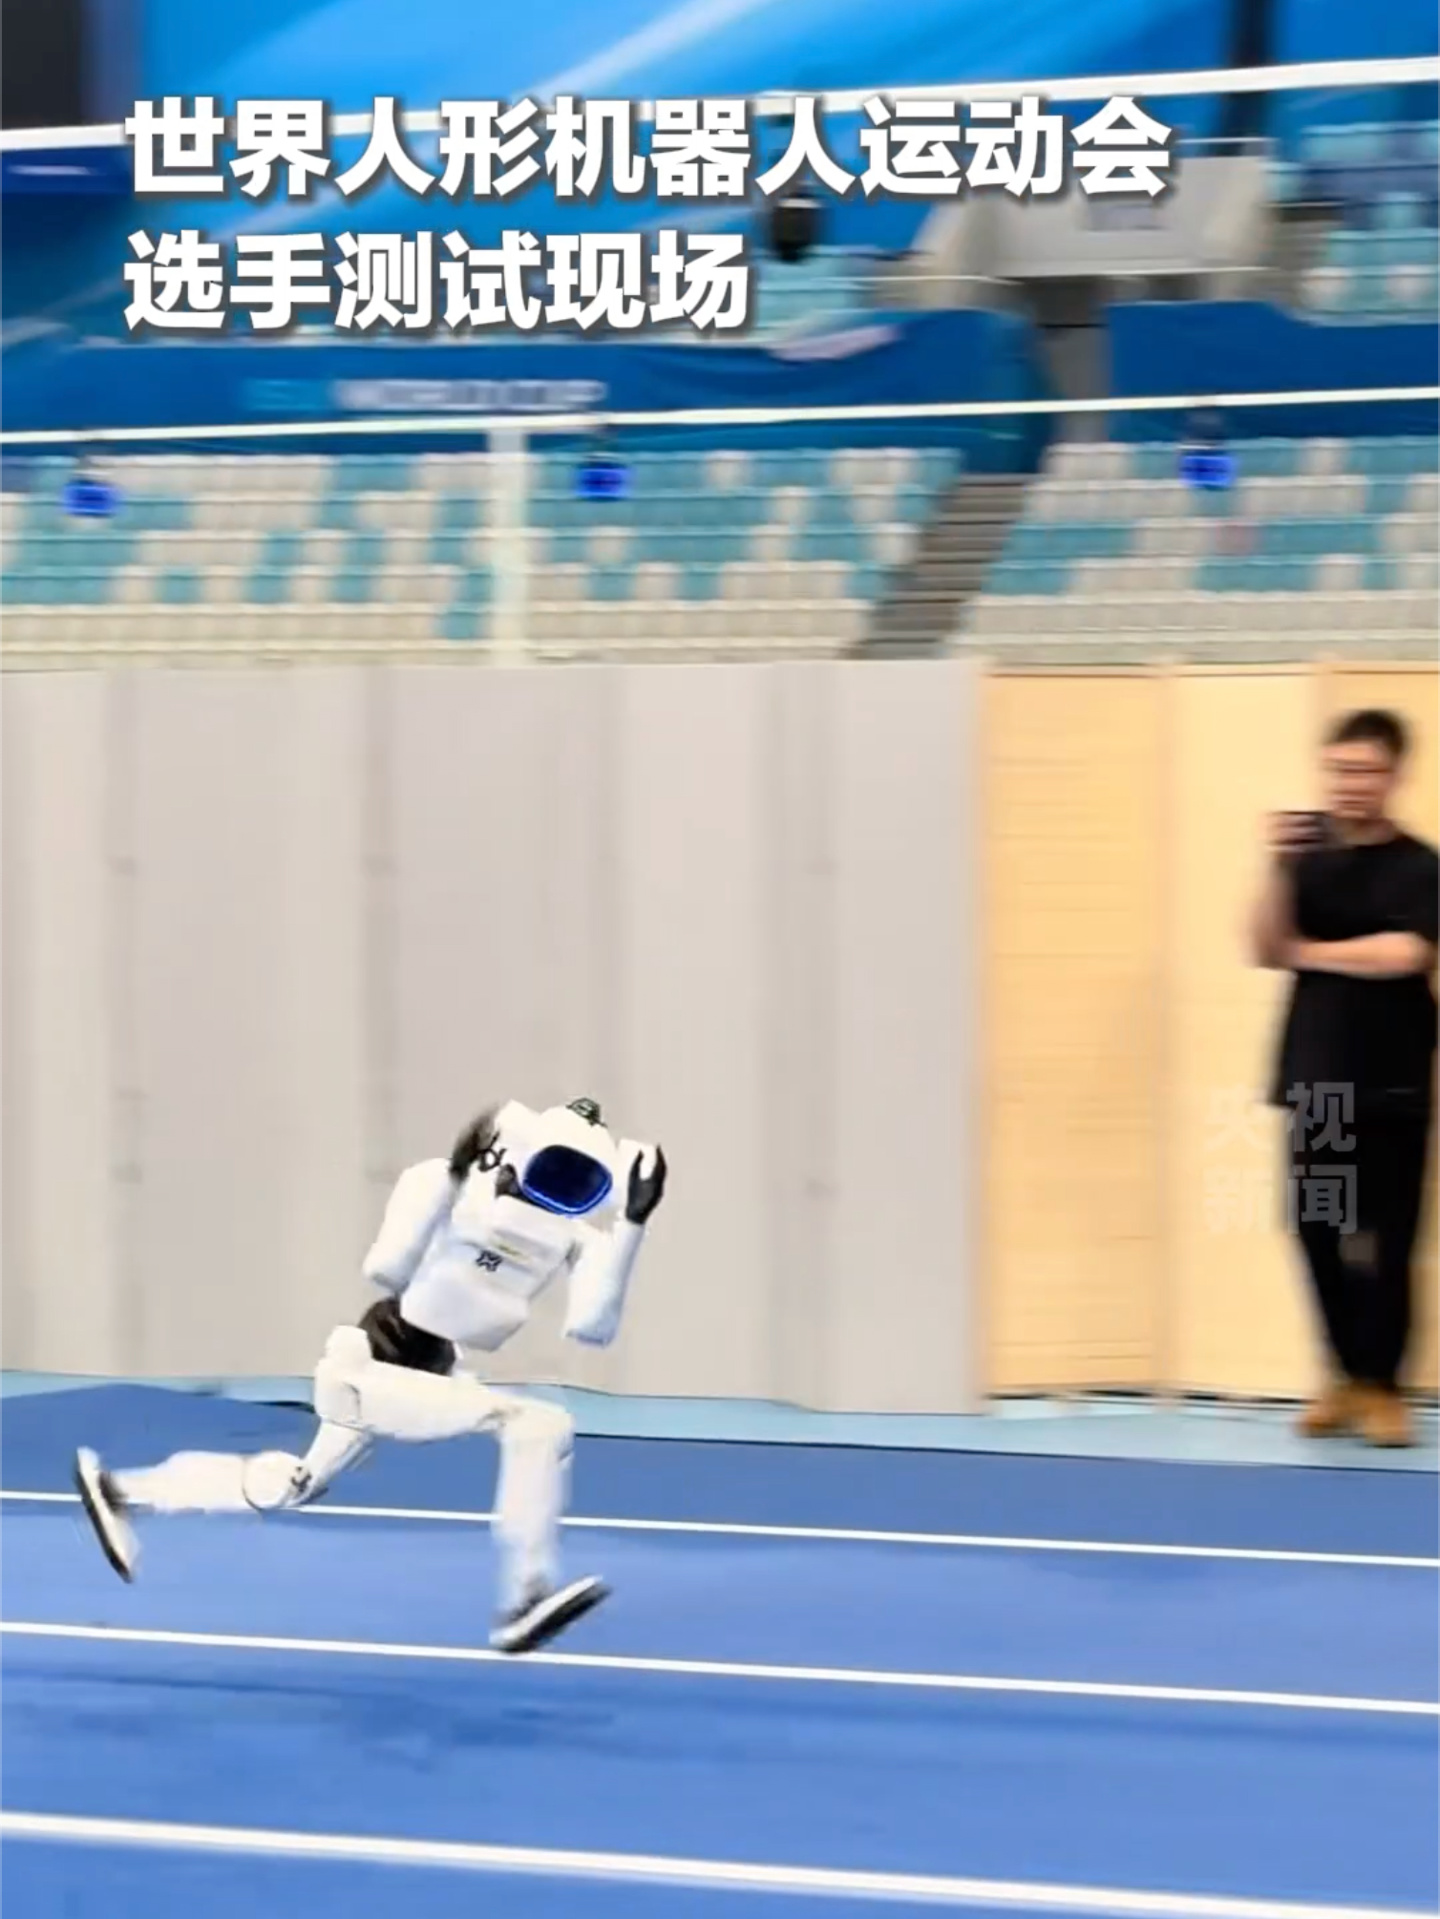
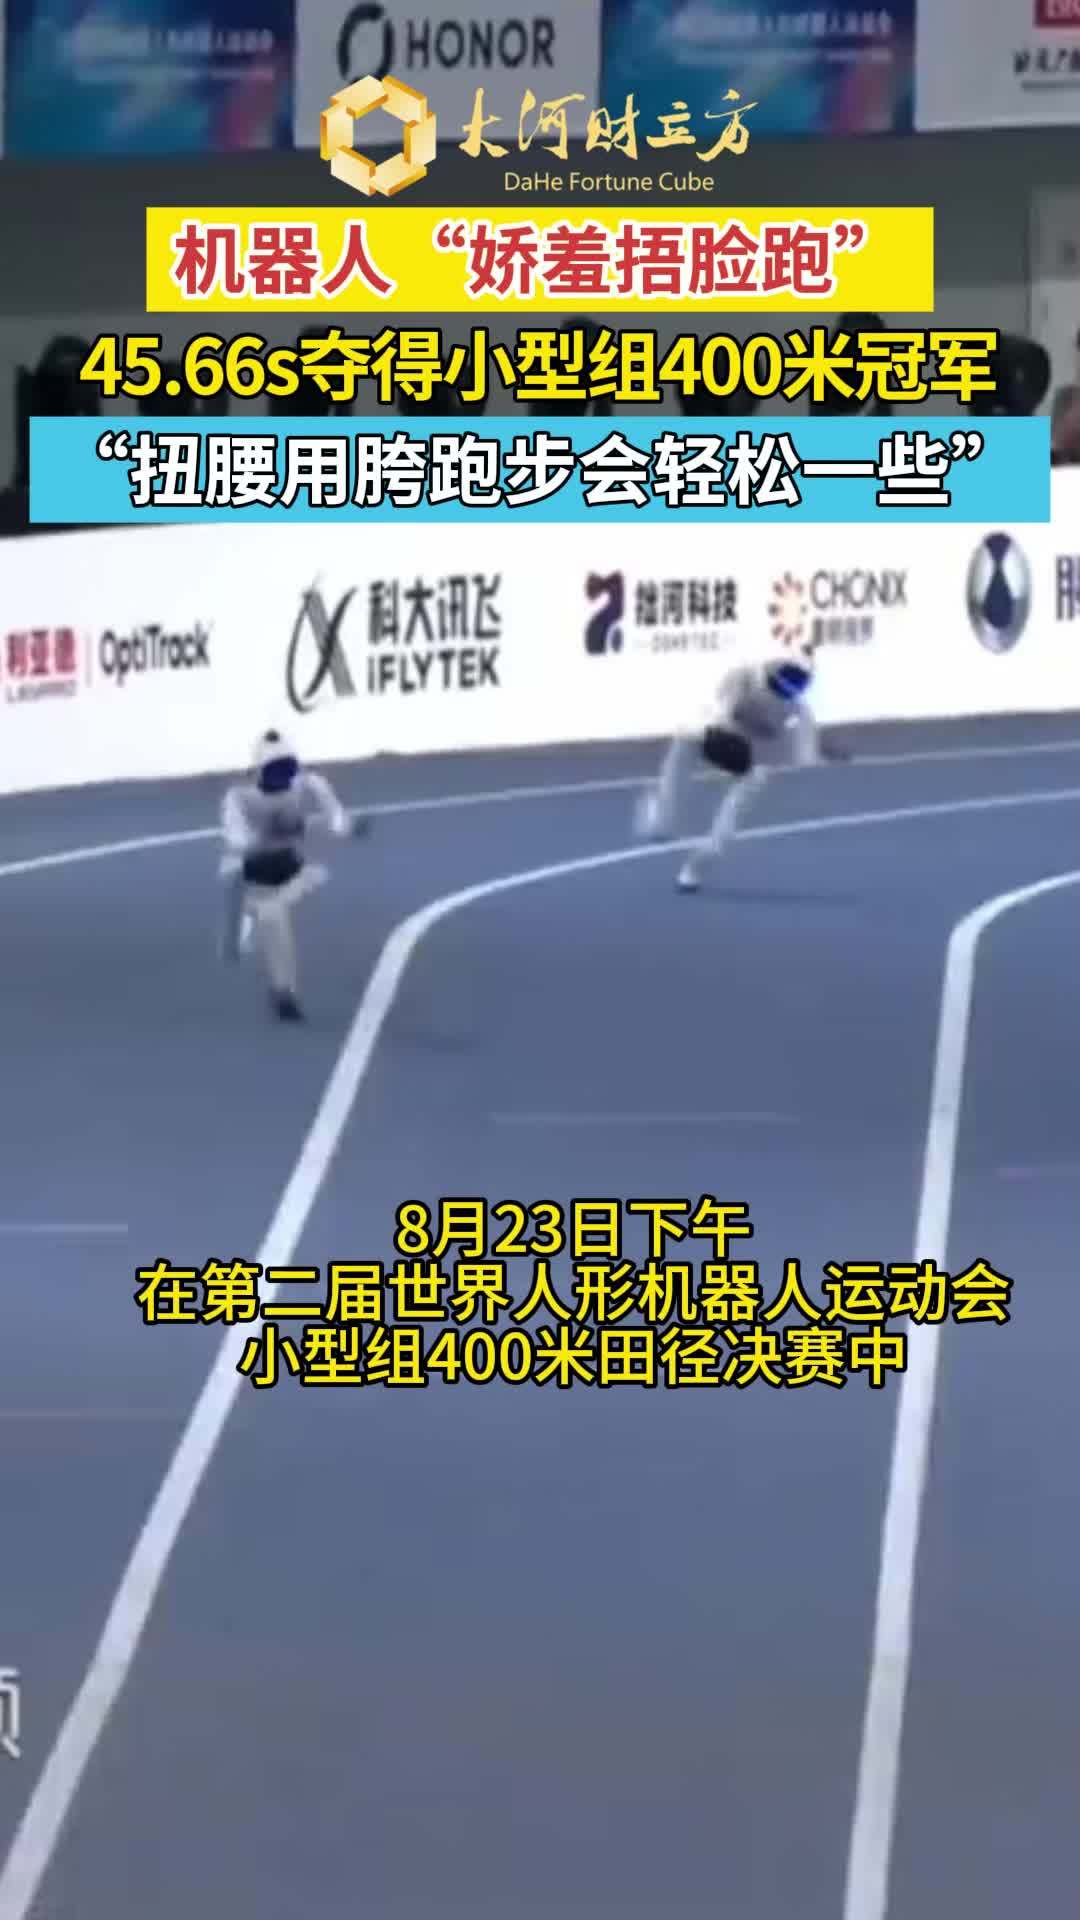
دوسری عالمی انسان نما روبوٹ کھیلوں کی تقریب کا افتتاح 22 اگست کو نیشنل اسپیڈ اسکیٹنگ اوول میں ہوا۔ 400 میٹر (چھوٹا گروپ) کے فائنل میں چہرہ ڈھانپ کر دوڑنے کے انداز میں ریس مکمل کرنے والے تیان گونگ نے 45.66 سیکنڈ کے وقت کے ساتھ اس مقابلے میں کامیابی حاصل کی۔
ہونگ شِنگ کیپیٹل کے مطابق، مقابلے کے بعد تیان گونگ Omni کے 400 میٹر چھوٹے گروپ کی تحقیق و ترقی کی ٹیم کے سربراہ اور بیجنگ ہیومنائڈ روبوٹ انوویشن سینٹر کے موشن کنٹرول الگورتھم ماہر ہان گانگ نے ایک انٹرویو میں کہا کہ دوڑنے کے انداز کی نقل کرنے کے لیے کسی “لڑکی” کو نہیں بلایا گیا تھا، یہ سب تیان گونگ Omni نے “خود سوچا” تھا۔
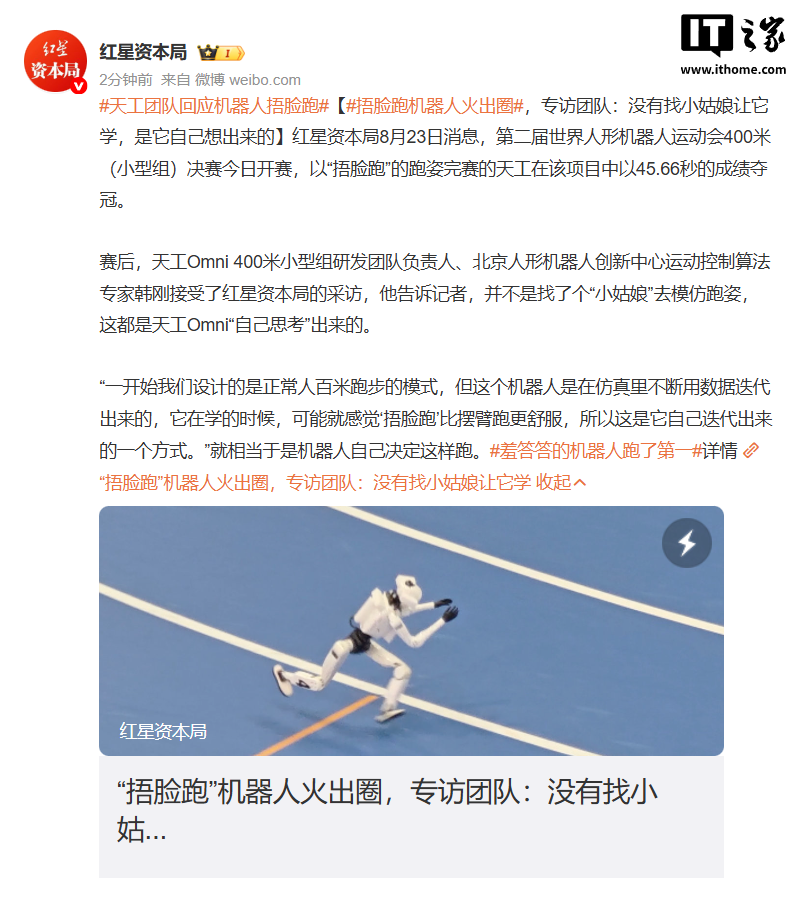
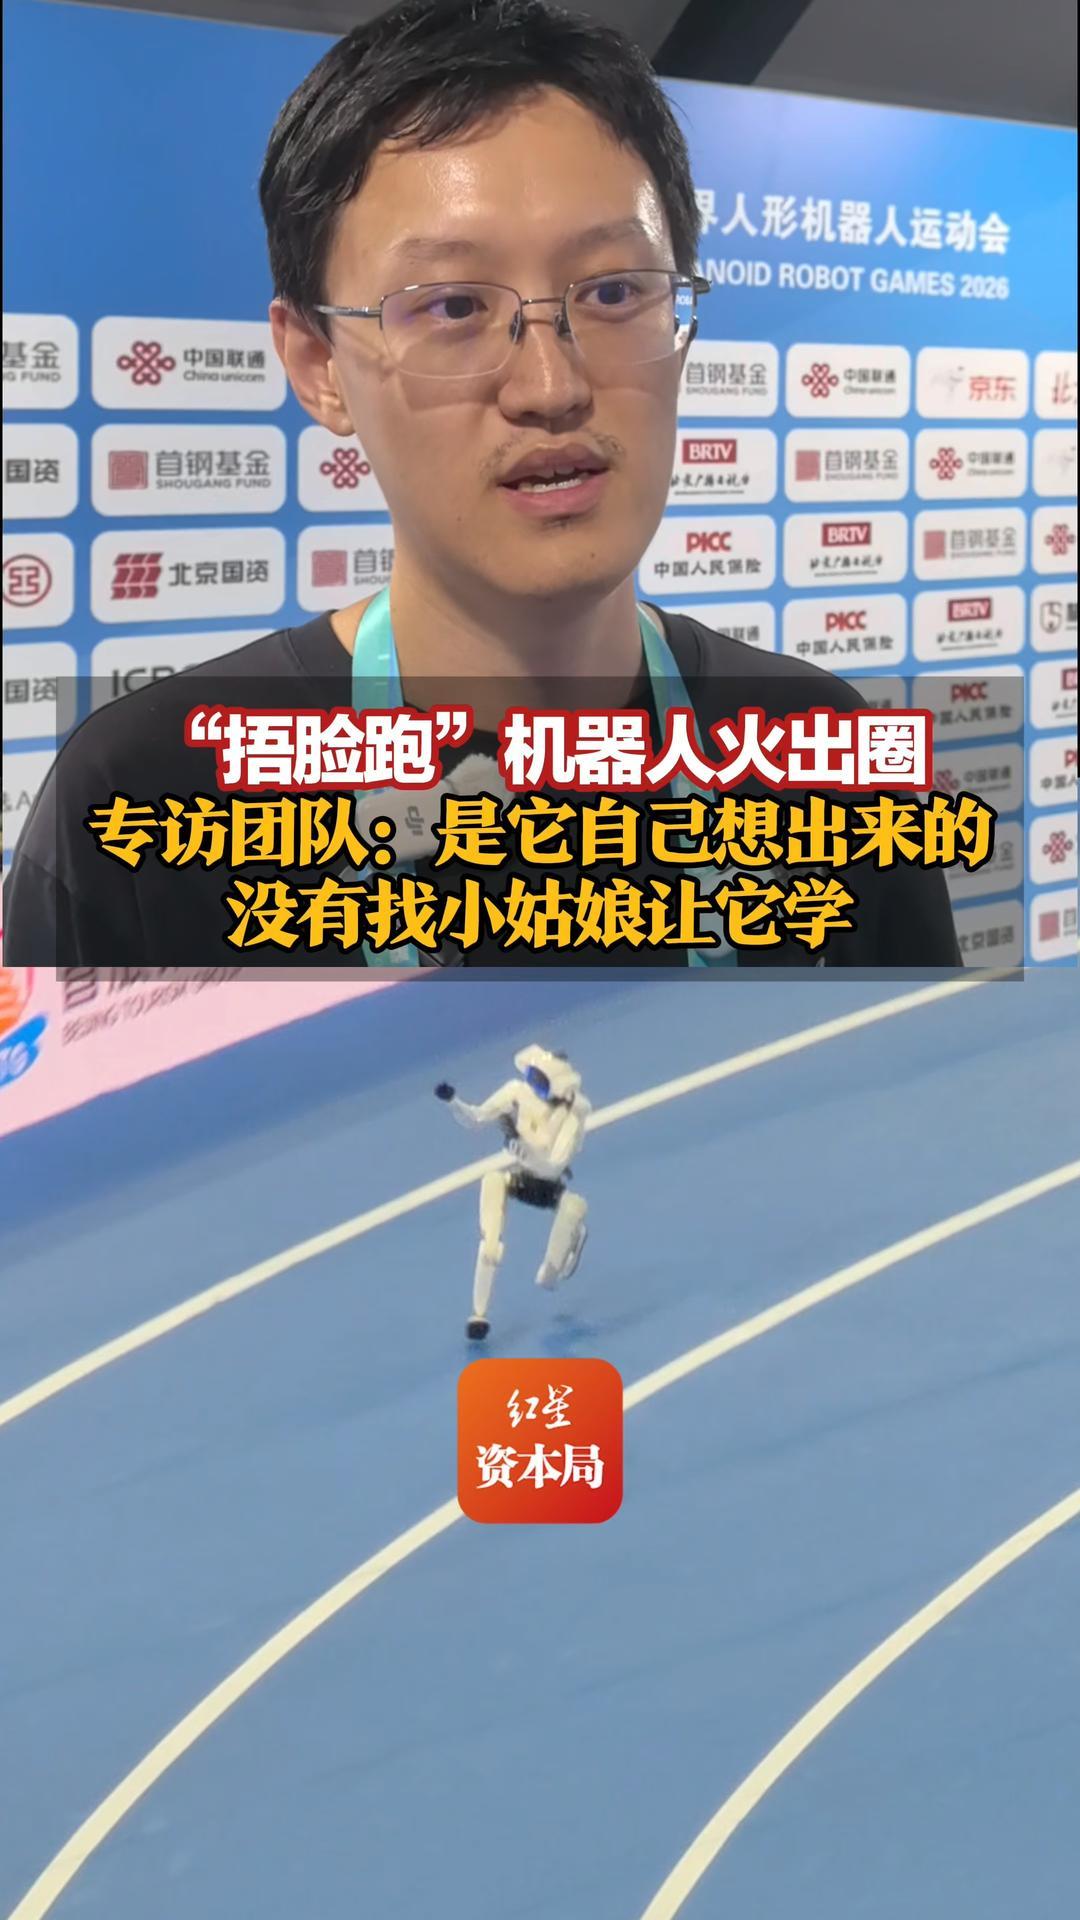
“شروع میں ہم نے عام انسان کے 100 میٹر دوڑنے کے انداز کو ڈیزائن کیا تھا، لیکن یہ روبوٹ سیمولیشن میں مسلسل ڈیٹا کے ذریعے تکراری طور پر تیار ہوا۔ سیکھنے کے دوران اسے شاید محسوس ہوا کہ ‘چہرہ ڈھانپ کر دوڑنا’ بازو ہلا کر دوڑنے سے زیادہ آرام دہ ہے، اس لیے یہ اس کا خود تکرار کے ذریعے تیار کردہ طریقہ ہے۔” یعنی روبوٹ نے خود فیصلہ کیا کہ اسی طرح دوڑنا ہے۔
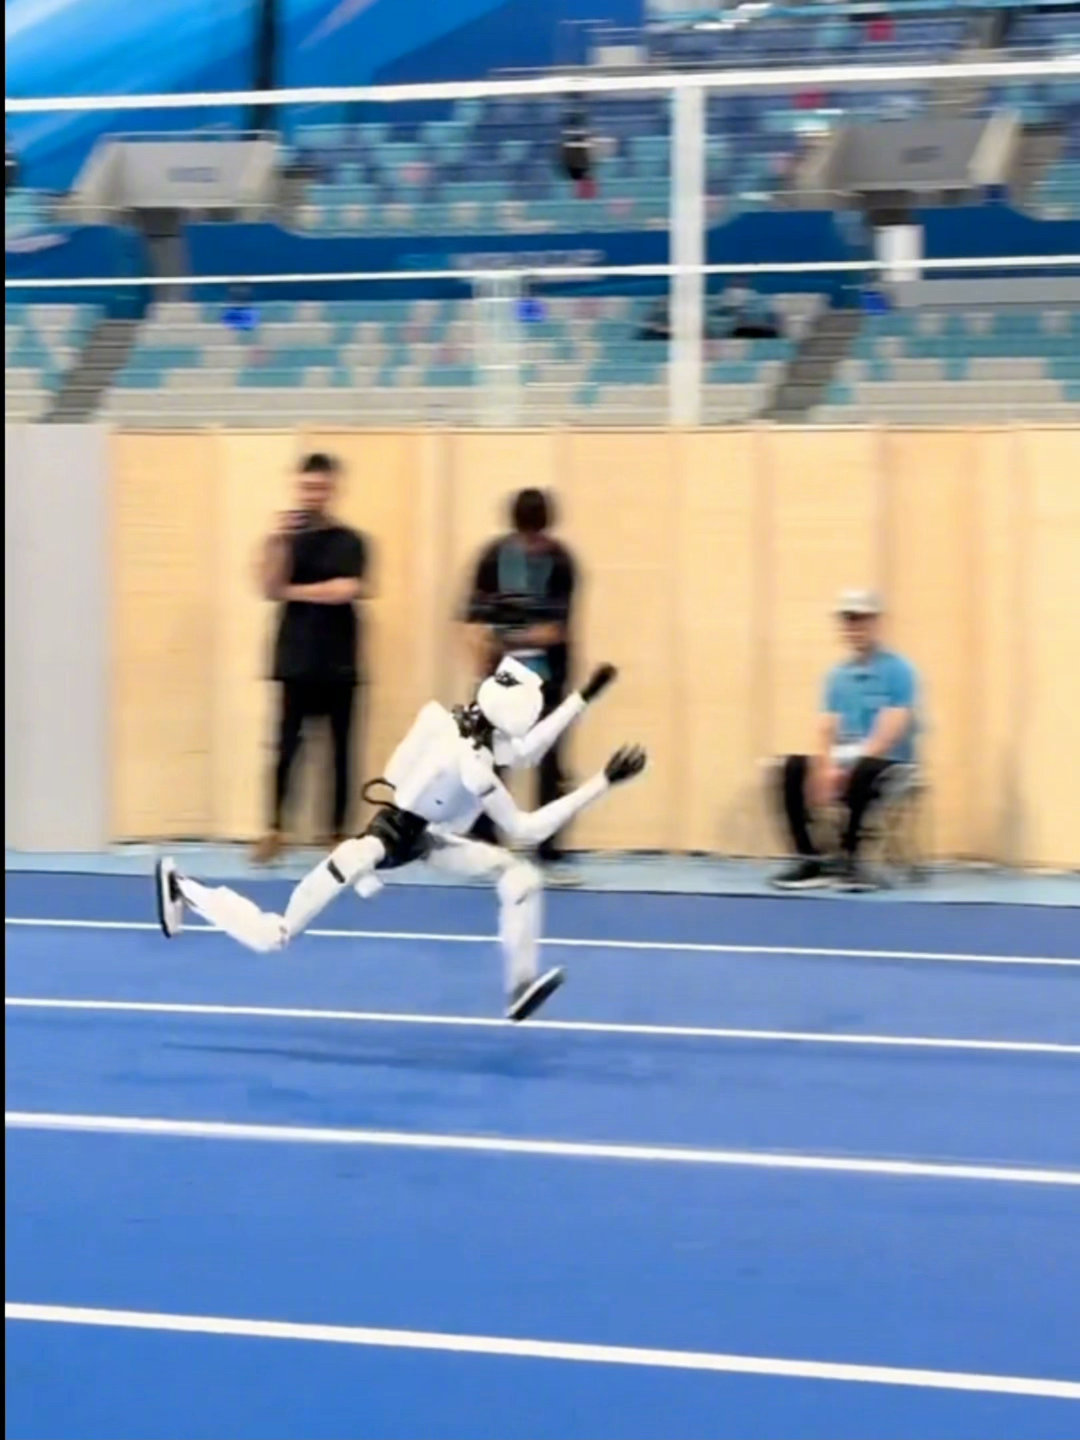
تیان گونگ Omni کا قد 1.35m اور مکمل مشین کا وزن 39kg ہے، جبکہ اس میں کچھ وزن اٹھانے کی صلاحیت بھی موجود ہے۔ یہ مستقبل میں تنگ جگہوں، ہنگامی امداد اور گھریلو خدمات جیسے منظرناموں کے لیے تیار کیا گیا ہے۔ قابلِ ذکر بات یہ ہے کہ اس نے ثانوی ترقی کا نظام بھی کھولا ہے، جس میں جوڑوں، سینسرز، سسٹم اور موشن کنٹرول API شامل ہیں، تاکہ ڈویلپرز کے لیے بنیادی سطح کی تحقیق و ترقی کی دشواری اور لاگت کم ہو اور ایپلی کیشنز میں جدت و تکراری بہتری تیز ہو سکے۔