

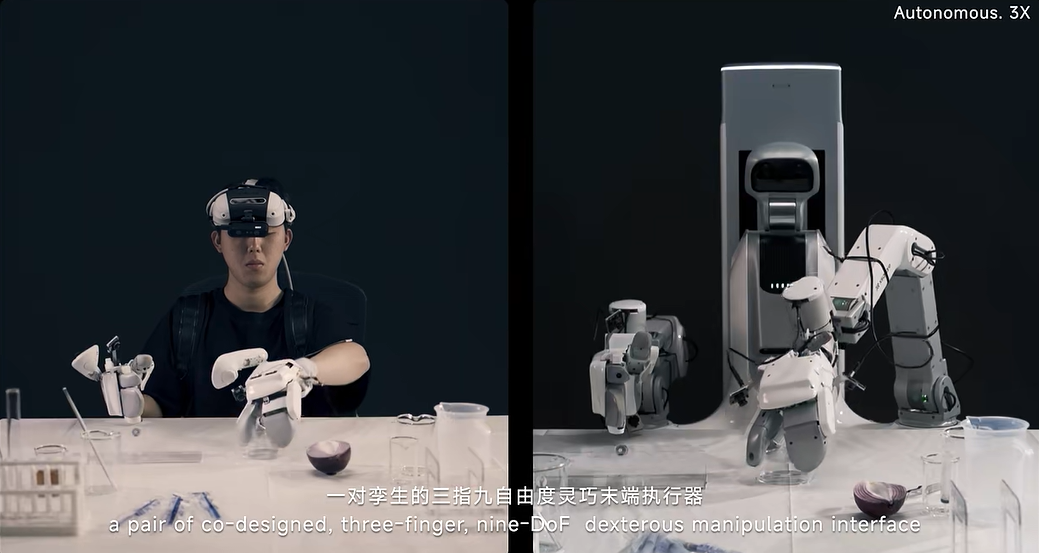
مجسم روبوٹکس کمپنی زیبلیاتی متغیر نے آج جڑواں تین انگلیوں والے نو آزادئ حرکت کے ماہر آپریٹنگ ہاتھ TwinDEX جاری کیے۔
سرکاری تعارف کے مطابق، ان ماہر آپریٹنگ ہاتھوں میں سے ایک پہننے کے قابل ہے اور ڈیٹا جمع کرنے کے لیے استعمال ہوتا ہے، جبکہ دوسرا روبوٹ پر نصب کیا جاتا ہے اور حقیقی مشین پر تعیناتی کے لیے استعمال ہوتا ہے۔ اس طرح پہلی بار مکمل طور پر بغیر روبوٹ باڈی کے ڈیٹا اور صفر حقیقی مشین ٹیلی آپریشن ڈیٹا کے ذریعے ماہر آپریشن ممکن ہوا ہے۔
جائزے سے ظاہر ہوا کہ TwinDEX کے بغیر روبوٹ باڈی کے ڈیٹا جمع کرنے کی کارکردگی حقیقی مشین ٹیلی آپریشن سے 5.3 گنا زیادہ ہے؛ ماڈل کی تربیت کے دوران بغیر روبوٹ باڈی کا ڈیٹا تقریباً 100% تک حقیقی مشین ٹیلی آپریشن ڈیٹا کا مکمل متبادل بن سکتا ہے۔
سرکاری بیان کے مطابق، اس سے مجسم ذہانت کی صنعت کے “ڈیٹا اہرام” کے بارے میں تصور ازسرنو تشکیل پاتا ہے۔ ماضی میں حقیقی مشین کے ٹیلی آپریشن ڈیٹا کو، اس میں موجود بھرپور طبعی تعامل کی معلومات کے باعث، سب سے قیمتی، مگر بڑے پیمانے پر حاصل کرنے کے لحاظ سے سب سے مشکل ڈیٹا سمجھا جاتا تھا۔ TwinDEX نے جمع کرنے والے اور عمل درآمد کرنے والے سرے کے درمیان یکسانیت برقرار رکھتے ہوئے، مکمل ڈیٹا پروسیسنگ پائپ لائن اور ماڈل تربیتی عمل کے ساتھ اختراعی طور پر یہ ممکن بنایا کہ بغیر روبوٹ باڈی کا ڈیٹا بھی حقیقی مشین کے ڈیٹا جیسے تربیتی نتائج دے سکے۔ اس کا مطلب ہے کہ ماہر آپریشن کی تربیت اب مکمل طور پر مہنگے حقیقی مشین ڈیٹا کی پابند نہیں رہے گی۔ بغیر روبوٹ باڈی کا ڈیٹا بڑے پیمانے پر جمع کرنے اور روبوٹ کی صلاحیت بہتر بنانے کے لیے ایک نیا قابل عمل راستہ مل گیا ہے۔
سرکاری تفصیلی تعارف درج ذیل ہے:
الٹی سمت میں ڈیزائن سے ماہر آپریشن کا مسئلہ حل، تین انگلیاں بھی پیچیدہ کام انجام دے سکتی ہیں
ماہر آپریشن کو حقیقی معنوں میں بڑے پیمانے پر متعارف کرانے کے لیے ہاتھ کا ماہر ڈیزائن ضروری ہے، ساتھ ہی بغیر روبوٹ باڈی کے ڈیٹا سے ماڈلز کی مؤثر تربیت اور ڈیٹا جمع کرنے کے عمل کو بڑے پیمانے پر وسعت دینا بھی لازم ہے۔ ان تین اہداف کے تحت TwinDEX کو مہارت، یکسانیت اور قابل توسیع پیمانے کے تین پہلوؤں سے ڈیزائن کیا گیا ہے۔
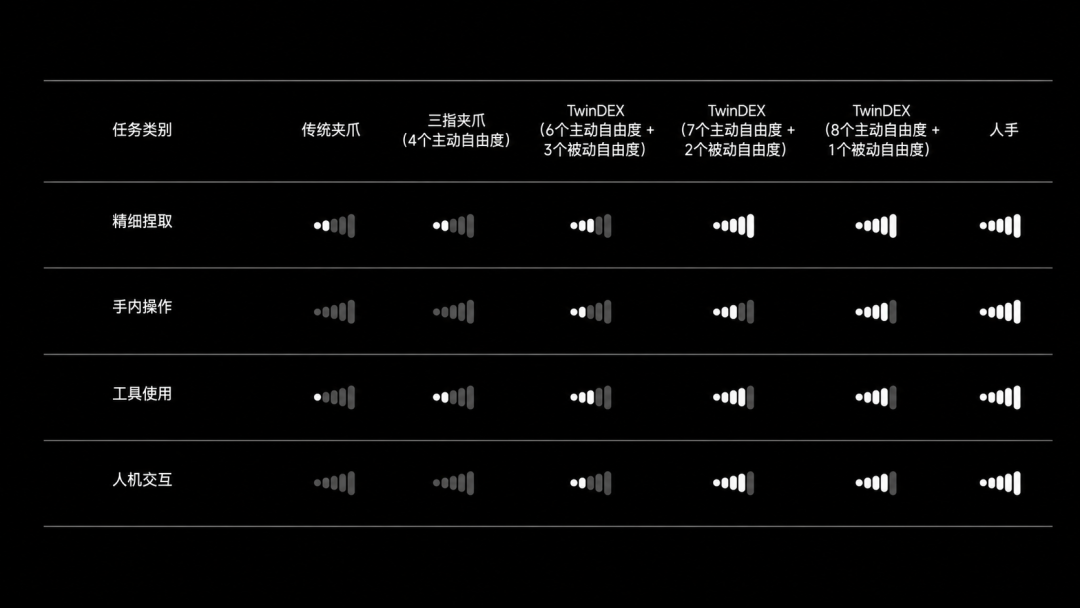
مہارت کے لحاظ سے TwinDEX میں تین انگلیاں اور نو آزادئ حرکت ہیں، جن میں سات فعال آزادئ حرکت ہیں۔ اس ڈیزائن نے مہارت، قابل اعتماد کارکردگی اور لاگت کے درمیان توازن قائم کیا ہے۔ متعدد بنیادی آپریشنز پر مشتمل ٹیسٹ کی بنیاد پر زیبلیاتی متغیر نے دریافت کیا کہ انگوٹھے، شہادت کی انگلی اور درمیانی انگلی کے باہمی تعاون سے تین انگلیاں روزمرہ زندگی کے بیشتر کام انجام دے سکتی ہیں، اور ماہر آپریشن کا “کم از کم قابل عمل حل” ہیں۔ کافی اچھے بنیادی ماڈل کے ساتھ یہ مختلف پیچیدہ کاموں کے لیے بھی موزوں ہیں۔
یکسانیت اس امر کی کلید ہے کہ بغیر روبوٹ باڈی کا ڈیٹا براہ راست روبوٹ کی حکمت عملی سیکھنے کے لیے استعمال ہو سکے۔ مختلف روبوٹ باڈیز کے درمیان ڈیٹا جمع کرنے میں اکثر جمع کرنے والے اور عمل درآمد کرنے والے سرے کے درمیان حرکیاتی فرق اور درستگی کا نقصان موجود ہوتا ہے، اس لیے ڈیٹا براہ راست منتقل نہیں ہو پاتا اور اسے حقیقی مشین کے ڈیٹا کے ذریعے ہم آہنگ یا باریک طور پر ایڈجسٹ کرنا پڑتا ہے۔ TwinDEX نے “صرف بغیر روبوٹ باڈی کے ڈیٹا سے تربیت” کو ہدف بناتے ہوئے، حتمی اطلاقی کارکردگی کو بنیاد بنایا اور الٹی سمت میں یہ ڈیزائن کیا کہ جمع کرنے والے سرے کو کن یکسانیت کے اشاریوں تک پہنچنا چاہیے۔
تفصیل سے، حرکیات کے اعتبار سے آزادئ حرکت، جوڑوں کے محور اور ربط رکھنے والے بازوؤں کے تناسب کو یکساں رکھا گیا ہے؛ تماسی میکانیات میں تماسی مواد، جیومیٹری اور سطحی خصوصیات کو یکساں رکھتے ہوئے متعلقہ لمس کے سینسر نصب کیے گئے ہیں؛ بصری اعتبار سے ظاہری شکل یکساں رکھی گئی ہے؛ جبکہ جوڑوں، کلائی کی پوزیشن، ارتعاش اور بہاؤ جیسے اہم درستگی کے اشاریوں کو بہتر بنایا گیا ہے۔ اس بنیاد پر زیبلیاتی متغیر نے ماڈل اور تربیتی حکمت عملی کے مخصوص ڈیزائن کے ذریعے قابل قبول غلطی کے لیے حکمت عملی کی برداشت مزید بڑھائی، تاکہ جمع کرنے والے اور تعیناتی والے سرے کے درمیان باقی رہ جانے والے فرق کے کام کی کارکردگی پر اثرات کم ہوں۔
قابل توسیع پیمانے کے لحاظ سے TwinDEX پہننے کے قابل تین انگلیوں والے ایکسواسکیلیٹن کو جمع کرنے والے سرے کے طور پر استعمال کرتا ہے، جس سے ڈیٹا جمع کرنے کا عمل روبوٹ کے جسم اور مقررہ ماحول کی پابندیوں سے آزاد ہو جاتا ہے۔ “ایک آپریٹر، ایک میز اور ایک ایکسواسکیلیٹن کا مجموعہ مکمل ڈیٹا جمع کرنے کی اکائی ہے۔” ایکسواسکیلیٹن براہ راست قوتی رائے فراہم کرتا ہے، جو آپریٹر کو قدرتی اور باریک تماسی کام انجام دینے میں مدد دیتی ہے؛ جبکہ ماڈیولر جمع کاری کا طریقہ آلات اور آپریٹروں کی تعداد بڑھا کر متوازی توسیع کی اجازت دیتا ہے، جس سے ڈیٹا کا حجم روبوٹوں کی تعداد اور مقررہ سہولیات کا پابند نہیں رہتا۔
ڈیٹا جمع کرنے کی کارکردگی 5.3 گنا زیادہ، بغیر روبوٹ باڈی کا ڈیٹا حقیقی مشین کا مکمل متبادل
ماضی میں بغیر روبوٹ باڈی کے ڈیٹا کو عموماً حقیقی مشین کے ڈیٹا کے ساتھ ملانا پڑتا تھا تاکہ حقیقی طبعی معلومات کی کمی پوری کی جا سکے؛ اب صنعت بغیر روبوٹ باڈی کے ڈیٹا کو براہ راست حکمت عملی کی تربیت اور روبوٹ کے عمل درآمد کے لیے استعمال کرنے کے امکانات تلاش کر رہی ہے۔ TwinDEX نے بغیر روبوٹ باڈی کے ڈیٹا کی جمع کاری اور استعمال، دونوں کی کارکردگی بہتر بنائی ہے۔
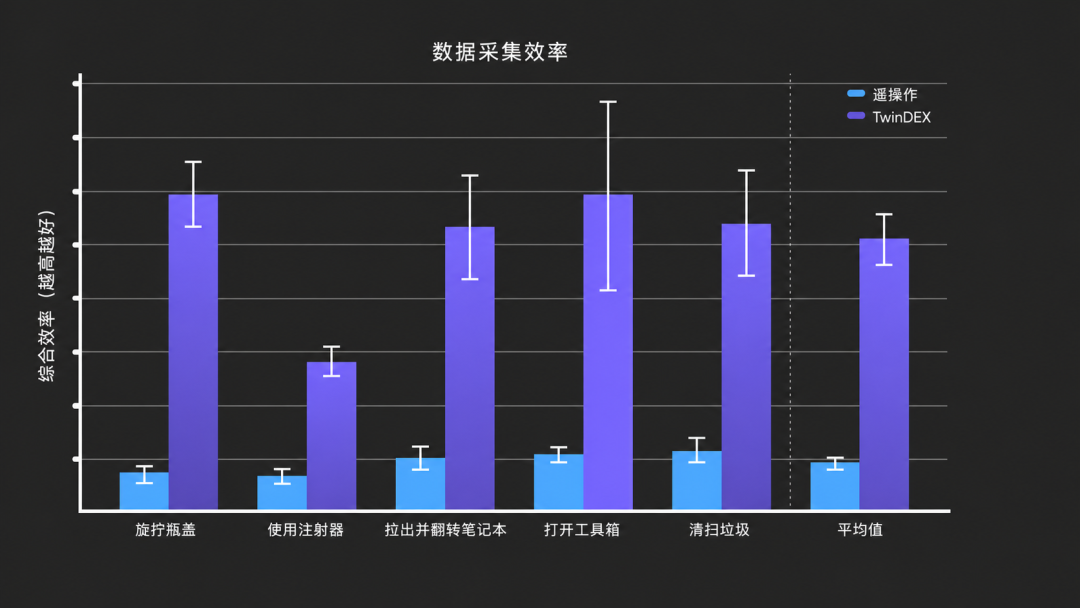
ڈیٹا جمع کرنے کے لحاظ سے حقیقی مشین ٹیلی آپریشن روبوٹوں کی تعداد، جگہ اور آلات کے استعمال کے وقت سے محدود ہوتا ہے، اس لیے ڈیٹا کا حجم تیزی سے بڑھانا مشکل ہے؛ TwinDEX پہننے کے قابل جمع کاری آلات اور آپریٹروں کی تعداد بڑھا کر متوازی ڈیٹا جمع کرنے کی سہولت دیتا ہے۔ متعلقہ کاموں میں TwinDEX کی فی گھنٹہ ڈیٹا جمع کرنے کی کارکردگی حقیقی مشین ٹیلی آپریشن سے 5.3 گنا زیادہ رہی۔
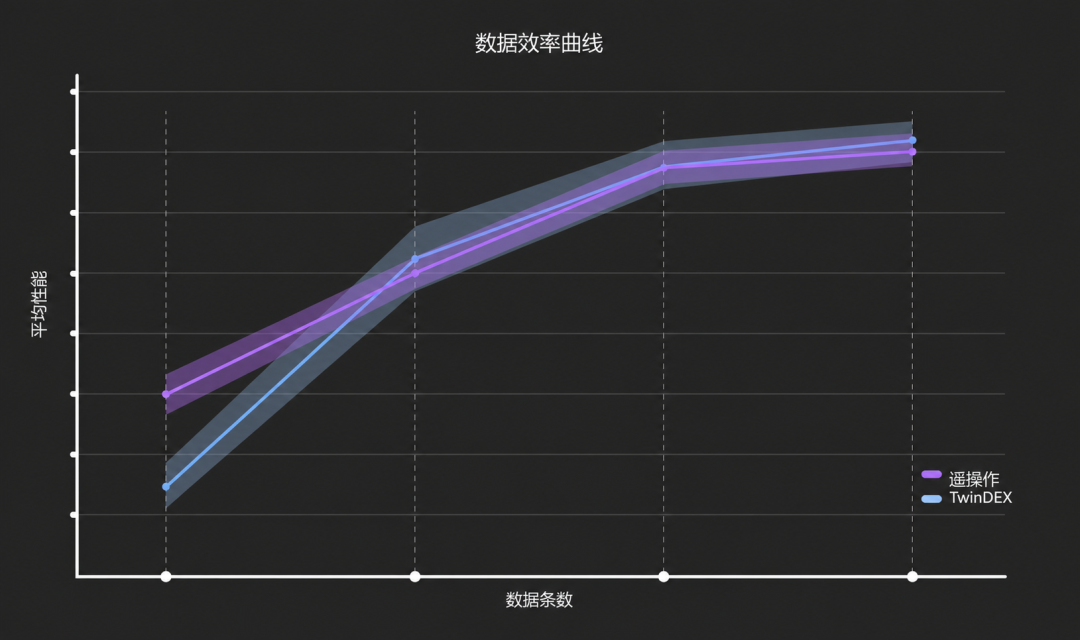
ڈیٹا کے استعمال کے لحاظ سے زیبلیاتی متغیر نے دریافت کیا کہ متعدد کاموں کے معیار پر دونوں اقسام کے ڈیٹا سے تربیت یافتہ حکمت عملیوں کی کارکردگی، ڈیٹا کے حجم میں اضافے کے ساتھ ایک ہی رفتار سے بہتر ہوتی اور بالآخر یکساں مقام پر مستحکم ہو جاتی ہے۔ اس کا مطلب ہے کہ تربیتی نتائج کے لحاظ سے بغیر روبوٹ باڈی کا ڈیٹا تقریباً 100% تک حقیقی مشین ٹیلی آپریشن ڈیٹا کا متبادل بن سکتا ہے۔ دوسرے لفظوں میں، حقیقی مشین ٹیلی آپریشن ڈیٹا اب ماہر آپریشن کی تربیت کے لیے لازمی شرط نہیں رہا؛ زیادہ آسانی سے جمع کیا جانے والا بغیر روبوٹ باڈی کا ڈیٹا بھی یکساں تربیتی نتائج دے سکتا ہے، جس سے ماہر آپریشن کے لیے ڈیٹا کو بڑے پیمانے پر جمع کرنے کا نیا راستہ فراہم ہوتا ہے۔
ماہر آپریشن کے “ناممکن مثلث” کو توڑنا، ذہانت کے ظہور کو دسترس میں لانا
ماہر آپریشن کے ڈیٹا کے مسئلے میں طویل عرصے سے ایک “ناممکن مثلث” موجود ہے: ڈیٹا کا معیار، مہارت اور قابل توسیع پیمانہ بیک وقت حاصل کرنا مشکل ہے۔ اعلیٰ درستگی والے ٹیلی آپریشن کا ڈیٹا معیاری اور ماہر ہوتا ہے، مگر جمع کرنے کی لاگت زیادہ ہے؛ کم لاگت سے جمع کرنا بڑے پیمانے پر آسان ہے، لیکن عموماً ڈیٹا کے معیار کو برقرار رکھنا مشکل ہوتا ہے؛ زیادہ مہارت رکھنے والے پانچ انگلیوں کے نظام کی عملی حد اگرچہ زیادہ ہے، مگر ہارڈویئر کی لاگت بھی بڑھ جاتی ہے، جس سے بڑے پیمانے پر ڈیٹا جمع کرنا مشکل ہو جاتا ہے۔
TwinDEX نے عالمی سطح پر پہلی بار ان تینوں کو یکجا کیا ہے: جمع کرنے والے اور عمل درآمد کرنے والے سروں کے درمیان حرکیات، تماسی میکانیات اور بصری ظاہری شکل میں اعلیٰ یکسانیت قائم کر کے ڈیٹا کے معیار کو برقرار رکھتے ہوئے ماہر آپریشن ممکن بنایا، اور ڈیٹا جمع کرنے کی کارکردگی حقیقی مشین ٹیلی آپریشن کے 5 گنا سے زیادہ تک پہنچا دی۔
اس کا مطلب ہے کہ بغیر روبوٹ باڈی کا ڈیٹا اب حقیقی مشین کے ڈیٹا کا متبادل بن کر چیلنجنگ ماہر آپریشن کی تربیت کے لیے استعمال ہو سکتا ہے۔ اگلے مرحلے میں زیبلیاتی متغیر ڈیٹا کے حجم کو مزید وسعت دے گا، ایک میز سے کھلے ماحول کی طرف اور مقررہ منظرناموں سے طویل دُم والی تقسیم کی طرف پیش قدمی کرے گا، تاکہ روبوٹ ماڈلز کی تربیت کے لیے زیادہ بھرپور اور متنوع ڈیٹا ذرائع فراہم کیے جا سکیں۔ TwinDEX کا پہننے کے قابل، بغیر روبوٹ باڈی اور تقسیم شدہ جمع کاری کا ڈھانچہ اگلے بڑے پیمانے کے مرحلے کے لیے تعمیر کیا گیا بنیادی ڈھانچہ ہے۔
زیبلیاتی متغیر کا یقین ہے کہ جب بغیر روبوٹ باڈی کا ڈیٹا کم لاگت پر مسلسل بڑے پیمانے پر تیار ہو کر روبوٹ کی عملی صلاحیت میں تبدیل ہوتا رہے گا، اور ماہر آپریشن کا ڈیٹا حجم ایک اہم حد عبور کر لے گا، تو اعلیٰ سطح کی ذہانت کا ظہور بھی حقیقی معنوں میں دسترس میں آ جائے گا۔