

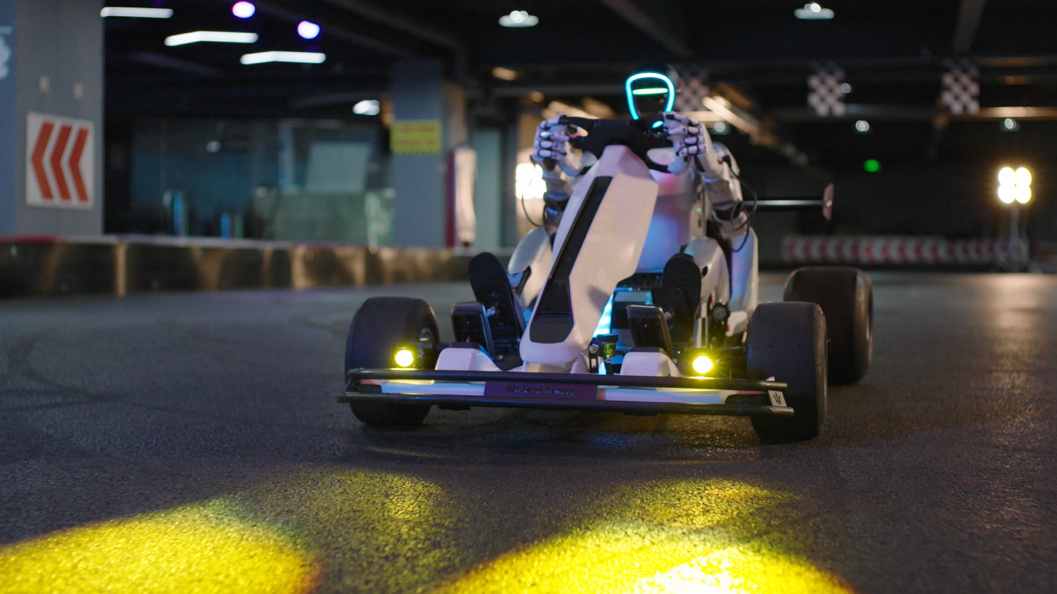
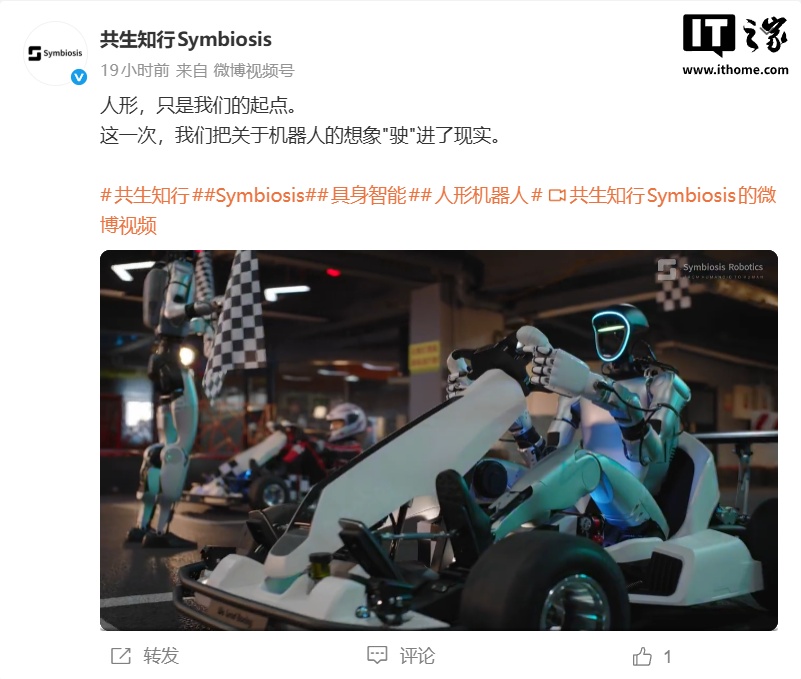
Symbiosis Robotics kecha (17-avgust) ikki oyoqli gumanoid robot kartingni boshqargan demo videosini e’lon qildi va shu bilan birga rasmiy veb-saytini ishga tushirdi.
Bu Symbiosis Robotics tashkil etilganidan keyin uning ikki oyoqli gumanoid robotlardagi “butun tana intellekti” yo‘nalishidagi bosqichma-bosqich yutuqlarini ilk bor tizimli namoyish etishidir. Kompaniya poyga faqat birinchi ommaviy sinov ekanini, kelajakda esa mobil manipulyatsiya, yuqori aniqlikdagi vizual moslashtirish, kontaktli kuch nazorati va uzoq zanjirli vazifalar bo‘yicha ko‘proq misollar taqdim etilishini bildirdi.
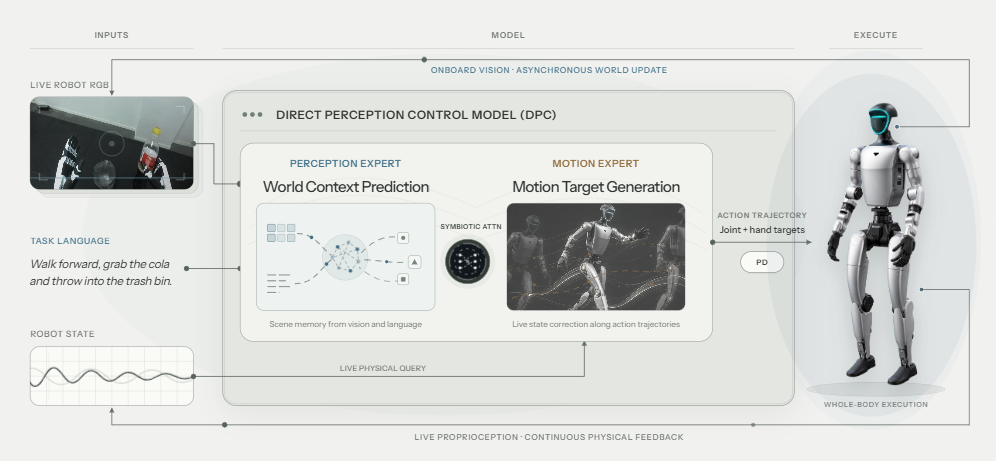
Symbiosis Robotics rasmiy veb-saytida “to‘g‘ridan-to‘g‘ri idrok etish — boshqaruv modeli”ni taqdim etdi. Kompaniya idrokni kengaytirish robotga dunyoni yaxshiroq tushunishga yordam berishini, biroq vazifani anglash ishonchli harakat qilish qobiliyatini avtomatik ravishda ta’minlamasligini ta’kidlaydi. Symbiosis Robotics intellektual model chegarasini kuzatilishi kerak bo‘lgan kinematik maqsadni yaratishdan, tananing joriy holati bilan belgilanadigan va bevosita bajarilishi mumkin bo‘lgan jismoniy harakatni yaratishgacha kengaytirishni maqsad qilgan.
To‘g‘ridan-to‘g‘ri idrok etish — boshqaruv modeli (Direct Perception Control Model) harakat interfeysi, ifodalar bog‘liqligi va yopiq konturli o‘qitishning uch darajasi orqali ijro zanjirini qayta tuzadi. Model oraliq harakat ifodasini butunlay olib tashlaydi: mustaqil Whole-Body Tracker kuzatishi kerak bo‘lgan harakat ma’lumotnomasini yaratmaydi, balki tasvir, til, tana holati, harakatlar tarixi va ijro teskari aloqasini bevosita bajariladigan bo‘g‘im hamda qo‘l maqsadlariga aylantiradi. Symbiotic Attention esa umumiy action objective asosida idrok va boshqaruv ifodalariga o‘zaro attention mexanizmini qo‘llab, vazifani tushunishni harakatning bajarilish imkoniyati bilan cheklaydi, harakat yaratish esa semantik kontekstdan uzluksiz foydalanadi.
Ushbu model yordamida Unitree gumanoid roboti qo‘l — ko‘z — oyoq muvofiqligiga erishdi: o‘ng oyog‘i bilan gazni boshqara oldi va burilishdan chiqishdan oldin tezda yo‘nalishini o‘zgartirdi. Shu tariqa u vizual vaqtni, gazni aniq boshqarishni va haydash semantikasini birlashtirdi.
AI 科技评论 xabariga ko‘ra, Symbiosis Robotics kompaniyasiga Zhejiang universiteti va Westlake universitetida birgalikda tayyorlangan doktorant Ding Pengxiang asos solgan. Kompaniya mujassam intellekt sohasida uchdan uchgacha harakat yaratishga e’tibor qaratadi va zamonaviy mujassam intellekt arxitekturalaridagi “model vazifani tushunadi, biroq harakatni bajarish ishonchsiz” degan tizimli muammoni hal qilishga urinmoqda.
Texnik hisobot:
https://symbiosis-robotics.com/research/dpc/zh/