

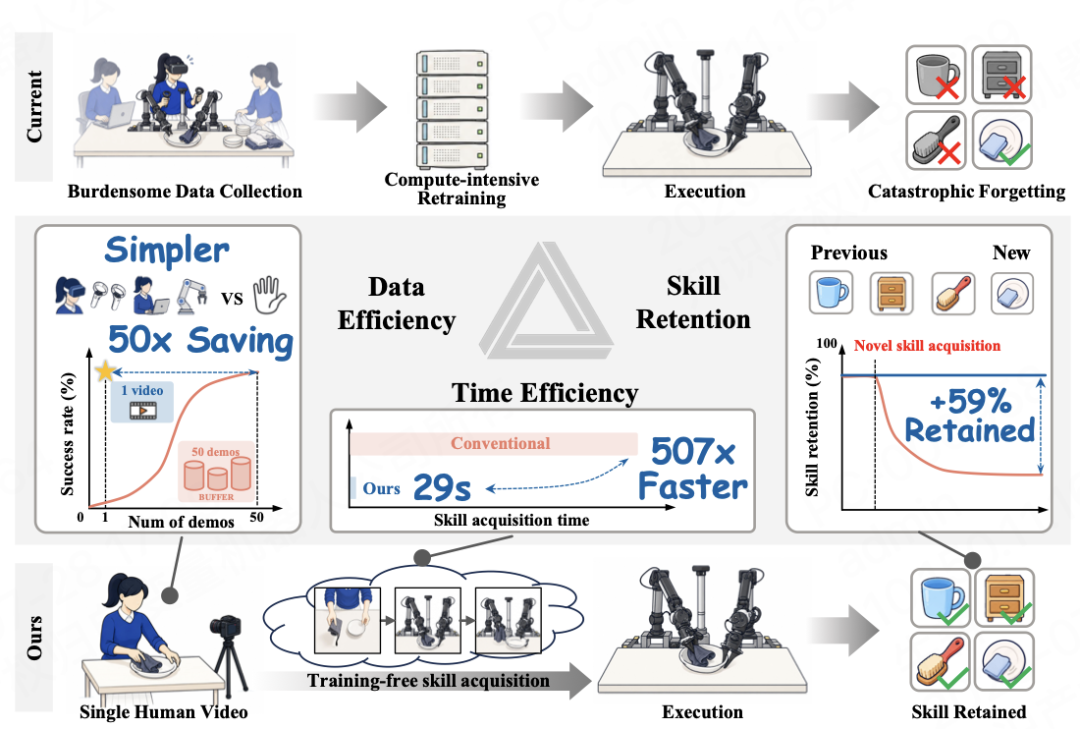
Zibian roboti bugun HOST freymvorkini (Human-to-robot One-Shot Skill AcquisiTion, insondan robotga bir martalik ko‘nikma egallash) e’lon qildi va ochiq kodga o‘tkazdi. Kompaniya ta’kidlashicha, bu freymvork robotga bir necha o‘n soniyalik inson videosini kuzatish orqali yangi ko‘nikmani o‘rganish, shu bilan birga avval egallagan ko‘nikmalarini saqlab qolish imkonini beradi.
HOST yangicha usuldan foydalanadi: inson harakatlarini robot harakatlariga tarjima qilib, ularni taqlid qildirish o‘rniga, robot avval harakat bajarilgandan keyingi natijani tasavvur qiladi, so‘ngra zarur harakatlarni shu natijadan ajratib oladi. Bu yangi usulning samarasi quvonarli: robot 29 soniyalik inson videosidan ko‘nikma o‘rganishda 62% muvaffaqiyat darajasiga erishdi, bu nolsiz boshlang‘ich ko‘rsatkichdagi 45% dan yuqori. Pi-0.5 + nozik sozlash yechimi bilan taqqoslaganda, HOST talab qiladigan ma’lumotlar hajmi 50 baravar kamayadi, ko‘nikma o‘rganish tezligi esa 500 baravar oshadi.
HOST g‘oyasi kognitiv fanlardagi “kuzatish orqali o‘rganish” nazariyasidan kelib chiqqan: inson notanish vazifaga duch kelganda, uni o‘rganish uchun uzoq vaqt mashq qilishi yoki barcha variantlarni sanab chiqishi shart emas. U avvaldan mavjud qobiliyatlari yordamida harakatning kutilayotgan natijasini miyasida modellashtiradi, so‘ng tegishli harakatni bajaradi. Bundan ilhomlangan Zibian tadqiqotchilari HOST o‘rganish sxemasini “o‘qitish vaqtida nozik sozlash sikli”dan “xulosa chiqarish vaqtida ko‘nikma egallash”ga o‘zgartirdi va robotga insonning vazifani bajarishini kuzatish orqali yangi ko‘nikmalarni o‘rganish imkonini berdi.
Robot avvalo quyidagi muammoni hal qilishi kerak: o‘z vazifani bajarish jarayonini videodagi jarayon bilan qanday moslashtirish mumkin?
Masalan, bir xil 10 soniya ishlanganda, videodagi inson sabzavotlarni to‘g‘rab bo‘lib, qovurishni boshlagan bo‘lishi mumkin, robot esa hali ham sabzavot to‘g‘rayotgan bo‘ladi. Agar faqat vaqt bo‘yicha moslashtirilsa, robot vazifa jarayonidagi muhim bosqichni yo‘qotadi.
HOST bu muammoni “vazifa jarayoniga ko‘ra moslashtirish” orqali hal qiladi. HOST videoning har bir kadri va robot operatsiyasining har bir bosqichini bir xil vektor fazosidagi vektorlarga aylantiradi; keyin “dinamik vaqtni tekislash” algoritmidan foydalanib, “inson videosining X-kadri va robot operatsiyasining Y-bosqichi”ni avtomatik moslashtiradi. Natijada robot har bir bosqichni bajarayotganda, doimo vazifa jarayoniga mos keladigan kadrni ko‘radi.
Ushbu usul yordamida HOST vazifa jarayonini moslashtirishdagi vaqt xatosini bir tartib darajasiga kamaytirib, robot harakatlari va video namoyishi o‘rtasida aniq sinxronlashuvni ta’minlaydi.
HOST’ning asosiy qismi vizual bashorat funksiyasiga ega kaskad strategiya modelidir. U ikki ekspertli MoT arxitekturasidan foydalanadi. Bu ikki vazifasi aniq ajratilgan miyaga o‘xshaydi: “vizual miya” (video eksperti) video tasvirlarini qayta ishlaydi, vazifa jarayonini aniqlaydi va kelajakdagi manzarani bashorat qiladi; “harakat miyasi” (harakat eksperti) bashorat qilingan manzarani bajarilishi kerak bo‘lgan harakatlarga aylantiradi hamda ijroni boshqaradi.
Modelni o‘qitishda Zibian jamoasi jarayonni “bir xil tana bilan oldindan o‘qitish” va “inson-robot videolari bilan o‘qitish” kabi ikki bosqichga ajratdi. Bir xil tana bilan oldindan o‘qitish bosqichida robot vazifalarni o‘zi bajarayotgan videolarni o‘rganib, vazifa tugagandan keyingi holatni bashorat qilishni va unga mos harakatlarni yaratishni o‘rganadi. Inson-robot videolari bilan o‘qitish bosqichida robot inson namoyish videolarini qo‘shimcha ravishda o‘rganadi, insonning vazifani bajarish jarayonini robot nuqtayi nazaridagi vazifa natijasiga aylantiradi, so‘ng maqsadli natijaga asoslanib vazifani bajarish uchun zarur harakatlarni xulosa qiladi. Shu tariqa inson namoyishidan robot ko‘nikmasiga ko‘chirish amalga oshiriladi.
Hozirda HOST tadqiqot maqolasi va kodi to‘liq ochiq kodga o‘tkazilgan. Kelajakda robotlar uy yumushlarini bajarayotganda maxsus ma’lumot to‘plash va o‘qitish jarayonlaridan xalos bo‘lib, insonning tushunarli namoyishi orqali yangi ko‘nikmalarni o‘rganishi mumkin.
Manbalar
Loyiha bosh sahifasi
Maqola havolasi
Github havolasi
Huggingface havolasi