

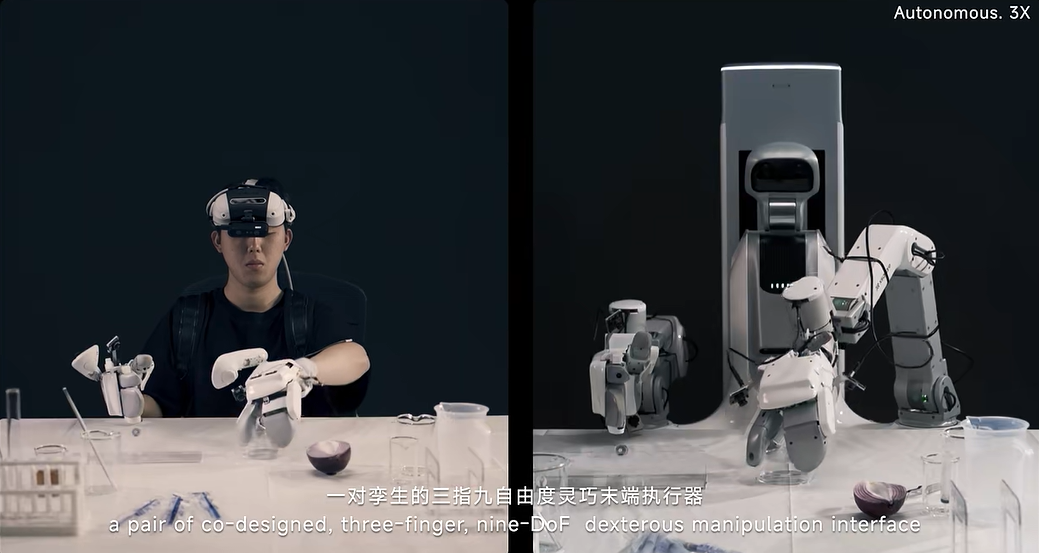
Mujassamlangan robototexnika kompaniyasi Ziziyuan bugun egizak juftlikdan iborat, uch barmoqli va to‘qqiz erkinlik darajasiga ega TwinDEX mohir manipulyatsiya qo‘lini taqdim etdi.
Rasmiy ma’lumotga ko‘ra, ushbu mohir qo‘llardan biri taqib yuriladi va ma’lumot to‘plash uchun ishlatiladi, ikkinchisi esa robotga o‘rnatilib, haqiqiy robotda qo‘llanadi. Bu ilk bor faqat korpusdan tashqari ma’lumotlar va haqiqiy robotni masofadan boshqarish ma’lumotlarisiz mohir operatsiyalarni amalga oshirish imkonini berdi.
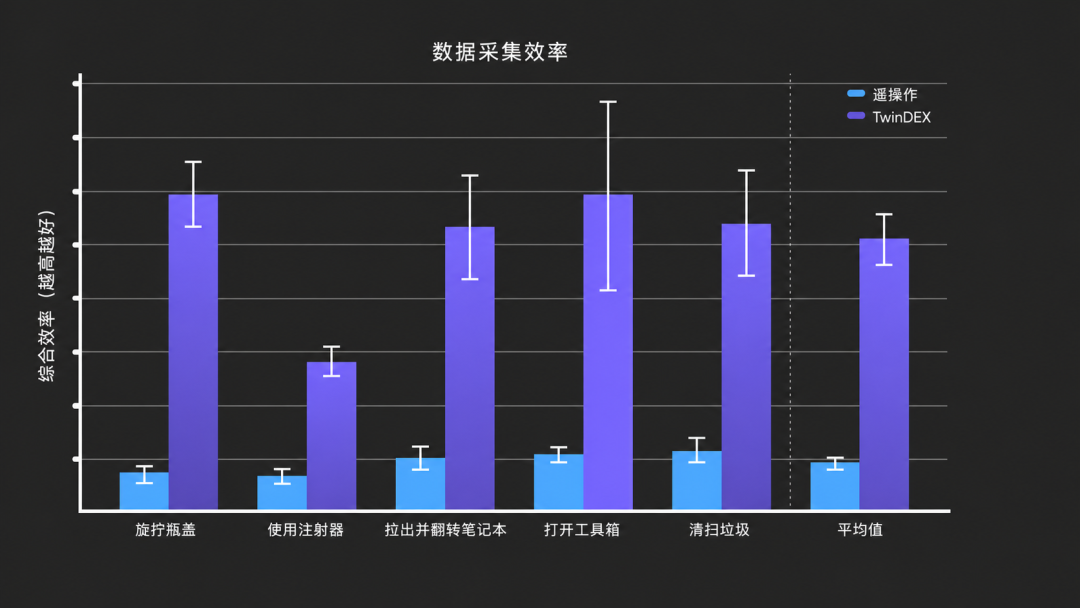
Baholash natijalariga ko‘ra, TwinDEX korpussiz ma’lumot to‘plash samaradorligi haqiqiy robotni masofadan boshqarish samaradorligidan 5.3 baravar yuqori. O‘qitilgan modellar samarasi bo‘yicha esa korpussiz ma’lumotlar haqiqiy robotni masofadan boshqarish ma’lumotlarini deyarli 100% almashtira oladi.
Rasmiylar bu mujassamlangan intellekt sanoatining “ma’lumotlar piramidasi” haqidagi tasavvurini qayta shakllantirishini ta’kidlamoqda. Ilgari haqiqiy robotni masofadan boshqarish ma’lumotlari boy fizik o‘zaro ta’sir axborotini o‘z ichiga olgani sababli eng qimmatli, shu bilan birga keng miqyosda to‘plash eng qiyin ma’lumotlar hisoblangan. TwinDEX esa to‘plash va ijro etish tomonlari o‘rtasidagi muvofiqlikni saqlash, to‘liq ma’lumotlarni qayta ishlash quvuri va modelni o‘qitish jarayonini birlashtirish orqali korpussiz ma’lumotlarga ham haqiqiy robot ma’lumotlariga yaqin o‘qitish samaradorligini beradi. Bu mohir operatsiyalarni o‘qitish endi qimmat haqiqiy robot ma’lumotlariga to‘liq bog‘liq emasligini anglatadi. Korpussiz ma’lumotlarni keng ko‘lamda to‘plash va robot qobiliyatlarini rivojlantirish uchun yangi amaliy yo‘l topildi.
Rasmiy batafsil ma’lumot quyidagicha:
Mohir operatsiyalar muammosini teskari loyihalash orqali hal qilish: uch barmoq ham murakkab operatsiyalarni bajara oladi
Mohir operatsiyalarni haqiqatan ham keng ko‘lamga olib chiqish uchun qo‘lning mohir konstruksiyasi, korpussiz ma’lumotlar yordamida modellarni samarali o‘qitish va ma’lumotlarni keng ko‘lamda to‘plash imkoniyati zarur. Ushbu uch maqsadga asoslanib, TwinDEX mohirlik, muvofiqlik va kengaytirilish jihatlaridan loyihalashtirildi.
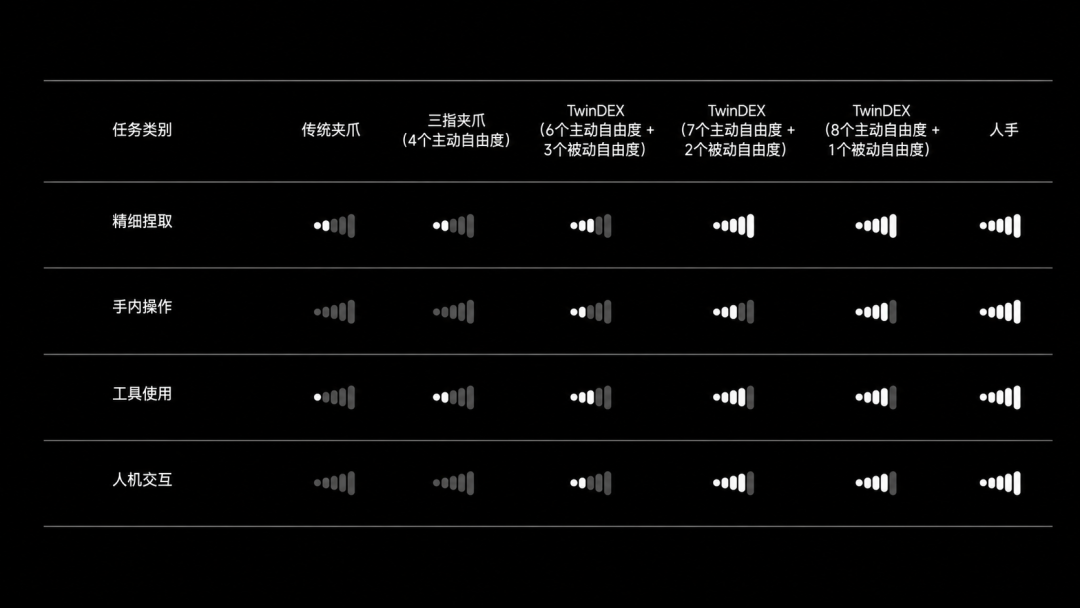
Mohirlik nuqtayi nazaridan TwinDEX uch barmoqli, to‘qqiz erkinlik darajasiga ega bo‘lib, ulardan yettitasi faol erkinlik darajasidir. Bu mohirlik, ishonchlilik va narx o‘rtasida muvozanatni ta’minlaydi. Ko‘plab elementar operatsiyalarni qamrab olgan sinovlarga asoslanib, Ziziyuan bosh barmoq, ko‘rsatkich barmoq va o‘rta barmoqning hamkorlikdagi harakati kundalik hayotdagi aksariyat operatsiyalarni bajara olishini aniqladi. Bu mohir operatsiyalar uchun “minimal hayotiy yechim”dir. Yetarlicha yaxshi bazaviy model bilan u turli murakkab operatsiyalarni bajarishga qodir.
Muvofiqlik korpussiz ma’lumotlardan robot strategiyasini o‘rganishda bevosita foydalanishning kalitidir. Korpuslararo ma’lumot to‘plashda odatda to‘plash va ijro etish tomonlari o‘rtasida kinematik farqlar va aniqlik yo‘qotilishi yuzaga keladi. Shu sababli ma’lumotlarni bevosita ko‘chirish qiyin bo‘lib, ularni moslashtirish yoki nozik sozlash uchun haqiqiy robot ma’lumotlari talab etiladi. TwinDEX esa “faqat korpussiz ma’lumotlar bilan o‘qitish”ni maqsad qilib, yakuniy qo‘llash samaradorligini mezon sifatida oladi va to‘plash tomoni erishishi kerak bo‘lgan muvofiqlik ko‘rsatkichlarini teskari loyihalaydi.
Ya’ni kinematikada erkinlik darajalari, bo‘g‘im o‘qlari va bo‘g‘inlar nisbatlari bir xil saqlanadi; kontakt mexanikasida kontakt materiallari, geometriya va sirt xususiyatlari bir xil bo‘lib, mos taktil datchiklar o‘rnatiladi; vizual jihatdan tashqi ko‘rinish bir xil saqlanadi. Shu bilan birga, bo‘g‘imlar, bilakni joylashtirish, tebranish va siljish kabi muhim aniqlik ko‘rsatkichlari optimallashtiriladi. Bunga qo‘shimcha ravishda, Ziziyuan model va o‘qitish strategiyasini maqsadli loyihalash orqali strategiyaning maqbul xatolarga chidamliligini oshiradi hamda to‘plash va joriy etish tomonlari o‘rtasidagi qoldiq farqlarning vazifa samaradorligiga ta’sirini kamaytiradi.
Kengaytirilish jihatidan TwinDEX to‘plash tomoni sifatida taqiladigan uch barmoqli ekzoskeletdan foydalanadi va ma’lumot to‘plashni robot korpusi hamda doimiy muhitga bog‘liqlikdan ozod qiladi. “Bitta operator, bitta stol va bitta ekzoskelet to‘liq ma’lumot to‘plash birligini tashkil etadi.” Ekzoskelet intuitiv kuch qaytarilishini ta’minlab, operatorga tabiiy va nozik kontakt operatsiyalarini bajarishda yordam beradi. Modulli to‘plash usuli esa qurilmalar va operatorlar sonini oshirish orqali parallel kengayishni qo‘llab-quvvatlaydi, shuning uchun ma’lumotlar hajmi robotlar soni va doimiy infratuzilma bilan cheklanmaydi.
Ma’lumot to‘plash samaradorligi 5.3 baravar oshdi, korpussiz ma’lumotlar haqiqiy robotni to‘liq almashtira oladi
Ilgari korpussiz ma’lumotlar odatda haqiqiy fizik axborot yetishmasligini qoplash uchun haqiqiy robot ma’lumotlari bilan birga ishlatilardi. Endilikda sanoat korpussiz ma’lumotlardan strategiyani o‘qitish va robotni boshqarishda bevosita foydalanish imkoniyatlarini o‘rganmoqda. TwinDEX korpussiz ma’lumotlarni to‘plash va ulardan foydalanish samaradorligini bir vaqtning o‘zida oshirdi.
Ma’lumot to‘plashda haqiqiy robotni masofadan boshqarish robotlar soni, maydon va qurilmalardan foydalanish vaqti bilan cheklanadi, shu sababli ma’lumotlar hajmini tez kengaytirish qiyin. TwinDEX esa taqiladigan to‘plash qurilmalari va operatorlar sonini oshirish orqali ma’lumotlarni parallel to‘plash imkonini beradi. Tegishli vazifalarda TwinDEX’ning bir soatlik ma’lumot to‘plash samaradorligi haqiqiy robotni masofadan boshqarish usulidan 5.3 baravar yuqori bo‘ldi.
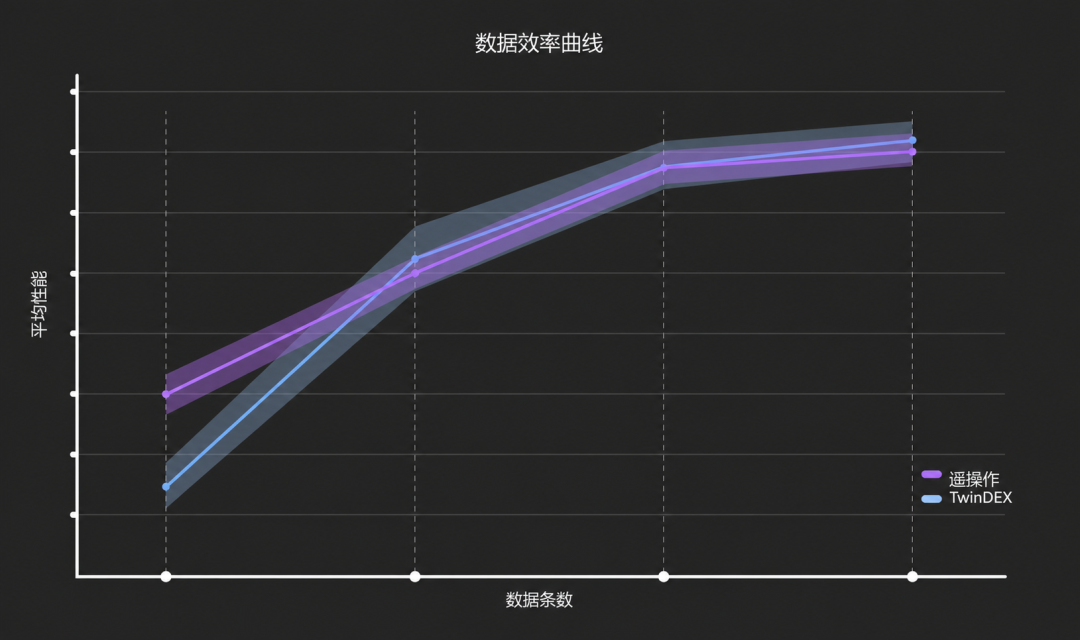
Ma’lumotlardan foydalanish bo‘yicha Ziziyuan ko‘p vazifali benchmarkda ikki turdagi ma’lumotlar bilan o‘qitilgan strategiyalar samaradorligi ma’lumotlar hajmi oshishi bilan bir xil tezlikda yaxshilanib, oxir-oqibat yaqinlashishini aniqladi. Bu korpussiz ma’lumotlar o‘qitish samarasi bo‘yicha haqiqiy robotni masofadan boshqarish ma’lumotlarini deyarli 100% almashtira olishini anglatadi. Boshqacha aytganda, haqiqiy robotni masofadan boshqarish ma’lumotlari endi mohir operatsiyalarni o‘qitishning majburiy sharti emas. Osonroq to‘planadigan korpussiz ma’lumotlar ham shunga yaqin o‘qitish samaradorligini ta’minlaydi va mohir operatsiyalar uchun ma’lumotlarni keng ko‘lamda to‘plashga yangi yo‘l ochadi.
Mohir operatsiyalardagi “imkonsiz uchlik”ni buzish: intellektning yuzaga kelishini qo‘l yetadigan qilish
Mohir operatsiyalar ma’lumotlari muammosida uzoq vaqt davomida “imkonsiz uchlik” mavjud bo‘ldi: ma’lumot sifati, mohirlik va kengaytirilish bir vaqtning o‘zida ta’minlanishi qiyin. Yuqori aniqlikdagi masofaviy boshqaruv ma’lumotlari sifati yuqori va mohirligi kuchli, ammo ularni to‘plash qimmat. Arzon to‘plash keng ko‘lamga oson chiqadi, lekin ko‘pincha ma’lumot sifatini ta’minlay olmaydi. Barmoqlari beshta bo‘lgan, mohirligi yuqori tizimlarning operatsion salohiyati kattaroq bo‘lsa-da, apparat narxi ham oshadi va keng ko‘lamda ma’lumot to‘plash qiyinlashadi.
TwinDEX global miqyosda ilk bor ushbu uch jihatni birlashtirdi: to‘plash va ijro etish tomonlarining kinematikasi, kontakt mexanikasi va vizual ko‘rinishini yuqori darajada muvofiqlashtirish orqali ma’lumot sifatini saqlagan holda mohir operatsiyalarni amalga oshirdi va ma’lumot to‘plash samaradorligini haqiqiy robotni masofadan boshqarish ko‘rsatkichidan 5 baravardan ko‘proqqa oshirdi.
Bu korpussiz ma’lumotlar haqiqiy robot ma’lumotlarini almashtirib, murakkab mohir operatsiyalarni o‘qitishda ishlatilishi mumkinligini anglatadi. Keyingi bosqichda Ziziyuan ma’lumotlar ko‘lamini yanada kengaytiradi: yagona stoldan ochiq muhitga, belgilangan ssenariylardan uzun dumli taqsimotga o‘tib, robot modellarini o‘qitish uchun yanada boy va xilma-xil ma’lumot manbalarini taqdim etadi. TwinDEX’ning taqiladigan, korpussiz va taqsimlangan to‘plash arxitekturasi navbatdagi kengayish bosqichi uchun qurilgan infratuzilma hisoblanadi.
Ziziyuan korpussiz ma’lumotlar yanada kam xarajat bilan muntazam va keng ko‘lamda ishlab chiqarilib, doimiy ravishda robotlarning operatsion qobiliyatiga aylantirilganda, mohir operatsiyalar ma’lumotlari ko‘lami muhim chegaradan oshib, yanada yuqori darajadagi intellektning yuzaga kelishi haqiqatan ham qo‘l yetadigan bo‘lishiga ishonadi.