

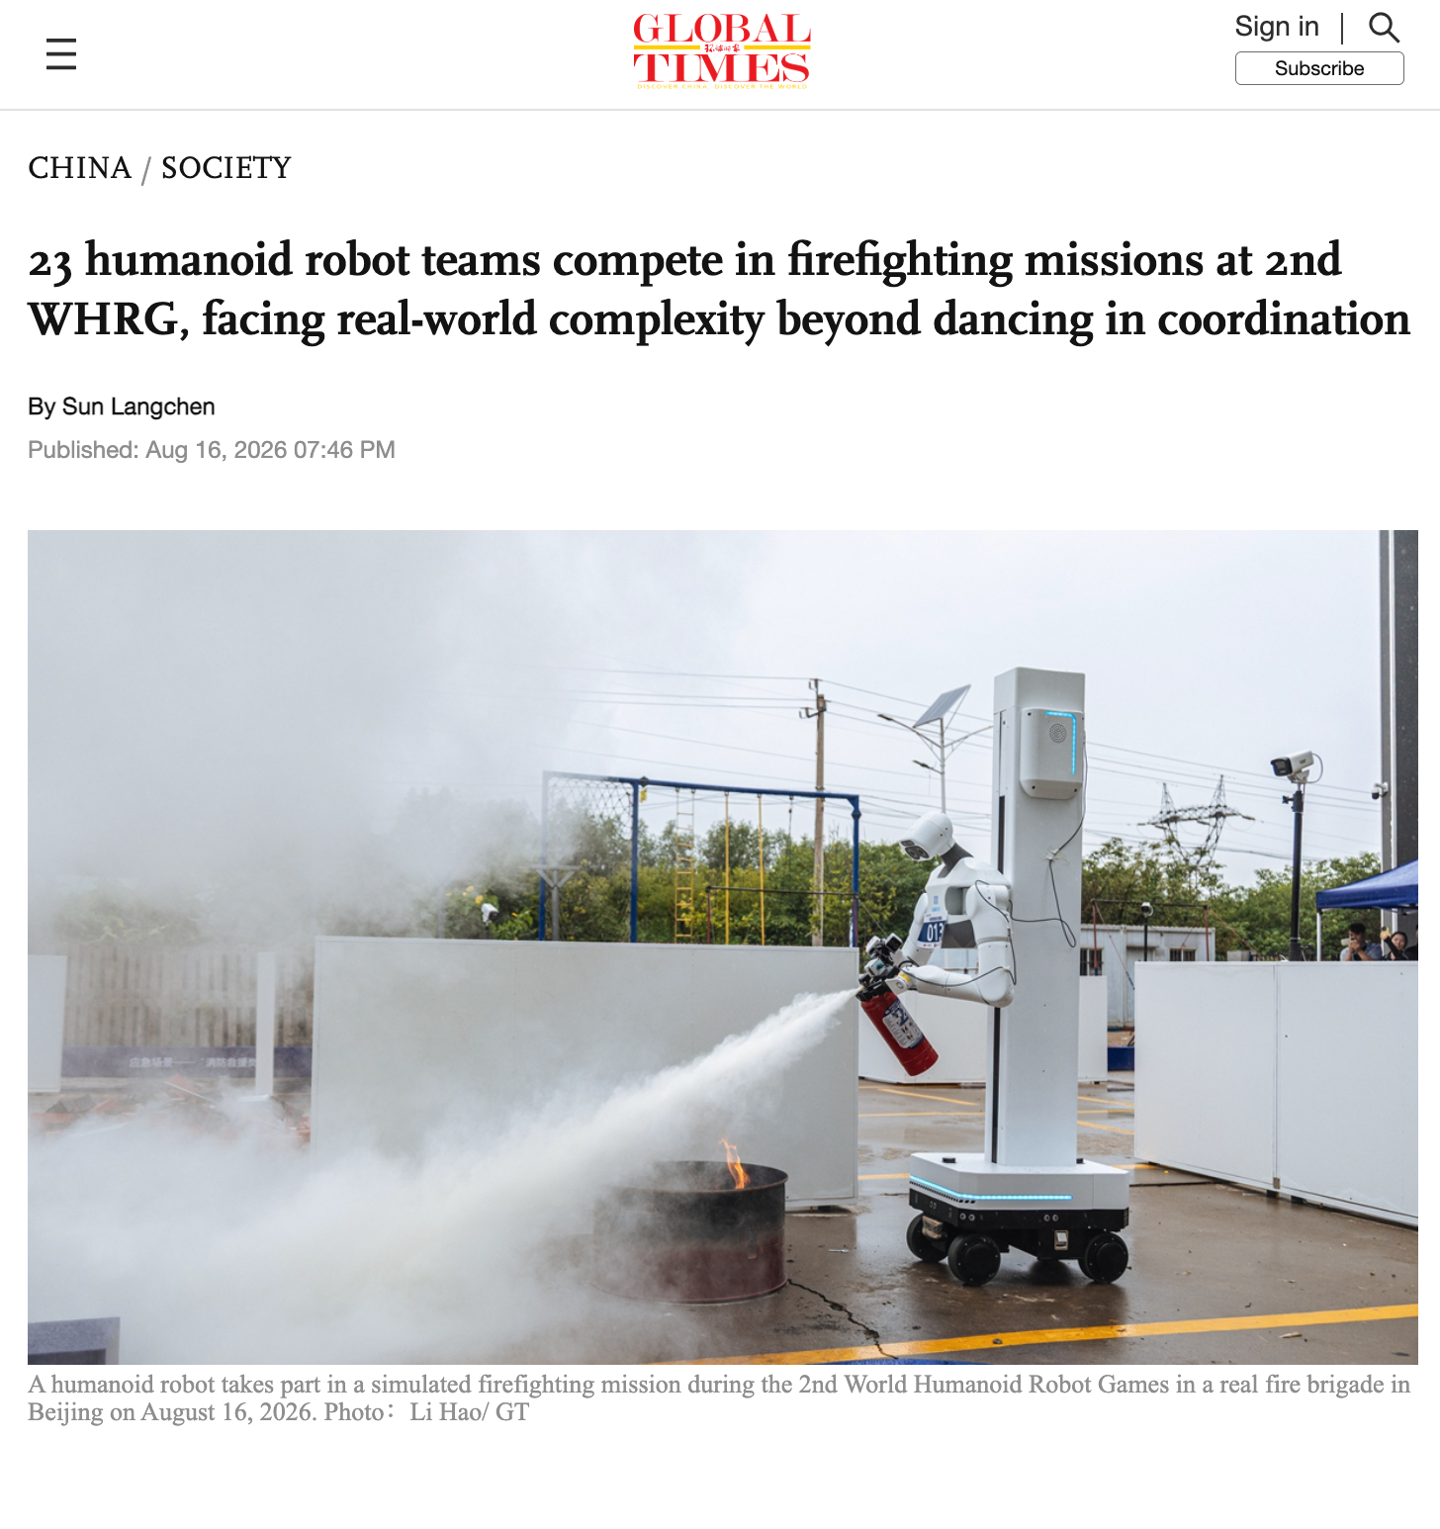
16 avgust kuni Pekinda Ikkinchi Jahon gumanoid robotlar sport o‘yinlari doirasida simulyatsion yong‘in-qutqaruv musobaqasi bo‘lib o‘tdi. Unda 23 ta jamoa qatnashdi. Musobaqa robotlarning murakkab real muhitda amaliy vazifalarni bajarish qobiliyatini sinovdan o‘tkazishga qaratildi.
Mazkur mashg‘ulot sport o‘yinlarida real muhitga moslashish qobiliyatini sinash uchun tashkil etilgan. Nazorat qilinadigan simulyatsion sharoitlar yopiq binoda yaratiladigan odatiy sinovlardan farqli ravishda, favqulodda vaziyatlarni boshqarish loyihasi bevosita haqiqiy yong‘in-qutqaruv bo‘linmasiga olib kirildi. Robotlar amaliy ish sharoitlariga yaqin muhitda mustaqil harakatlanib, aniq vazifalarni bajarishi kerak edi.
Simulyatsion yong‘in vazifasi robotlarning real muhitda ishni barqaror bajara olishini sinashga qaratilgan. Global Times ingliz tilidagi nashri xabariga ko‘ra, bu yilgi muhit sinovi o‘tgan yilgiga qaraganda “real simulyatsiya”ga ko‘proq urg‘u berdi. Har bir robot 30 daqiqa ichida uchta vazifani bajarishi kerak edi: xavfli moddalarni aniqlash, klapanlarni yopish va olov manbasini o‘chirish.
Musobaqa maydoniga ikki turdagi simulyatsion xavfli modda tasodifiy joylashtiriladi. Robot ularni aniqlab, tasvir orqali turini xabar qilishi, so‘ng tasodifiy belgilangan uchta klapanni topib yopishi, oxirida esa o‘t o‘chirgichni topib, alanga so‘nguncha uzluksiz purkashi kerak.
Inson o‘t o‘chiruvchilar maydondagi olovni yoqish bilan birga, robot o‘t o‘chirgichdan to‘g‘ri foydalana olayotganini ham kuzatib boradi. Musobaqa robotlar nazorat qilinadigan laboratoriya muhitidan real sharoitga o‘tganda duch keladigan amaliy qiyinchiliklarni ko‘rsatdi: yog‘ingarchilik, yorug‘likning o‘zgarishi va tashqi muhit sharoitlari ko‘rish orqali aniqlash hamda mexanik boshqaruvga xalaqit berishi mumkin.
Jumladan, UniX AI (Youliqi) roboti vazifani belgilangan vaqt ichida bajargan bo‘lsa-da, uning umumiy tezligi inson o‘t o‘chiruvchilarnikidan ancha past bo‘ldi. Mexanik qo‘l o‘t o‘chirgichning nishon joyiga yo‘naltirilganda ham faqat ikki urinishdan keyin muvaffaqiyat qozondi. O‘sha kuni musobaqada qatnashgan 12 ta jamoadan faqat 3 tasi barcha sinovlarni yakunlay oldi.
Yog‘ingarchilik, doimiy o‘zgarib turadigan yorug‘lik va tashqi muhit ko‘rish orqali aniqlash hamda harakatlarga ta’sir qiladi. Idrok etish yoki harakatni rejalashtirishning istalgan bosqichidagi xato butun vazifaning muvaffaqiyatsiz tugashiga olib kelishi mumkin. Robotlar nafaqat obyektlarni to‘g‘ri aniqlab, mos harakatni tanlashi, balki tana muvozanatini saqlagan holda bir nechta bo‘g‘imlarni aniq muvofiqlashtirishi ham kerak.
Musobaqa gumanoid robotlarning apparat tizimi qanchalik murakkab ekanini ham namoyish etdi. Qo‘lning nozik harakatlari yuqori aniqlikdagi bo‘g‘imlarni talab qiladi, kuch chiqarish, tana barqarorligi va harakatlanish esa yuqori momentli aktuatorlarga tayanadi. Turli vazifalar ko‘pincha bir nechta apparat komponentlarining hamkorlikda ishlashini talab qiladi. Ayrim ishtirokchi robotlar an’anaviy ikki oyoqli tuzilmani qo‘llamagan, balki ko‘p yo‘nalishli g‘ildiraklardan foydalangan. Ko‘p bo‘g‘imli mexanik qo‘llar esa yanada nozik operatsiyalarni bajargan.
Teleboshqaruv hozircha gumanoid robotlar texnologik tizimining muhim qismi bo‘lib qolmoqda. Ayrim jamoalar musobaqa boshlanishidan biroz oldin, hatto vazifa davomida ham robotni VR garniturasi orqali masofadan boshqargan. Operatorlar bort kamerasi yordamida birinchi shaxs nuqtayi nazarini olishi va robot harakatlarini real vaqt rejimida yo‘naltirishi mumkin. Bir nechta jamoa Xitoyda ishlab chiqilgan bo‘g‘im modullaridan ham foydalandi. Servo aktuatorlar past kuchli aniq boshqaruvdan tortib, yuqori kuch talab qiladigan harakatlargacha turli moment diapazonlarini qamrab oladi.
Mutaxassislarning ta’kidlashicha, real muhitdagi bunday musobaqalar katta miqdorda qimmatli muvaffaqiyatsizlik ma’lumotlarini to‘plashga yordam beradi. Ulardan robotlarning idrok etish, harakatni rejalashtirish va AI tizimlarini yanada takomillashtirishda foydalanish mumkin.