

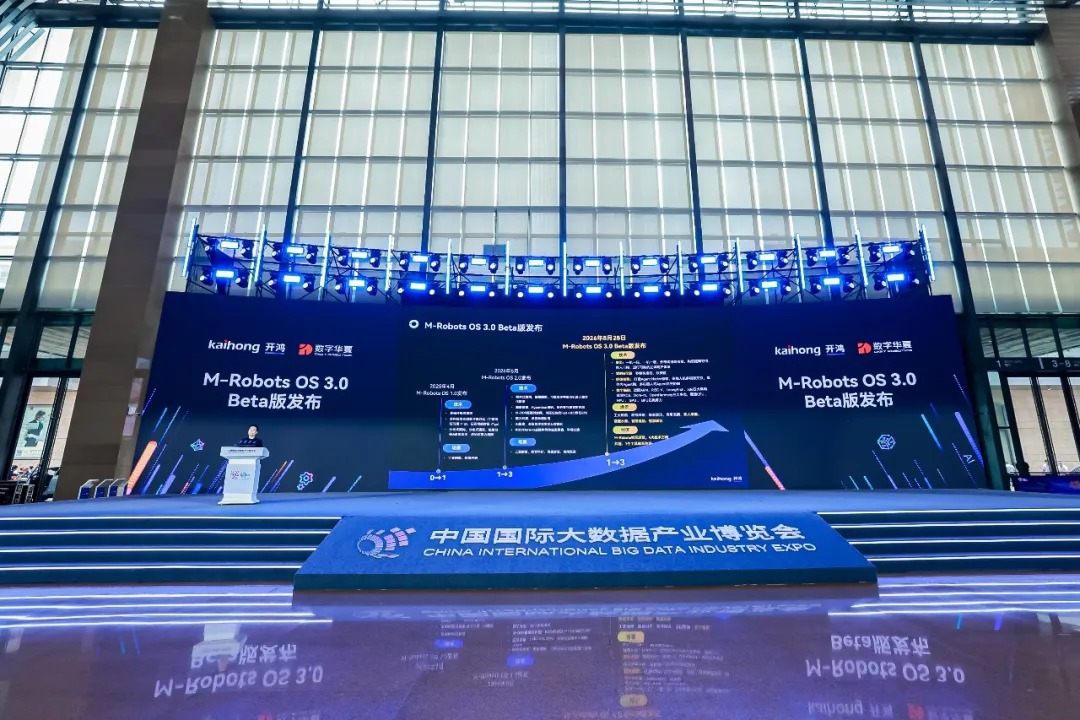
Milliy ma’lumotlar byurosi mezbonligida o‘tkazilayotgan 2026-yilgi Xitoy xalqaro katta ma’lumotlar sanoati ko‘rgazmasi kecha Guyang shahrida ochildi. Deepin HongKong kompaniyasi katta vitse-prezidenti va tadqiqot hamda ishlab chiqish tizimi prezidenti doktor Van Xao tadbirda M-Robots OS 3.0 Beta versiyasini rasman taqdim etdi.
Eslatma: M-Robots OS — Deepin HongKong tomonidan ishlab chiqilgan, ochiq manbali Hongmeng asosidagi Xitoydagi ilk taqsimlangan geterogen ko‘p qurilmali hamkorlik robot operatsion tizimi bo‘lib, uning asosi OpenHarmony hisoblanadi.
Ma’lumotlarga ko‘ra, bu safar taqdim etilgan 3.0 Beta versiyasi e’tiborni “yakka qurilma qobiliyati”dan “jamoaviy intellekt”ga ko‘chirib, xavfsiz, real vaqt rejimida ishlaydigan va ishonchli taqsimlangan robot operatsion tizimi bazasini yaratdi. Tizim “xavfsizlik, real vaqt, jamoaviy intellekt va raqamli baza”ning to‘rt asosiy yo‘nalishi bo‘yicha kompleks yangilandi:
Xavfsizlik yo‘nalishida tizim “ishonchli tarmoqqa ulanish, boshqariladigan kirish va himoyalangan ishlash”dan iborat ko‘p qatlamli himoya tizimini yaratdi. VAA yagona identifikatsiya tizimi asosida har bir qurilmaga yagona raqamli identifikator berilib, “bir qurilma — bir kod, bir qurilma — bir maxfiy kalit” tamoyili amalga oshirildi; KGSI xavfsiz yuklanishi orqali ishonch zanjiri shakllantirilib, ish muhiti toza va ishonchli bo‘lishi ta’minlandi; bir nechta qurilma superqurilmaga birlashganda, xavfsizlik darajasi yuqori bo‘lgan qurilma yagona xavfsizlik autentifikatsiyasini amalga oshiradi, bu esa samarali va ishonchli hisoblanadi. Bundan tashqari, tizim xavfsizlik holatini almashishni ham ta’minlaydi — bitta qurilma hujumga uchraganda, xavf haqidagi ma’lumot tezda ulashilib, ulanish uzilishi mumkin. Shu tariqa xavf tarqalishining oldi olinib, “sharq va g‘arb hamkorligiga asoslangan jamoaviy xavfsizlik” ta’minlanadi.
Real vaqt va ishonchlilik yo‘nalishida tizim kompaniyaning o‘zi ishlab chiqqan bir chipli, ko‘p yadroli gibrid joylashtirish arxitekturasi asosida ishlaydi. U uzilishlarga javob berish va vazifalarni almashtirish kechikishini ≤1μs darajasida saqlagan holda, mikrosekundlik qat’iy real vaqt javobini ta’minlaydi. Shuningdek, soniyalar ichida ishga tushish va tezkor tiklanish imkoniyatlari mavjud — muhim biznes jarayonlari 2 soniya ichida qayta ishlaydi, tizimdagi nosozliklar 4 soniya ichida tiklanadi, bitta nuqtadagi nosozlik ta’siri tarqalmaydi. Bu aqlli ishlab chiqarish, inspeksiya kabi yuqori talablar qo‘yiladigan sohalarning ishonchlilik talablarini qondiradi.
Jamoaviy intellekt yo‘nalishida 3.0 Beta versiyasida inson va robot o‘rtasidagi multimodal muloqot, bitta robot ichida bir nechta Agentning avtonom hamkorligi hamda robotlar o‘rtasida Agentlarning avtonom hamkorligini ta’minlaydigan yangi Agent Native freymvorki yaratildi. Ushbu freymvork asosida ishlab chiqilgan M-Claw uchdan uchigacha taqsimlangan avtonom klasterni — robotlarning o‘z-o‘zidan tarmoqqa ulanishi, imkoniyatlarni taqsimlangan holda almashishi va vazifalarni dinamik taqsimlashni amalga oshiradi. Bu robotlarning “yakka tartibda bajarish”dan “jamoaviy hamkorlik”ka o‘tishini ta’minlaydi.
Raqamli baza yo‘nalishida tizim ARM, RISC-V, LoongArch va x86 kabi to‘rtta asosiy arxitekturaga moslashtirilgan, ROS, Dora-rs va OpenHarmony kabi uchta ekotizim bilan mos keladi hamda CPU, NPU, GPU va BPU kabi to‘rt turdagi hisoblash quvvatini qamrab oladi. Bu sanoatda mavjud ilovalar va ishlab chiquvchilarning texnik tajribasini muammosiz ko‘chirishni ta’minlab, “hammasini qaytadan boshlash” zaruratini bartaraf etadi.
Taqdimotda Van Xao M-Robots OS 3.0 Beta’ning amaliy qo‘llanilishini uchta real vaziyat orqali namoyish etdi:
Avtomatlashtirilgan chakana savdo vaziyatida M-Robots OS asosida tayyorlash roboti va yetkazib berish roboti M-DDS orqali qurilmalarni avtomatik aniqlab, o‘z-o‘zidan tarmoqqa ulanadi. Buyurtma ma’lumotlari, qurilma holati va vazifa jarayoni real vaqt rejimida sinxronlashtirilib, “bir piyola qahvaning operatorsiz estafetasi” amalga oshiriladi — buyurtma berishdan tayyorlash va yetkazib berishgacha bo‘lgan barcha jarayon qurilmalararo hamkorlikda bajariladi.
Park inspeksiyasi vaziyatida M-Robots OS Hai’en inspeksiya robotiga moslashtirilib, dron bilan hamkorlikda M-DDS asosida superqurilma hosil qiladi va park xavfsizligi uchun havo va yer integratsiyalashgan himoya tizimini yaratadi. Yong‘in yoki noqonuniy kirish kabi noodatiy holat aniqlanganda, tizim atrofdagi qurilmalarni avtomatik ravishda jalb qilib, turli manbalardan olingan ma’lumotlarni tekshiradi va tahlil qiladi. Shundan so‘ng eng yaqin yer robotini hodisani bartaraf etishga yuborib, “aniqlash — tasdiqlash — bartaraf etish” jarayonini qurilma tomonida to‘liq yopadi.
Suv sifatini tekshirish vaziyatida suv sifatini tekshiruvchi robot laboratoriya muhiti monitoringi qurilmalari va xodimlarning ish holatini kuzatuvchi qurilmalar bilan dinamik hamkorlik qilib, “inson — mashina — muhit”dan iborat yagona laboratoriya boshqaruv tizimini yaratadi. Robot suv namunalarini tekshirish vazifasini bajarayotganda, yorug‘lik, shamollatish, harorat va namlikni avtomatik sozlay oladi. Natijada tekshiruv ishlari va laboratoriya muhitini boshqarish yagona aqlli tizimga birlashtiriladi.