

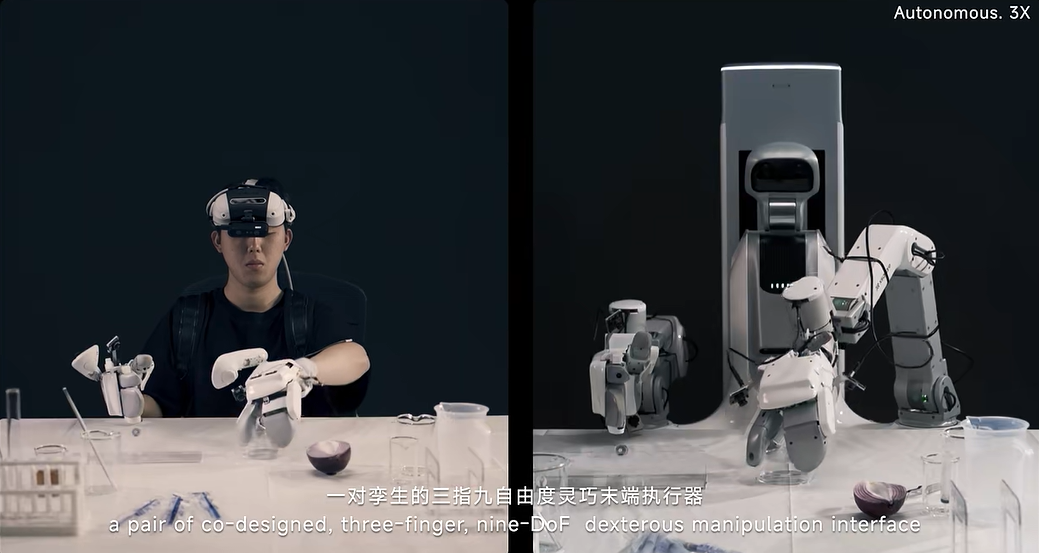
Hôm nay, doanh nghiệp robot hiện thân Tự Biến đã ra mắt một cặp bàn tay thao tác khéo léo ba ngón, chín bậc tự do giống hệt nhau mang tên TwinDEX.
Theo giới thiệu chính thức, một bàn tay khéo léo được đeo trên người để thu thập dữ liệu; bàn tay còn lại được lắp trên robot để triển khai trên robot thật. Đây là lần đầu tiên thao tác khéo léo được thực hiện hoàn toàn dựa trên dữ liệu không gắn với thân robot và không sử dụng dữ liệu điều khiển từ xa robot thật.
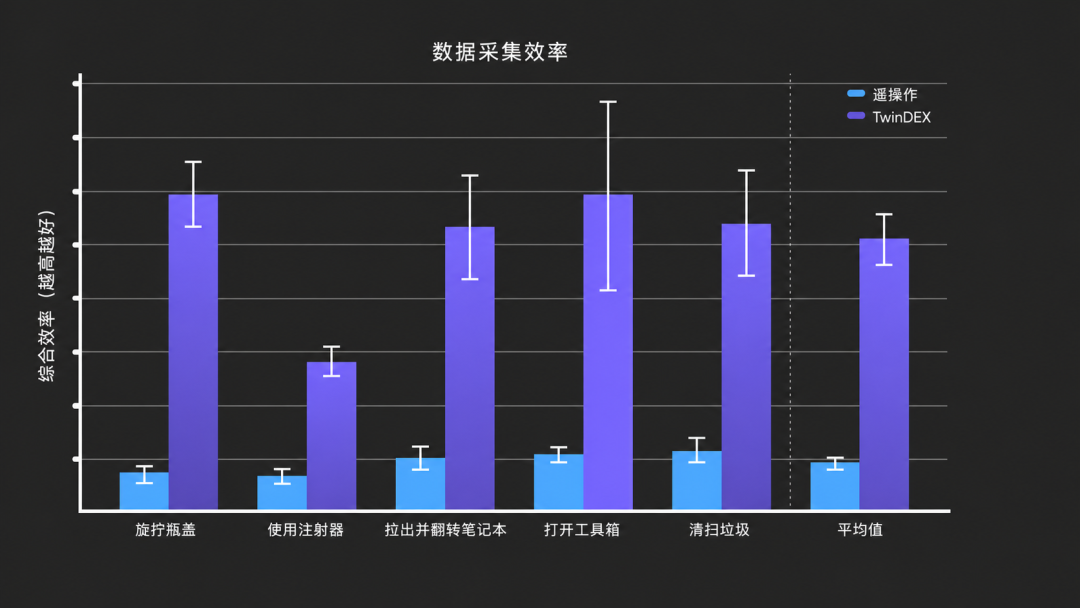
Kết quả đánh giá cho thấy hiệu suất thu thập dữ liệu không gắn với thân robot của TwinDEX cao gấp 5,3 lần so với điều khiển từ xa robot thật; khi huấn luyện mô hình, dữ liệu không gắn với thân robot gần như có thể thay thế hoàn toàn 100% dữ liệu điều khiển từ xa robot thật.
Đơn vị này cho biết sản phẩm đã định hình lại nhận thức của ngành trí tuệ hiện thân về “kim tự tháp dữ liệu”: trước đây, dữ liệu điều khiển từ xa robot thật được xem là có giá trị nhất nhưng cũng khó mở rộng nhất vì chứa nhiều thông tin tương tác vật lý phong phú. TwinDEX đã đổi mới bằng cách duy trì tính nhất quán giữa đầu thu thập và đầu thực thi, đồng thời kết hợp quy trình xử lý dữ liệu hoàn chỉnh với quy trình huấn luyện mô hình, giúp dữ liệu không gắn với thân robot đạt hiệu quả huấn luyện tương đương dữ liệu robot thật. Điều này có nghĩa là việc huấn luyện thao tác khéo léo không còn hoàn toàn bị hạn chế bởi dữ liệu robot thật có chi phí cao; một hướng đi khả thi mới đã được mở ra để thu thập dữ liệu không gắn với thân robot ở quy mô lớn và nâng cao năng lực robot.
Phần giới thiệu chi tiết của đơn vị này như sau:
Thiết kế ngược giải quyết bài toán thao tác khéo léo, ba ngón cũng đảm nhiệm được thao tác phức tạp
Để thao tác khéo léo thực sự được mở rộng quy mô, không chỉ cần thiết kế bàn tay linh hoạt mà còn phải giúp dữ liệu không gắn với thân robot huấn luyện mô hình hiệu quả và cho phép mở rộng hoạt động thu thập dữ liệu. Hướng tới ba mục tiêu này, TwinDEX được thiết kế trên ba phương diện: tính linh hoạt, tính nhất quán và khả năng mở rộng.
Về tính linh hoạt, TwinDEX sử dụng thiết kế ba ngón, chín bậc tự do, trong đó bảy bậc là chủ động, nhằm cân bằng giữa độ linh hoạt, độ tin cậy và chi phí. Dựa trên các thử nghiệm bao phủ nhiều thao tác cơ bản, Tự Biến nhận thấy ba ngón, thông qua sự phối hợp của ngón cái, ngón trỏ và ngón giữa, có thể hoàn thành phần lớn thao tác trong các tình huống đời sống, là “lời giải khả thi tối thiểu” cho thao tác khéo léo. Khi kết hợp với mô hình nền tảng đủ tốt, hệ thống có thể đảm nhiệm nhiều thao tác phức tạp.
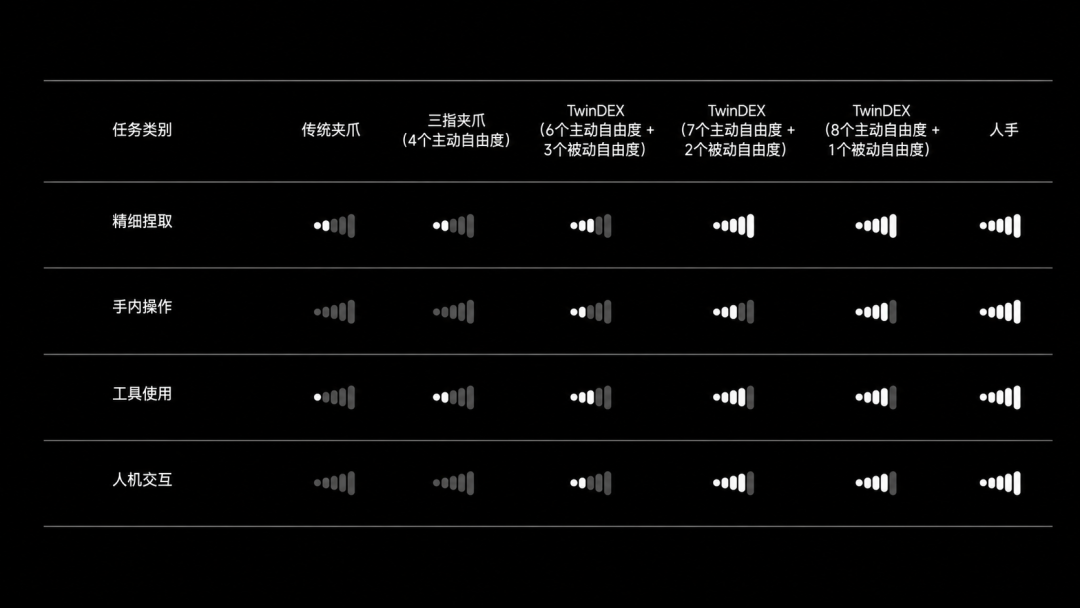
Tính nhất quán là yếu tố then chốt giúp dữ liệu không gắn với thân robot có thể được sử dụng trực tiếp để học chính sách robot. Việc thu thập dữ liệu giữa các thân robot thường tồn tại khác biệt động học và suy giảm độ chính xác giữa đầu thu thập và đầu thực thi, khiến dữ liệu khó chuyển giao trực tiếp và cần dùng dữ liệu robot thật để căn chỉnh hoặc tinh chỉnh. TwinDEX lấy “huấn luyện hoàn toàn bằng dữ liệu không gắn với thân robot” làm mục tiêu, lấy hiệu năng ứng dụng cuối cùng làm mốc, từ đó thiết kế ngược các chỉ tiêu nhất quán mà đầu thu thập cần đạt được.
Cụ thể, về động học, hệ thống duy trì sự nhất quán về số bậc tự do, trục khớp và tỷ lệ thanh liên kết; về cơ học tiếp xúc, duy trì sự nhất quán về vật liệu tiếp xúc, hình học và đặc tính bề mặt, đồng thời trang bị các cảm biến xúc giác tương ứng; về thị giác, duy trì sự nhất quán về ngoại hình. Hệ thống cũng tối ưu các chỉ tiêu độ chính xác quan trọng như khớp, định vị cổ tay, độ rung và độ trôi. Trên cơ sở đó, Tự Biến còn thiết kế chuyên biệt mô hình và chiến lược huấn luyện để nâng cao khả năng dung sai của chính sách đối với sai số chấp nhận được, giảm ảnh hưởng của khác biệt còn lại giữa đầu thu thập và đầu triển khai lên hiệu năng nhiệm vụ.
Về khả năng mở rộng, TwinDEX sử dụng bộ xương ngoài ba ngón đeo được làm đầu thu thập, giải phóng hoạt động thu thập dữ liệu khỏi thân robot và môi trường cố định. “Một người vận hành, một chiếc bàn, một bộ xương ngoài là một đơn vị thu thập dữ liệu hoàn chỉnh.” Bộ xương ngoài cung cấp phản hồi lực trực quan, hỗ trợ người vận hành thực hiện các thao tác tiếp xúc tự nhiên và tinh vi; phương thức thu thập dạng mô-đun cho phép mở rộng song song bằng cách tăng số thiết bị và người vận hành, giúp quy mô dữ liệu không còn bị giới hạn bởi số lượng robot và cơ sở cố định.
Hiệu suất thu thập dữ liệu tăng 5,3 lần, dữ liệu không gắn với thân robot có thể thay thế hoàn toàn dữ liệu robot thật
Trước đây, dữ liệu không gắn với thân robot thường cần kết hợp với dữ liệu robot thật để bù đắp sự thiếu hụt thông tin vật lý thực tế; hiện nay, ngành bắt đầu khám phá việc sử dụng trực tiếp dữ liệu không gắn với thân robot để huấn luyện chính sách và thực thi trên robot. TwinDEX đồng thời nâng cao hiệu suất thu thập và hiệu suất sử dụng dữ liệu không gắn với thân robot.
Về thu thập dữ liệu, điều khiển từ xa robot thật bị giới hạn bởi số lượng robot, địa điểm và thời gian sử dụng thiết bị, khiến quy mô dữ liệu khó mở rộng nhanh chóng; TwinDEX có thể thu thập dữ liệu song song bằng cách tăng số thiết bị thu thập đeo được và người vận hành. Trong các nhiệm vụ liên quan, hiệu suất thu thập dữ liệu mỗi giờ của TwinDEX cao gấp 5,3 lần so với điều khiển từ xa robot thật.
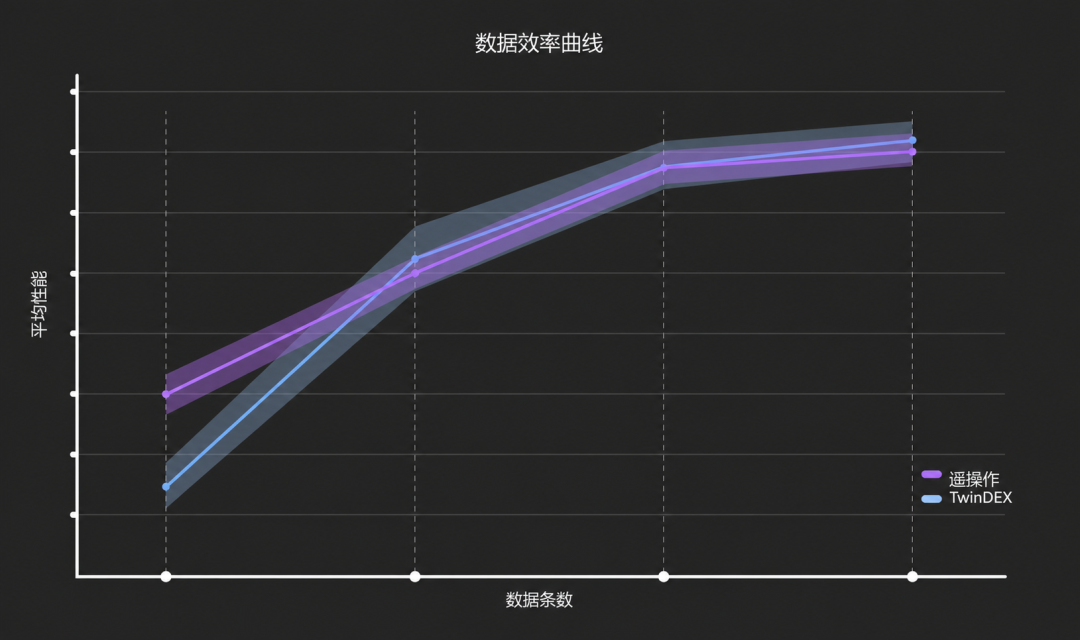
Về sử dụng dữ liệu, Tự Biến phát hiện rằng trên các chuẩn đánh giá đa nhiệm, hiệu năng của chính sách được huấn luyện bằng hai loại dữ liệu đều tăng với cùng tốc độ khi lượng dữ liệu tăng và cuối cùng hội tụ. Điều này có nghĩa dữ liệu không gắn với thân robot gần như có thể thay thế 100% dữ liệu điều khiển từ xa robot thật về hiệu quả huấn luyện. Nói cách khác, dữ liệu điều khiển từ xa robot thật không còn là điều kiện bắt buộc để huấn luyện thao tác khéo léo; dữ liệu không gắn với thân robot dễ thu thập hơn cũng có thể đạt hiệu quả huấn luyện tương đương, mở ra hướng đi mới cho việc mở rộng quy mô dữ liệu thao tác khéo léo.
Phá vỡ “tam giác bất khả thi” của thao tác khéo léo, đưa trí tuệ hiện thân đến gần hơn
Bài toán dữ liệu cho thao tác khéo léo từ lâu đã tồn tại một “tam giác bất khả thi”: chất lượng dữ liệu, tính linh hoạt và khả năng mở rộng khó có thể đồng thời đạt được. Dữ liệu điều khiển từ xa độ chính xác cao có chất lượng tốt và tính linh hoạt mạnh, nhưng chi phí thu thập cao; phương thức thu thập chi phí thấp dễ mở rộng quy mô nhưng thường khó bảo đảm chất lượng dữ liệu; hệ thống năm ngón có độ linh hoạt cao hơn và giới hạn thao tác lớn hơn, nhưng chi phí phần cứng cũng tăng tương ứng, khó triển khai thu thập dữ liệu quy mô lớn.
TwinDEX là hệ thống đầu tiên trên thế giới kết hợp được cả ba yếu tố: duy trì mức độ nhất quán cao giữa đầu thu thập và đầu thực thi về động học, cơ học tiếp xúc và ngoại hình thị giác, vừa bảo đảm chất lượng dữ liệu vừa thực hiện thao tác khéo léo, đồng thời nâng hiệu suất thu thập dữ liệu lên hơn 5 lần so với điều khiển từ xa robot thật.
Điều này có nghĩa dữ liệu không gắn với thân robot hiện đã có thể thay thế dữ liệu robot thật để huấn luyện các thao tác khéo léo đầy thách thức. Trong bước tiếp theo, Tự Biến sẽ tiếp tục mở rộng quy mô dữ liệu, từ một mặt bàn đơn lẻ tiến tới môi trường mở, từ bối cảnh cố định tiến tới phân phối đuôi dài, cung cấp nguồn dữ liệu phong phú và đa dạng hơn cho việc huấn luyện mô hình robot. Kiến trúc thu thập dữ liệu đeo được, không gắn với thân robot và phân tán của TwinDEX chính là hạ tầng được xây dựng cho giai đoạn mở rộng quy mô tiếp theo.
Tự Biến tin rằng khi dữ liệu không gắn với thân robot có thể được sản xuất liên tục ở quy mô lớn với chi phí thấp hơn và không ngừng chuyển hóa thành năng lực thao tác của robot, quy mô dữ liệu cho thao tác khéo léo vượt qua điểm tới hạn, sự xuất hiện của trí tuệ ở cấp độ cao hơn sẽ thực sự trở nên trong tầm tay.