

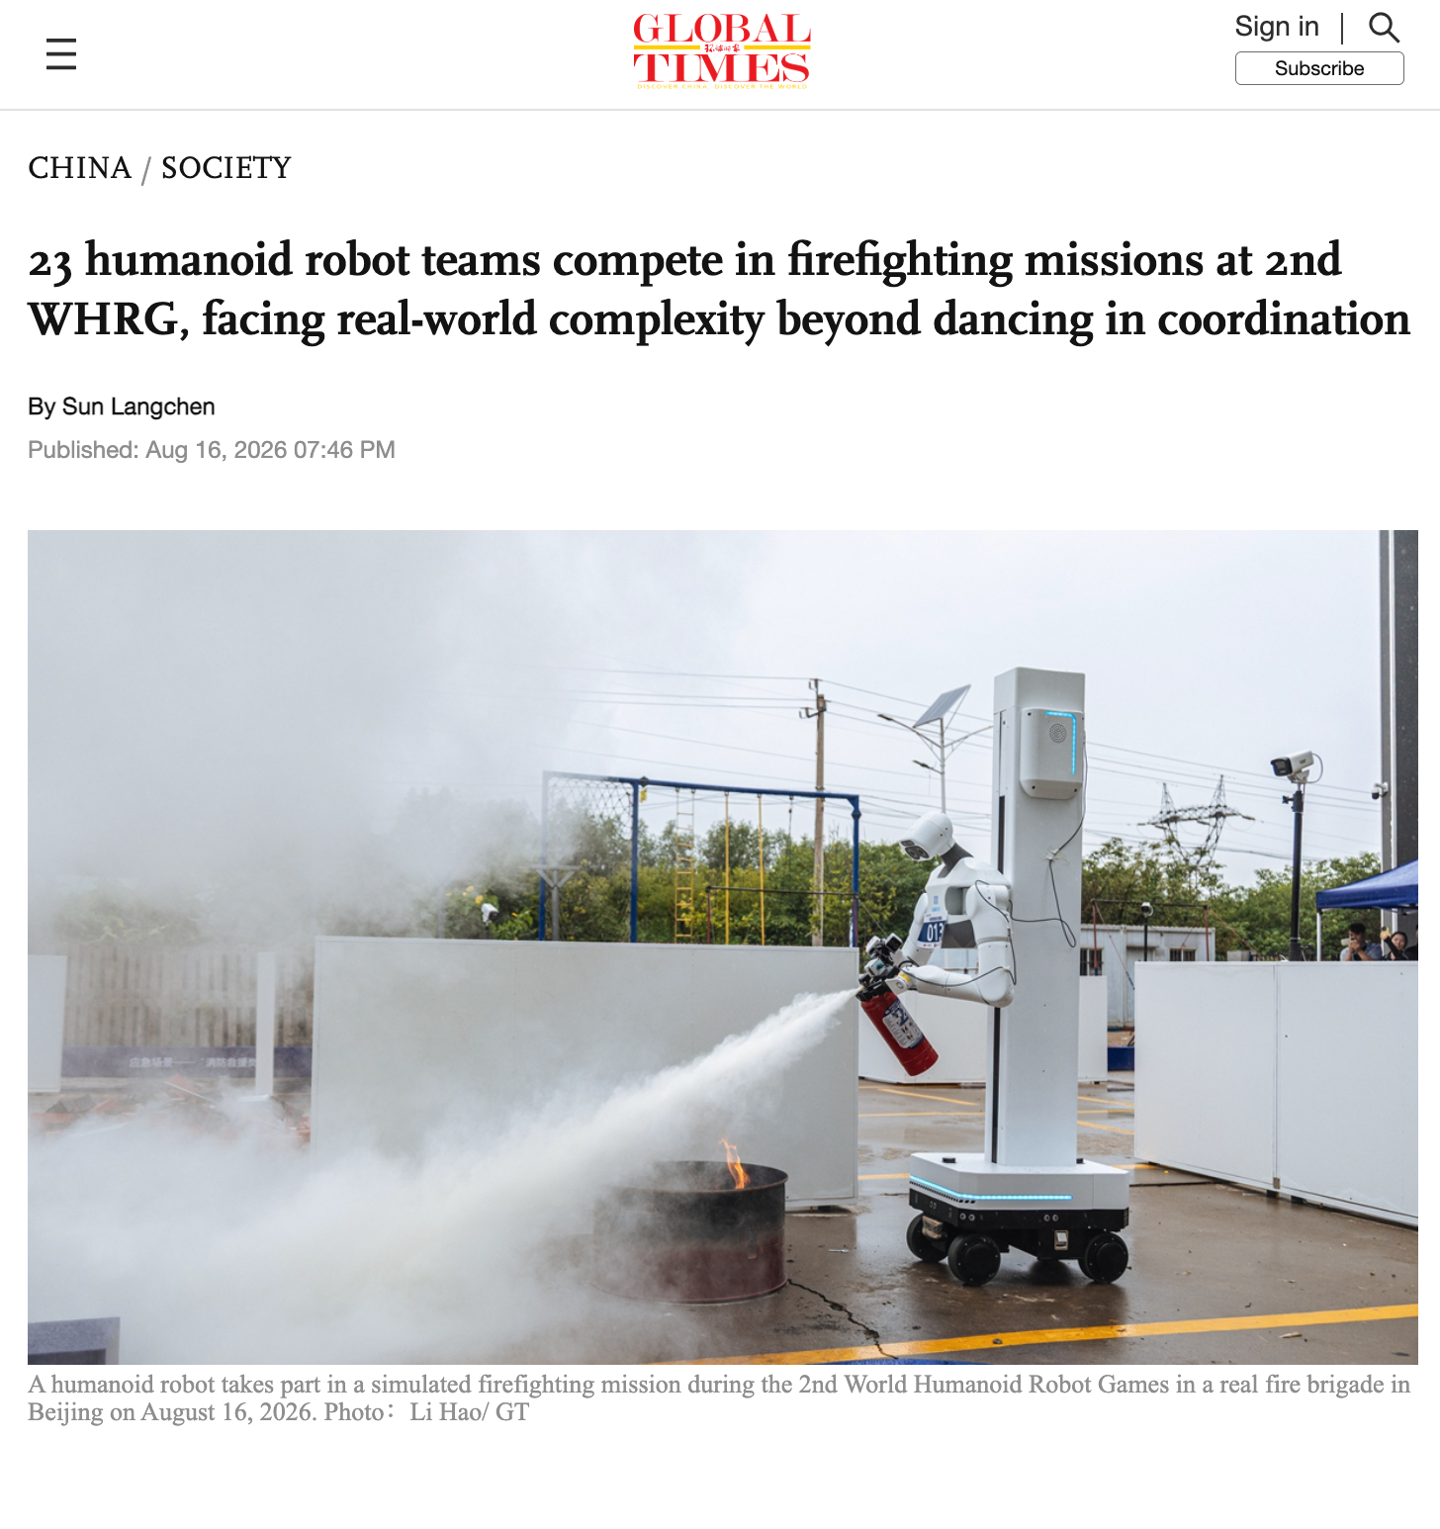
Ngày 16 tháng 8, Đại hội Thể thao Robot Hình người Thế giới lần thứ hai tổ chức một cuộc thi mô phỏng cứu hỏa cứu hộ tại Bắc Kinh, với 23 đội tham gia. Cuộc thi tập trung kiểm tra khả năng tác nghiệp thực tế của robot trong môi trường phức tạp.
Buổi diễn tập này là nội dung kiểm tra khả năng thích ứng với môi trường thực tế của đại hội. Khác với việc dựng các bối cảnh mô phỏng được kiểm soát trong nhà, nội dung quản lý khẩn cấp được đưa thẳng vào một đội cứu hỏa thực tế. Robot phải tự chủ hoạt động và hoàn thành các nhiệm vụ cụ thể trong môi trường gần với công việc thực tế.
Nhiệm vụ chữa cháy mô phỏng nhằm kiểm tra liệu robot có thể hoàn thành công việc ổn định trong môi trường thực tế hay không. Theo Global Times bản tiếng Anh của Thời báo Hoàn Cầu, phần thi bối cảnh năm nay nhấn mạnh hơn vào “mô phỏng thực tế” so với năm ngoái. Mỗi robot phải hoàn thành ba nhiệm vụ trong 30 phút: nhận diện chất nguy hiểm, đóng van và dập lửa.
Tại địa điểm thi, hai loại chất nguy hiểm mô phỏng sẽ được đặt ngẫu nhiên. Robot phải nhận diện và báo cáo loại chất bằng hình ảnh, sau đó tìm và đóng ba van được chỉ định ngẫu nhiên, cuối cùng tìm bình chữa cháy và phun liên tục cho đến khi ngọn lửa tắt.
Lính cứu hỏa chịu trách nhiệm châm lửa tại hiện trường, đồng thời quan sát xem robot có sử dụng bình chữa cháy đúng cách hay không. Cuộc thi cho thấy những khó khăn thực tế mà robot phải đối mặt khi chuyển từ môi trường thí nghiệm được kiểm soát sang môi trường thực tế. Mưa, điều kiện ánh sáng thay đổi và môi trường ngoài trời đều có thể gây nhiễu cho việc nhận diện bằng hình ảnh và thao tác cơ khí.
Robot của UniX AI (Youliqi) đã hoàn thành nhiệm vụ trong thời gian quy định, nhưng tốc độ tổng thể thấp hơn nhiều so với lính cứu hỏa. Khi đưa tay máy đến đúng vị trí mục tiêu của bình chữa cháy, robot cũng phải thử hai lần mới thành công. Trong 12 đội tham gia cuộc thi hôm đó, chỉ có 3 đội hoàn thành toàn bộ thử thách.
Mưa, ánh sáng thay đổi liên tục và môi trường ngoài trời đều ảnh hưởng đến khả năng nhận diện bằng hình ảnh và thao tác. Chỉ cần một mắt xích trong khâu cảm nhận hoặc lập kế hoạch chuyển động gặp lỗi, toàn bộ nhiệm vụ có thể thất bại. Robot không chỉ phải nhận diện chính xác vật thể và chọn hành động tương ứng, mà còn phải phối hợp chính xác nhiều khớp trong khi duy trì thăng bằng cơ thể.
Cuộc thi cũng cho thấy mức độ phức tạp của hệ thống phần cứng robot hình người. Các động tác linh hoạt của bàn tay cần các khớp có độ chính xác cao; việc tạo lực, giữ ổn định cơ thể và di chuyển lại phụ thuộc vào bộ chấp hành mô-men xoắn cao. Những nhiệm vụ khác nhau thường cần nhiều loại phần cứng phối hợp. Một số robot dự thi không sử dụng hai bàn chân truyền thống mà dùng bánh xe đa hướng, trong khi bàn tay máy nhiều khớp đảm nhiệm các thao tác tinh vi hơn.
Điều khiển từ xa hiện vẫn là một bộ phận quan trọng trong hệ thống công nghệ robot hình người. Một số đội điều khiển robot từ xa bằng kính VR ngay trước khi cuộc thi bắt đầu, thậm chí trong quá trình thực hiện nhiệm vụ. Nhân viên vận hành có thể sử dụng camera trên robot để có góc nhìn người thứ nhất, rồi hướng dẫn robot thực hiện động tác theo thời gian thực. Nhiều đội cũng sử dụng các mô-đun khớp do Trung Quốc phát triển, với bộ chấp hành servo bao phủ nhiều dải mô-men xoắn, từ điều khiển chính xác ở lực thấp đến các động tác cần lực cao.
Các chuyên gia cho biết những cuộc thi trong môi trường thực tế như vậy có thể tích lũy nhiều dữ liệu thất bại có giá trị, phục vụ việc tiếp tục cải thiện hệ thống cảm nhận, lập kế hoạch chuyển động và AI của robot.