

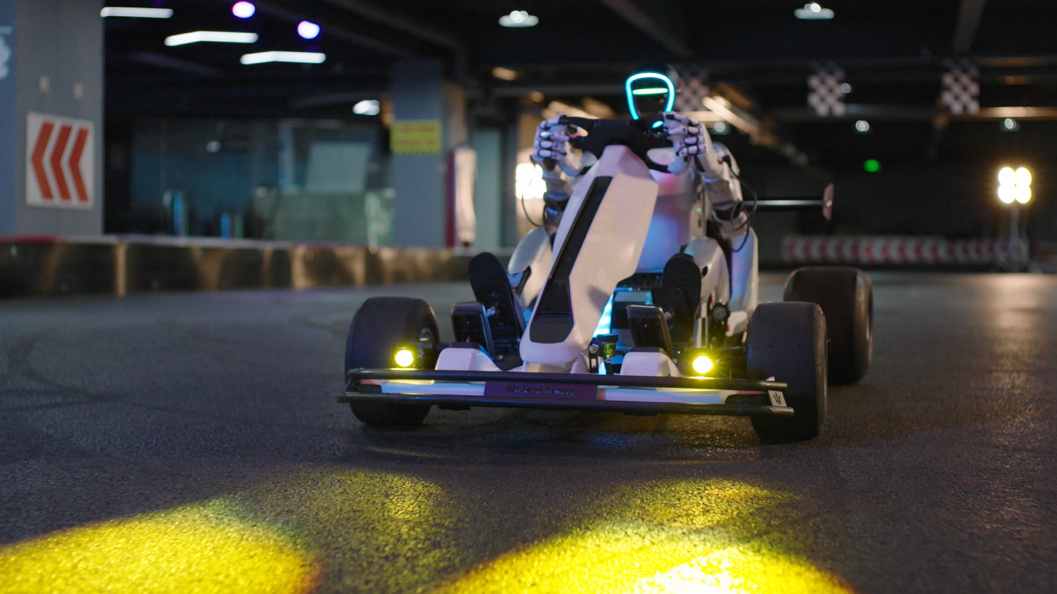
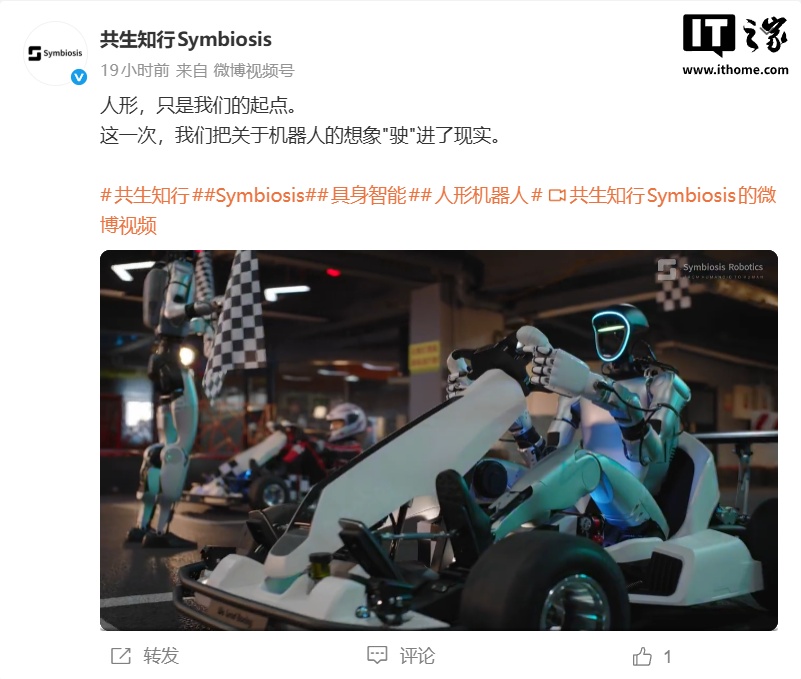
I-Symbiosis Robotics izolo (17 Agasti) ikhiphe i-Demo yerobhothi elingumuntu elihamba ngemilenze emibili lishayela i-kart, futhi yethula newebhusayithi yayo esemthethweni.
Lokhu kungokokuqala selokhu kwasungulwa i-Symbiosis Robotics ukuthi le nkampani ikhombise ngokuhlelekile inqubekelaphambili yayo yesigaba emkhakheni “wobuhlakani bomzimba wonke” wamarobhothi angabantu ahamba ngemilenze emibili. Le nkampani ithi umjaho uwukuhlolwa kwayo kokuqala okusesidlangalaleni; esikhathini esizayo izokhipha ezinye izibonelo ezigxile ekusebenzeni ngenkathi ihamba, ekuqondaniseni okubukwayo ngokunemba okuphezulu, ekulawuleni amandla okuthintana nasemisebenzini enochungechunge olude.
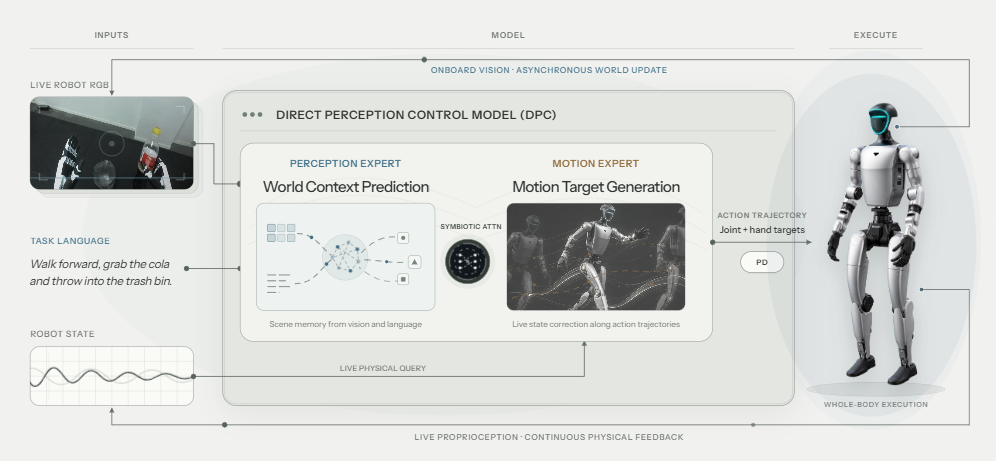
Iwebhusayithi esemthethweni ye-Symbiosis Robotics ibala “imodeli yokulawula esekelwe ekuboneni okuqondile”. Le nkampani ithi ukwandiswa kokubona kwenza irobhothi liqonde umhlaba kangcono, kodwa ukuqonda umsebenzi akusho ngokuzenzakalelayo ukuthi lingakwazi ukwenza ngokwethembeka. I-Symbiosis Robotics ifuna ukususa umngcele wamamodeli obuhlakani, isuke ekukhiqizeni umgomo we-kinematics okufanele ulandelwe, iye ekukhiqizeni isenzo somzimba esinqunywa yisimo samanje somzimba futhi esingasetshenziswa ngokuqondile.
Imodeli yokulawula esekelwe ekuboneni okuqondile (Direct Perception Control Model) yakha kabusha uchungechunge lokwenza isenzo emazingeni amathathu: isixhumi esibonakalayo sesenzo, ukuhlanganiswa kokumelwa, nokuqeqeshwa kwe-loop evaliwe. Imodeli isusa ngokuphelele ukumelwa kokunyakaza okuphakathi; ayisakhiqizi inkomba yokunyakaza edinga ukulandelwa yi-Whole-Body Tracker ezimele, kodwa imephu ngokuqondile ukubona, ulimi, isimo somzimba, umlando wezenzo nempendulo yokwenza kube imigomo esebenzisekayo yamalunga nezandla. I-Symbiotic Attention yenza ukumelwa kokubona nokulawula kusebenzisane nge-attention ngaphansi kwe-action objective eyabiwe, ukuze ukuqonda umsebenzi kuboshwe ekusebenzisekeni kwesenzo, kanti ukukhiqizwa kwesenzo kuqhubeke nokusebenzisa umongo wencazelo.
Ngosizo lwale modeli, irobhothi elingumuntu le-Unitree likwazi ukuhlanganisa isandla, iso nonyawo; lingalawula i-accelerator ngonyawo lwesokudla, liphenduke ngokushesha ngaphambi kokuphuma ejikeni, lihlanganise isikhathi sokubona, ukulawula okunembile kwe-accelerator nencazelo yokushayela.
Ngokombiko we-AI 科技评论, i-Symbiosis Robotics yasungulwa ngu-Ding Pengxiang, umfundi we-PhD oqeqeshwe ngokuhlanganyela yi-Zhejiang University ne-Westlake University, futhi igxile ekukhiqizeni izenzo kusukela ekuqaleni kuye ekugcineni emkhakheni wobuhlakani obugxile emzimbeni. Le nkampani izama ukuxazulula inkinga yesakhiwo ekhona ekwakhiweni kobuhlakani obugxile emzimbeni: “imodeli iyawuqonda umsebenzi, kodwa ukwenziwa kwesenzo akuthembekile”.
Umbiko wezobuchwepheshe:
https://symbiosis-robotics.com/research/dpc/zh/