
- 소속 회사
- Menlo Research
- 제품 소재지
- 싱가포르
- 오픈 소스 여부
- 오픈 소스
- 등록일
- 2026-07-27
01Asimov 1 소개
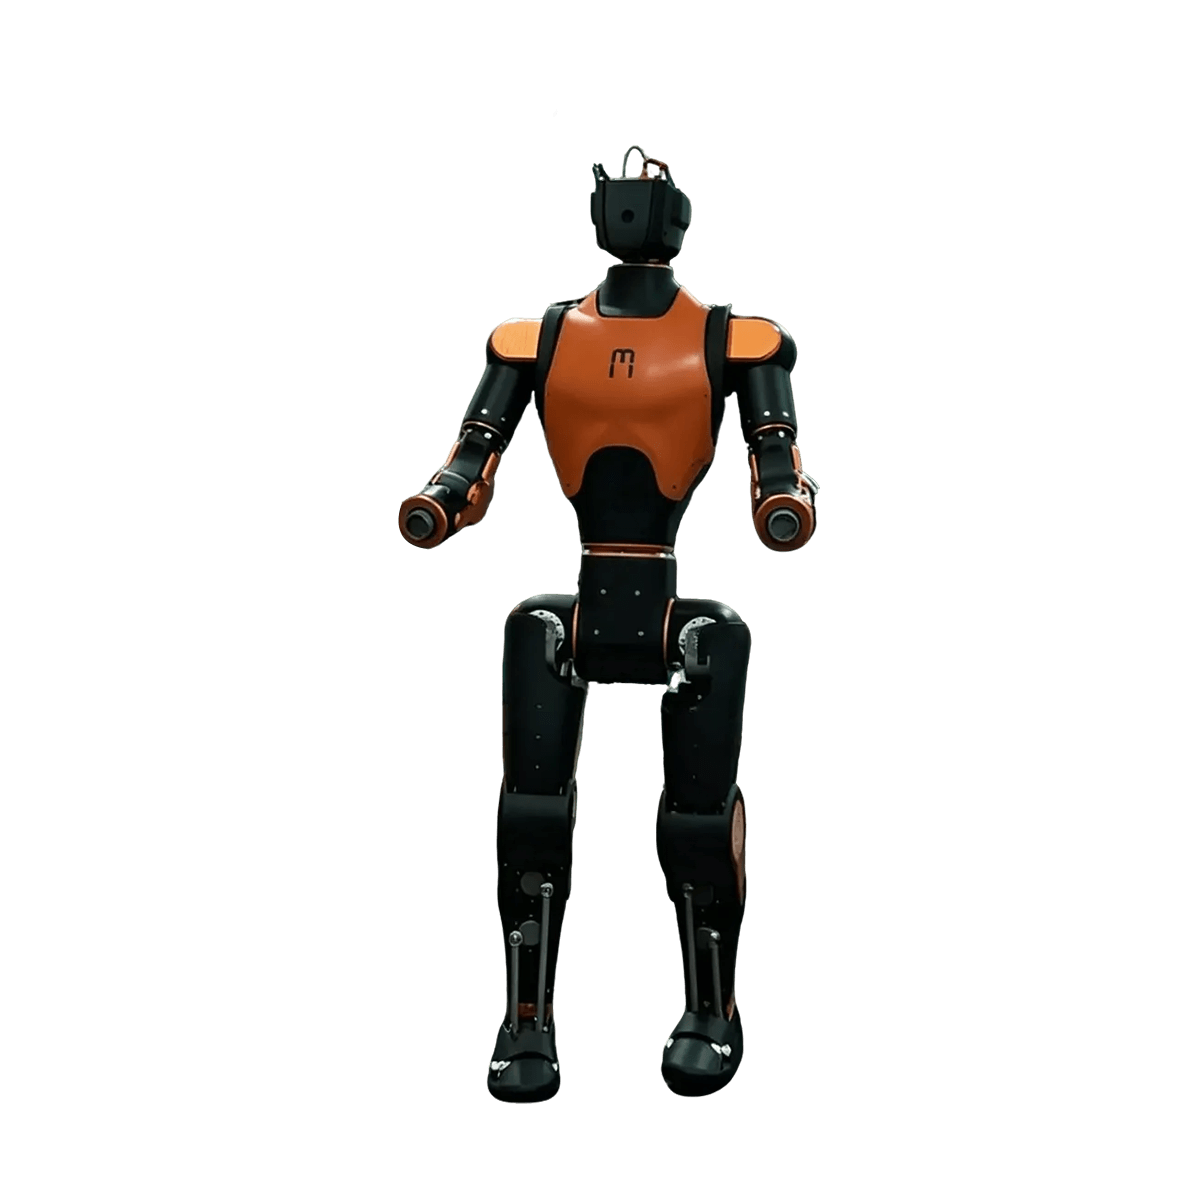
<p>Asimov 1은 처음부터 직접 만들 수 있는 이족보행 휴머노이드 로봇입니다. Menlo Research는 이 로봇을 철저히 개방된 하드웨어로 설계했습니다. 높이 1.2m, 무게 35kg인 로봇 전체의 알루미늄 합금 프레임부터 모터 구동 보드, CAN 버스와 MuJoCo 시뮬레이션 모델까지 모두 GitHub에 공개되어 있어 자유롭게 보고, 수정하고, 따라 만들 수 있습니다. 25개의 능동 모터와 2개의 수동 발가락 관절을 갖추었으며, 최대 토크는 120Nm에 달합니다. 스쿼트 자세에서 5kg을 들고, 한 팔로 18kg을 옆으로 들어 올리는 동작도 안정적으로 수행합니다.</p><p>연산 시스템은 두 개의 보드가 역할을 나눠 담당합니다. Raspberry Pi 5는 네트워크와 카메라 이미지를 처리하고, Radxa CM5는 실시간 동작 제어를 전담합니다. 두 개의 CAN 버스가 1Mbps 속도로 명령을 전달해 응답이 빠릅니다. 조립에는 약 100시간 이상이 필요하며, 나사 조이기와 배선, 펌웨어 플래시를 매뉴얼과 동영상에 따라 단계별로 진행합니다.</p><p>공식 키트를 바로 구매해 모든 부품을 한 번에 받을 수도 있고, 공개된 BOM을 이용해 전 세계에서 직접 부품을 조달할 수도 있습니다. 자신의 아이디어에 따라 구조와 소재를 수정하는 것도 가능합니다. MuJoCo 시뮬레이션 환경도 이미 구성되어 있으며, 학습 과정에 실제 하드웨어의 지연과 센서 노이즈가 반영됩니다. 따라서 학습한 정책을 실제 로봇에 더 원활하게 배포할 수 있습니다.</p>
02Asimov 1 기술 사양
<p>핵심 하드웨어 사양</p>
03Asimov 1 활용 분야
<p>대학 및 연구 기관: 로보틱스, 강화학습, 동작 제어 등의 분야에 실제 하드웨어 검증 플랫폼을 제공합니다. 연구자는 각 기술 세부 사항을 깊이 살펴보고 실제 로봇 데이터를 확보할 수 있습니다.</p><p>AI 스타트업: 수백만 위안대 상용 로봇을 구매하는 대신 낮은 비용으로 프로토타입을 빠르게 반복 개발하고, 실제 하드웨어에서 알고리즘의 성능을 검증할 수 있습니다.</p><p>동작 제어 및 강화학습 개발: MuJoCo 시뮬레이션 모델과 프로세서 인 더 루프 학습 환경이 내장되어 있어, 시뮬레이션에서 학습한 정책을 실제 로봇에 바로 배포할 수 있습니다.</p><p>기계 및 전자공학 교육: 전체 조립 과정 자체가 수준 높은 실습 수업입니다. 기계, 회로, BOM부터 코드까지 전 과정을 직접 완성합니다.</p><p>개인 개발자 및 오픈 소스 커뮤니티: 모든 도면, 코드와 BOM이 공개되어 있어 자신의 필요에 맞게 개조하고 맞춤화할 수 있습니다.</p>
04Asimov 1 장점
<p>완전한 오픈 소스 자유: 하드웨어에는 CERN-OHL-S-2.0, 소프트웨어에는 GPL-2.0 라이선스를 적용하며, CAD 파일과 회로도, 시뮬레이션 모델을 모두 공개합니다.</p><p>모듈형 구조로 간편한 수리: 손상된 부품만 교체하면 되므로 로봇 전체를 반송할 필요가 없고 유지보수 비용을 더 효율적으로 관리할 수 있습니다.</p><p>하드웨어 잠금 없음: Raspberry Pi 5와 Radxa CM5는 모두 범용 보드이므로 연산 모듈을 직접 교체할 수 있습니다.</p><p>시뮬레이션에서 실제 로봇으로 원활하게 전환: 학습 단계부터 실제 지연과 노이즈를 반영하므로, 정책을 실제 로봇에 배포한 뒤 반복적으로 파라미터를 조정할 필요가 없습니다.</p><p>풍부한 커뮤니티 자료: GitHub 저장소, 공식 포럼, 조립 매뉴얼과 동영상 튜토리얼이 모두 제공됩니다.</p>
면책 조항: 이 프로필은 공개 정보를 바탕으로 작성되었습니다. 최신 사양과 기능은 공식 출처를 참조하세요.
Asimov 1댓글
검토 후 리뷰가 표시됩니다. 구체적이고 진솔한 제품 사용 경험을 공유해 주세요.