
- متعلقہ کمپنی
- Menlo Research
- مصنوعہ کا ملک
- سنگاپور
- کیا اوپن سورس ہے
- اوپن سورس
- شامل کیے جانے کی تاریخ
- 2026-07-27
01Asimov 1 کا تعارف
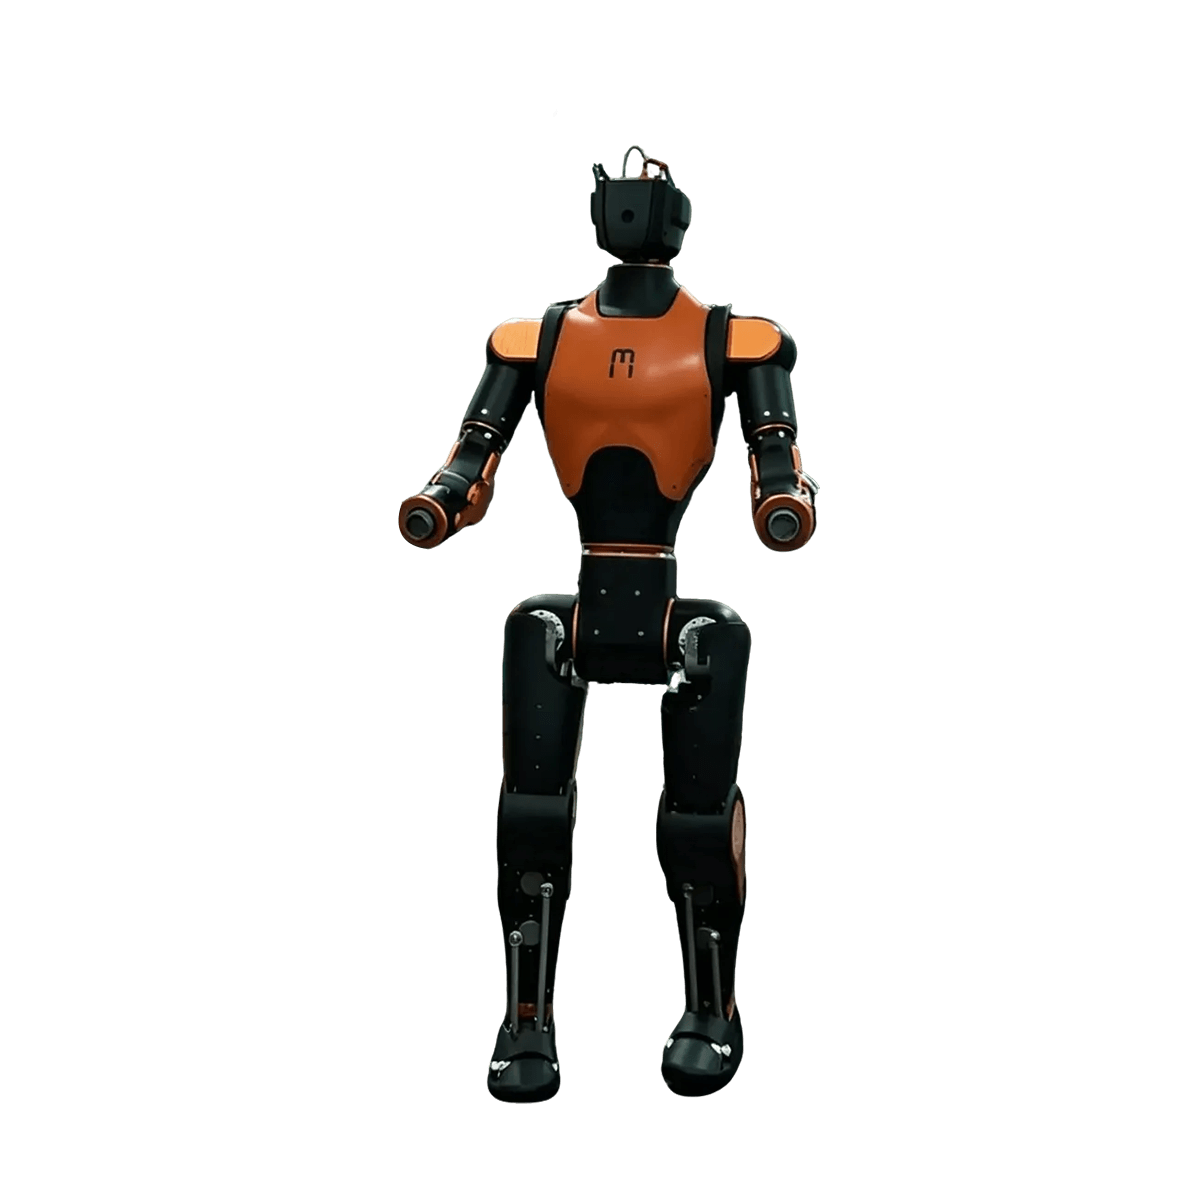
<p>Asimov 1 ایک ایسا دو پیروں والا انسان نما روبوٹ ہے جسے آپ ابتدا سے خود تیار کر سکتے ہیں۔ Menlo Research نے اسے انتہائی کھلے ہارڈ ویئر پلیٹ فارم کے طور پر بنایا ہے۔ مکمل 1.2 میٹر بلند اور 35 کلوگرام وزنی مشین، ایلومینیم الائے فریم سے لے کر موٹر ڈرائیو بورڈز، CAN بس اور MuJoCo سیمولیشن ماڈل تک، GitHub پر عوامی طور پر دستیاب ہے۔ آپ اسے دیکھ، تبدیل یا اسی کے مطابق تیار کر سکتے ہیں۔ اس مشین میں 25 فعال موٹرز اور دو غیر فعال انگلی نما پاؤں کے جوڑ ہیں۔ چوٹی کا ٹارک 120 نیوٹن میٹر ہے، جبکہ یہ 5 کلوگرام وزن کے ساتھ اسکواٹ اور ایک بازو سے 18 کلوگرام کا سائیڈ ریز بھی سنبھال سکتی ہے۔</p><p>اس کے کمپیوٹنگ سسٹم میں دو بورڈز الگ الگ ذمہ داریاں سنبھالتے ہیں: Raspberry Pi 5 نیٹ ورک اور کیمرہ امیجنگ کے لیے، جبکہ Radxa CM5 حقیقی وقت کے موشن کنٹرول کے لیے مخصوص ہے۔ دو CAN بسیں 1Mbps کی رفتار سے کمانڈز منتقل کرتی ہیں، جس سے ردِعمل تیز رہتا ہے۔ اسے اسمبل کرنے میں تقریباً ایک سو سے زیادہ گھنٹے لگ سکتے ہیں۔ پیچ کسنے، وائرنگ اور فرم ویئر انسٹال کرنے کا پورا عمل دستی اور ویڈیو کی مدد سے مرحلہ وار مکمل کیا جاتا ہے۔</p><p>آپ تمام پرزوں پر مشتمل آفیشل کٹ براہِ راست خرید سکتے ہیں، یا عوامی BOM فہرست کے ذریعے دنیا بھر سے خود پرزے حاصل کر سکتے ہیں۔ آپ اپنی ضرورت کے مطابق ساخت اور مواد میں تبدیلی بھی کر سکتے ہیں۔ MuJoCo سیمولیشن ماحول پہلے سے ترتیب دیا گیا ہے، اور تربیت کے دوران حقیقی ہارڈ ویئر کی تاخیر اور سینسر شور شامل کیا جاتا ہے، تاکہ پالیسی کو حقیقی روبوٹ پر زیادہ آسانی سے نافذ کیا جا سکے۔</p>
02Asimov 1 تکنیکی خصوصیات
<p>بنیادی ہارڈ ویئر کے پیرامیٹرز</p>
03Asimov 1 کے استعمال کے منظرنامے
<p>جامعات اور تحقیقی ادارے: روبوٹکس، ری اِنفورسمنٹ لرننگ اور موشن کنٹرول جیسے شعبوں کے لیے حقیقی ہارڈ ویئر پر تصدیق کا پلیٹ فارم فراہم کرتا ہے۔ محققین ہر تکنیکی تفصیل کا گہرائی سے جائزہ لے کر حقیقی روبوٹ سے ڈیٹا حاصل کر سکتے ہیں۔</p><p>AI اسٹارٹ اپس: ملین ڈالر مالیت کے تجارتی روبوٹس خریدنے کے مقابلے میں کم لاگت والا متبادل فراہم کرتا ہے، جس سے پروٹوٹائپ کو تیزی سے بہتر بنایا اور حقیقی ہارڈ ویئر پر الگورتھم کی کارکردگی جانچی جا سکتی ہے۔</p><p>موشن کنٹرول اور ری اِنفورسمنٹ لرننگ کی ترقی: MuJoCo سیمولیشن ماڈل اور پروسیسر اِن دی لوپ تربیت شامل ہے، اس لیے سیمولیشن میں تربیت یافتہ پالیسی کو براہِ راست حقیقی روبوٹ پر نافذ کیا جا سکتا ہے۔</p><p>مکینیکل اور الیکٹرانکس انجینئرنگ کی تعلیم: مکمل اسمبلنگ کا عمل خود ایک جامع عملی سبق ہے۔ مکینیکل ڈیزائن، سرکٹ، BOM اور کوڈ سے لے کر پورا عمل ہاتھ سے مکمل کیا جاتا ہے۔</p><p>انفرادی ڈویلپرز اور اوپن سورس کمیونٹی: تمام ڈرائنگز، کوڈ اور BOM فہرستیں عوامی ہیں، اس لیے انہیں اپنی ضروریات کے مطابق تبدیل اور حسبِ ضرورت تیار کیا جا سکتا ہے۔</p>
04Asimov 1 کے فوائد
<p>مکمل اوپن سورس آزادی: ہارڈ ویئر CERN-OHL-S-2.0 اور سافٹ ویئر GPL-2.0 لائسنس کے تحت ہیں۔ CAD فائلیں، سرکٹ ڈایاگرام اور سیمولیشن ماڈلز سب عوامی طور پر دستیاب ہیں۔</p><p>ماڈیولر اور آسان مرمت: جو پرزہ خراب ہو، صرف وہی تبدیل کریں۔ مکمل روبوٹ کو واپس بھیجنے کی ضرورت نہیں، اس لیے دیکھ بھال کی لاگت زیادہ قابلِ کنٹرول رہتی ہے۔</p><p>ہارڈ ویئر پر کوئی پابندی نہیں: Raspberry Pi 5 اور Radxa CM5 دونوں عام استعمال کے بورڈز ہیں، جنہیں آپ خود دوسرے کمپیوٹنگ ماڈیولز سے تبدیل کر سکتے ہیں۔</p><p>سیمولیشن سے حقیقی روبوٹ تک ہموار منتقلی: تربیت کے مرحلے میں ہی حقیقی تاخیر اور شور شامل کیا جاتا ہے، اس لیے پالیسی کو حقیقی روبوٹ پر نافذ کرنے کے بعد بار بار پیرامیٹرز ایڈجسٹ کرنے کی ضرورت نہیں رہتی۔</p><p>مکمل کمیونٹی مواد: GitHub ریپوزٹری، آفیشل فورم، اسمبلنگ مینوئل اور ویڈیو ٹیوٹوریلز سب فراہم کیے گئے ہیں۔</p>
دستبرداری: یہ پروفائل عوامی معلومات کی بنیاد پر مرتب کیا گیا ہے۔ موجودہ خصوصیات اور صلاحیتوں کے لیے سرکاری ذرائع سے رجوع کریں۔
Asimov 1تبصرہ
جائزے اعتدال کے بعد ظاہر ہوتے ہیں۔ کسی مخصوص اور حقیقی مصنوعات کے تجربے کا اشتراک کریں۔