
- Oylik tashriflar
- 0
- Narxlar
- Belgilanmagan
- Ro‘yxatga kiritilgan
- —
- Yangilangan
- 2026-09-15
01UnifoLM-WLA-1.0 nima
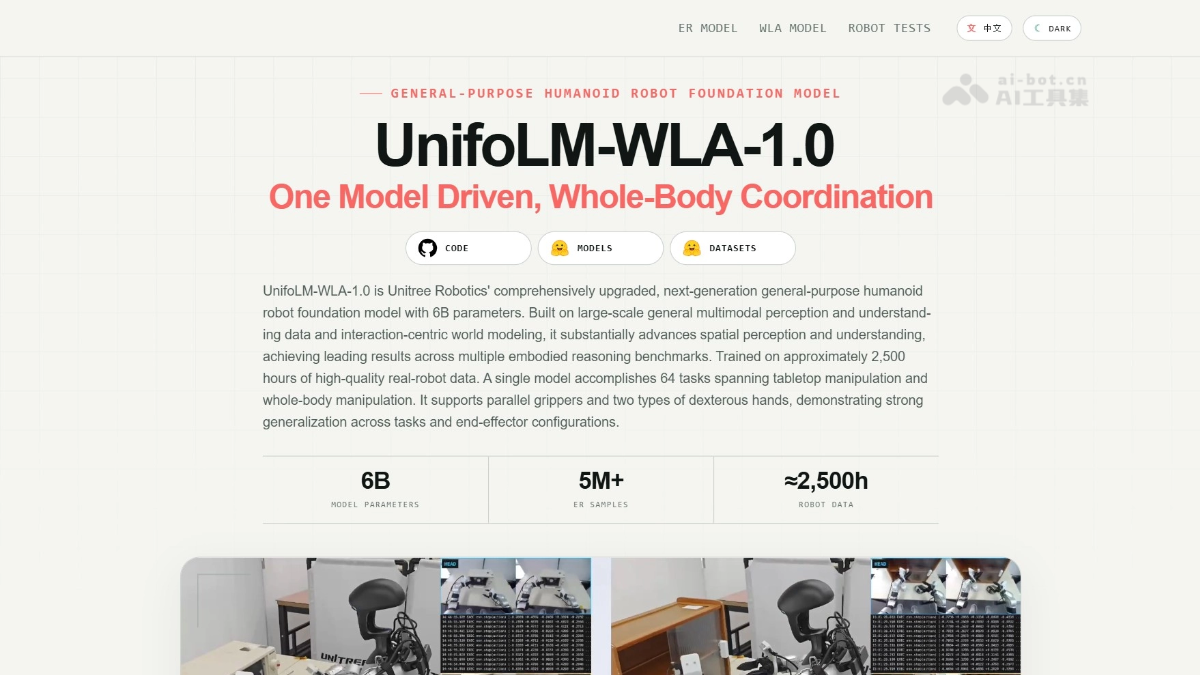
UnifoLM-WLA-1.0 — Unitree Robotics tomonidan ishlab chiqilgan 6B parametrli mujassam multimodal katta model bo‘lib, taxminan 2500 soatlik haqiqiy robot ma’lumotlari asosida o‘qitilgan. U ko‘rish, til va harakatni yagona modelda birlashtirib, bitta model orqali stol ustidagi va butun tana bilan bajariladigan jami 64 ta manipulyatsiya vazifasini boshqaradi. Model tarkibida taxminan 4B parametrli UnifoLM-ER-1 idrok va xulosa chiqarish modeli hamda ER-Flow harakatni modellashtirish modeli og‘irliklari ochiq taqdim etilgan. Ikkinchisi kelajakdagi dinamikani bashorat qilish va diskret harakatlarni o‘rganishni birlashtiradi; to‘liq tizim hamda keyingi o‘qitish kodi bosqichma-bosqich ochiq taqdim etiladi.
02UnifoLM-WLA-1.0 ning asosiy funksiyalari
Mujassam idrok va xulosa chiqarish: obyektlarning joylashuvi, fazoviy munosabatlari va boshqarish mumkin bo‘lgan hududlarini aniqlaydi, «Maqsad qayerda, obyektlar o‘rtasidagi munosabat qanday?» kabi savollarga javob beradi va manipulyatsiya qarorlari uchun idrokiy asos yaratadi.
Ko‘rish-til-harakatni yagona tarzda bajarish: vazifa ko‘rsatmalarini bevosita robot bajarishi mumkin bo‘lgan harakatlarga aylantiradi. Bitta model 54 ta stol usti vazifasi va 10 ta butun tana bilan bajariladigan manipulyatsiyani boshqaradi, har bir vazifa uchun alohida strategiya o‘qitish talab etilmaydi.
O‘zaro ta’sir natijasini bashorat qilish: harakat bajarilishidan oldin u keltirib chiqaradigan sahna o‘zgarishlarini bashorat qilib, samarasiz urinishlarni kamaytiradi.
Butun tana bilan muvofiqlashtirilgan manipulyatsiya: yuqori tana bilan bajariladigan operatsiyalar va pastki tana harakatini qamrab oladi; joylashish va manipulyatsiya uyg‘unligini talab qiladigan karavotni yig‘ish, kiyimlarni taxlash, axlatni to‘kish kabi murakkab vazifalarni bajara oladi.
03UnifoLM-WLA-1.0 ning texnik tamoyillari
WeChat’da kuzatib boring va «ochiq kod» deb javob yuborib, AI ochiq kod loyihalari guruhiga qo‘shiling
Yagona VLA arxitekturasi: ko‘rish-til modeli asos sifatida ishlatiladi; tasvirlar, til ko‘rsatmalari va harakatlar bitta modelda birgalikda modellashtiriladi. Taxminan 2500 soatlik haqiqiy robot ma’lumotlari yordamida 6B parametrli model uchidan uchigacha o‘qitiladi, bu esa idrok, rejalashtirish va boshqaruvni alohida modullarga bo‘lishdan kelib chiqadigan xatolar yig‘ilishini bartaraf etadi.
Diskret harakat ifodasi: RVQ yordamida yagona harakat fazosidagi oxirgi ijro qurilmasi pozasi, chaqqon qo‘l bo‘g‘imlari va pastki tana bo‘g‘imlari alohida harakat tokenlariga diskretlashtiriladi. Shu tariqa uzluksiz boshqaruv masalasi til modellari yaxshi bajara oladigan tokenlarni bashorat qilish masalasiga aylantiriladi va ko‘rish hamda matn ma’lumotlari bilan bitta ketma-ketlikda qayta ishlanadi.
Kelajak dinamikasini bashorat qilish (ER-Flow qatlami): maskalangan token mexanizmi joriy etiladi. Xulosa chiqarish vaqtida model harakat tokenlari va kelajakdagi dinamik hudud tokenlarini bir vaqtda bashorat qiladi. Bu modelga «harakatni boshlashdan oldin» operatsiya keltirib chiqaradigan sahna o‘zgarishlarini tasavvur qilish, so‘ng shu asosda harakatlar ketma-ketligini yaratish va idrok bilan harakatni yopiq siklda bog‘lash imkonini beradi.
Qatlamli model dizayni: ER-1 quyi darajadagi idrok va xulosa chiqarish uchun javob beradi, ER-Flow esa uning ustiga harakatni modellashtirishni qo‘shadi. Ular WLA tizimining idrokiy asosi va oraliq qatlamini tashkil etadi; to‘liq 6B tizim esa ular asosida keyingi o‘qitish orqali butun tana bilan manipulyatsiya qilish qobiliyatini oladi.
04UnifoLM-WLA-1.0 dan qanday foydalanish
Kodni olish: unigen-x.github.io/unifolm-wla.github.io loyihasi bosh sahifasiga yoki unitreerobotics/unifolm-wla GitHub repozitoriyasiga kiring, README ko‘rsatmalariga muvofiq kodni klonlang va kerakli muhitni o‘rnating.
Og‘irliklarni yuklab olish: HuggingFace’dan ochiq taqdim etilgan UnifoLM-ER-1 va UnifoLM-ER-Flow modellari og‘irliklarini yuklab oling. Buning uchun huggingface-cli download buyrug‘idan foydalanish mumkin.
Xulosa chiqarish misolini ishga tushirish: avval loyiha taqdim etgan xulosa chiqarish skripti orqali ER-1 ni yuklang, robotning joriy tasviri va vazifa tavsifini kiriting, maqsadni aniqlash hamda fazoviy munosabatlarni tushunish kabi idrokiy natijalar to‘g‘ri ishlashini tekshiring.
Harakatni bashorat qilishni ulash: ER-Flow ni yuklang, joriy tasvir + vazifa ko‘rsatmasi + mumkin bo‘lgan harakatlarni kiriting. Model diskret harakat tokenlari va kelajakdagi dinamik hudud bashoratini chiqaradi; ularni uzluksiz boshqaruv signallariga qaytarish uchun rasmiy RVQ dekodlash usulidan foydalanish kerak.
Haqiqiy robot boshqaruviga moslashtirish: dekodlangan harakat ko‘rsatmalarini Unitree G1 / H1 kabi robotlarning harakatni boshqarish interfeysiga ulang va avval simulyatsiya yoki haqiqiy robotda kichik ko‘lamda tekshirgandan keyin joriy eting, chunki og‘irliklarning o‘zi to‘liq robot boshqaruv tizimini o‘z ichiga olmaydi.
05UnifoLM-WLA-1.0 ning asosiy afzalliklari
Bitta model, ko‘p vazifa: 6B parametr 54 ta stol usti manipulyatsiyasi va 10 ta butun tana bilan bajariladigan manipulyatsiya, jami 64 ta vazifani boshqaradi. Har bir vazifa uchun alohida strategiya o‘qitish shart emas, umumlashtirish qobiliyati yuqori.
Haqiqiy robot ma’lumotlari mustahkam: sof simulyatsiya ma’lumotlari emas, taxminan 2500 soatlik haqiqiy robot operatsiyalari ma’lumotlari asosida o‘qitilgan; harakat chiqishi haqiqiy robot dinamikasiga yanada mos keladi.
Kuchli idrokiy asos: quyi darajadagi ER-1 modeli Qwen3-VL-4B asosida qurilgan va 5 milliondan ortiq namuna bilan kuchaytirilgan holda o‘qitilgan. U RefSpatial-Bench kabi 7 ta ochiq model baholashida birinchi o‘rinni egallagan.
Avval «oldindan ko‘radi», keyin harakat qiladi: ER-Flow maskalangan tokenlar orqali harakat keltirib chiqaradigan kelajakdagi sahna o‘zgarishlarini bashorat qiladi, harakat oqibatlarini avval tasavvur qilib, keyin bajaradi va samarasiz urinishlar hamda to‘qnashuv xavfini kamaytiradi.
Butun tanani yagona boshqarish: RVQ chaqqon qo‘l, oxirgi ijro qurilmasi pozasi va pastki tana bo‘g‘imlarini yagona harakat tokenlariga kodlaydi, shu orqali yuqori tana manipulyatsiyasi va pastki tana harakati bitta modelda muvofiqlashtiriladi.
06UnifoLM-WLA-1.0 loyihasi manzillari
Loyiha rasmiy sayti: https://unigen-x.github.io/unifolm-wla.github.io/
GitHub repozitoriyasi: https://github.com/unitreerobotics/unifolm-wla
HuggingFace model repozitoriyasi: https://huggingface.co/unitreerobotics/UnifoLM-ER-Flow
https://huggingface.co/unitreerobotics/UnifoLM-ER-1
07UnifoLM-WLA-1.0 ning qo‘llanilish sohalari
Uy xizmati: kiyimlarni taxlash, karavotni yig‘ish, axlatni to‘kish kabi kundalik uy ishlarini bajaradi; bu taqdimotda asosiy namoyish qilingan markaziy vazifa sohasi bo‘lgan.
Sanoat ishlab chiqarishi: ishlab chiqarish liniyasida ehtiyot qismlarni ushlash, asboblarni yetkazish va oddiy yig‘ish kabi takroriy operatsiyalarni bajaradi.
Logistika va ombor: harakatlanish va manipulyatsiya uyg‘unligini talab qiladigan yuklarni saralash, posilkalarni tashish va javonlarni tartibga keltirish kabi ombor ishlarini bajaradi.
Ilmiy tadqiqot va ta’lim: to‘liq ochiq kodli uchidan uchigacha VLA asosi sifatida oliy ta’lim muassasalari va laboratoriyalarga mujassam intellekt algoritmlarini tadqiq qilish hamda mujassam xulosa chiqarish ma’lumotlarini o‘qitish imkonini beradi.
Tijoriy yo‘naltirish va xizmatlar: ko‘rgazma zallari, savdo markazlari kabi joylarda tashrif buyuruvchilarni yo‘naltirish, buyumlarni yetkazish va odamlar bilan o‘zaro ta’sir qiluvchi boshqa xizmat vazifalarini bajaradi.
© Ogohlantirish: domenlar va havola qilingan kontent vaqt o‘tishi bilan o‘zgarishi mumkin. AIEZZ uchinchi tomon veb-saytlarini nazorat qilmaydi. Tashqi kontent va xatarlarni mustaqil ravishda ko‘rib chiqing.
Foydalanuvchi sharhlari0