
- 所属会社
- Addverb
- 製品所在地
- アメリカ
- オープンソースか
- 未公開
- 収録日
- 2026-03-14
01ELIXIS Wの紹介
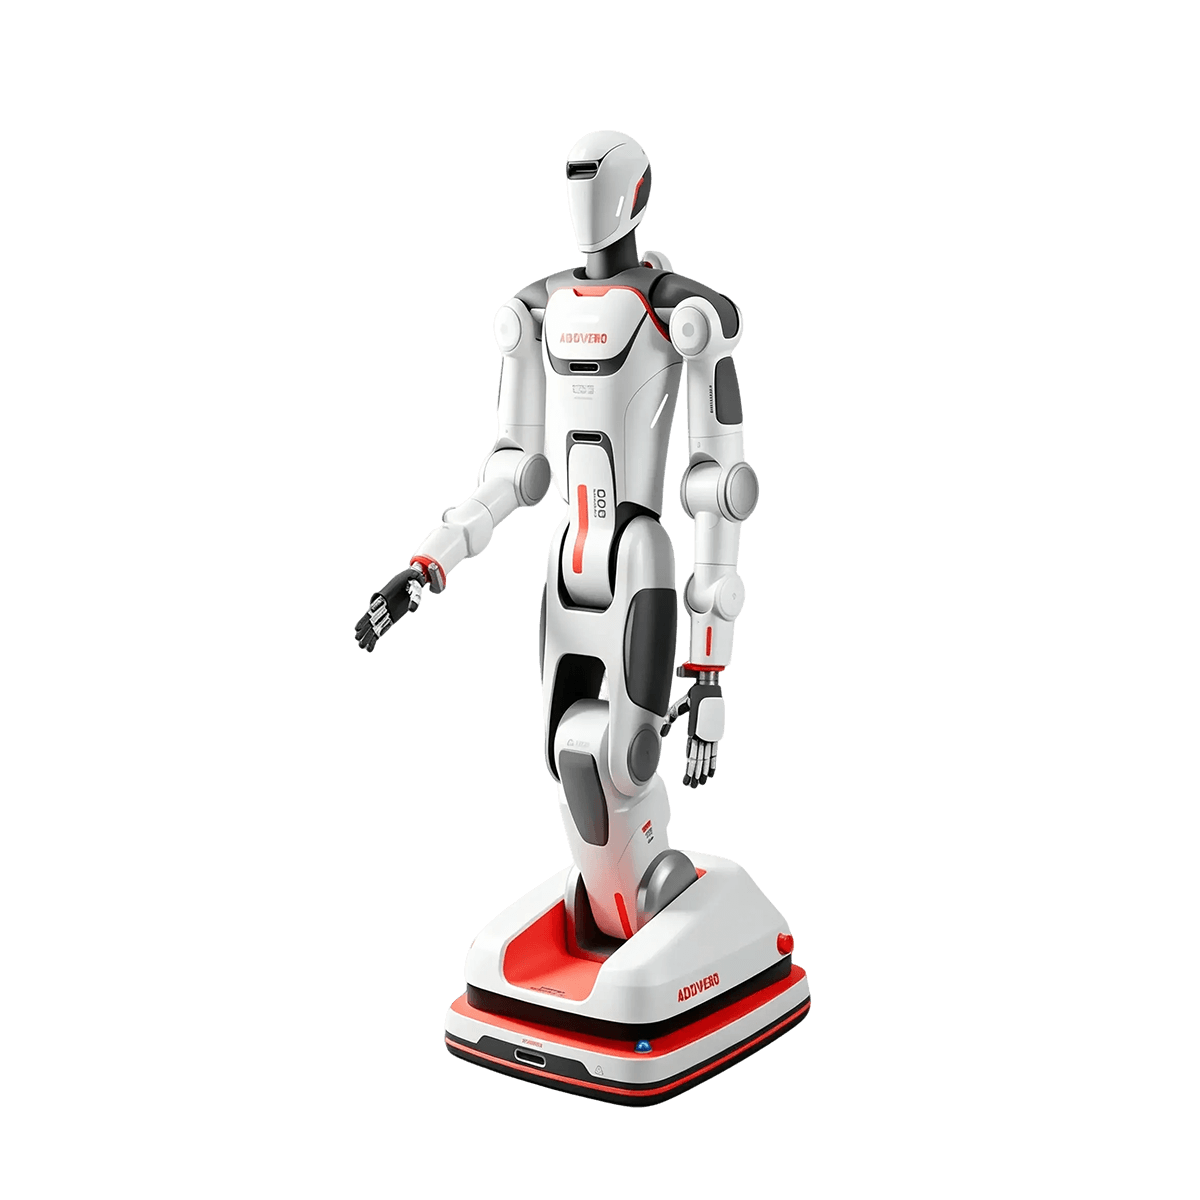
<p>インドのAddverbが開発した初の車輪型ヒューマノイドロボット。人型の上半身を車輪式ベースに組み合わせ、倉庫内を二足歩行より速く安定して走行し、両腕での荷物搬送やピッキングにも優れています。VLAマルチモーダル大模。</p><p>ELIXIS WはAddverbが開発し、主にヒューマノイド協働ロボットの用途を想定しています。車輪型ヒューマノイドの形態により、移動・認識・インタラクションのタスクを実行します。</p>
02ELIXIS Wの技術仕様
<p>主要ハードウェア仕様</p>
カテゴリー仕様注記
高さ133cm一般的な作業空間に対応
幅60cm通行効率と作業範囲を両立
奥行き49cmコンパクトな構造で実環境に導入しやすい
重量87kg安定性と移動効率を両立
自由度31DOF主要な運動・実行関節をカバー
稼働時間4-8時間タスク負荷に応じて変動
03ELIXIS Wの利用シーン
<p>ヒューマノイド協働ロボットや、継続的な実行、反復協働、遠隔管理が求められる実環境に適しています。</p><p>導入前に、空間、安全基準、作業ペースに応じて最適な構成を設定できます。</p>
04ELIXIS Wの強み
<p>両足を車輪に替えた倉庫の万能選手</p><p>インテリジェントな意思決定、環境認識、安定した実行を一つのプラットフォームに統合し、チームの反復作業を軽減しながら、自動化の経験を継続的に蓄積できるよう支援します。</p>
免責事項: このプロフィールは公開情報に基づいて作成されています。最新の仕様と機能については公式情報をご確認ください。
ELIXIS Wコメント
レビューはモデレーション後に表示されます。具体的で実際の製品体験を共有してください。