
- 所属会社
- AKIN Robotics
- 製品所在国
- ドイツ
- オープンソースか
- 未公開
- 収録日
- 2026-03-22
01ARAT 4.2の紹介
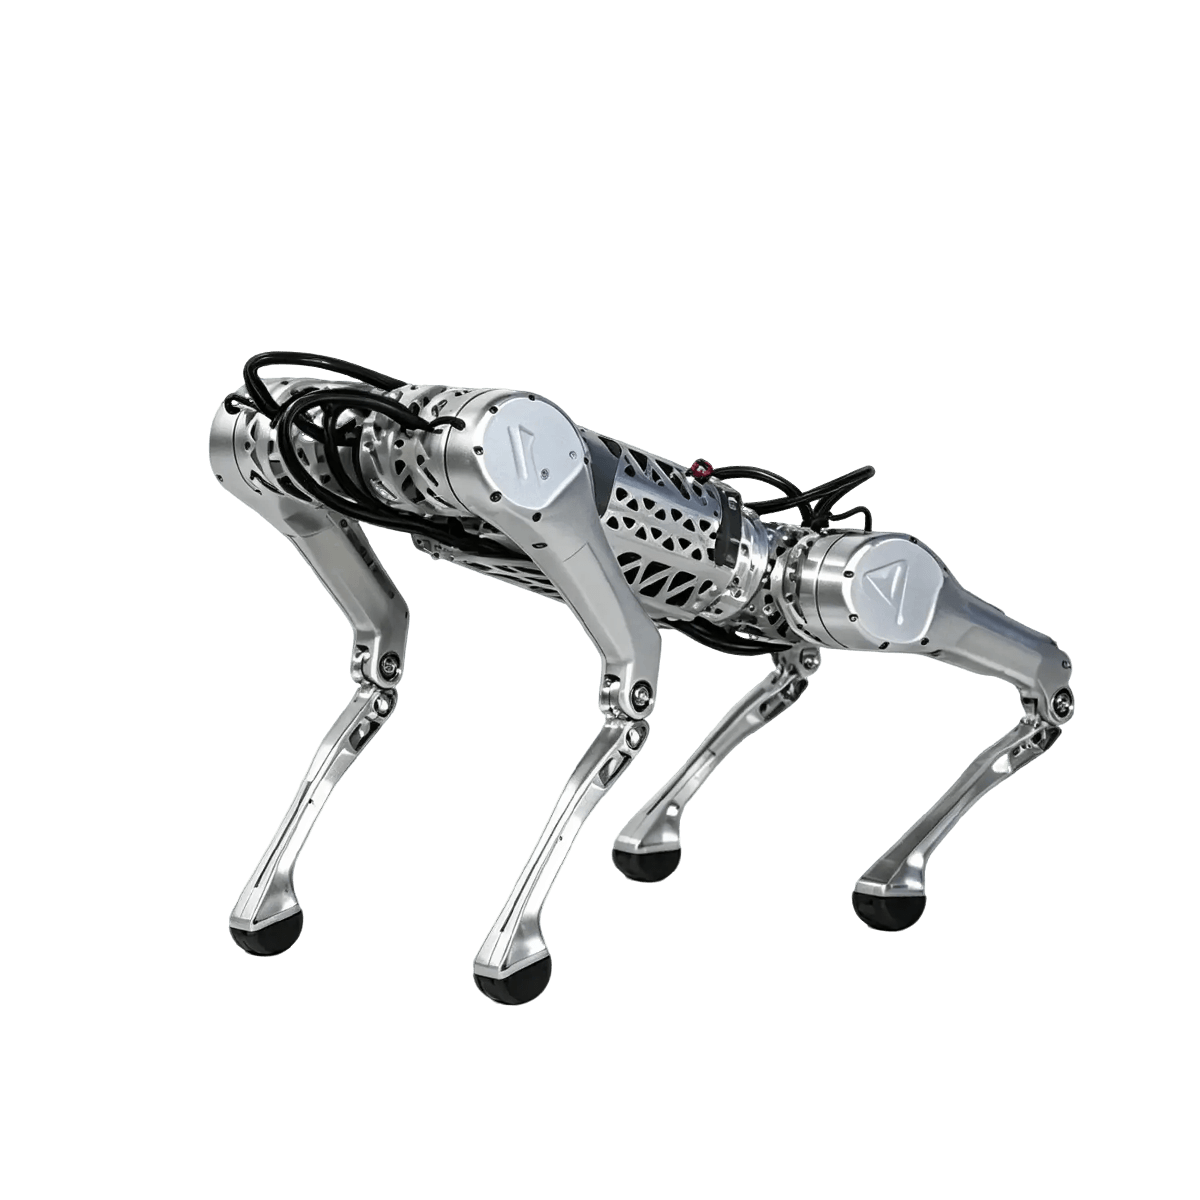
<p>ARAT 4.2はAKINROBOTICSが独自開発した全地形対応の四足歩行ロボットです。自社開発モーターと先進的なバランスアルゴリズムを搭載し、凹凸のある路面や斜面、階段でも転倒することなく安定して歩行できます。。</p><p>ARAT 4.2はAKIN Roboticsが開発し、主に消防救助ロボットの用途を想定しています。バイオミメティックな犬型ロボットとして、移動・センシング・インタラクションのタスクを実行します。</p>
02ARAT 4.2の技術仕様
<p>主要ハードウェア仕様</p>
カテゴリー仕様注記
高さ123cm一般的な作業空間に適合
幅64cm通行効率と作業範囲を両立
奥行き47cmコンパクトな構造で実環境に導入しやすい
重量101kg安定性と移動効率を両立
自由度29DOF主要な運動・実行関節をカバー
稼働時間4-8時間タスク負荷に応じて変動
03ARAT 4.2の用途
<p>消防救助ロボットのほか、継続的な実行、反復的な協働、遠隔管理が求められる実環境に適しています。</p><p>導入前には、空間、安全基準、作業ペースに応じて、目的に合わせた設定を行えます。</p>
04ARAT 4.2の強み
<p>悪路の終着点、進めない道はない</p><p>インテリジェントな意思決定、環境認識、安定した実行を一つのプラットフォームに統合し、チームの反復作業を減らしながら、自動化のノウハウを継続的に蓄積できます。</p>
免責事項: このプロフィールは公開情報に基づいて作成されています。最新の仕様と機能については公式情報をご確認ください。
ARAT 4.2コメント
レビューはモデレーション後に表示されます。具体的で実際の製品体験を共有してください。