
- 所属企業
- 本末科技
- 製品所在地
- 日本
- オープンソース
- 未公開
- 収録日
- 2026-04-26
01DIABLOの紹介
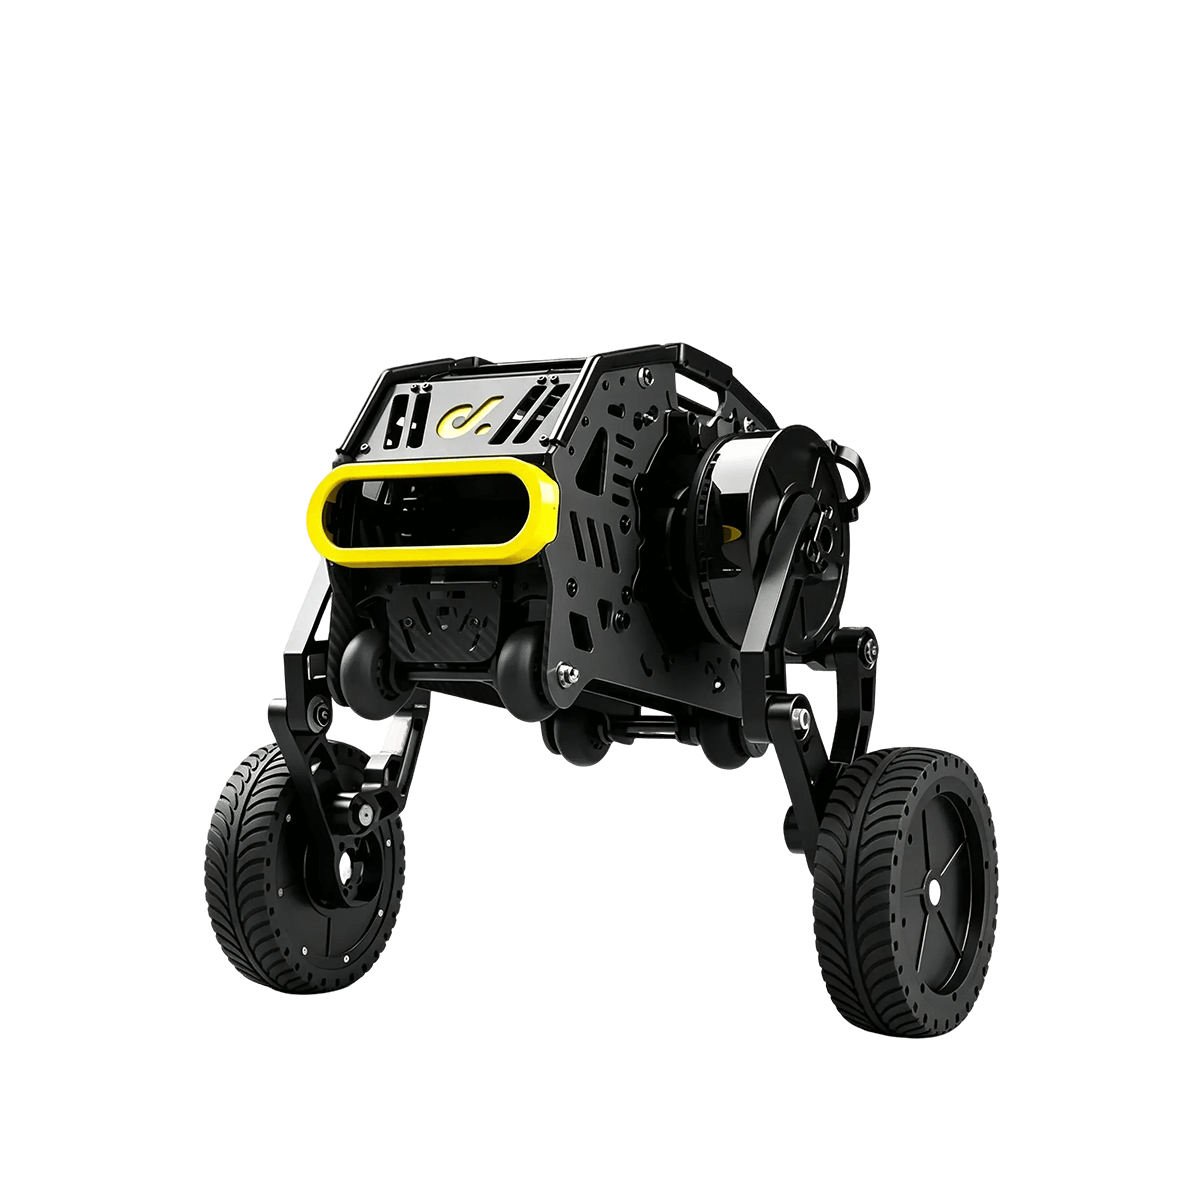
<p>DIABLOは本末科技が開発した、世界初のフルダイレクトドライブ式自律バランス型ホイールレッグロボットです。6基のM1502Dダイレクトドライブ関節モーターにより、ギアやベルトを完全に排除し、動力を直接出力。滑らかで静かな動作を実現します。2。</p><p>DIABLOは本末科技が開発し、主に研究・探査ロボットの用途を想定しています。2輪のホイールレッグロボットとして、移動・認識・インタラクションのタスクを遂行します。</p>
02DIABLOの技術仕様
<p>主要ハードウェア仕様</p>
カテゴリー仕様注記
高さ142cm一般的な作業空間に対応
幅47cm通行効率と作業範囲を両立
奥行き30cmコンパクトな構造で実環境に導入しやすい
重量31kg安定性と移動効率を両立
自由度20DOF主要な運動・実行関節をカバー
連続稼働時間4-8時間タスク負荷に応じて変動
03DIABLOの用途
<p>研究・探査ロボットのほか、継続的な作業、反復協働、遠隔管理が求められる実環境に適しています。</p><p>導入前には、空間、安全基準、作業ペースに応じて最適な構成を設定できます。</p>
04DIABLOの強み
<p>ギアレス・ダイレクトドライブ、ホイールレッグの新種</p><p>インテリジェントな意思決定、環境認識、安定した実行を1つのプラットフォームに統合し、チームの反復作業を軽減するとともに、自動化の経験を継続的に蓄積できます。</p>
免責事項: このプロフィールは公開情報に基づいて作成されています。最新の仕様と機能については公式情報をご確認ください。
DIABLOコメント
レビューはモデレーション後に表示されます。具体的で実際の製品体験を共有してください。