
- ماہانہ وزٹس
- 0
- قیمتیں
- متعین نہیں
- فہرست میں شامل
- —
- اپ ڈیٹ شدہ
- 2026-09-15
01UnifoLM-WLA-1.0 کیا ہے؟
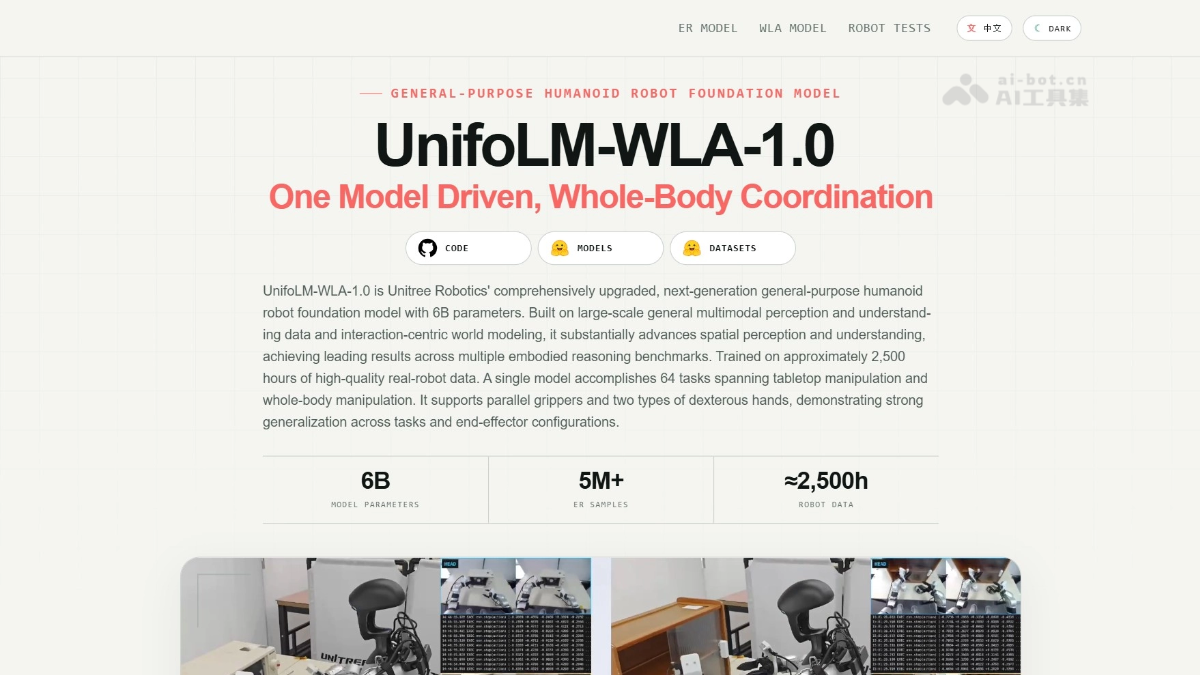
UnifoLM-WLA-1.0 یونٹری روبوٹکس کا پیش کردہ 6B ایمبوڈڈ ملٹی موڈل بڑا ماڈل ہے، جسے تقریباً 2500 گھنٹے کے حقیقی روبوٹ ڈیٹا پر تربیت دی گئی ہے۔ یہ بصری معلومات، زبان اور حرکات کو ایک ساتھ ماڈل کرتا ہے اور ایک ہی ماڈل کے ذریعے ڈیسک ٹاپ اور مکمل جسمانی نقل و حرکت سے متعلق 64 آپریشنل کام انجام دیتا ہے۔ ماڈل کے تقریباً 4B پیرامیٹرز والے UnifoLM-ER-1 ادراکی استدلال ماڈل اور ER-Flow ایکشن ماڈل کے وزن اوپن سورس کیے گئے ہیں۔ مؤخر الذکر میں مستقبل کی حرکی پیش گوئی اور مجرد ایکشن لرننگ کو یکجا کیا گیا ہے، جبکہ مکمل نظام اور پوسٹ ٹریننگ کوڈ مرحلہ وار جاری کیے جائیں گے۔
02UnifoLM-WLA-1.0 کے اہم افعال
ایمبوڈڈ ادراک اور استدلال: اشیا کے مقامات، باہمی خلائی تعلقات اور قابلِ عمل علاقوں کی شناخت کرتا ہے، اور ”ہدف کہاں ہے، اشیا کے درمیان کیا تعلق ہے“ جیسے سوالات کے جواب دیتا ہے، جس سے آپریشنل فیصلوں کے لیے ادراکی بنیاد فراہم ہوتی ہے۔
بصارت، زبان اور حرکات کا متحد نفاذ: کام کی ہدایات کو براہِ راست روبوٹ کے قابلِ نفاذ ایکشنز میں تبدیل کرتا ہے۔ ایک ہی ماڈل 54 ڈیسک ٹاپ کاموں اور 10 مکمل جسمانی نقل و حرکت والے آپریشنز کو سنبھالتا ہے، اس لیے ہر کام کے لیے الگ حکمتِ عملی کی تربیت درکار نہیں۔
تعامل کے نتائج کی پیش گوئی: ایکشن کے نفاذ سے پہلے اس کے نتیجے میں منظرنامے میں ہونے والی تبدیلیوں کی پیش گوئی کرتا ہے، جس سے غیر مؤثر کوششیں کم ہوتی ہیں۔
مکمل جسمانی ہم آہنگ آپریشن: بالائی جسم کے آپریشن اور نچلے جسم کی نقل و حرکت کے مشترکہ کنٹرول کا احاطہ کرتا ہے، اور بستر بچھانے، کپڑے تہہ کرنے، کچرا پھینکنے جیسے حرکت اور آپریشن کے امتزاج والے پیچیدہ کام انجام دے سکتا ہے۔
03UnifoLM-WLA-1.0 کے تکنیکی اصول
وی چیٹ پر فالو کریں اور ”اوپن سورس“ کا جواب دے کر AI اوپن سورس پروجیکٹ گروپ میں شامل ہوں۔
متحد VLA آرکیٹیکچر: وژن لینگویج ماڈل کو بنیادی ڈھانچے کے طور پر استعمال کرتے ہوئے تصاویر، زبان کی ہدایات اور ایکشنز کو ایک ہی ماڈل میں مشترکہ طور پر ماڈل کیا جاتا ہے۔ تقریباً 2500 گھنٹے کے حقیقی روبوٹ ڈیٹا سے 6B پیرامیٹرز والا ماڈل اینڈ ٹو اینڈ تربیت پاتا ہے، جس سے ادراک، منصوبہ بندی اور کنٹرول کو الگ الگ ماڈیولز میں تقسیم کرنے سے پیدا ہونے والی غلطیوں کے جمع ہونے سے بچا جاتا ہے۔
مجرد ایکشن کی نمائندگی: RVQ کے ذریعے متحد ایکشن اسپیس، آخری سرے کی پوزیشن و سمت، ماہر ہاتھ کے جوڑوں اور نچلے جسم کے جوڑوں کو الگ الگ ایکشن ٹوکنز میں تبدیل کیا جاتا ہے، جس سے مسلسل کنٹرول کا مسئلہ زبان کے ماڈل کے لیے موزوں ٹوکن پیش گوئی کے مسئلے میں بدل جاتا ہے۔ بصری اور متنی معلومات کے ساتھ انہیں ایک ہی سلسلے میں پراسیس کیا جاتا ہے۔
مستقبل کی حرکی پیش گوئی (ER-Flow تہہ): ماسک ٹوکن میکانزم متعارف کرایا گیا ہے۔ استدلال کے دوران ایکشن ٹوکنز اور مستقبل کے متحرک علاقوں کے ٹوکنز کی بیک وقت پیش گوئی کی جاتی ہے، تاکہ ماڈل ”حرکت کرنے سے پہلے“ آپریشن کے نتیجے میں منظرنامے میں آنے والی تبدیلیوں کا تصور کرے، پھر اسی بنیاد پر ایکشن کا سلسلہ تیار کرے، اور ادراک و عمل کا قریبی مربوط چکر قائم ہو۔
درجہ بند ماڈل ڈیزائن: ER-1 نچلی سطح کے ادراک اور استدلال کا ذمہ دار ہے، جبکہ ER-Flow اس کے اوپر ایکشن ماڈلنگ شامل کرتا ہے۔ دونوں WLA نظام کی ادراکی بنیاد اور درمیانی تہہ بناتے ہیں، اور مکمل 6B نظام ان کے اوپر پوسٹ ٹریننگ کے ذریعے مکمل جسمانی آپریشن کی صلاحیت حاصل کرتا ہے۔
04UnifoLM-WLA-1.0 کا استعمال کیسے کریں؟
کوڈ حاصل کریں: پروجیکٹ ہوم پیج unigen-x.github.io/unifolm-wla.github.io یا GitHub ریپوزٹری unitreerobotics/unifolm-wla پر جائیں، README کے مطابق کوڈ کلون کریں اور انحصاری ماحول انسٹال کریں۔
وزن ڈاؤن لوڈ کریں: HuggingFace سے دستیاب UnifoLM-ER-1 اور UnifoLM-ER-Flow ماڈلز کے وزن حاصل کریں؛ اس کے لیے huggingface-cli download کمانڈ استعمال کی جا سکتی ہے۔
استدلال کی مثال چلائیں: پہلے پروجیکٹ کی فراہم کردہ استدلال اسکرپٹ سے ER-1 لوڈ کریں، روبوٹ کے موجودہ منظر اور کام کی وضاحت درج کریں، اور ہدف کی تعیین اور خلائی تعلقات کی سمجھ جیسے ادراکی استدلال کے نتائج کی جانچ کریں۔
ایکشن کی پیش گوئی شامل کریں: ER-Flow لوڈ کریں، موجودہ تصویر + کام کی ہدایت + ممکنہ ایکشن درج کریں۔ ماڈل مجرد ایکشن ٹوکنز اور مستقبل کے متحرک علاقوں کی پیش گوئی فراہم کرے گا؛ انہیں مسلسل کنٹرول سگنلز میں تبدیل کرنے کے لیے سرکاری RVQ ڈی کوڈنگ طریقہ استعمال کرنا ہوگا۔
حقیقی روبوٹ کنٹرول کے مطابق ڈھالیں: ڈی کوڈ کیے گئے ایکشن کمانڈز کو یونٹری G1 / H1 وغیرہ روبوٹس کے موشن کنٹرول انٹرفیس سے جوڑیں، اور تعیناتی سے پہلے ش simulation یا حقیقی روبوٹ پر محدود پیمانے کی جانچ کریں، کیونکہ وزن میں مکمل روبوٹ کنٹرول سسٹم شامل نہیں ہے۔
05UnifoLM-WLA-1.0 کے بنیادی فوائد
ایک ماڈل، متعدد کام: 6B پیرامیٹرز کے ذریعے 54 ڈیسک ٹاپ آپریشنز اور 10 مکمل جسمانی نقل و حرکت والے آپریشنز، یعنی کل 64 کام انجام دیے جاتے ہیں۔ ہر کام کے لیے الگ حکمتِ عملی کی تربیت ضروری نہیں، اور عمومی صلاحیت نمایاں ہے۔
مضبوط حقیقی روبوٹ ڈیٹا: تقریباً 2500 گھنٹے کے حقیقی روبوٹ آپریشن ڈیٹا پر تربیت دی گئی ہے، محض شبیہہ سازی کے ڈیٹا پر نہیں؛ اس لیے ایکشن آؤٹ پٹ حقیقی روبوٹ کی حرکی خصوصیات سے زیادہ قریب ہے۔
طاقتور ادراکی بنیاد: نچلی سطح کا ER-1 ماڈل Qwen3-VL-4B پر مبنی ہے اور 5 ملین سے زیادہ نمونوں سے تقویت یافتہ تربیت حاصل کر چکا ہے، جس نے RefSpatial-Bench سمیت 7 اوپن سورس ماڈل جائزوں میں پہلی پوزیشن حاصل کی۔
پہلے ”نتیجے کا اندازہ“ پھر عمل: ER-Flow ماسک ٹوکنز کے ذریعے ایکشن سے پیدا ہونے والی مستقبل کی منظرنامی تبدیلیوں کی پیش گوئی کرتا ہے، پہلے ایکشن کے نتائج کا تصور کرتا ہے اور پھر اسے انجام دیتا ہے، جس سے غیر مؤثر کوششیں اور تصادم کا خطرہ کم ہوتا ہے۔
متحد مکمل جسمانی کنٹرول: RVQ ماہر ہاتھ، آخری سرے کی پوزیشن و سمت اور نچلے جسم کے جوڑوں کو متحد ایکشن ٹوکنز میں انکوڈ کرتا ہے، جس سے ایک ہی ماڈل میں بالائی جسم کے آپریشن اور نچلے جسم کی نقل و حرکت کے درمیان مربوط فیصلے ممکن ہوتے ہیں۔
06UnifoLM-WLA-1.0 کا پروجیکٹ ایڈریس
پروجیکٹ ویب سائٹ: https://unigen-x.github.io/unifolm-wla.github.io/
GitHub ریپوزٹری: https://github.com/unitreerobotics/unifolm-wla
HuggingFace ماڈل ریپوزٹری: https://huggingface.co/unitreerobotics/UnifoLM-ER-Flow
https://huggingface.co/unitreerobotics/UnifoLM-ER-1
07UnifoLM-WLA-1.0 کے استعمال کے منظرنامے
گھریلو خدمات: کپڑے تہہ کرنا، بستر بچھانا، کچرا پھینکنا جیسے روزمرہ گھریلو کام انجام دیتا ہے؛ یہ لانچ تقریب میں نمایاں طور پر دکھایا جانے والا بنیادی منظرنامہ ہے۔
صنعتی مینوفیکچرنگ: پروڈکشن لائن پر پرزے اٹھانے، اوزار پہنچانے اور سادہ اسمبلی جیسے دہرائے جانے والے آپریشنل کام انجام دیتا ہے۔
لاجسٹکس اور گودام: سامان چھانٹنے، پارسل منتقل کرنے اور شیلف ترتیب دینے جیسے نقل و حرکت اور آپریشن کے امتزاج والے گودامی کام انجام دیتا ہے۔
تحقیق و تعلیم: مکمل طور پر اوپن سورس اینڈ ٹو اینڈ VLA بنیاد کے طور پر جامعات اور لیبارٹریوں کو ایمبوڈڈ انٹیلیجنس الگورتھمز اور ایمبوڈڈ استدلال کے ڈیٹا پر تحقیق کا موقع فراہم کرتا ہے۔
تجارتی رہنمائی اور خدمات: نمائش گاہوں، شاپنگ مالز اور دیگر مقامات پر رہنمائی، اشیا پہنچانے اور انسانوں سے تعامل والے خدماتی کام انجام دیتا ہے۔
© دستبرداری: ڈومینز اور لنک شدہ مواد وقت کے ساتھ تبدیل ہو سکتے ہیں۔ AIEZZ فریقِ ثالث کی ویب سائٹس کو کنٹرول نہیں کرتا۔ بیرونی مواد اور خطرات کا آزادانہ جائزہ لیں۔
صارف کے جائزے0